

 Bahasa Indonesia
 Deutsch
 English
 Español
 Français
 Português (Brasil)
 Türkçe
 ไทย
 中文(简体)
 日本語
 한국어
取得機器人
在 Erebus 中,機器人由你設計:你要在預算內選擇它的感測器和安裝位置。每個程式都需要一台機器人,所以第一步就是取得一台機器人,並在 Erebus 中載入它。
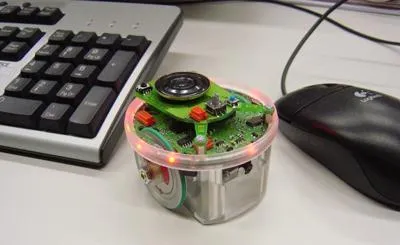
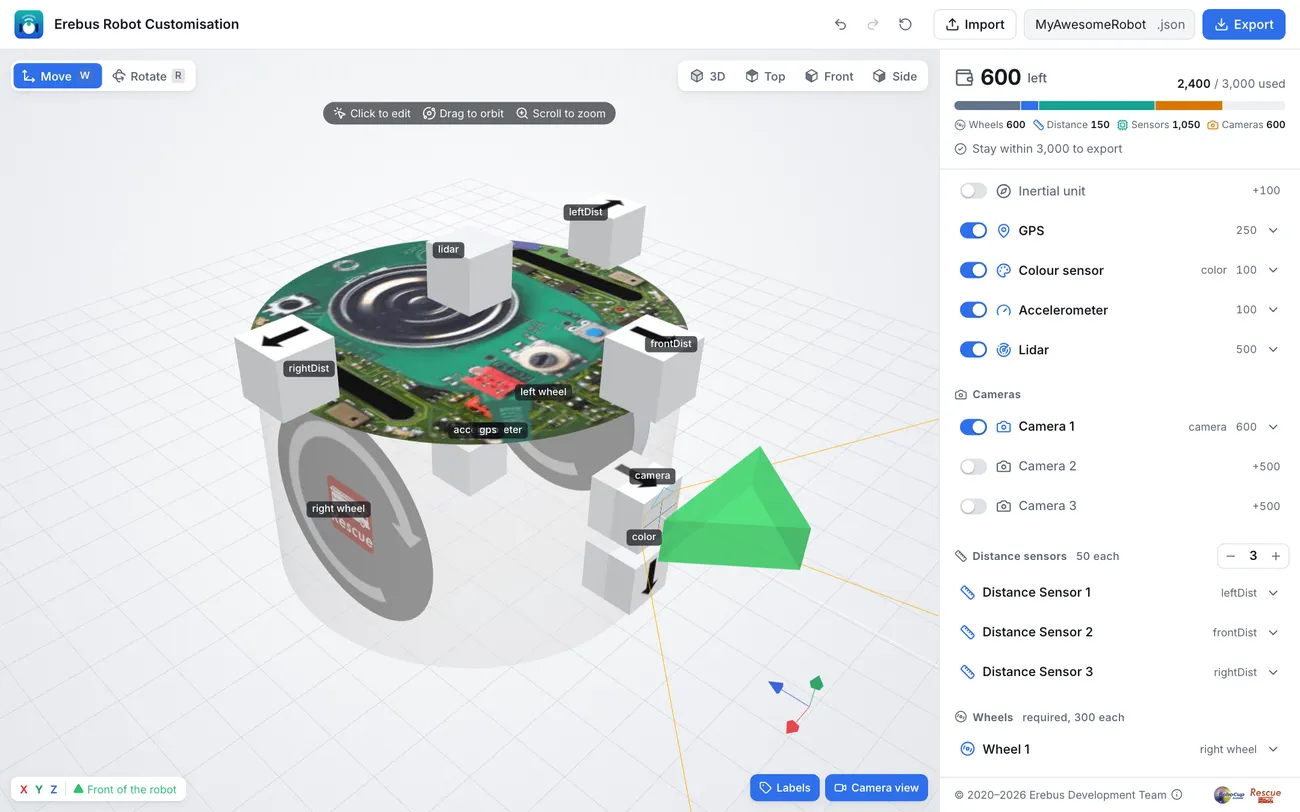
這台機器人以 e-puck 為基礎,e-puck 是一台有兩個輪子的小型圓形教育機器人。你可以用 Robot Customizer 為它加上感測器,並把設計儲存為 Erebus 可以載入的 .json 檔案。
本文件在所有地方都使用同一台機器人,也就是入門機器人(starter robot),讓每個範例都能直接運作。它具備教學所需的所有感測器:
| 元件 | 程式中的名稱 | 用途 |
|---|---|---|
| 兩個輪子 | left wheel motor、right wheel motor |
移動 |
| 輪子編碼器 | left wheel sensor、right wheel sensor |
測量輪子轉了多少 |
| 三個距離感測器 | leftDist、frontDist、rightDist |
找出左方、前方和右方的牆壁 |
| 攝影機,64 × 40 像素 | camera |
找出牆上的標記 |
| 顏色感測器 | color |
查看地板:坑洞、沼澤和通道 |
| GPS | gps |
知道自己的位置,以便回報標記 |
| 陀螺儀 | gyro |
測量轉了多少 |
| 加速度計 | accelerometer |
測量加速度 |
| 光達 | lidar |
測量周圍一整圈的距離 |
| 發射器和接收器 | emitter、receiver |
與比賽溝通。每台機器人都有。 |
它花費 3000 預算中的 2400。
選擇你的方式
Section titled “選擇你的方式”建議:自己組裝。 大約需要 15 分鐘,而且你會了解機器人的每一個部分。請參閱組裝機器人。
趕時間的話: 下載完成的機器人,直接繼續教學。之後隨時都可以回來自己組裝。
在 Erebus 中載入
Section titled “在 Erebus 中載入”- 開啟一個世界,例如
game/worlds/world1.wbt。 - 在控制視窗中,按下有機器人圖示的右邊 LOAD 按鈕,然後選擇你的
.json檔案。 - 查看 Webots 主控台。Erebus 會列出每個元件和它的成本,最後顯示
Your custom robot has been successfully generated!。
機器人會一直保持載入,直到你載入另一台機器人或重設比賽。接下來,執行你的第一個程式。
設計你自己的機器人
Section titled “設計你自己的機器人”熟悉基礎之後,就可以修改入門機器人或設計一台新的:更多更高解析度的攝影機、更多距離感測器、把感測器放在其他位置。Robot Customizer 參考列出了所有元件、它們的成本和限制。
如果你更改了元件的名稱,也要在程式中一併更改。

Erebus 是 RoboCupJunior Rescue 的一部分。
新聞、活動與隊伍文件:RCJ Rescue 社群網站
© 2020–2026 Erebus Development Team