

 Bahasa Indonesia
 Deutsch
 English
 Español
 Français
 Português (Brasil)
 Türkçe
 ไทย
 中文(简体)
 中文(繁體)
 日本語
로봇 준비하기
Erebus에서는 로봇을 직접 설계해요. 예산 안에서 센서와 그 위치를 골라요. 모든 프로그램에는 로봇이 필요하므로, 첫 단계는 로봇을 준비해서 Erebus에 불러오는 거예요.
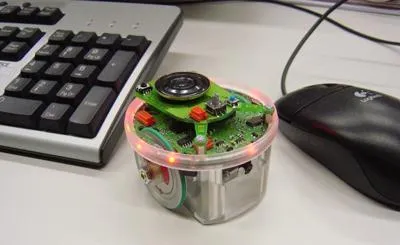
로봇은 바퀴가 두 개 달린 작고 둥근 교육용 로봇인 e-puck을 바탕으로 해요. Robot Customizer로 센서를 추가하고, 설계를 Erebus가 불러오는 .json 파일로 저장해요.
스타터 로봇
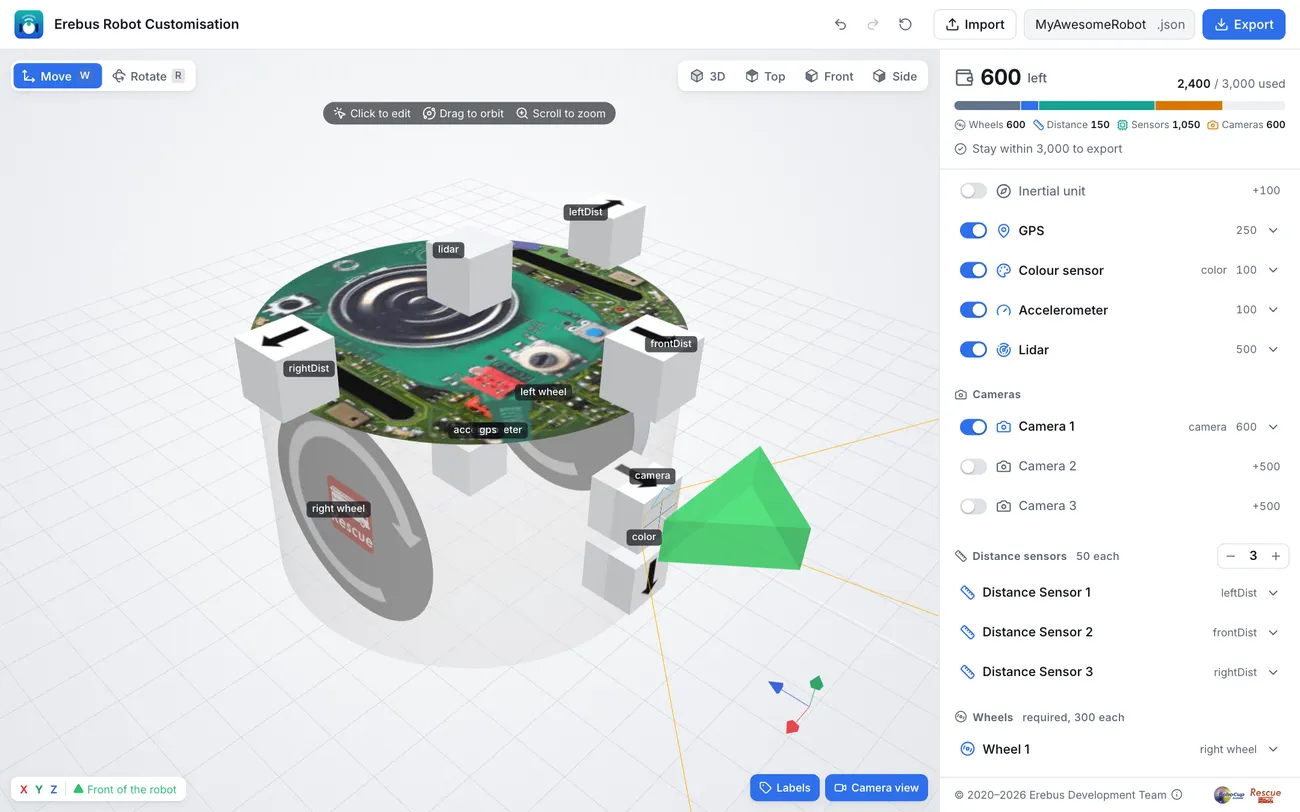
섹션 제목: “스타터 로봇”이 문서에서는 모든 예제가 그대로 작동하도록 어디서나 같은 로봇, 스타터 로봇을 사용해요. 튜토리얼에 필요한 센서가 모두 달려 있어요.
| 구성 요소 | 프로그램에서의 이름 | 용도 |
|---|---|---|
| 바퀴 두 개 | left wheel motor, right wheel motor |
이동 |
| 바퀴 인코더 | left wheel sensor, right wheel sensor |
바퀴가 얼마나 돌았는지 측정 |
| 거리 센서 세 개 | leftDist, frontDist, rightDist |
왼쪽, 앞쪽, 오른쪽의 벽 찾기 |
| 카메라, 64 × 40 픽셀 | camera |
벽 토큰 찾기 |
| 컬러 센서 | color |
바닥 보기: 구멍, 늪, 통로 |
| GPS | gps |
토큰을 보고하기 위해 자신의 위치 알기 |
| 자이로 | gyro |
얼마나 회전했는지 측정 |
| 가속도계 | accelerometer |
가속도 측정 |
| 라이다 | lidar |
주위 전체의 거리 측정 |
| 이미터와 리시버 | emitter, receiver |
게임과 통신. 모든 로봇에 있어요. |
예산 3000 중 2400을 사용해요.
방법 선택하기
섹션 제목: “방법 선택하기”추천: 직접 조립하기. 약 15분 걸리고, 로봇의 모든 부분을 이해할 수 있어요. 로봇 조립하기를 따라 하세요.
급하다면: 완성된 로봇을 다운로드하고 튜토리얼을 계속하세요. 나중에 언제든 돌아와서 조립할 수 있어요.
Erebus에 불러오기
섹션 제목: “Erebus에 불러오기”game/worlds/world1.wbt같은 월드를 여세요.- 제어 창에서 로봇 아이콘이 있는 오른쪽 LOAD 버튼을 누르고
.json파일을 선택하세요. - Webots 콘솔을 확인하세요. Erebus가 각 구성 요소와 비용을 나열하고, 마지막에
Your custom robot has been successfully generated!를 표시해요.
로봇은 다른 로봇을 불러오거나 게임을 리셋할 때까지 불러온 상태로 유지돼요. 다음으로 첫 번째 프로그램을 실행하세요.
나만의 로봇 설계하기
섹션 제목: “나만의 로봇 설계하기”기초를 익히고 나면 스타터 로봇을 바꾸거나 새 로봇을 설계해 보세요. 해상도가 더 높은 카메라를 더 달거나, 거리 센서를 늘리거나, 센서를 다른 곳에 배치할 수 있어요. Robot Customizer 레퍼런스에 모든 구성 요소와 비용, 제한이 나와 있어요.
구성 요소의 이름을 바꾸면 프로그램에서도 바꾸세요.

Erebus는 RoboCupJunior Rescue의 일부예요.
뉴스, 이벤트, 팀 문서: RCJ Rescue 커뮤니티 웹사이트
© 2020–2026 Erebus Development Team