

 Bahasa Indonesia
 Deutsch
 English
 Español
 Français
 Português (Brasil)
 Türkçe
 中文(简体)
 中文(繁體)
 日本語
 한국어
รับหุ่นยนต์ของคุณ
ใน Erebus คุณเป็นผู้ออกแบบหุ่นยนต์ของคุณ: คุณเลือกเซนเซอร์และตำแหน่งที่ติดตั้ง ภายในงบประมาณ ทุกโปรแกรมต้องมีหุ่นยนต์ ดังนั้นขั้นแรกคือการรับหุ่นยนต์และโหลดเข้า Erebus
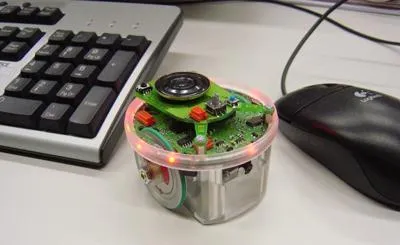
หุ่นยนต์นี้มีพื้นฐานมาจาก e-puck ซึ่งเป็นหุ่นยนต์เพื่อการศึกษาขนาดเล็ก รูปทรงกลม มีสองล้อ คุณเพิ่มเซนเซอร์ให้มันได้ด้วย Robot Customizer และบันทึกแบบเป็นไฟล์ .json ที่ Erebus โหลดได้
หุ่นยนต์เริ่มต้น
หัวข้อที่มีชื่อว่า “หุ่นยนต์เริ่มต้น”เอกสารนี้ใช้หุ่นยนต์ตัวเดียวกันทุกที่ คือหุ่นยนต์เริ่มต้น (starter robot) เพื่อให้ทุกตัวอย่างทำงานได้ทันที หุ่นยนต์นี้มีเซนเซอร์ทุกตัวที่บทเรียนต้องใช้:
| องค์ประกอบ | ชื่อในโปรแกรมของคุณ | ใช้ทำอะไร |
|---|---|---|
| ล้อสองล้อ | left wheel motor, right wheel motor |
เคลื่อนที่ |
| เอนโค้ดเดอร์ล้อ | left wheel sensor, right wheel sensor |
วัดว่าล้อหมุนไปเท่าใด |
| เซนเซอร์วัดระยะสามตัว | leftDist, frontDist, rightDist |
หาผนังทางซ้าย ด้านหน้า และทางขวา |
| กล้อง 64 × 40 พิกเซล | camera |
ค้นหาสัญลักษณ์บนผนัง |
| เซนเซอร์สี | color |
ดูพื้น: หลุม หนองน้ำ และทางผ่าน |
| GPS | gps |
รู้ตำแหน่งของตัวเอง เพื่อรายงานสัญลักษณ์ |
| ไจโร | gyro |
วัดว่าเลี้ยวไปเท่าใด |
| มาตรความเร่ง | accelerometer |
วัดความเร่ง |
| Lidar | lidar |
วัดระยะรอบตัว |
| ตัวส่งและตัวรับ | emitter, receiver |
สื่อสารกับเกม หุ่นยนต์ทุกตัวมีอุปกรณ์นี้ |
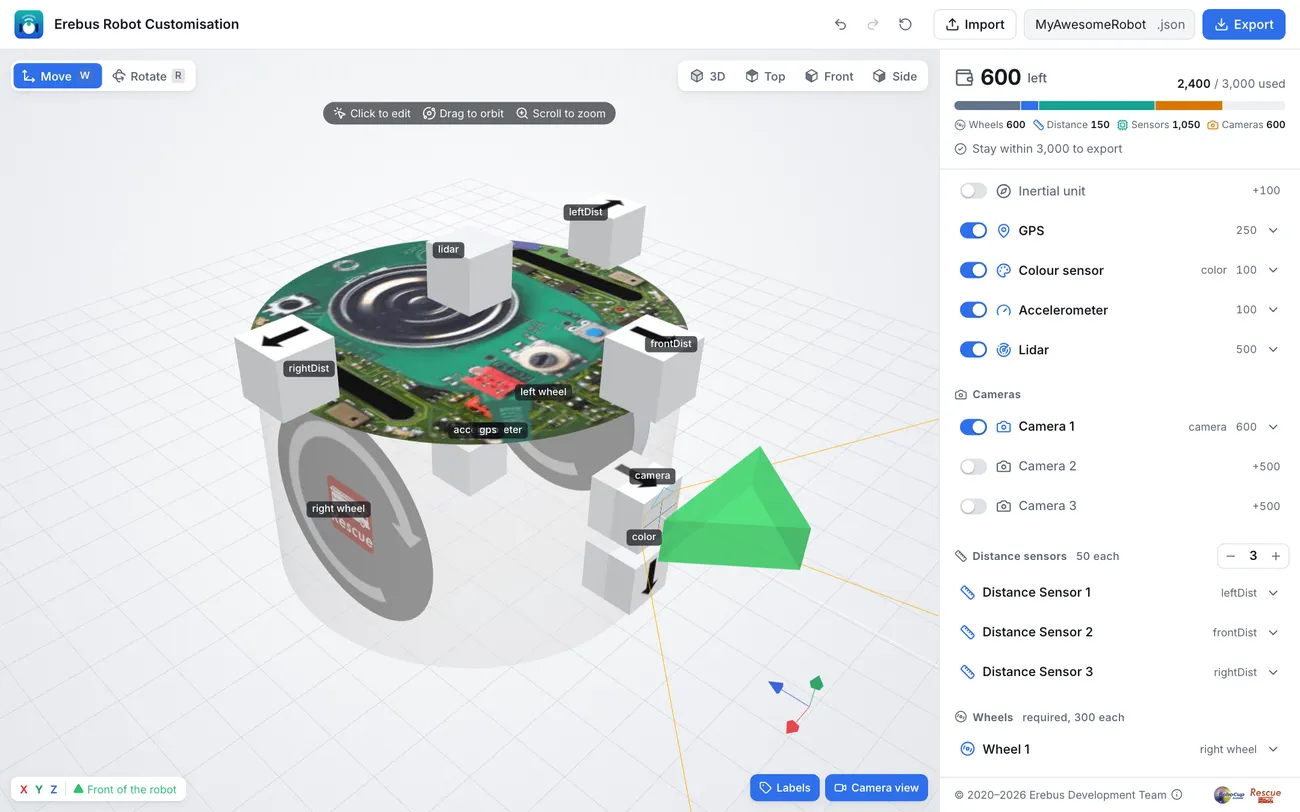
หุ่นยนต์นี้ใช้งบประมาณ 2400 จาก 3000
เลือกเส้นทางของคุณ
หัวข้อที่มีชื่อว่า “เลือกเส้นทางของคุณ”แนะนำ: ประกอบด้วยตัวเอง ใช้เวลาประมาณ 15 นาที และคุณจะเข้าใจทุกส่วนของหุ่นยนต์ ทำตามประกอบหุ่นยนต์ของคุณ
หากรีบ: ดาวน์โหลดหุ่นยนต์ที่เสร็จแล้วและเรียนบทเรียนต่อ คุณกลับมาประกอบภายหลังได้เสมอ
โหลดเข้า Erebus
หัวข้อที่มีชื่อว่า “โหลดเข้า Erebus”- เปิดโลก เช่น
game/worlds/world1.wbt - ในหน้าต่างควบคุม กดปุ่ม LOAD ด้านขวา ที่มีไอคอนหุ่นยนต์ แล้วเลือกไฟล์
.jsonของคุณ - ตรวจสอบคอนโซลของ Webots Erebus จะแสดงรายการองค์ประกอบแต่ละชิ้นพร้อมราคา และจบด้วย
Your custom robot has been successfully generated!
หุ่นยนต์จะยังโหลดอยู่จนกว่าคุณจะโหลดตัวอื่นหรือรีเซ็ตเกม ขั้นต่อไป รันโปรแกรมแรกของคุณ
การออกแบบหุ่นยนต์ของคุณเอง
หัวข้อที่มีชื่อว่า “การออกแบบหุ่นยนต์ของคุณเอง”เมื่อคุณรู้พื้นฐานแล้ว ลองปรับเปลี่ยนหุ่นยนต์เริ่มต้นหรือออกแบบตัวใหม่: เพิ่มกล้องที่ความละเอียดสูงขึ้น เพิ่มเซนเซอร์วัดระยะ หรือติดเซนเซอร์ในตำแหน่งอื่น ข้อมูลอ้างอิง Robot Customizer แสดงองค์ประกอบทั้งหมด พร้อมราคาและข้อจำกัด
หากคุณเปลี่ยนชื่อขององค์ประกอบ ให้เปลี่ยนในโปรแกรมของคุณด้วย

Erebus เป็นส่วนหนึ่งของ RoboCupJunior Rescue
ข่าว กิจกรรม และเอกสารของทีม: เว็บไซต์ชุมชน RCJ Rescue
© 2020–2026 Erebus Development Team