

 Bahasa Indonesia
 Deutsch
 English
 Español
 Français
 Português (Brasil)
 Türkçe
 中文(简体)
 中文(繁體)
 日本語
 한국어
การแก้ไขปัญหา
ก่อนอื่น ให้ตรวจสอบคอนโซลของ Webots ปัญหาส่วนใหญ่จะแสดงข้อความแจ้งข้อผิดพลาดไว้ที่นั่น
การติดตั้ง
หัวข้อที่มีชื่อว่า “การติดตั้ง”No module named 'cv2'
หัวข้อที่มีชื่อว่า “No module named 'cv2'”ยังไม่ได้ติดตั้ง OpenCV ใน Python ที่ Webots ใช้ ให้ติดตั้งไลบรารีที่จำเป็น ใน Python นั้น หากคุณติดตั้ง Python ไว้หลายชุด การตั้งค่า Python command ด้านล่างจะบอกว่า Webots ใช้ชุดใด
WARNING: Python was not found
หัวข้อที่มีชื่อว่า “WARNING: Python was not found”Webots ไม่รู้ว่า Python อยู่ที่ใด
-
หาตำแหน่งของ Python บน macOS และ Linux ให้รัน
which python3ในเทอร์มินัล บน Windows ให้ตรวจสอบว่าการพิมพ์pythonใน Command Prompt ใหม่จะเปิด Python ได้ หากไม่ได้ ให้ติดตั้ง Python ใหม่ โดยเลือกตัวเลือกเพิ่ม Python ลงใน PATH -
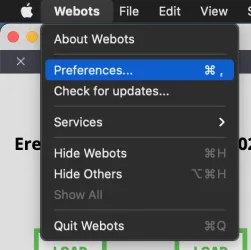
เปิด Preferences ของ Webots: Webots > Preferences บน macOS และ Tools > Preferences บน Windows และ Linux
-
ตั้งพาธในช่อง Python command บน Windows โดยทั่วไปใช้
pythonก็พอ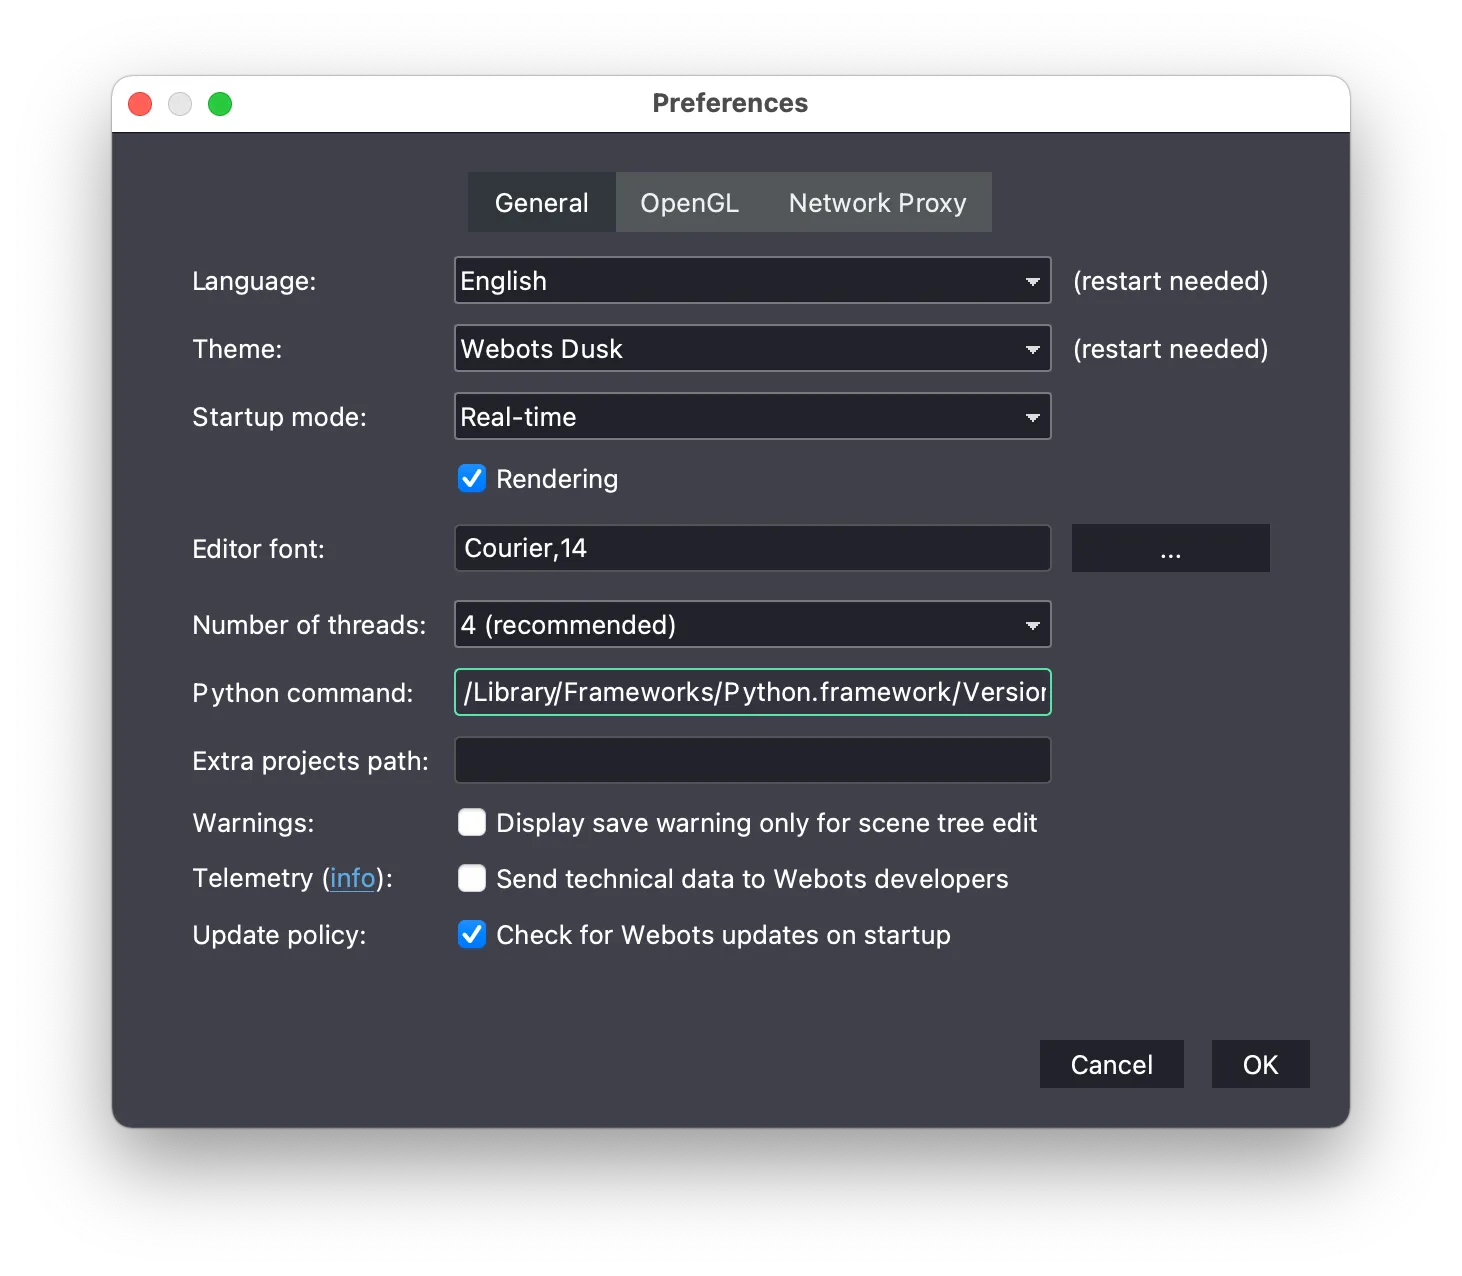
ตัวจับเวลาเกมไม่ปรากฏ
หัวข้อที่มีชื่อว่า “ตัวจับเวลาเกมไม่ปรากฏ”การเริ่มครั้งแรกอาจใช้เวลาหลายนาทีขณะที่ Erebus ติดตั้งไลบรารี หากไม่เสร็จเสียที ให้ตรวจสอบข้อผิดพลาดในคอนโซล หากการติดตั้งอัตโนมัติไม่ทำงาน ให้ติดตั้งไลบรารีที่จำเป็น ด้วยตัวเอง
การรัน Erebus
หัวข้อที่มีชื่อว่า “การรัน Erebus”หน้าต่างควบคุมไม่ปรากฏ
หัวข้อที่มีชื่อว่า “หน้าต่างควบคุมไม่ปรากฏ”หน้าต่างควบคุมเป็นหน้าเว็บที่ Webots เปิดขึ้น
- หากเบราว์เซอร์ของคุณบล็อกไว้ ให้เปิดหน้าต่างควบคุม ขณะที่โลกเปิดอยู่
- มิฉะนั้น ตรวจสอบให้แน่ใจว่า Scene Tree แสดงอยู่ ด้วย Tools > Scene Tree
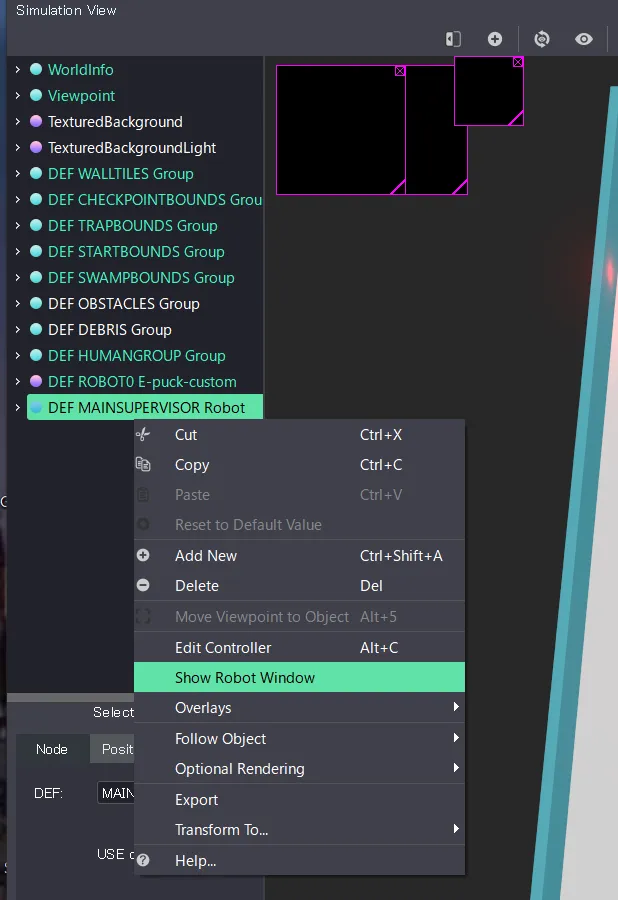
- หา DEF MAINSUPERVISOR Robot ใน Scene Tree คลิกขวาแล้วเลือก Show Robot Window
หน้าจอ Webots ว่างเปล่าหรือเป็นสีดำ
หัวข้อที่มีชื่อว่า “หน้าจอ Webots ว่างเปล่าหรือเป็นสีดำ”คัดลอกไฟล์ที่ดาวน์โหลดมาไปแตกไฟล์ไว้ในโฟลเดอร์แยกต่างหากก่อนเปิดโลก
การจำลองทำงานช้าเกินไป
หัวข้อที่มีชื่อว่า “การจำลองทำงานช้าเกินไป”สาเหตุน่าจะมาจากประสิทธิภาพของคอมพิวเตอร์ของคุณ การลดคุณภาพของกราฟิกอาจช่วยได้:
- เปิด Preferences ของ Webots
- เปิดแท็บ OpenGL
- เปลี่ยนการตั้งค่า
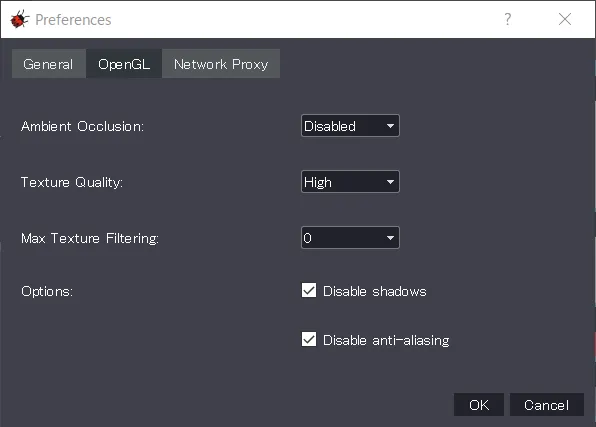
การตั้งค่าเหล่านี้เปลี่ยนสิ่งที่กล้องเห็น และการแข่งขันใช้การตั้งค่าของตัวเอง ดังนั้นให้ตรวจสอบโปรแกรมของคุณด้วยการตั้งค่านั้นด้วย
หุ่นยนต์ของคุณ
หัวข้อที่มีชื่อว่า “หุ่นยนต์ของคุณ”PROTO parameter 'camera_width' has no matching IS field
หัวข้อที่มีชื่อว่า “PROTO parameter 'camera_width' has no matching IS field”Erebus v26.1 แสดงข้อผิดพลาดนี้เป็นสีแดงเมื่อโหลดหุ่นยนต์ที่สร้างด้วย Robot Customizer เวอร์ชันปัจจุบัน ไม่ต้องสนใจข้อผิดพลาดนี้ เพราะหุ่นยนต์ยังทำงานได้ และกล้องมีความละเอียดตามที่คุณเลือก
โปรแกรมแจ้งว่าไม่พบอุปกรณ์
หัวข้อที่มีชื่อว่า “โปรแกรมแจ้งว่าไม่พบอุปกรณ์”ดูด้านล่าง และตรวจสอบด้วยว่าคุณโหลดหุ่นยนต์ด้วยปุ่ม LOAD ด้านขวา ก่อนเริ่มเกมแล้ว
โปรแกรมของคุณ
หัวข้อที่มีชื่อว่า “โปรแกรมของคุณ”Device "..." was not found {#device–was-not-found}
หัวข้อที่มีชื่อว่า “Device "..." was not found {#device–was-not-found}”ชื่ออุปกรณ์ในโปรแกรมของคุณไม่ตรงกับหุ่นยนต์ ชื่อของหุ่นยนต์เริ่มต้นอยู่ในข้อมูลอ้างอิง สำหรับหุ่นยนต์ของคุณเอง ชื่อคือชื่อที่คุณตั้งไว้ใน Robot Customizer และตรวจสอบด้วยว่าโหลดหุ่นยนต์แล้ว
ไม่มีอะไรเกิดขึ้นเมื่อรายงานสัญลักษณ์บนผนัง
หัวข้อที่มีชื่อว่า “ไม่มีอะไรเกิดขึ้นเมื่อรายงานสัญลักษณ์บนผนัง”เปิด Enable debugging ในแท็บ Settings ของหน้าต่างควบคุม แล้วตรวจสอบคอนโซล สาเหตุที่พบบ่อยที่สุดคือหุ่นยนต์ไม่ได้หยุดนิ่งอย่างน้อย 1 วินาที และพิกัดไม่ได้แปลงเป็นเซนติเมตร ดูการสื่อสาร
การรายงานของฉันกลายเป็นการระบุผิด
หัวข้อที่มีชื่อว่า “การรายงานของฉันกลายเป็นการระบุผิด”หุ่นยนต์ต้องอยู่ห่างจากสัญลักษณ์ไม่เกินครึ่งช่องและอยู่ฝั่งเดียวกันของผนัง และสัญลักษณ์แต่ละอันได้คะแนนเพียงครั้งเดียว การรายงานของปลอมก็นับเป็นการระบุผิดเช่นกัน
แผนที่ได้ 0% หรือเกิดข้อผิดพลาดในการให้คะแนน
หัวข้อที่มีชื่อว่า “แผนที่ได้ 0% หรือเกิดข้อผิดพลาดในการให้คะแนน”แผนที่ของคุณต้องมีช่องเริ่มต้น (5) และประเมินได้เพียงครั้งเดียว ดูการส่งแผนที่
คอนโทรลเลอร์เชื่อมต่อไม่ได้ในโหมดรีโมต
หัวข้อที่มีชื่อว่า “คอนโทรลเลอร์เชื่อมต่อไม่ได้ในโหมดรีโมต”ดูคู่มือ Remote Controller สำหรับระบบปฏิบัติการของคุณ
ยังแก้ไม่ได้?
หัวข้อที่มีชื่อว่า “ยังแก้ไม่ได้?”ถามได้ที่เซิร์ฟเวอร์ Discord หรือเปิด issue โดยระบุระบบปฏิบัติการ เวอร์ชันของ Erebus และ Webots และข้อความในคอนโซล

Erebus เป็นส่วนหนึ่งของ RoboCupJunior Rescue
ข่าว กิจกรรม และเอกสารของทีม: เว็บไซต์ชุมชน RCJ Rescue
© 2020–2026 Erebus Development Team