

 Deutsch
 English
 Español
 Français
 Português (Brasil)
 Türkçe
 ไทย
 中文(简体)
 中文(繁體)
 日本語
 한국어
Pemecahan masalah
Pertama-tama, periksa konsol Webots. Sebagian besar masalah menampilkan pesan error di sana.
Instalasi
Section titled “Instalasi”No module named 'cv2'
Section titled “No module named 'cv2'”OpenCV belum terinstal di Python yang dipakai Webots. Instal library yang dibutuhkan di Python tersebut. Jika kamu punya beberapa instalasi, pengaturan Python command di bawah ini menunjukkan instalasi mana yang dipakai Webots.
WARNING: Python was not found
Section titled “WARNING: Python was not found”Webots tidak tahu di mana Python berada.
-
Temukan Python. Di macOS dan Linux, jalankan
which python3di terminal. Di Windows, pastikan bahwa mengetikpythondi Command Prompt yang baru dibuka akan menjalankan Python. Jika tidak, instal ulang Python, dan centang opsi untuk menambahkannya ke PATH. -
Buka Preferences Webots: Webots > Preferences di macOS, Tools > Preferences di Windows dan Linux.
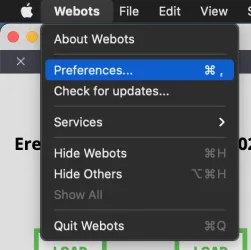
-
Atur path di kolom Python command. Di Windows,
pythonbiasanya sudah cukup.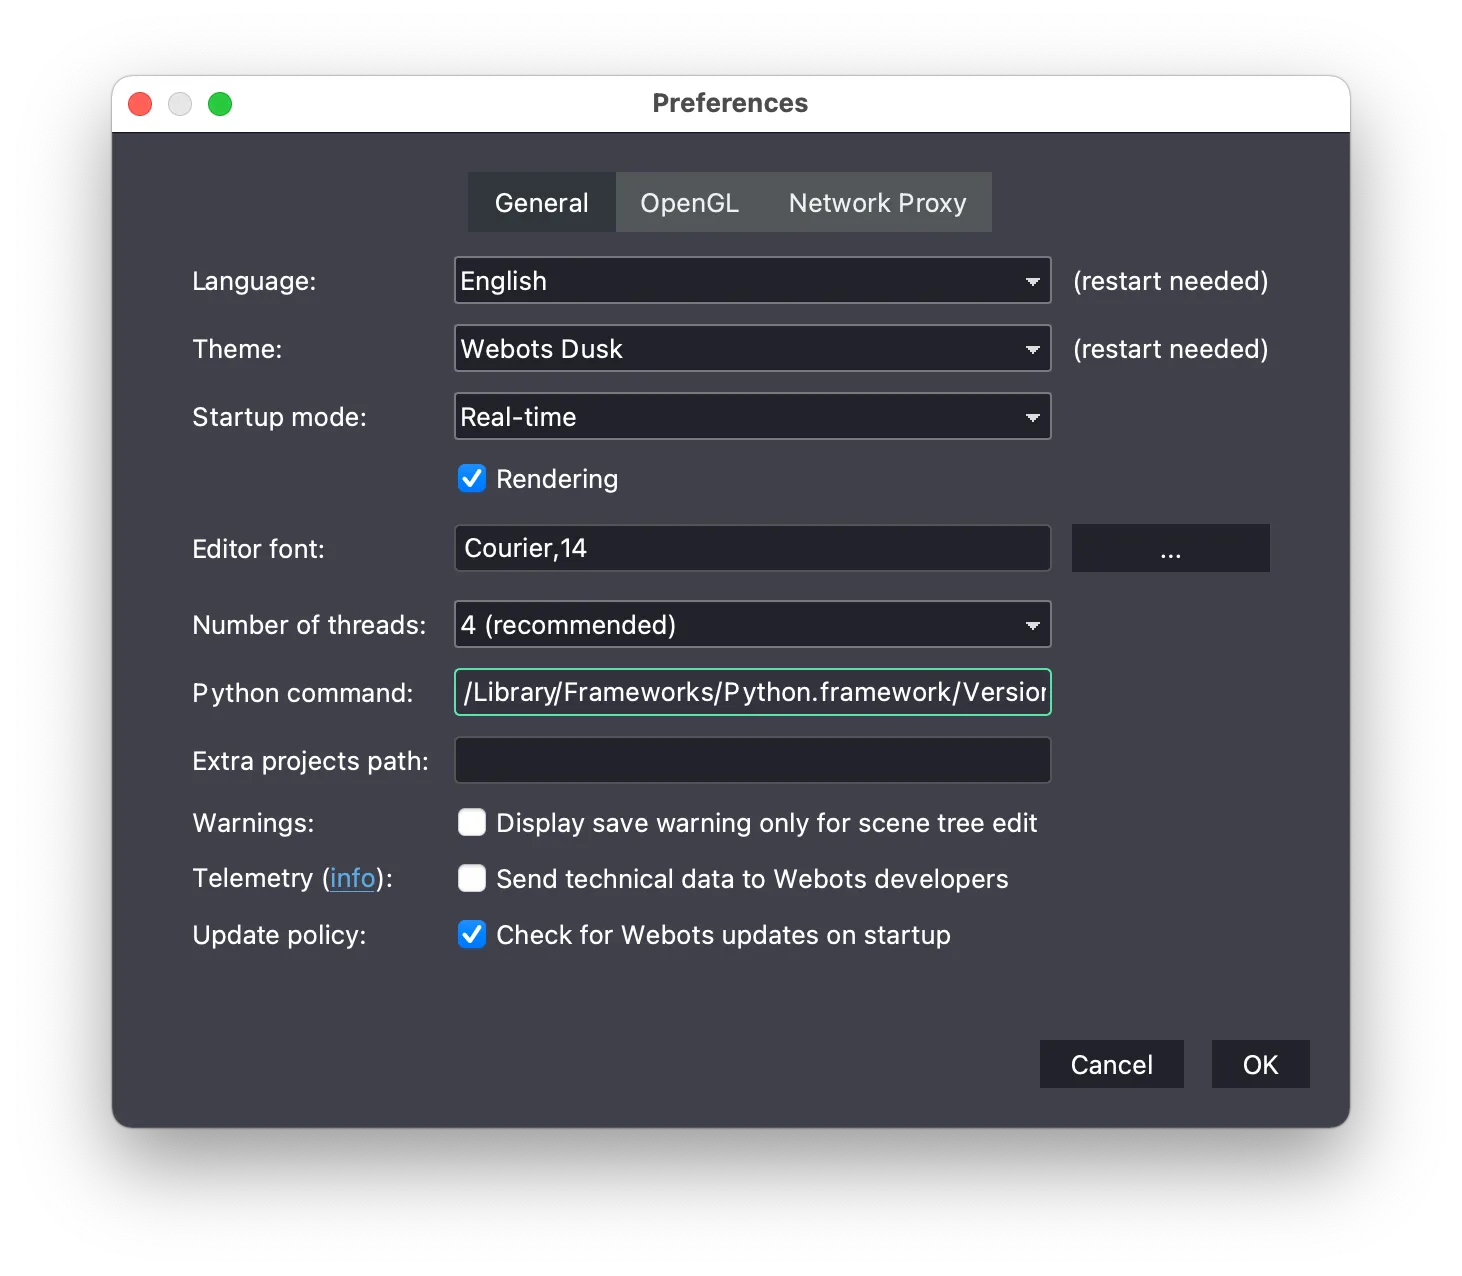
Pewaktu permainan tidak muncul
Section titled “Pewaktu permainan tidak muncul”Saat pertama kali dijalankan, prosesnya bisa memakan beberapa menit karena Erebus menginstal library. Jika prosesnya tidak kunjung selesai, periksa konsol untuk melihat error. Jika instalasi otomatis tidak berhasil, instal sendiri library yang dibutuhkan.
Menjalankan Erebus
Section titled “Menjalankan Erebus”Jendela kontrol tidak muncul
Section titled “Jendela kontrol tidak muncul”Jendela kontrol adalah halaman web yang dibuka oleh Webots.
- Jika browser-mu memblokirnya, buka jendela kontrol saat world sedang terbuka.
- Jika tidak, pastikan Scene Tree ditampilkan, dengan Tools > Scene Tree.
- Cari DEF MAINSUPERVISOR Robot di Scene Tree, klik kanan, lalu pilih Show Robot Window.
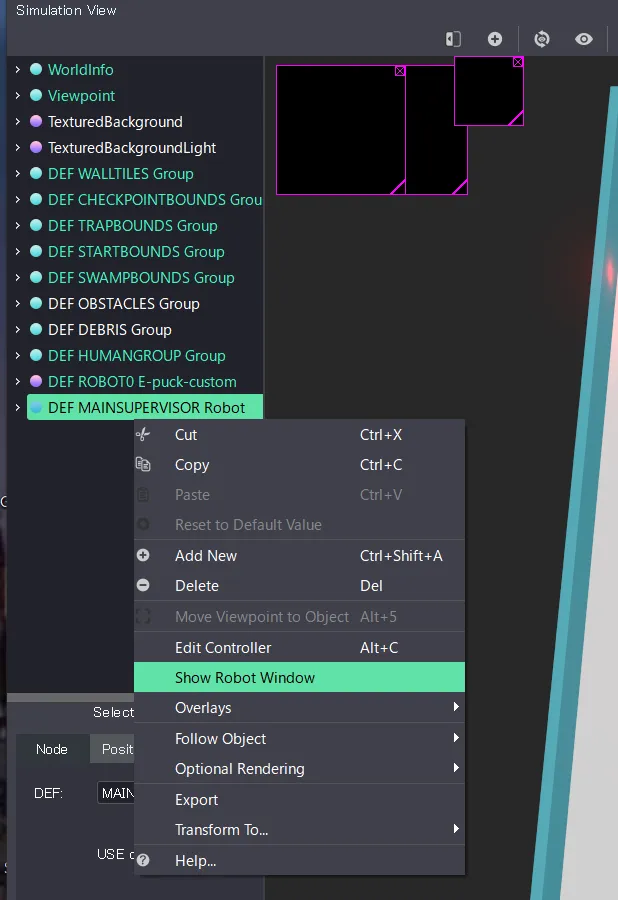
Layar Webots kosong atau hitam
Section titled “Layar Webots kosong atau hitam”Salin berkas unduhan dan ekstrak ke folder terpisah sebelum membuka world.
Simulasi berjalan terlalu lambat
Section titled “Simulasi berjalan terlalu lambat”Ini kemungkinan karena performa komputermu. Menurunkan kualitas grafis mungkin membantu:
- Buka Preferences Webots.
- Buka tab OpenGL.
- Ubah pengaturannya.
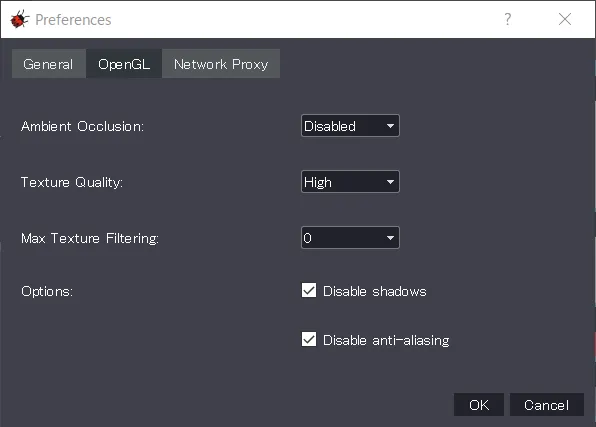
Pengaturan ini mengubah apa yang dilihat kamera, dan kompetisi menggunakan pengaturannya sendiri, jadi periksa juga programmu dengan pengaturan tersebut.
Robotmu
Section titled “Robotmu”PROTO parameter 'camera_width' has no matching IS field
Section titled “PROTO parameter 'camera_width' has no matching IS field”Erebus v26.1 menampilkan error ini dengan warna merah saat memuat robot yang dibuat dengan Robot Customizer versi saat ini. Kamu bisa mengabaikannya: robotnya tetap berfungsi, dan kameranya punya resolusi yang kamu pilih.
Programku menyatakan perangkat (device) tidak ditemukan
Section titled “Programku menyatakan perangkat (device) tidak ditemukan”Lihat di bawah. Pastikan juga kamu sudah memuat robotmu dengan tombol LOAD sebelah kanan sebelum memulai permainan.
Programmu
Section titled “Programmu”Device "..." was not found {#device–was-not-found}
Section titled “Device "..." was not found {#device–was-not-found}”Nama perangkat di programmu tidak cocok dengan robotmu. Nama-nama perangkat robot pemula ada di Referensi. Untuk robotmu sendiri, namanya adalah nama yang kamu atur di Robot Customizer. Pastikan robotmu sudah dimuat.
Tidak terjadi apa-apa saat aku melaporkan penanda dinding
Section titled “Tidak terjadi apa-apa saat aku melaporkan penanda dinding”Aktifkan Enable debugging di tab Settings pada jendela kontrol, lalu periksa konsol. Penyebab paling umum adalah robot belum berhenti minimal 1 detik, dan koordinatnya belum dikonversi ke sentimeter. Lihat Komunikasi.
Laporanku dianggap salah identifikasi
Section titled “Laporanku dianggap salah identifikasi”Robot harus berada paling jauh setengah ubin dari penanda dan di sisi dinding yang sama, dan setiap penanda hanya bisa dihitung sekali. Melaporkan penanda palsu juga dihitung sebagai salah identifikasi.
Peta mendapat 0% atau error penilaian
Section titled “Peta mendapat 0% atau error penilaian”Petamu harus memuat ubin awal (5), dan hanya bisa dievaluasi sekali. Lihat Mengirim peta.
Controller tidak bisa terhubung dalam mode remote
Section titled “Controller tidak bisa terhubung dalam mode remote”Lihat panduan Remote Controller untuk sistem operasimu.
Masih buntu?
Section titled “Masih buntu?”Tanyakan di server Discord, atau buat issue. Sertakan sistem operasimu, versi Erebus dan Webots-mu, serta pesan di konsol.

Erebus adalah bagian dari RoboCupJunior Rescue.
Berita, acara, dan dokumen tim: Situs Web Komunitas RCJ Rescue
© 2020–2026 Erebus Development Team