

 Deutsch
 English
 Español
 Français
 Português (Brasil)
 Türkçe
 ไทย
 中文(简体)
 中文(繁體)
 日本語
 한국어
Rakit robotmu
Di tutorial ini, kamu merakit robot pemula dengan Robot Customizer. Ini adalah robot yang digunakan di semua contoh dokumentasi ini, jadi di akhir tutorial kamu akan punya semua yang dibutuhkan untuk memprogramnya.
Robot ini memakai 2400 dari anggaran 3000.
Rancang robotnya
Section titled “Rancang robotnya”Buka Robot Customizer. Alat ini dimulai dengan bagian bawaan: dua roda dan empat sensor jarak. Jika kamu pernah memakainya, tekan tombol reset di bagian atas untuk memulai dari awal.
Posisinya dalam satuan sepersepuluh milimeter, meskipun kotaknya bertuliskan mm: badan robot punya jari-jari sekitar 370.
-
Atur sensor jarak. Di bawah Distance sensors, tekan
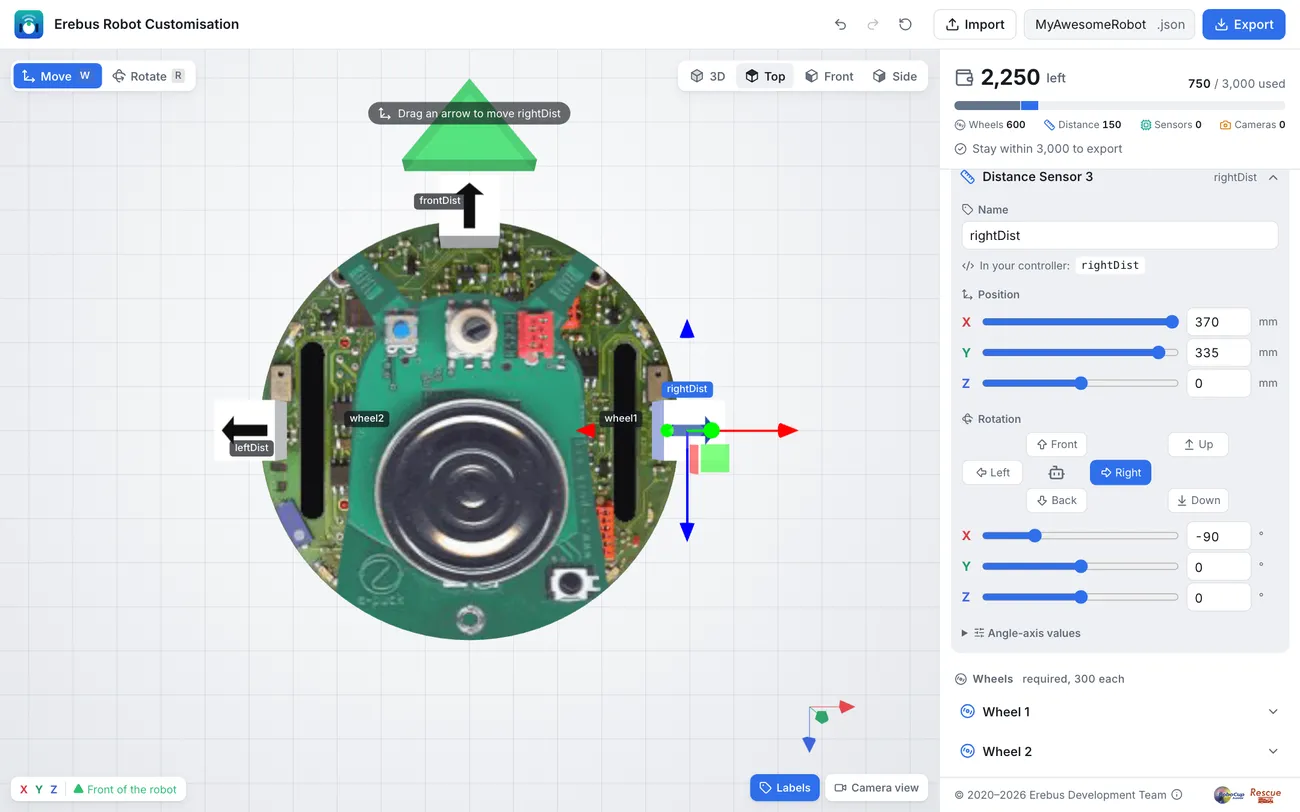
−sekali agar tersisa tiga. Lalu klik masing-masing untuk membukanya, dan atur nama, posisi, dan rotasinya:Sensor Nama X Y Z Rotasi Distance Sensor 1 leftDist-370 335 0 Left Distance Sensor 2 frontDist0 335 -370 Front Distance Sensor 3 rightDist370 335 0 Right Ketik nilainya di kotak di sebelah slider, lalu tekan tombol rotasi. Top menampilkan robot dari atas, dengan bagian depan menghadap ke atas, jadi kamu bisa memastikan setiap sensor menghadap ke arah yang benar:
-
Beri nama roda. Buka Wheel 1, yang berada di sisi kanan robot, dan beri nama
right wheel. Beri nama Wheel 2left wheel. Programmu akan memakainya sebagairight wheel motordanleft wheel motor, seperti yang ditunjukkan di bawah In your controller. -
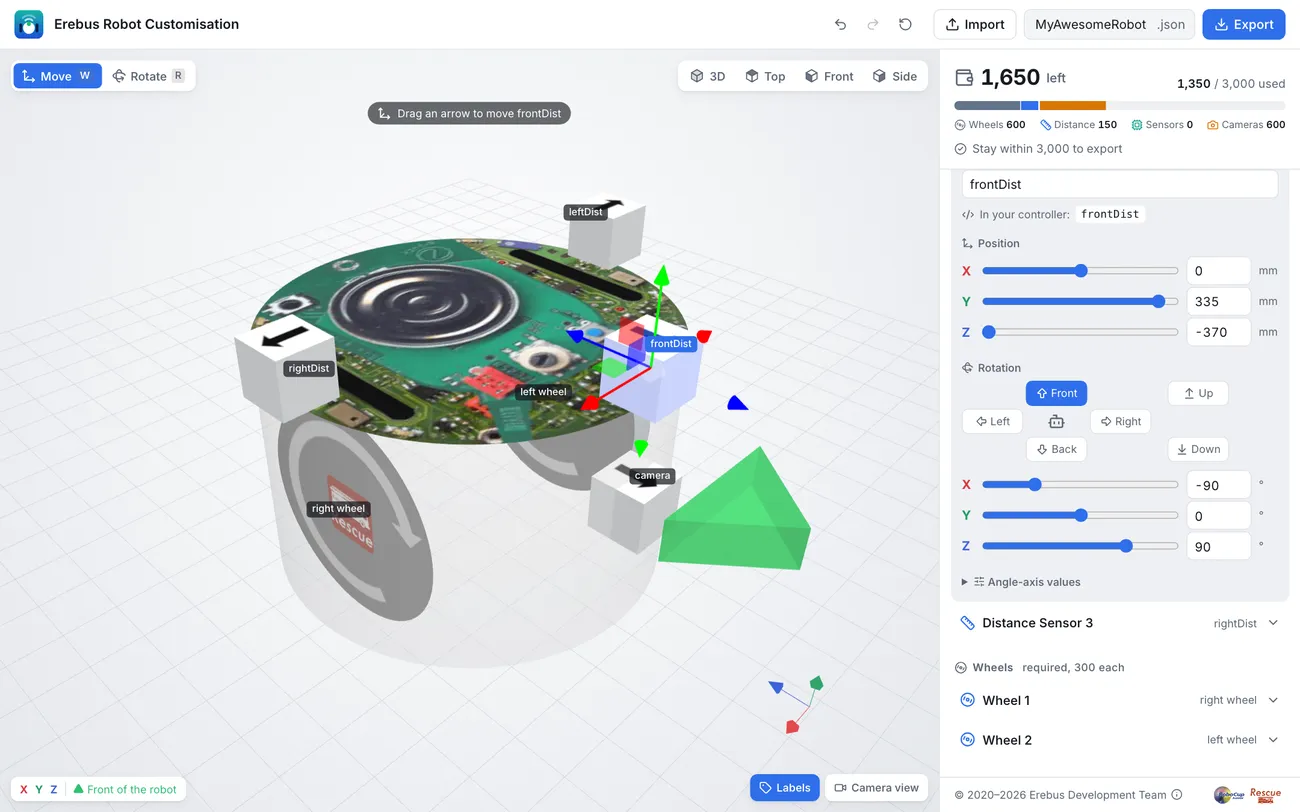
Tambahkan kamera. Aktifkan Camera 1, lalu atur:
- Nama:
camera - Resolusi: lebar 64px, tinggi 40px
- Posisi: X
0, Y90, Z-370 - Rotasi: Front
- Nama:
-
Tambahkan sensor warna. Aktifkan Colour sensor, lalu atur:
- Nama:
color - Posisi: X
0, Y-41, Z-370 - Rotasi: Down
Sensor warna harus menghadap ke bawah untuk melihat lantai. Menempatkannya di depan membuat robot bisa melihat lubang sebelum rodanya mencapai lubang itu.
- Nama:
-
Tambahkan GPS, giroskop, dan akselerometer. Aktifkan GPS, Gyro, dan Accelerometer. Nama bawaannya,
gps,gyro, danaccelerometer, serta posisinya sudah sesuai. -
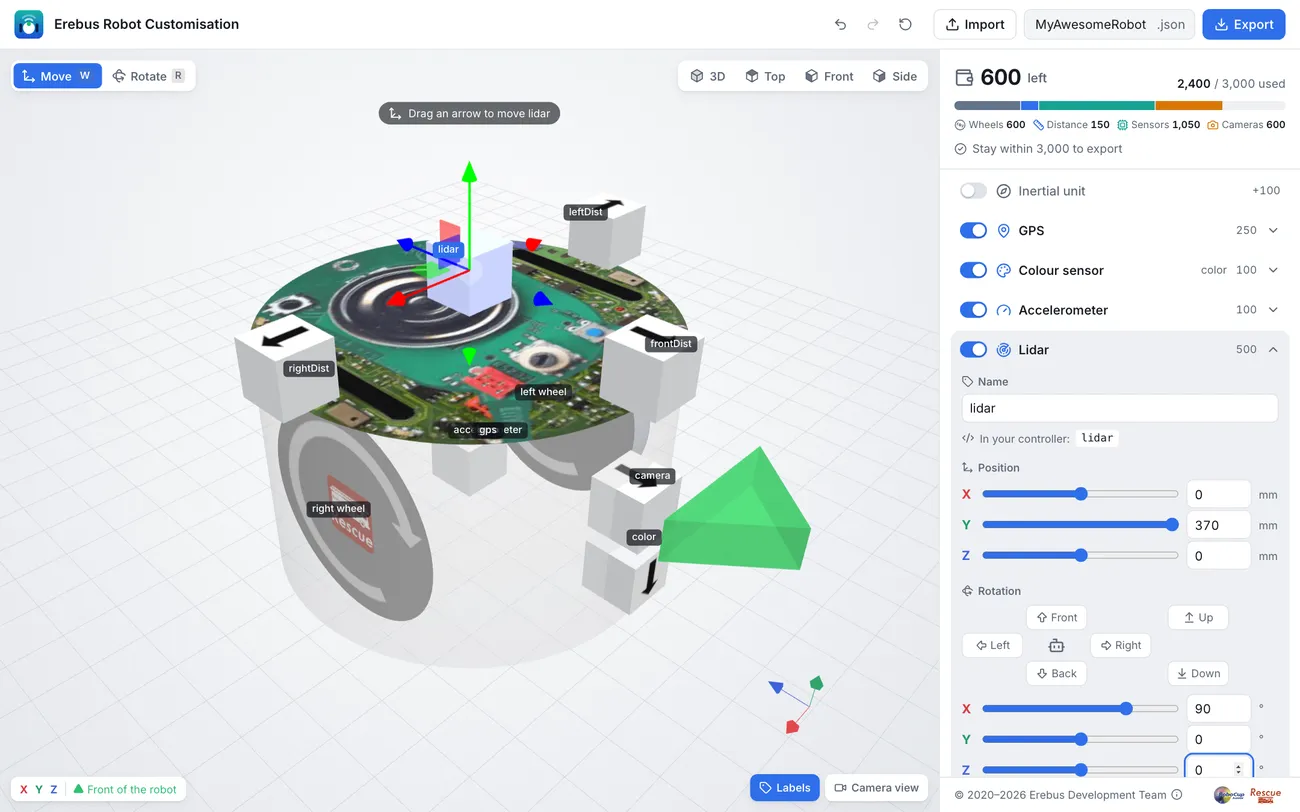
Tambahkan lidar. Aktifkan Lidar, lalu atur:
- Posisi: X
0, Y370, Z0 - Rotasi: ketik X
90, Y0, Z0
Lidar harus berada di atas robot, kalau tidak badan robot akan menghalanginya, dan posisinya harus datar agar bisa memindai ke segala arah. Tombol rotasi tidak bisa membuatnya datar, jadi ketik nilainya.
- Posisi: X
-
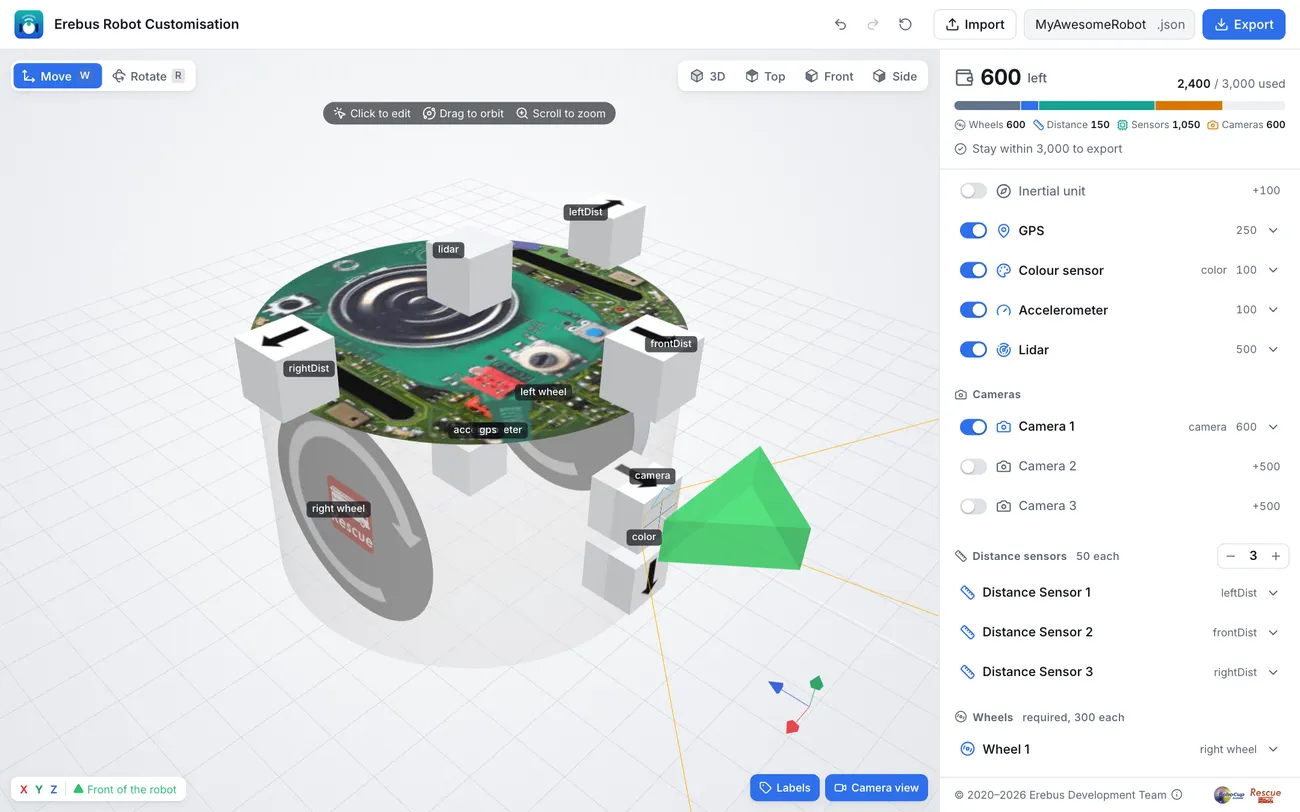
Periksa robotnya. Anggaran di kanan atas seharusnya menunjukkan 2,400 / 3,000 used. Aktifkan Labels untuk melihat semua nama, dan Camera view untuk melihat apa yang akan dilihat kamera.
-
Ekspor. Ketik
starter-robotsebagai nama berkas di bagian atas, lalu tekan Export. Simpan berkasstarter-robot.json: kamu bisa melakukan Import nanti untuk mengubah robotnya.
Jika ada yang salah, bandingkan dengan robot yang sudah jadi: unduh starter-robot.json lalu impor.
Selanjutnya
Section titled “Selanjutnya”
Erebus adalah bagian dari RoboCupJunior Rescue.
Berita, acara, dan dokumen tim: Situs Web Komunitas RCJ Rescue
© 2020–2026 Erebus Development Team