

 Bahasa Indonesia
 Deutsch
 English
 Español
 Français
 Português (Brasil)
 Türkçe
 ไทย
 中文(简体)
 中文(繁體)
 한국어
ロボットを組み立てる
このチュートリアルでは、Robot Customizer でスターターロボットを組み立てます。このドキュメントのすべての例で使うロボットなので、最後まで進めれば、プログラミングの準備がすべて整います。
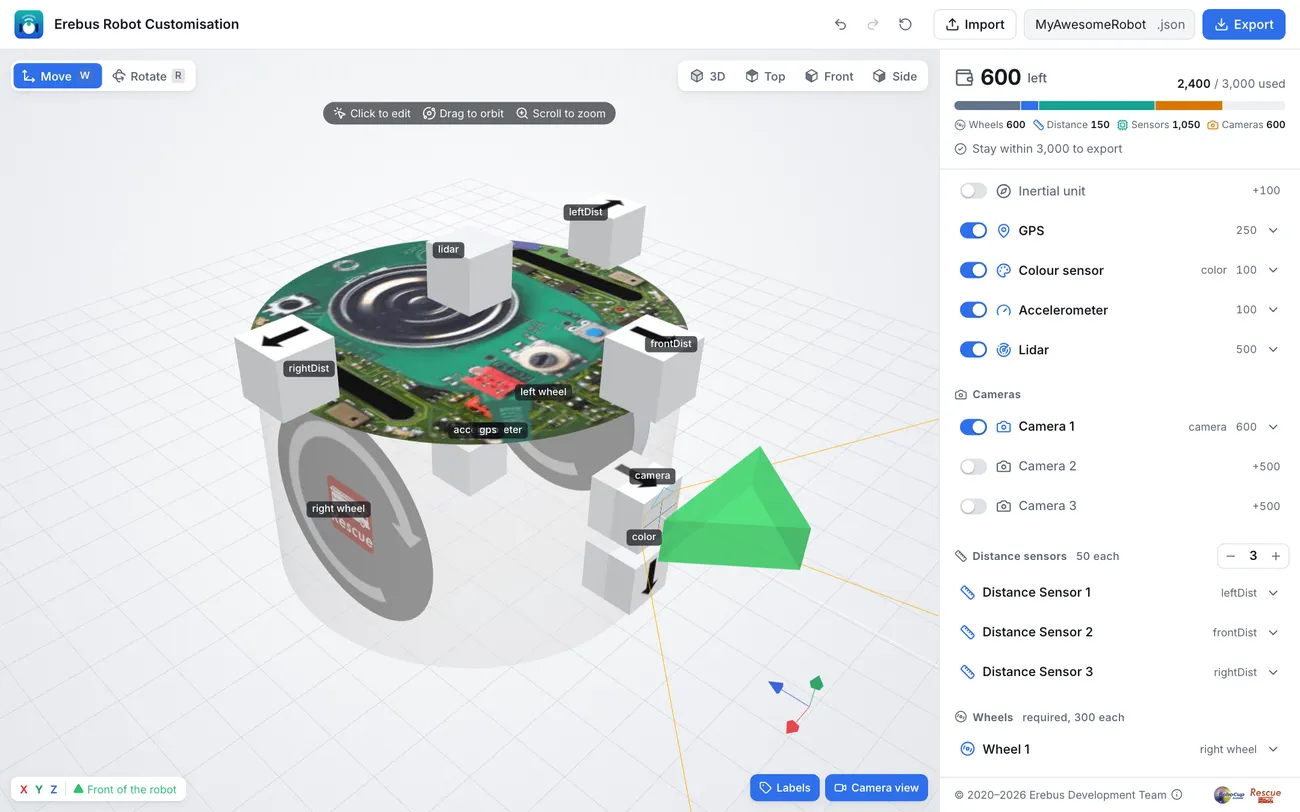
コストは、予算 3000 のうち 2400 です。
ロボットを設計する
Section titled “ロボットを設計する”Robot Customizer を開きます。最初は、2 つの車輪と 4 つの距離センサーというデフォルトの部品が付いています。以前に使ったことがある場合は、上部のリセットボタンを押して最初からやり直してください。
入力欄には mm と書かれていますが、位置の単位は 0.1 ミリメートルです。ロボットの本体の半径は約 370 です。
-
距離センサーを設定します。 Distance sensors で
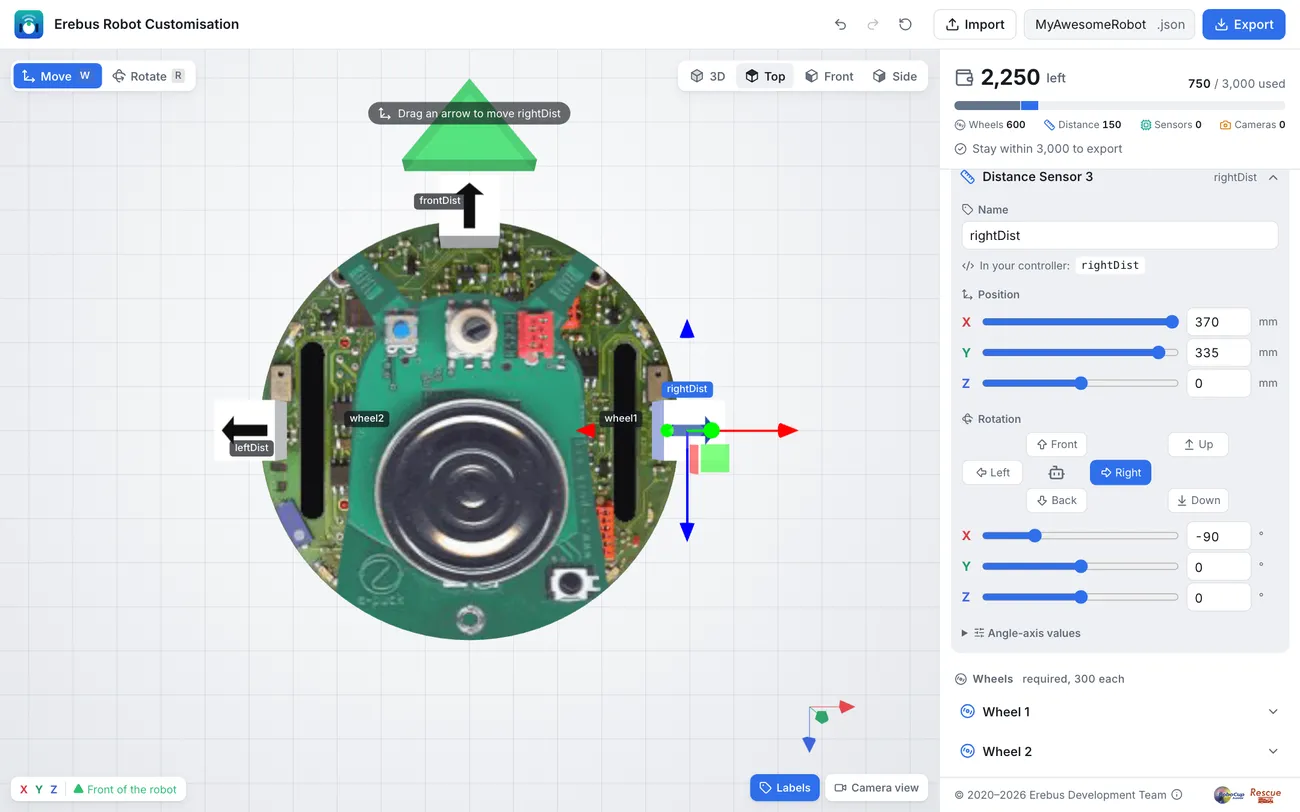
−を 1 回押して、3 つにします。次に、それぞれをクリックして開き、名前、位置、回転を設定します。センサー 名前 X Y Z 回転 Distance Sensor 1 leftDist-370 335 0 Left Distance Sensor 2 frontDist0 335 -370 Front Distance Sensor 3 rightDist370 335 0 Right スライダーの横の入力欄に値を入力し、回転のボタンを押します。Top を押すと、前を上にしてロボットを上から見られるので、各センサーが正しい方向を向いているかを確認できます。
-
車輪に名前を付けます。 ロボットの右側にある Wheel 1 を開き、
right wheelという名前にします。Wheel 2 はleft wheelにします。In your controller に表示されているとおり、プログラムではこれらをright wheel motorとleft wheel motorとして使います。 -
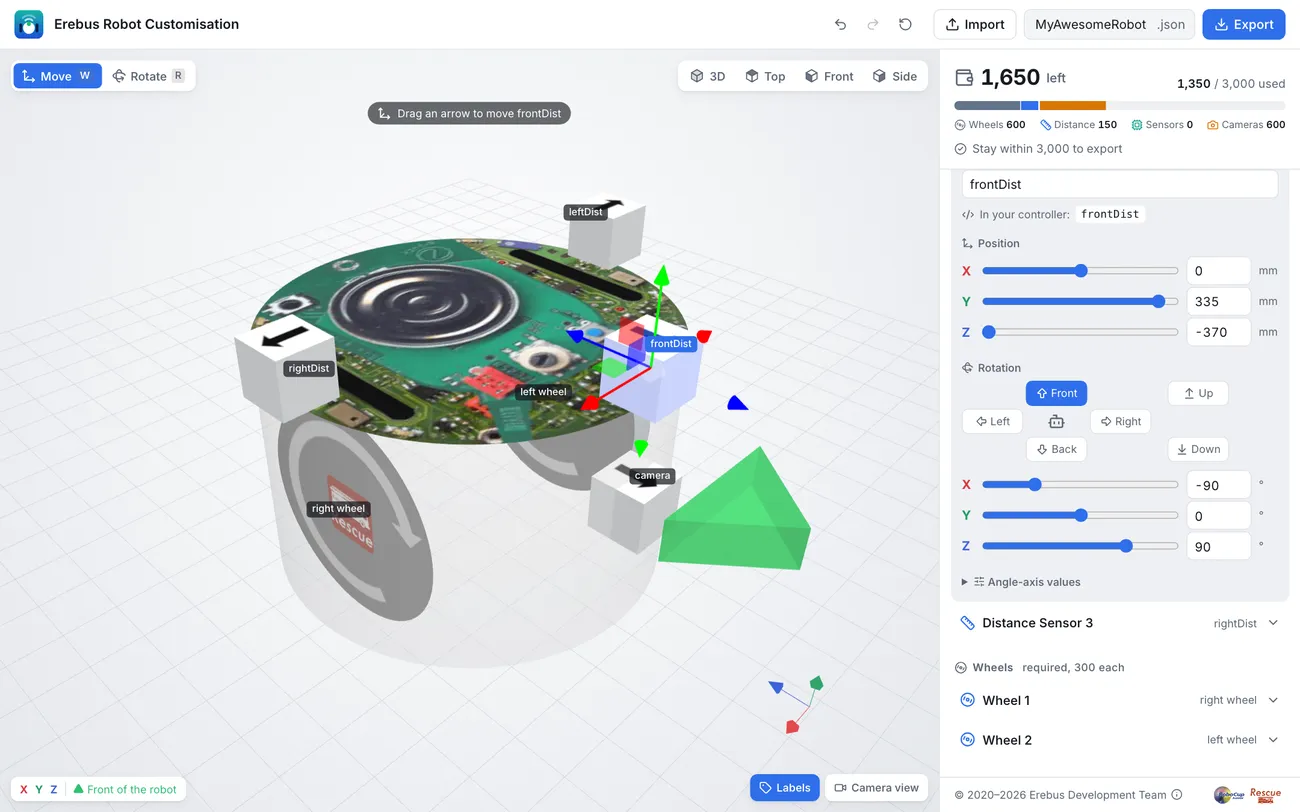
カメラを追加します。 Camera 1 をオンにして、次のように設定します。
- 名前:
camera - 解像度: 幅 64px、高さ 40px
- 位置: X
0、Y90、Z-370 - 回転: Front
- 名前:
-
カラーセンサーを追加します。 Colour sensor をオンにして、次のように設定します。
- 名前:
color - 位置: X
0、Y-41、Z-370 - 回転: Down
カラーセンサーは、床を見るために下を向いている必要があります。前方に付けると、車輪が穴に落ちる前にロボットが穴を見つけられます。
- 名前:
-
GPS、ジャイロ、加速度センサーを追加します。 GPS、Gyro、Accelerometer をオンにします。デフォルトの名前
gps、gyro、accelerometerと、デフォルトの位置のままでかまいません。 -
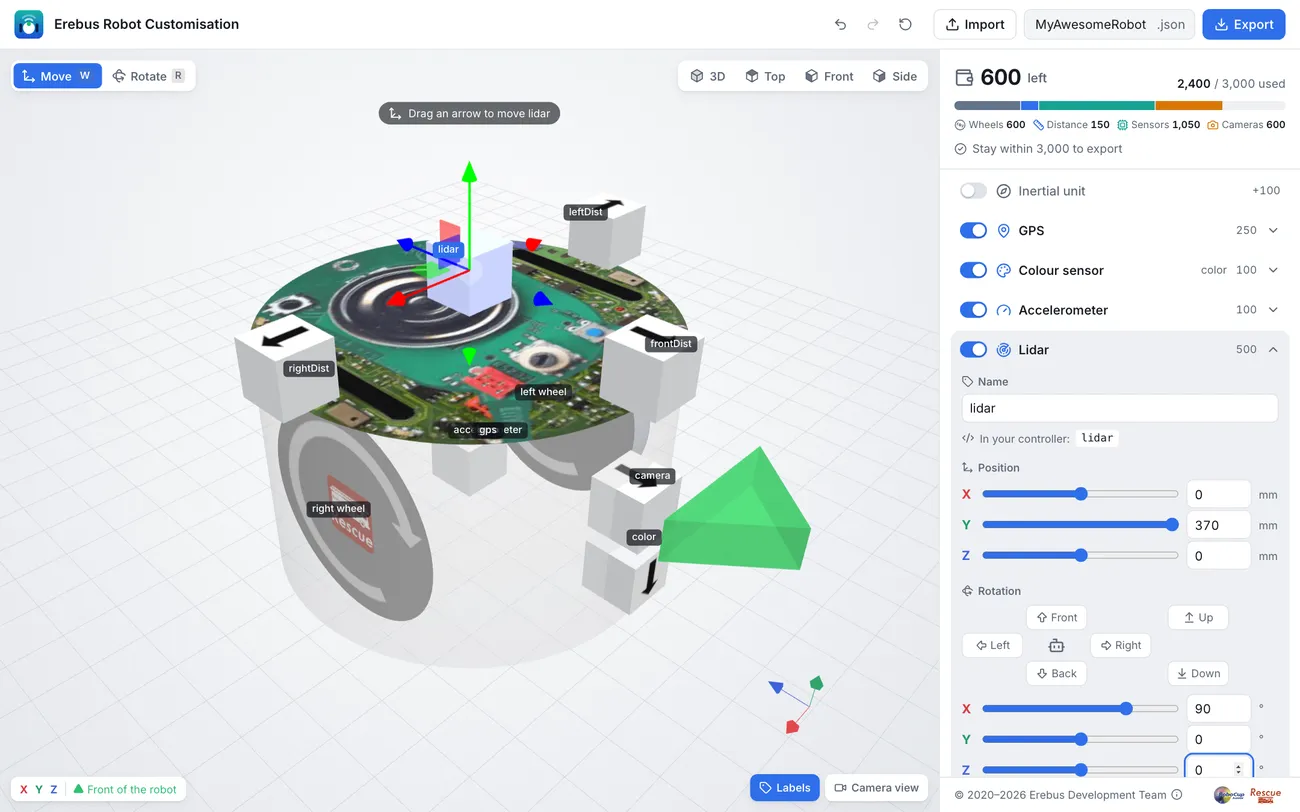
LiDAR を追加します。 Lidar をオンにして、次のように設定します。
- 位置: X
0、Y370、Z0 - 回転: X
90、Y0、Z0と入力
LiDAR はロボットの上部に付ける必要があります。そうしないと本体にさえぎられます。また、周囲全体をスキャンするには水平になっている必要があります。回転のボタンでは水平にならないので、値を入力してください。
- 位置: X
-
ロボットを確認します。 右上の予算に 2,400 / 3,000 used と表示されているはずです。Labels をオンにするとすべての名前が、Camera view をオンにするとカメラに写るものが見られます。
-
書き出します。 上部のファイル名に
starter-robotと入力し、Export を押します。starter-robot.jsonファイルは保存しておきましょう。後で Import して、ロボットを変更できます。
うまくいかなかった場合は、完成したロボットと比べてみましょう。starter-robot.json をダウンロードして、インポートしてください。

Erebus は RoboCupJunior Rescue の一部です。
ニュース・イベント・チーム資料: RCJ Rescue コミュニティサイト
© 2020–2026 Erebus Development Team