

 Bahasa Indonesia
 Deutsch
 English
 Español
 Français
 Português (Brasil)
 Türkçe
 ไทย
 中文(简体)
 中文(繁體)
 한국어
Robot Customizer リファレンス
Robot Customizer では、ロボットのセンサーとその配置を選べます。ブラウザーで動作し、Erebus が読み込む .json ファイルを書き出します。
初めて使う場合は、スターターロボットを一歩ずつ組み立てるロボットを組み立てるから始めてください。このページでは、それ以外のすべてを説明します。
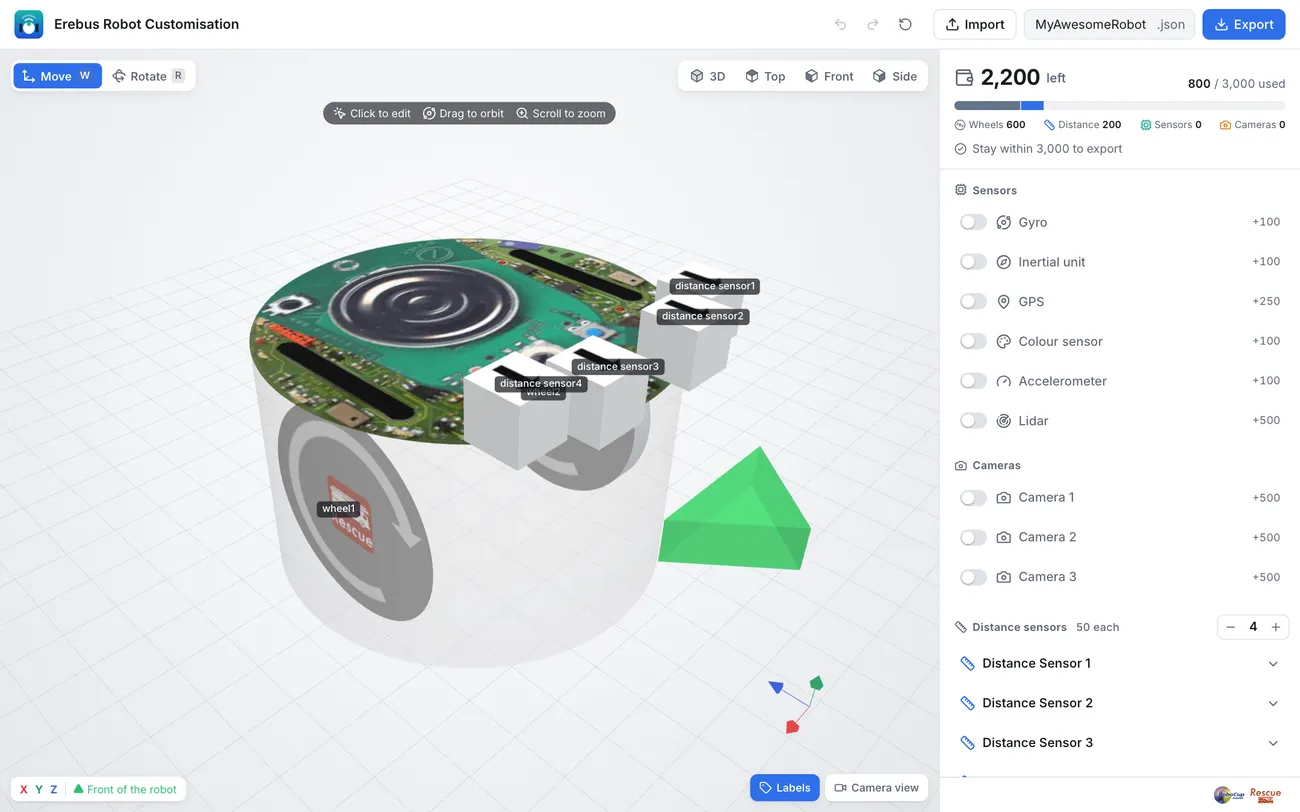
左側に 3D プレビュー、右側に構成要素と予算があります。
- 構成要素を追加します。 使いたいセンサーやカメラのスイッチをオンにし、距離センサーの数は
−と+で設定します。各構成要素のコストは、その横に表示されます。 - 予算内に収めます。 右上には、予算 3000 のうち残りがいくらか、そして車輪、距離センサー、センサー、カメラにどう配分されているかが表示されます。予算を超えると、どれだけ減らせばよいかが表示されます。予算内に収まるまで、ロボットは書き出せません。
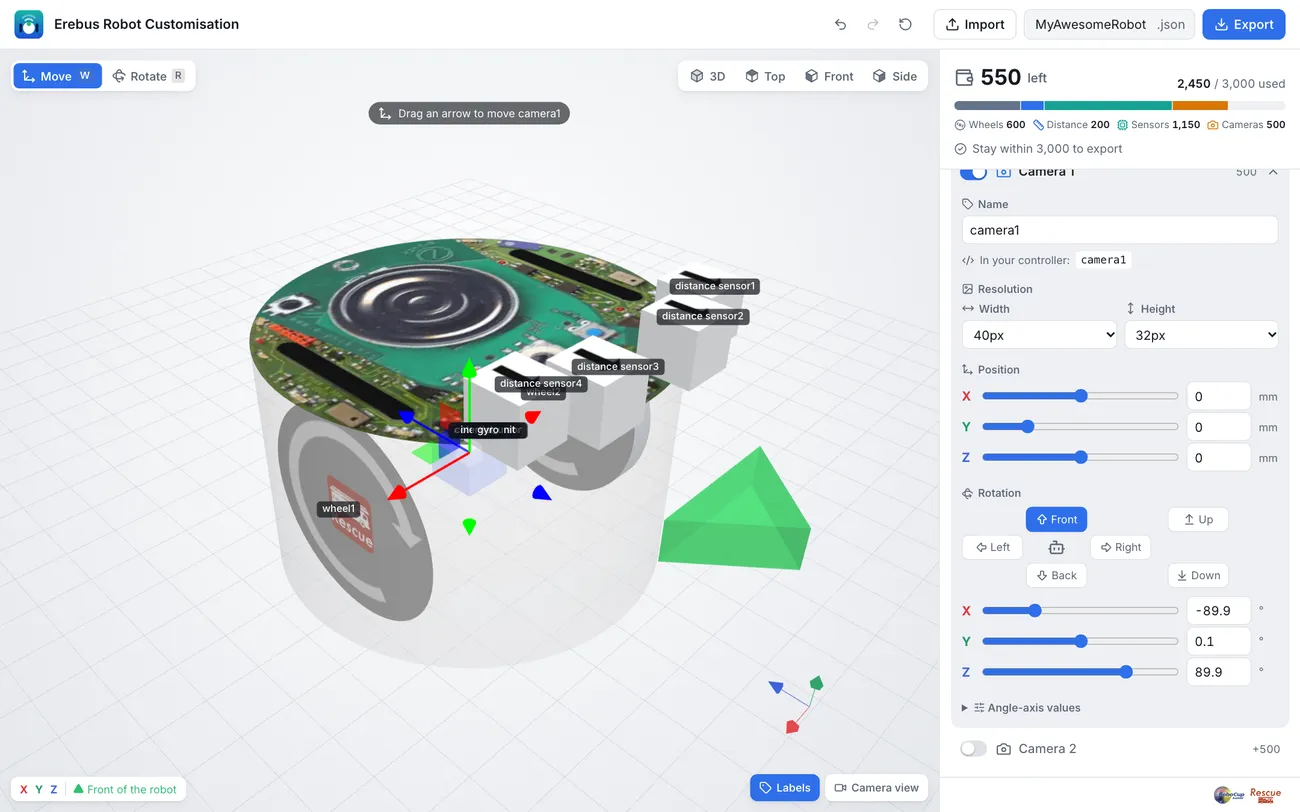
- 配置します。 リストまたは 3D ビューで構成要素をクリックすると、設定が開きます。Move(
W)や Rotate(R)で 3D ビューの矢印をドラッグするか、値を入力します。入力欄には mm と書かれていますが、位置の単位は 0.1 ミリメートルです。Y の位置は -100 から 370 までです。回転のボタンを使うと、1 クリックでセンサーを前、後ろ、左、右、上、下に向けられます。緑の矢印はロボットの前方を示します。 - 名前を付けます。 In your controller に表示されているとおり、名前はプログラムで
getDevice()に使うものです。車輪には<name> motorと<name> sensorの 2 つのデバイスがあります。Wheel 1 はロボットの右側に、Wheel 2 は左側にあります。 - カメラの解像度を設定します。 各カメラには幅と高さがあり、それによってコストが変わります。
- 書き出します。 上部にファイル名を入力し、Export を押します。ファイルは保存しておきましょう。Import するか、ページにファイルをドロップすると、続きから作業できます。
- 3D、Top、Front、Side で、ロボットをさまざまな角度から見られます。Top はセンサーを左右対称に配置するのに便利です。
- Labels は、各構成要素の名前を表示します。
- Camera view は、Webots でカメラに写るものの目安を表示します。
- 元に戻す、やり直し、リセットは上部にあります。
Erebus で使う
Section titled “Erebus で使う”コントロールウィンドウの右側の LOAD ボタンを押し、.json ファイルを選びます。Erebus に読み込むを参照してください。Erebus は予算を確認してロボットを生成し、Webots のコンソールに各構成要素とそのコストを一覧表示します。
先にロボットを読み込み、それからプログラムを読み込みます。
| 構成要素 | コスト | デフォルトの名前 |
|---|---|---|
| 車輪(2 個、必須) | 各 300 | wheel1、wheel2 |
| 距離センサー(最大 8 個) | 各 50 | distance sensor1、distance sensor2… |
| ジャイロ | 100 | gyro |
| 慣性計測ユニット | 100 | inertial_unit |
| 加速度センサー | 100 | accelerometer |
| カラーセンサー | 100 | colour_sensor |
| GPS | 250 | gps |
| LiDAR | 500 | lidar |
| カメラ(最大 3 台) | 500 + 解像度のコスト | camera1、camera2、camera3 |
カメラの解像度のコストは、幅と高さのそれぞれについて加算されます。32 または 40 ピクセルは 0、64 ピクセルは 100、128 ピクセルは 200、256 ピクセルは 300 です。たとえば 256 × 128 のカメラは、500 + 300 + 200 = 1000 になります。
追加したばかりのカメラは 40 × 32 ピクセルです。スターターロボットは 64 × 40 を使っています。
2 つの車輪は合わせて 600 なので、ほかのすべてに使える予算は 2400 です。
設計のヒント
Section titled “設計のヒント”- GPS: トークンを報告するには位置が必要で、GPS はそれを得るいちばん簡単な方法です。
- カメラ: 解像度が高いほど遠くからトークンを読み取れますが、コストが高く、処理にも時間がかかります。
- LiDAR: ロボットの周囲全体が見えるので、地図作成にとても役立ちます。スターターロボットのように上部に置き、回転 X
90で水平にしてください。そうしないとロボット自身にさえぎられます。 - カラーセンサー: ロボットが穴に落ちる前に穴を見つけられるよう、車輪より前に配置しましょう。
完全な例はロボットを組み立てるにあります。

Erebus は RoboCupJunior Rescue の一部です。
ニュース・イベント・チーム資料: RCJ Rescue コミュニティサイト
© 2020–2026 Erebus Development Team