

 Bahasa Indonesia
 Deutsch
 English
 Español
 Français
 Português (Brasil)
 Türkçe
 ไทย
 中文(简体)
 中文(繁體)
 한국어
ルールの概要
1 分でわかるゲーム
Section titled “1 分でわかるゲーム”ロボットは、未知の迷路にひとりで送り込まれます。あなたの助けなしに、8 分間で次のことをしなければなりません。
- 動けなくなったり穴に落ちたりせずに、迷路を 探索する。
- 壁にある被災者やコグニティブターゲットなどの 壁のトークンを見つけ、それぞれの種類を報告する。
- 迷路の 地図を作り、最後に地図を送る。
- スタートした場所に 戻る。
以下では、この 4 つの仕事を詳しく説明します。今すべてを覚える必要はありません。それぞれの部分をプログラムするときに、読み返してください。
ミッションと目的
Section titled “ミッションと目的”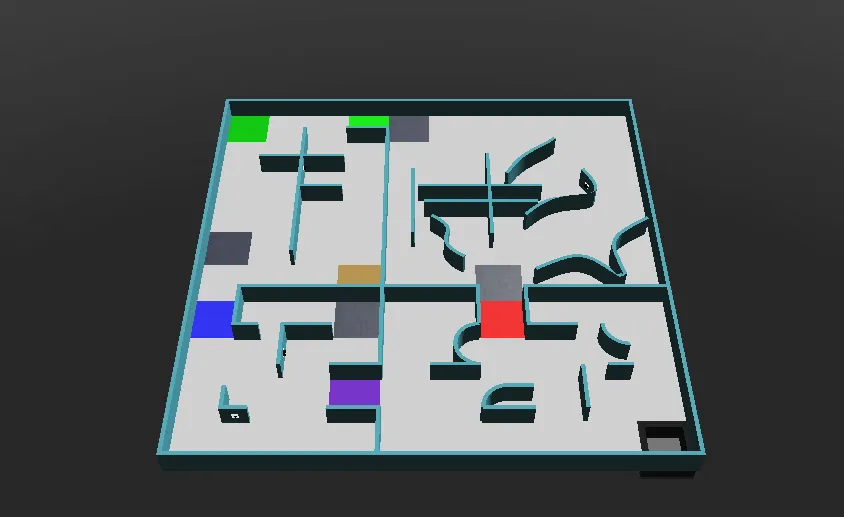
ロボットは、トラブルを避けながら、未知の環境を自律的に探索する必要があります。主なミッションは 3 つです。
- 動けなくならずに、複雑な迷路を進む
- 環境の地図を正確に作る
- 壁のトークン(文字の被災者とコグニティブターゲット)を見つけて識別する
フィールドは 4 つのエリアに分かれていることがあり、エリア間の各通路は標準タイル 1 枚分の幅です。タイルはフィールドを生成するための概念で、物理的な構造ではありません。
- タイルは 12 cm × 12 cm です。エリア 2 と 3 では、各タイルが 6 cm × 6 cm の 4 つの 4 分の 1 タイル(quarter tiles)に分かれています。
- 壁は 厚さ 1 cm、高さ 6 cm です。
- 通り道の幅は少なくともロボットの幅以上あり、より広い空間につながっていることもあります。
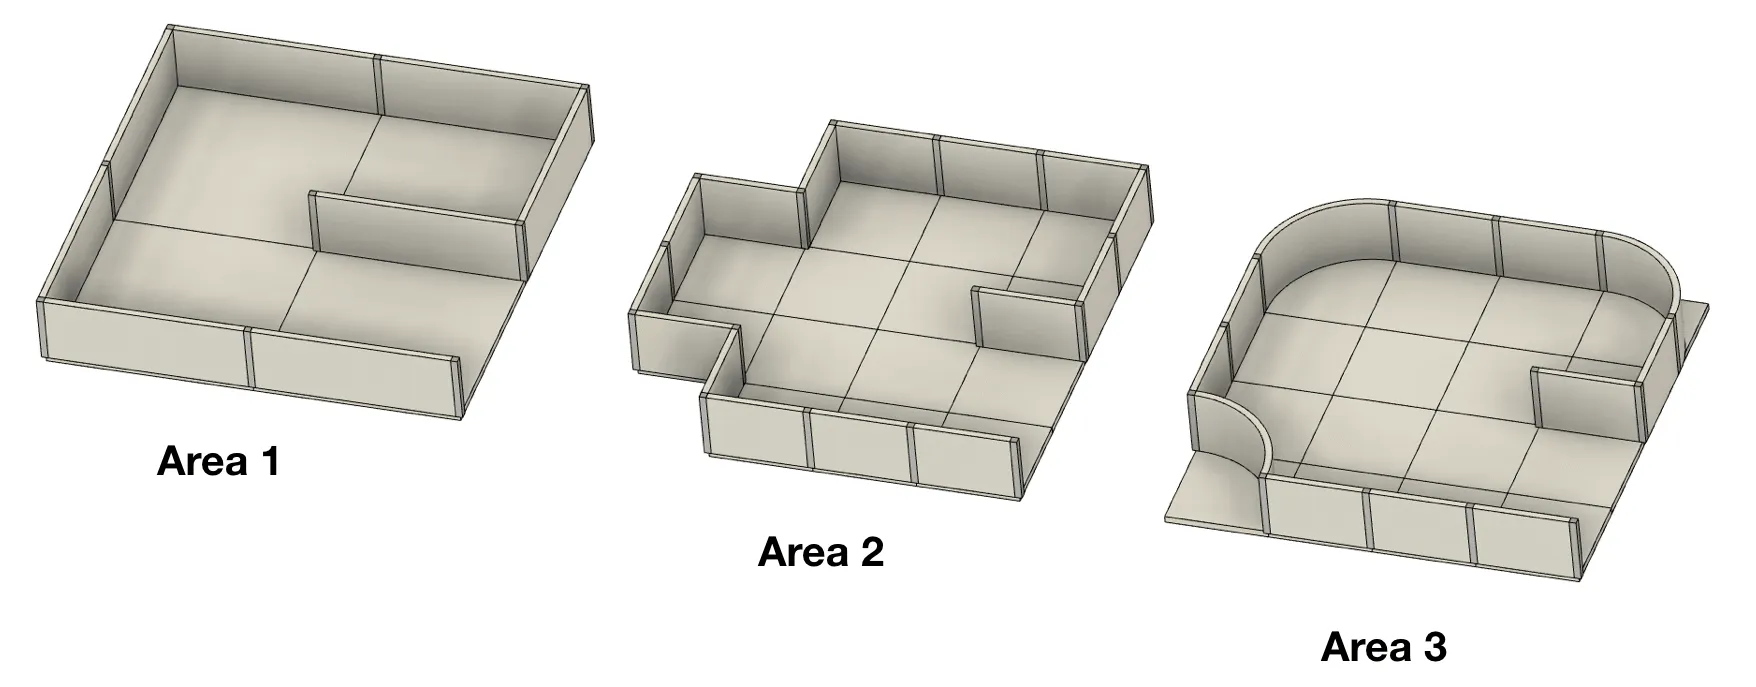
| エリア | 壁 | 備考 |
|---|---|---|
| エリア 1 | 各タイルの辺に置ける | スタートタイルはこのエリアにあります |
| エリア 2 | 各 4 分の 1 タイルの辺に置ける | |
| エリア 3 | 各 4 分の 1 タイルの辺に置ける | 90° の角を 4 分の 1 円に丸められます |
| エリア 4(任意) | タイルにもとづかず、壁と障害物は自由に配置される | 箱などの物体があることがあり、斜めの移動が必要になることもあります |
エリア間の通路
Section titled “エリア間の通路”通路(Passages)は 2 辺に壁がある 1 枚のタイルで、入口と出口がはっきりしています。床の色で、どのエリアをつないでいるかがわかります。
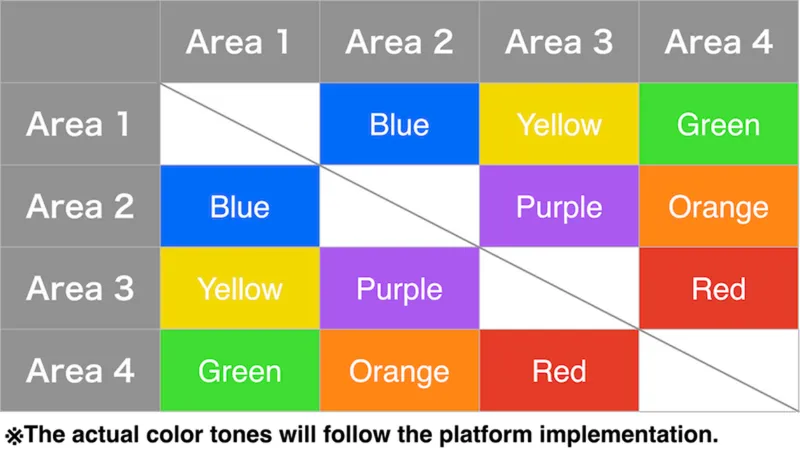
通路には文字の被災者は置かれません。
リニアタイルとフローティングタイル
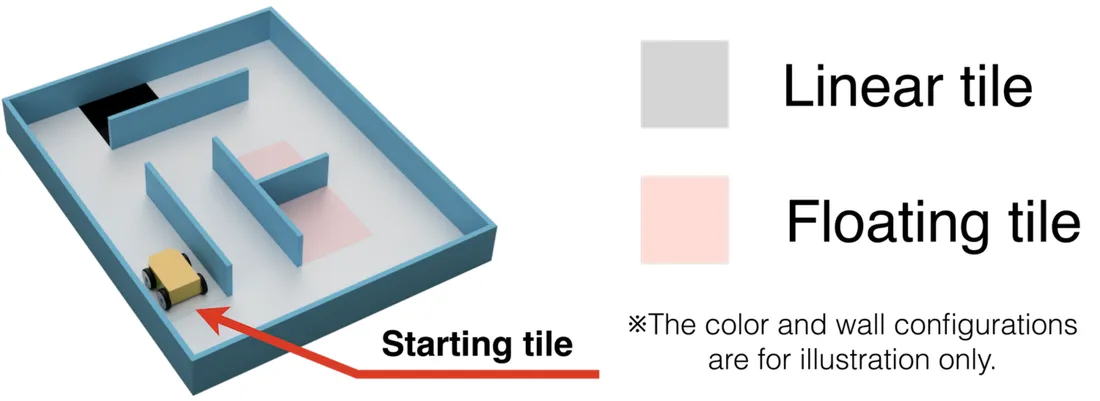
Section titled “リニアタイルとフローティングタイル”いちばん左またはいちばん右の壁に沿って進み続けるとスタートタイルにたどり着けるタイルが リニアタイル(linear tiles)です。それ以外はすべて フローティングタイル(floating tiles)です。フローティングタイルにあるトークンは、より高い得点になります。ここでは 4 分の 1 タイルは考慮せず、黒い穴は仮想の壁として数えます。
チェックポイント
Section titled “チェックポイント”銀色のタイルがチェックポイント(Checkpoint)で、フィールドのどこにでもあり得ます。エリア 4 では、通路のすぐ後にチェックポイントがあります。競技進行停止の後、ロボットは最後に訪れたチェックポイントから再スタートします。
沼地、障害物、穴
Section titled “沼地、障害物、穴”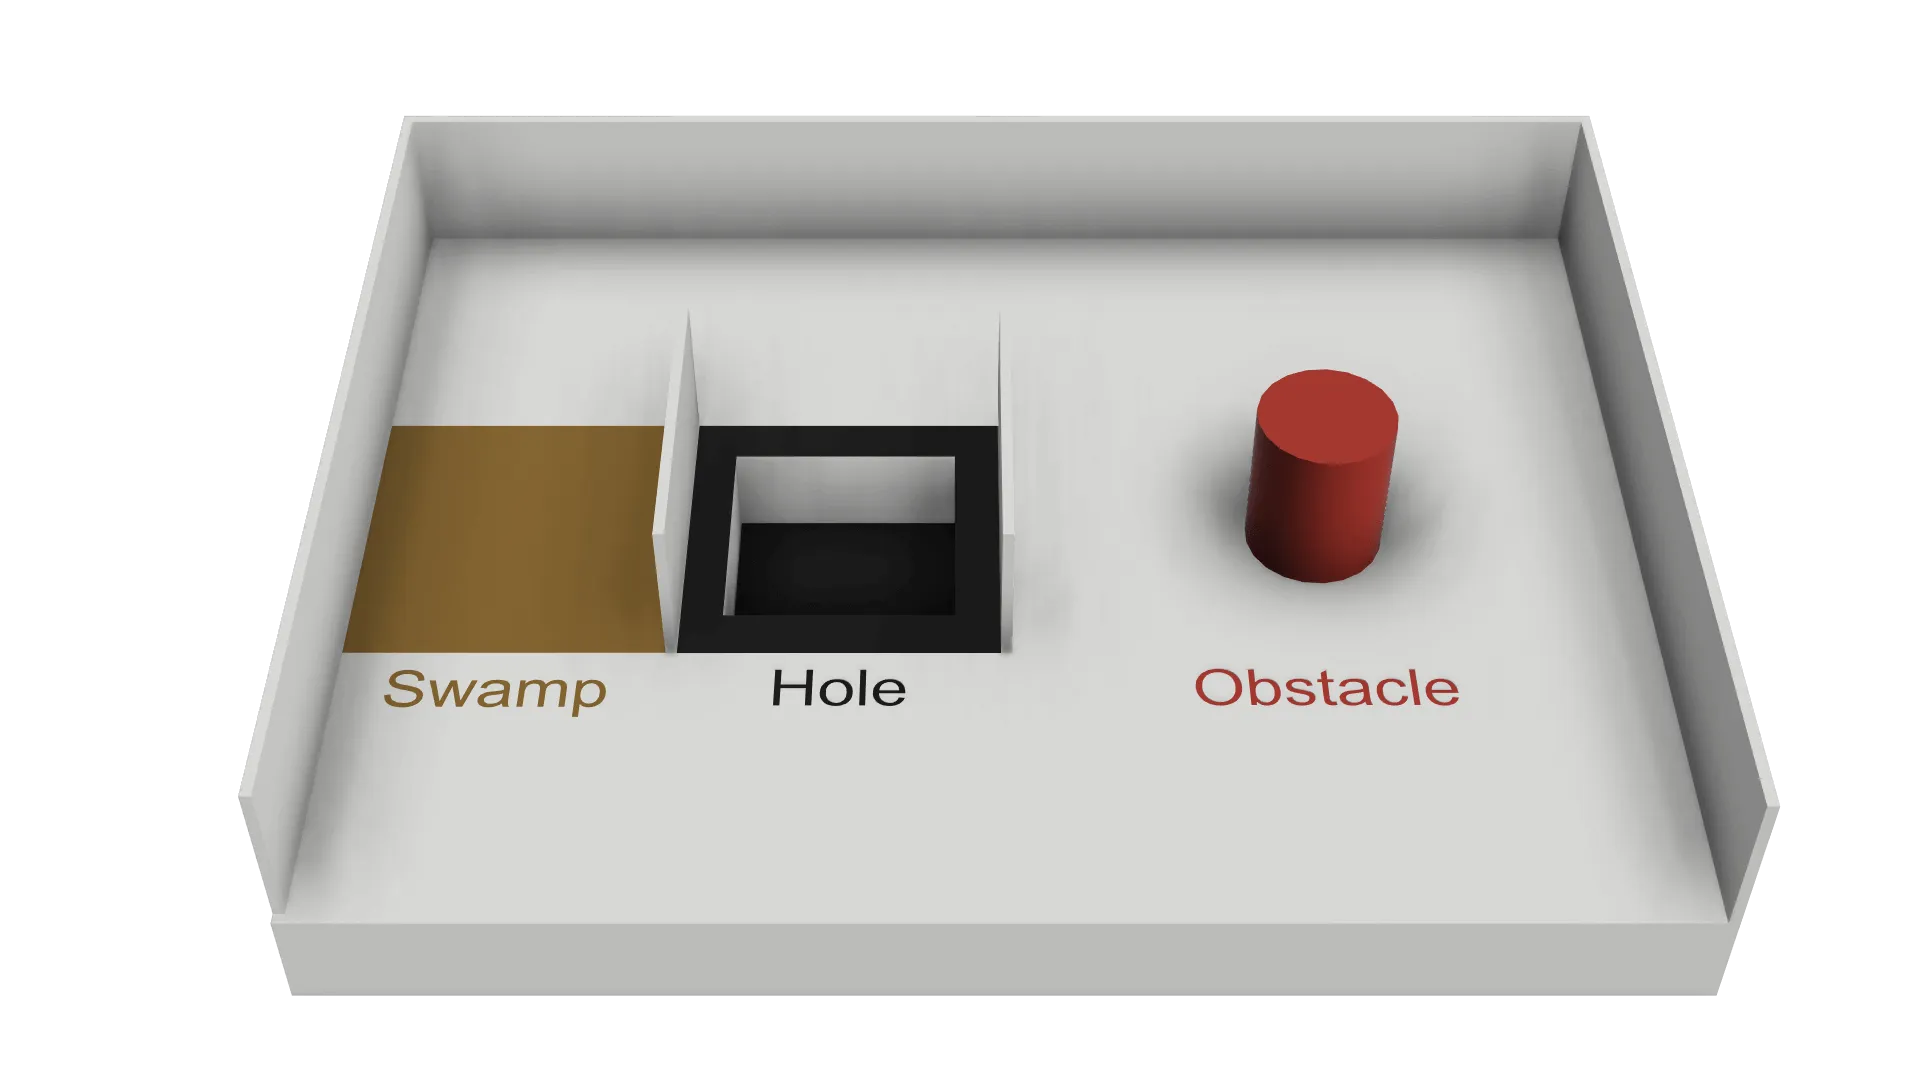
- 沼地(Swamp、茶色のタイル)の上にロボットがいる間は、ゲーム時間が速く進みます。ロボットが沼地に初めて入ると、時間は 5 倍の速さで進みます。同じ沼地に入り直すたびに倍率が 1 ずつ上がり、上限は 10 倍(x10)です。
- 障害物(Obstacles)は床に固定されていることがあり、形や色は自由で、通り道の幅に影響します。エリア 1 〜 3 では、障害物の中心は必ずタイルの上にあり、タイルの境界の上にはありません。また、1 つのタイルに障害物は最大 1 つです。
- 穴(Holes)のふちは黒くなっています。ロボットが穴に落ちると、競技進行停止になります。
1 つのタイルが、沼地、穴、チェックポイント、スタートタイル、障害物のあるタイル、エリア間の通路のうち、同時に 2 つ以上になることはありません。
壁のトークン
Section titled “壁のトークン”壁のトークン(Wall tokens)には、文字の被災者とコグニティブターゲットの 2 種類があります。どちらも、曲面を含むあらゆる壁に現れます。文字の被災者は、どの角度にも回転していることがあります。
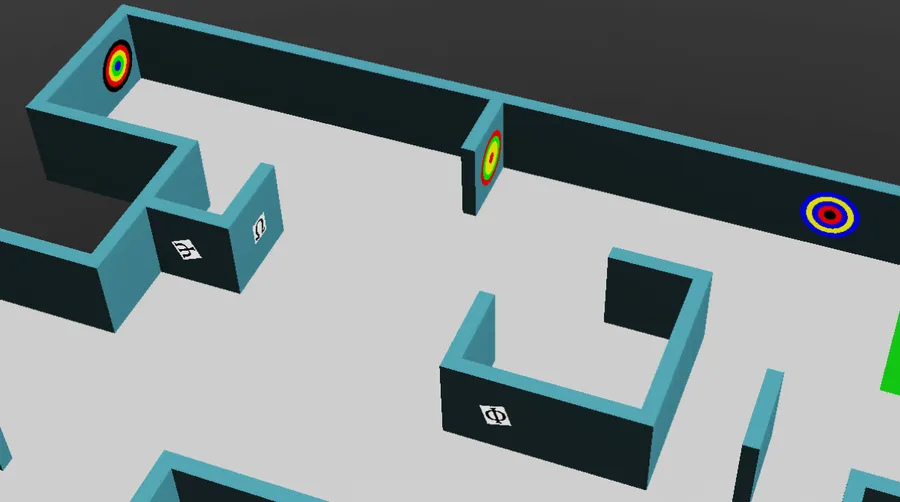
文字の被災者
Section titled “文字の被災者”文字の被災者(Letter victims)は 2 cm × 2 cm の画像です。記号は被災者の健康状態を表します。コードは、報告するときや地図に書くときに使う文字です。
| 状態 | 記号 | コード |
|---|---|---|
| Harmed(負傷) | Φ | H |
| Stable(安定) | Ψ | S |
| Unharmed(無傷) | Ω | U |
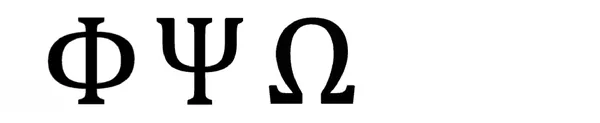
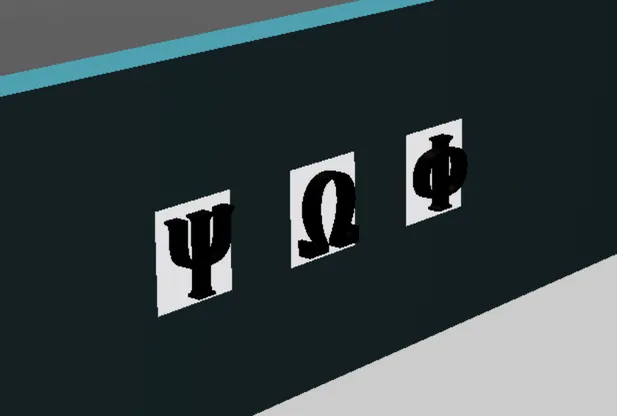
壁のトークンの中には、同じ記号でも文字が 立体的 なものがあります。これらは偽物で、スーパーバイザーに報告したり地図に含めたりしてはいけません。ルールでは、この奥行きは Robot Customizer で使えるセンサーのいずれかで検出できるとされています。
コグニティブターゲット
Section titled “コグニティブターゲット”コグニティブターゲット(Cognitive targets)は危険物(hazmat)を表します。直径 5 cm の円で、直径 1、2、3、4、5 cm の 5 つの同心円の部分でできています。各色には値があります。
| 黒 | 赤 | 黄 | 緑 | 青 |
|---|---|---|---|---|
| -2 | -1 | 0 | 1 | 2 |
5 つの部分すべての値を足すと種類がわかります。合計が下の表にない場合、そのターゲットは偽物で、報告も地図への記入もしてはいけません。
| 合計 | 危険物 | コード |
|---|---|---|
| 0 | Flammable Gas(可燃性ガス) | F |
| 1 | Poison(毒物) | P |
| 2 | Corrosive(腐食性物質) | C |
| 3 | Organic Peroxide(有機過酸化物) | O |
隣り合う同じ色のリングは まとめません。色が繰り返されていても、必ず 5 つすべてを数えます。
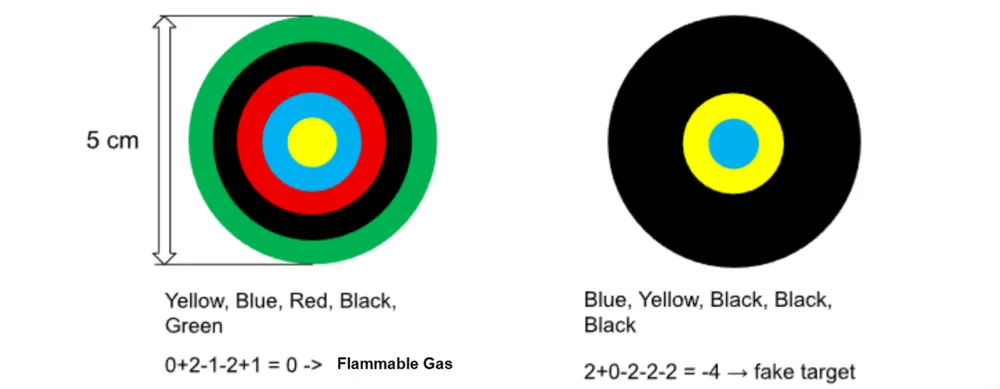
左のターゲットは、中心から外側に向かって黄、青、赤、黒、緑です。0 + 2 - 1 - 2 + 1 = 0 なので、Flammable Gas(F)です。右のターゲットは青、黄、黒、黒、黒です。2 + 0 - 2 - 2 - 2 = -4 なので、偽物です。
カメラでターゲットを読み取る方法は、壁のトークンのチュートリアルで説明しています。
- チームは運営者が提供するロボットモデルを使い、Robot Customizer で予算 3000 の範囲内でカスタマイズできます。ロボットを参照してください。
- ロボットは、GPS、カラーセンサー、距離センサー、RGB カメラ、LiDAR、ジャイロスコープ、加速度センサーを使えます。
- シミュレーションのセンサーには現実的なノイズがあります。プログラムはノイズに強くなければならず、競技でも運営者はノイズのレベルを変更しません。
- ロボットは自律的でなければなりません。各チームがフィールドに置けるロボットは 1 台です。
- 事前マッピングは禁止されています。これはフィールドと壁のトークンの位置の両方が対象で、既知の位置にもとづいてあらかじめ決めた動きも含みます。違反すると、そのラウンドは即座に失格になります。
ゲームのプレイ
Section titled “ゲームのプレイ”- 1 ゲームは シミュレーション時間で 8 分 です。もう 1 つのタイマーが実時間で動き、上限は 10 分 です。どちらかのタイマーが切れるとゲームは終了します。
- ロボットの中心がタイルの中に入ると、そのタイルは訪問済みになります。Erebus がこの判定を自動で行います。
- ロボットが終了コマンドを送ったとき、またはチームのキャプテンがゲームの終了を宣言したとき(ゲームの実行方法によります)にも、ゲームは終了します。
- 競技用のワールドはゲームの直前に公開され、各ラウンドの締め切り後はプログラムを変更できません。
競技進行停止
Section titled “競技進行停止”競技進行停止(Lack of Progress, LoP)は、次の場合に発生します。
- ロボットが穴に落ちた。
- ロボットが 20 秒以上同じ場所にとどまった(自動で宣言されます)。
- 審判が、ロボットは止まってはいないものの、同じ動きを繰り返して抜け出せなくなっていると判断した。
- ロボットが自律的に宣言した。
- それ以外の場合、チームのキャプテンが要求でき、最終的な判断は審判が行います。ゲームの実行方法によっては、これは当てはまらないことがあります。
ロボットは、最後に訪れたチェックポイントに戻されます。チェックポイントに一度も到達していなければ、スタートタイルに戻されます。向きは選べません。Erebus はロボットに文字 L も送るので、プログラムはそれに反応できます。
得点計算は Erebus が自動で行います。得点は重複しません。たとえば、各チェックポイントで得点できるのは最初の 1 回だけです。
壁のトークンを識別するには、ロボットは 1 秒以上 停止してから、ゲームマネージャーに種類と位置を送る必要があります。ロボットの中心は、トークンからタイル半分以内になければなりません。
| 項目 | 点数 |
|---|---|
| エリア 1 〜 3 のリニアタイルでの壁のトークンの識別(TI) | 文字の被災者: 5、コグニティブターゲット: 10 |
| エリア 1 〜 3 のフローティングタイルでの壁のトークンの識別(TI)、およびエリア 4 のすべてのトークン | 文字の被災者: 15、コグニティブターゲット: 30 |
| 正しい種類(TT)、TI に加算 | 文字の被災者: 10、コグニティブターゲット: 20 |
| チェックポイントの通過(CN) | 10 |
| 壁のトークンの誤識別(TMI) | -5 |
| 競技進行停止(LoP) | -5 |
合計スコアが 0 を下回ることはありません。誤識別とは、トークンからタイル半分より離れた位置を報告すること、トークンがない場所でトークンを報告すること、文字の被災者をコグニティブターゲットとして(またはその逆に)報告することです。偽のトークンを報告した場合は、2 番目の「トークンがない場所での報告」に当たります。
エリア倍率(Area multipliers, AM): TI、TT、CN には、エリア 1、2、3、4 でそれぞれ 1、1.25、1.5、2 が掛けられます。TMI と LoP には掛けられません。
脱出ボーナス(Exit bonus, EB): ロボットが壁のトークンを 1 つ以上識別し、スタートタイルに戻って終了コマンドを送ると、スコアが 10% 増えます。
地図ボーナス(Mapping bonus, MB): ロボットは迷路の地図を提出できます。倍率は 正確さ × 1.2 + 1 なので、完璧な地図ならスコアは 2.2 倍になります。地図作成を参照してください。
ゲームのフィールドスコアは、次のように計算されます。
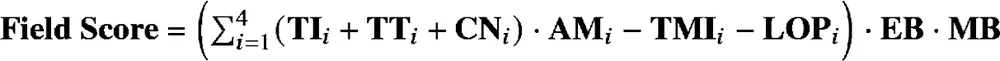
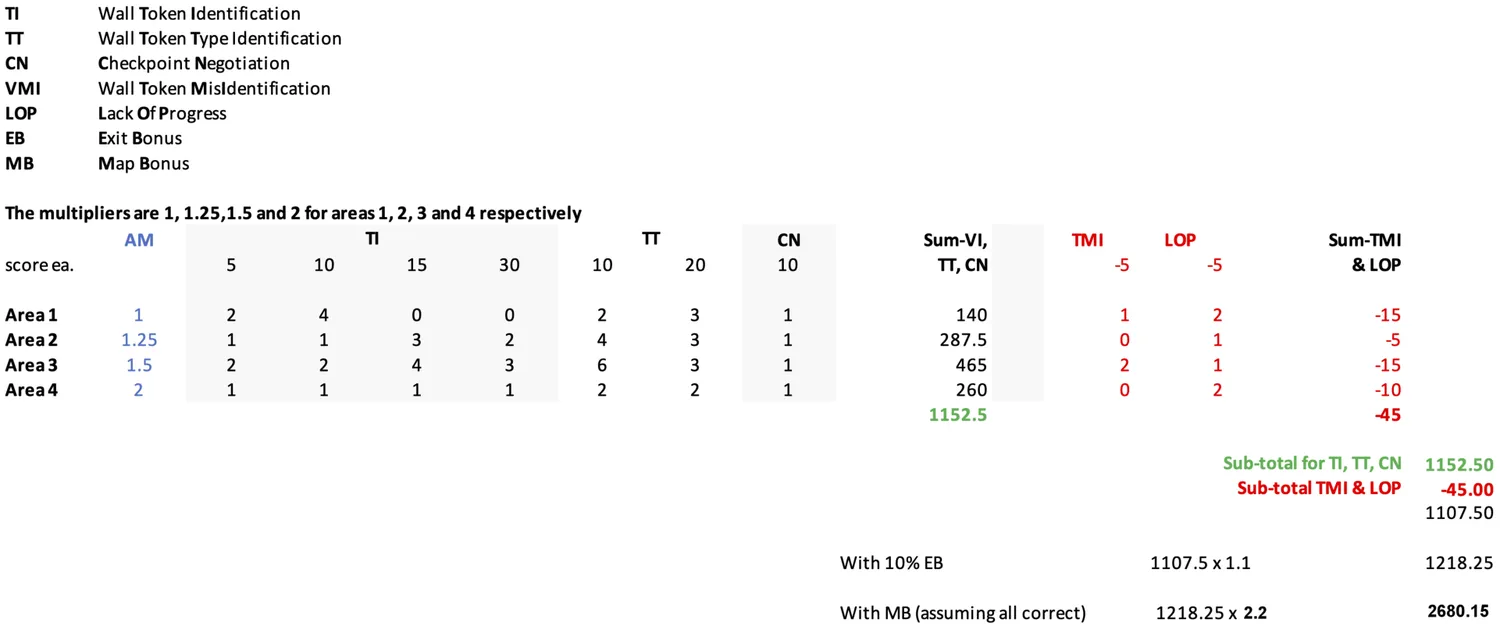
たとえば、次の結果の走行は 2680.15 点になります。
準備のしかた、提出する書類、競技の構成、最終スコアについては、競技の準備を参照してください。
ロボットが何をしなければならないかがわかったら、ロボットを用意しましょう。

Erebus は RoboCupJunior Rescue の一部です。
ニュース・イベント・チーム資料: RCJ Rescue コミュニティサイト
© 2020–2026 Erebus Development Team