

 Deutsch
 English
 Español
 Français
 Português (Brasil)
 Türkçe
 ไทย
 中文(简体)
 中文(繁體)
 日本語
 한국어
Ringkasan aturan
Permainan dalam satu menit
Section titled “Permainan dalam satu menit”Robotmu dijatuhkan ke dalam labirin yang tidak dikenal, sendirian. Dalam 8 menit, tanpa bantuan darimu, robot harus:
- Menjelajahi labirin tanpa terjebak atau jatuh ke lubang.
- Menemukan penanda dinding (wall token), yaitu korban dan target kognitif di dinding, lalu melaporkan jenis masing-masing penanda.
- Memetakan labirin, dan mengirim petanya di akhir.
- Kembali ke tempat awalnya.
Bagian-bagian di bawah ini menjelaskan keempat tugas tersebut secara detail. Kamu tidak perlu mengingat semuanya sekarang: kembalilah ke halaman ini saat kamu memprogram setiap bagiannya.
Misi dan tujuan
Section titled “Misi dan tujuan”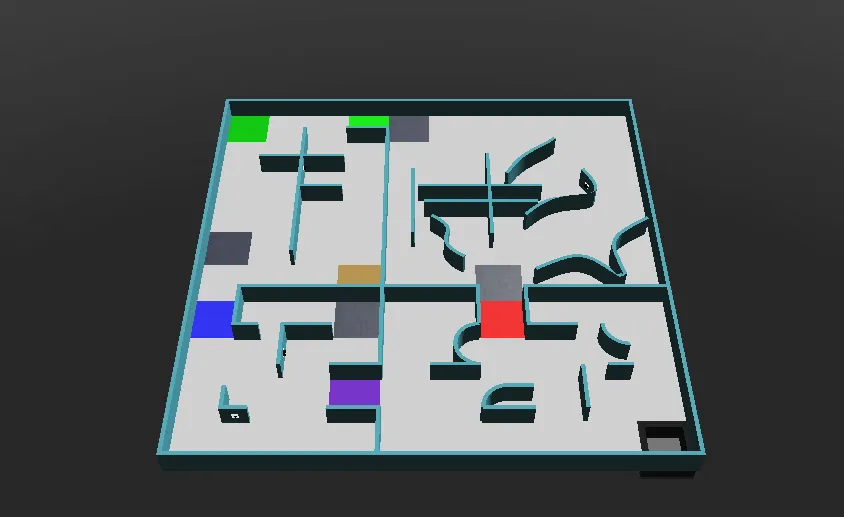
Robot harus menjelajahi lingkungan yang tidak dikenal secara mandiri sambil menghindari masalah. Ada tiga misi utama:
- Menavigasi labirin yang rumit tanpa terjebak
- Memetakan lingkungan dengan akurat
- Menemukan dan mengidentifikasi penanda dinding: korban huruf (letter victim) dan target kognitif (cognitive target)
Arena bisa dibagi menjadi empat area, dan setiap lorong penghubung antar-area selebar satu ubin standar. Ubin adalah konsep yang dipakai untuk membuat arena, bukan struktur fisik.
- Satu ubin berukuran 12 cm × 12 cm. Di Area 2 dan 3, setiap ubin dibagi menjadi empat seperempat ubin (quarter tile) berukuran 6 cm × 6 cm.
- Dinding memiliki tebal 1 cm dan tinggi 6 cm.
- Lebar jalur minimal sama dengan lebar robot, dan jalur bisa melebar menjadi ruang yang lebih luas.
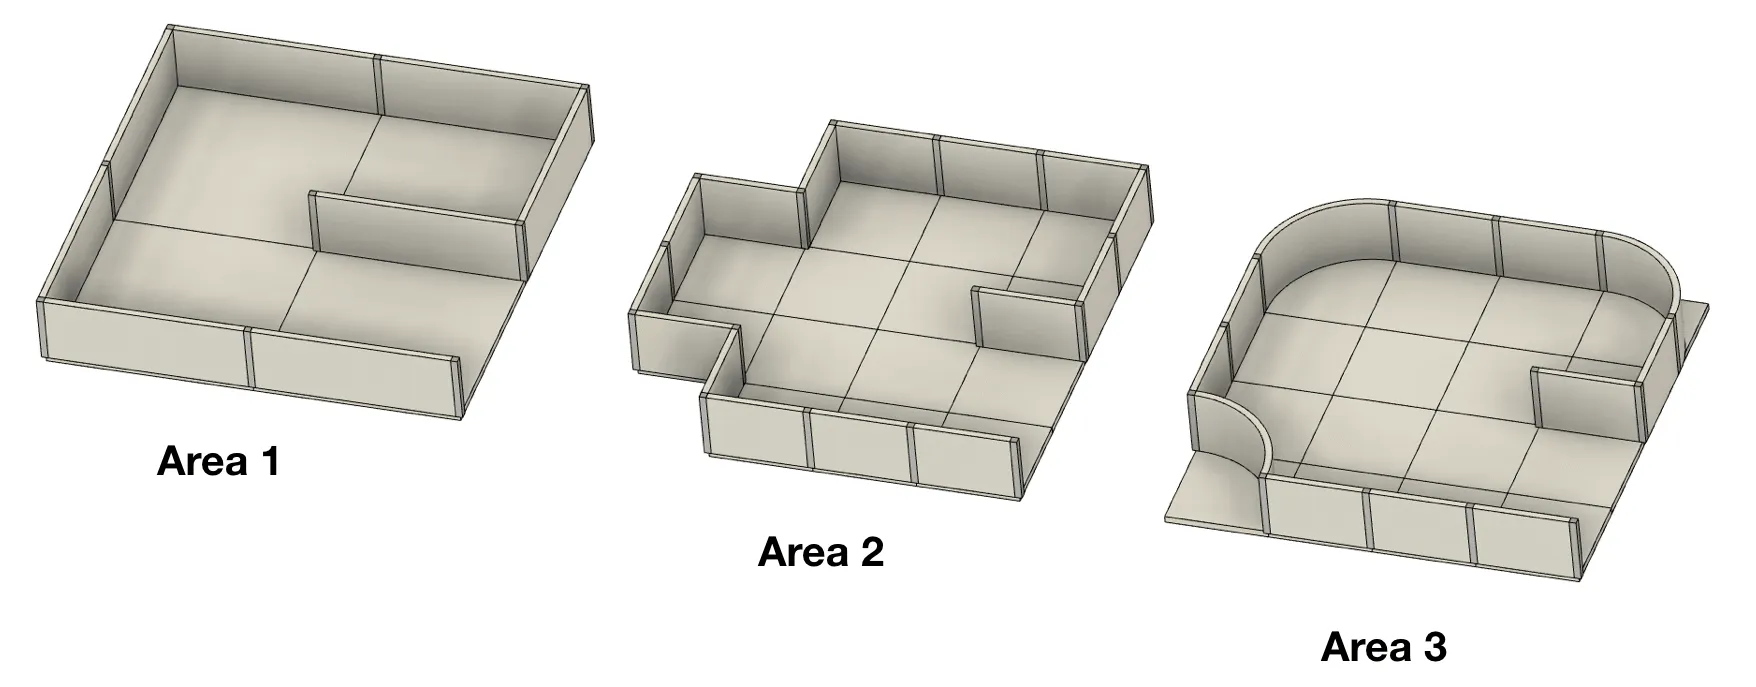
| Area | Dinding | Catatan |
|---|---|---|
| Area 1 | Bisa ditempatkan di tepi setiap ubin | Ubin awal berada di area ini |
| Area 2 | Bisa ditempatkan di tepi setiap seperempat ubin | |
| Area 3 | Bisa ditempatkan di tepi setiap seperempat ubin | Sudut 90° bisa dibulatkan menjadi seperempat lingkaran |
| Area 4 (opsional) | Tidak berbasis ubin; dinding dan rintangan ditempatkan secara bebas | Bisa berisi benda seperti kotak, dan mungkin membutuhkan gerakan diagonal |
Lorong penghubung antar-area
Section titled “Lorong penghubung antar-area”Lorong penghubung (passage) adalah satu ubin dengan dinding di dua sisinya, sehingga punya pintu masuk dan keluar yang jelas. Warna lantainya menunjukkan area mana yang dihubungkannya:
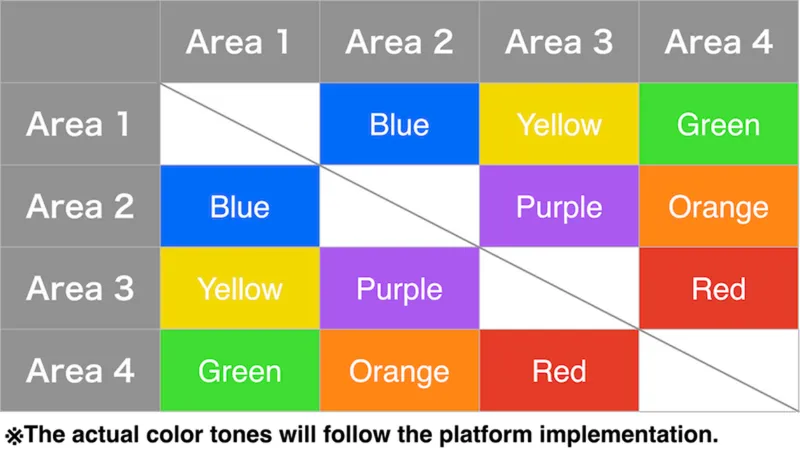
Korban huruf tidak ditempatkan di lorong penghubung.
Ubin linear dan ubin mengambang
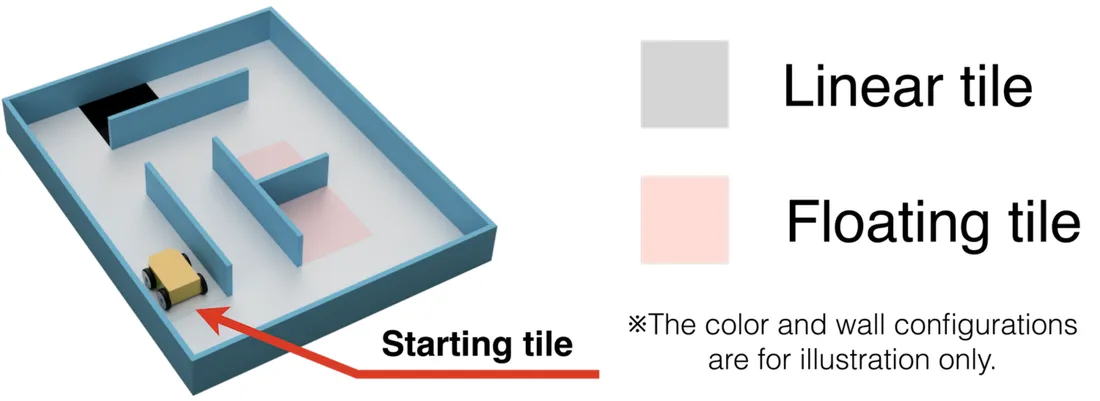
Section titled “Ubin linear dan ubin mengambang”Ubin yang bisa mencapai ubin awal dengan terus menyusuri dinding paling kiri atau paling kanan disebut ubin linear (linear tile). Semua ubin lainnya adalah ubin mengambang (floating tile). Penanda di ubin mengambang bernilai lebih tinggi. Seperempat ubin tidak diperhitungkan, dan lubang hitam dihitung sebagai dinding virtual di sini.
Checkpoint
Section titled “Checkpoint”Ubin berwarna perak adalah checkpoint, dan bisa berada di mana saja di arena. Area 4 berisi checkpoint tepat setelah lorong penghubungnya. Setelah terjadi kurangnya kemajuan (lack of progress), robot mulai lagi dari checkpoint terakhir yang dikunjunginya.
Rawa, rintangan, dan lubang
Section titled “Rawa, rintangan, dan lubang”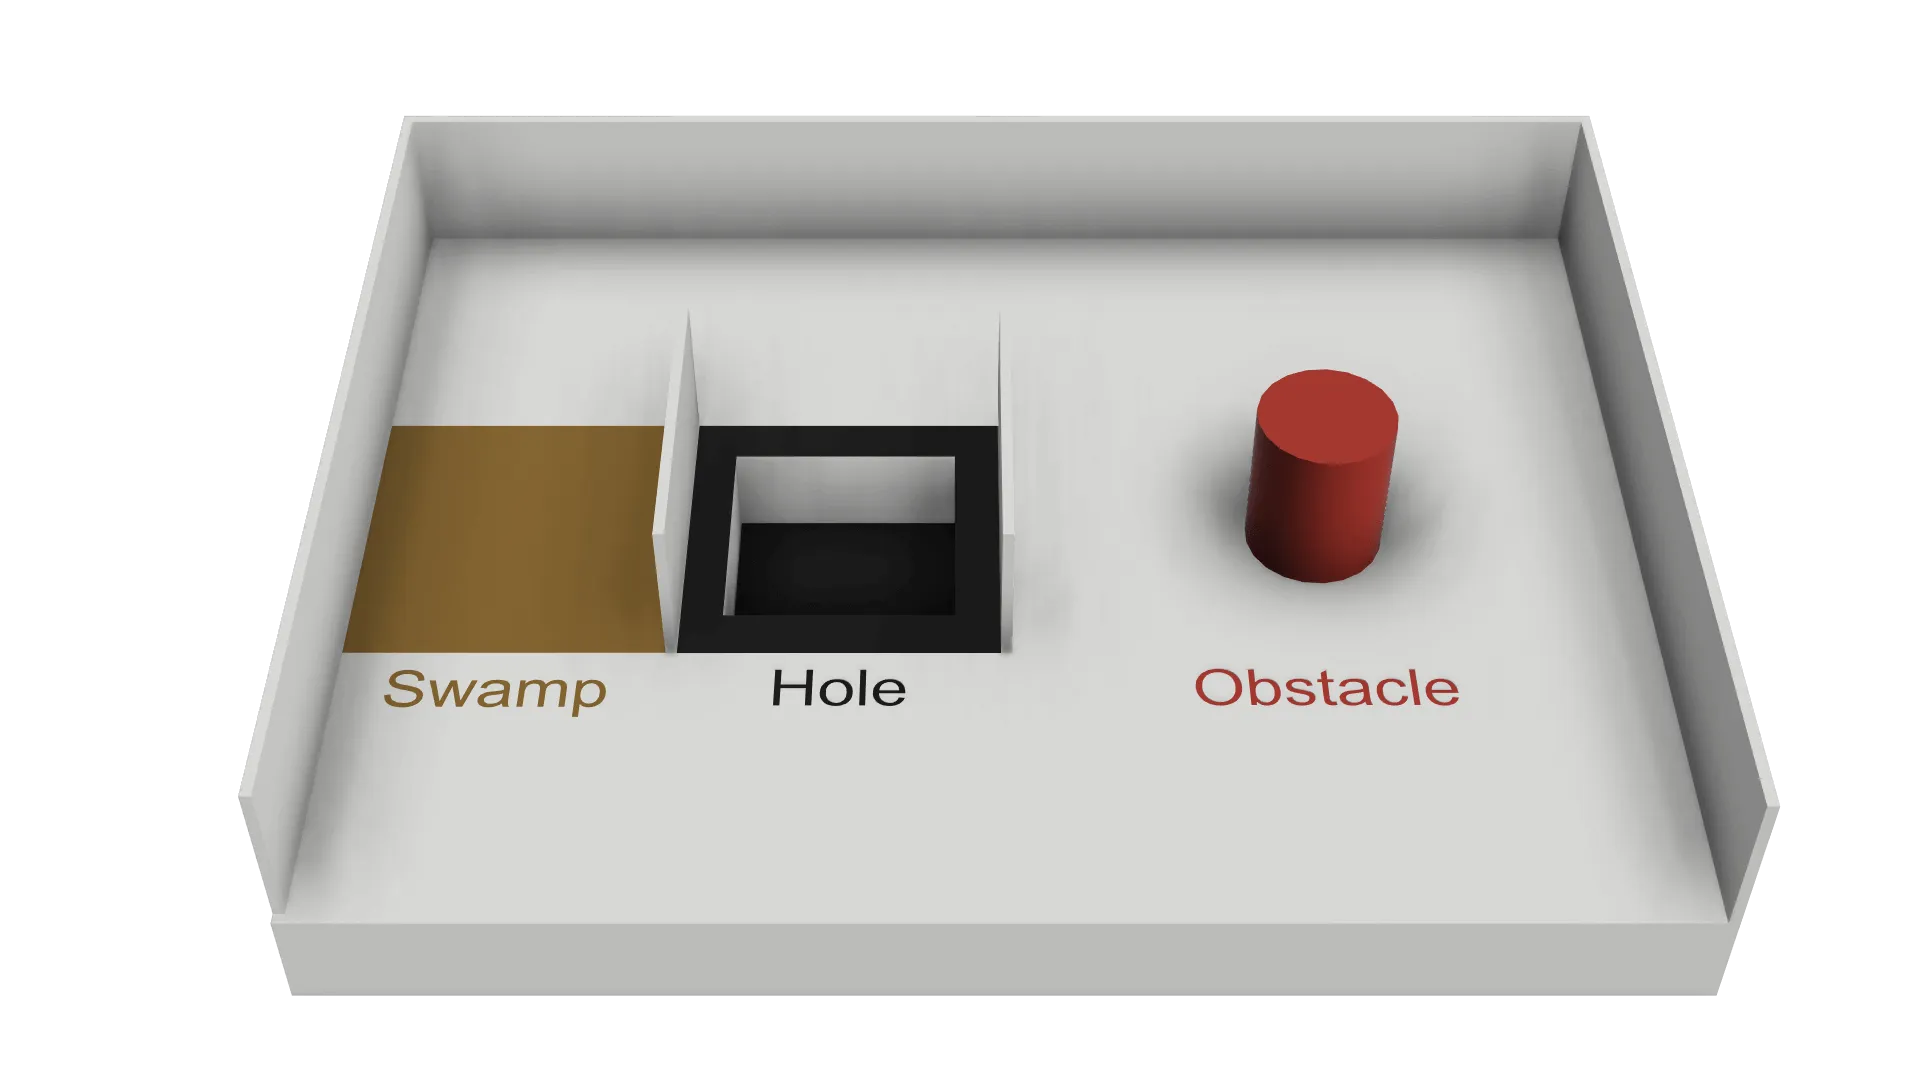
- Rawa (swamp, ubin cokelat) membuat waktu permainan berjalan lebih cepat selama robot berada di atasnya. Saat pertama kali robot masuk ke rawa, waktu berjalan 5 kali lebih cepat. Setiap kali masuk lagi ke rawa yang sama, pengalinya bertambah satu, hingga batas x10.
- Rintangan (obstacle) bisa terpasang di lantai, bisa berbentuk dan berwarna apa saja, dan memengaruhi lebar jalur. Di Area 1 sampai 3, titik tengah rintangan selalu berada di ubin, tidak pernah di tepi antar-ubin, dan paling banyak ada satu rintangan per ubin.
- Lubang (hole) punya tepi hitam. Jika robot jatuh ke dalamnya, terjadi kurangnya kemajuan.
Satu ubin tidak pernah sekaligus menjadi lebih dari satu hal berikut: rawa, lubang, checkpoint, ubin awal, ubin dengan rintangan, atau lorong penghubung antar-area.
Penanda dinding
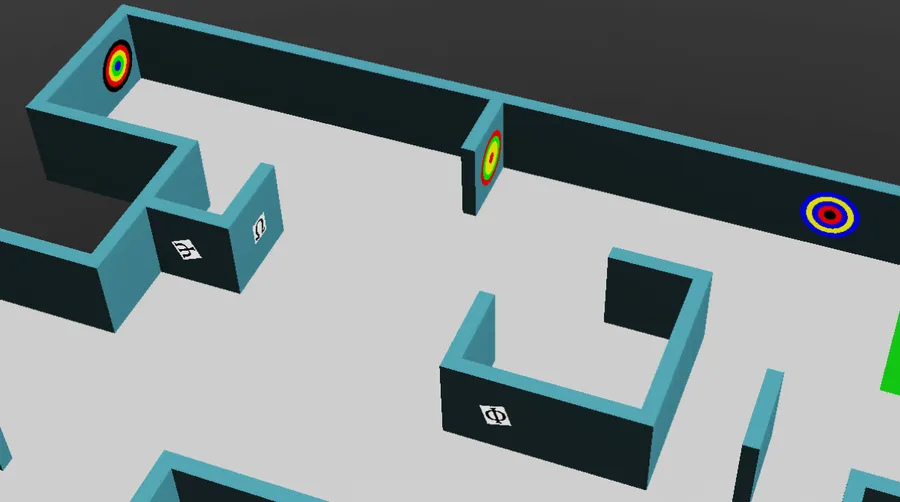
Section titled “Penanda dinding”Ada dua jenis penanda dinding: korban huruf dan target kognitif. Keduanya bisa muncul di dinding mana pun, termasuk permukaan melengkung. Korban huruf juga bisa diputar ke sudut mana pun.
Korban huruf
Section titled “Korban huruf”Korban huruf (letter victim) adalah gambar berukuran 2 cm × 2 cm. Simbolnya menunjukkan kondisi kesehatan korban, dan kodenya adalah huruf yang kamu laporkan dan tulis di peta.
| Kondisi | Simbol | Kode |
|---|---|---|
| Terluka (Harmed) | Φ | H |
| Stabil (Stable) | Ψ | S |
| Tidak terluka (Unharmed) | Ω | U |
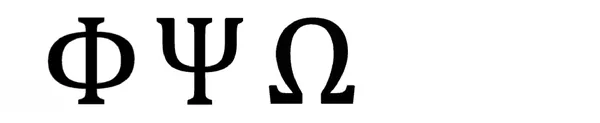
Korban palsu
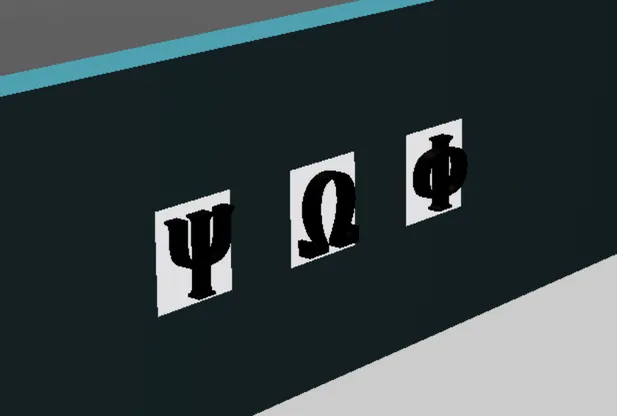
Section titled “Korban palsu”Beberapa penanda dinding menampilkan simbol yang sama, tetapi dengan huruf tiga dimensi. Penanda itu palsu: kamu tidak boleh melaporkannya ke supervisor atau memasukkannya ke peta. Aturan menyatakan bahwa kedalaman ini bisa dideteksi dengan salah satu sensor yang tersedia di Robot Customizer.
Target kognitif
Section titled “Target kognitif”Target kognitif (cognitive target) mewakili bahan berbahaya (hazmat). Bentuknya lingkaran berdiameter 5 cm yang terdiri atas lima bagian konsentris, dengan diameter 1, 2, 3, 4, dan 5 cm. Setiap warna punya nilai:
| Hitam | Merah | Kuning | Hijau | Biru |
|---|---|---|---|---|
| -2 | -1 | 0 | 1 | 2 |
Jumlahkan nilai kelima bagian untuk mendapatkan jenisnya. Jika jumlahnya tidak tercantum di bawah ini, target itu palsu dan tidak boleh dilaporkan atau dipetakan.
| Jumlah | Hazmat | Kode |
|---|---|---|
| 0 | Gas Mudah Terbakar (Flammable Gas) | F |
| 1 | Racun (Poison) | P |
| 2 | Korosif (Corrosive) | C |
| 3 | Peroksida Organik (Organic Peroxide) | O |
Cincin bersebelahan dengan warna yang sama tidak digabung: selalu hitung kelimanya, bahkan saat warnanya berulang.
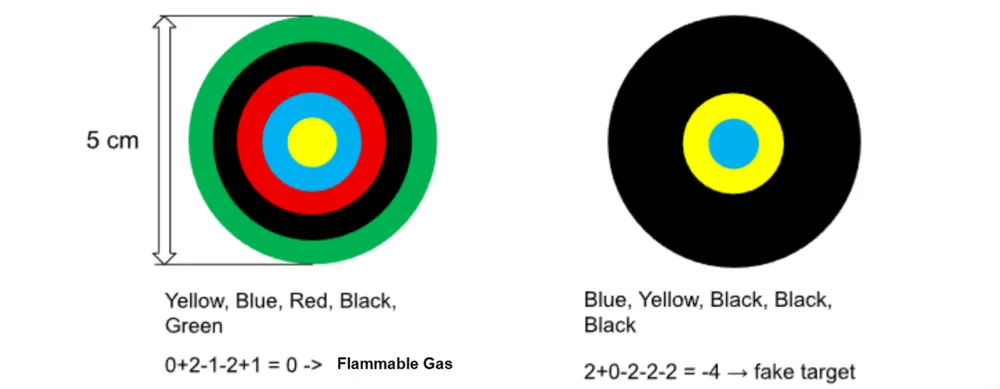
Target kiri berwarna Kuning, Biru, Merah, Hitam, Hijau dari tengah ke luar: 0 + 2 - 1 - 2 + 1 = 0, jadi jenisnya Gas Mudah Terbakar (F). Target kanan berwarna Biru, Kuning, Hitam, Hitam, Hitam: 2 + 0 - 2 - 2 - 2 = -4, jadi target itu palsu.
Tutorial Penanda dinding menunjukkan cara membaca target dengan kamera.
- Tim menggunakan model robot yang disediakan panitia, dan boleh memodifikasinya dengan Robot Customizer dalam anggaran 3000. Lihat Robot.
- Robot bisa menggunakan GPS, sensor warna, sensor jarak, kamera RGB, LiDAR, giroskop, dan akselerometer.
- Sensor simulasi punya derau yang realistis. Programmu harus tahan terhadapnya, dan panitia tidak akan mengubah tingkat derau untuk kompetisi.
- Robot harus otonom. Setiap tim hanya punya satu robot di arena.
- Pemetaan sebelumnya (pre-mapping) dilarang: ini mencakup arena maupun lokasi penanda dinding, termasuk gerakan yang ditentukan sebelumnya dari posisi yang sudah diketahui. Pelanggarannya berakibat diskualifikasi langsung dari ronde tersebut.
Memainkan permainan
Section titled “Memainkan permainan”- Satu permainan berlangsung 8 menit waktu simulasi. Pewaktu kedua berjalan dalam waktu nyata dengan batas 10 menit. Permainan berakhir saat salah satu pewaktu habis.
- Sebuah ubin dihitung sudah dikunjungi saat titik tengah robot berada di dalamnya. Erebus menilainya secara otomatis.
- Permainan juga berakhir saat robot mengirim perintah keluar, atau saat kapten tim menyatakan permainan berakhir (tergantung cara permainan dijalankan).
- World kompetisi diungkapkan tepat sebelum permainan, dan program tidak bisa diubah setelah batas waktu setiap ronde.
Kurangnya kemajuan
Section titled “Kurangnya kemajuan”Kurangnya kemajuan (lack of progress, LoP) terjadi saat:
- Robot jatuh ke lubang.
- Robot berada di lokasi yang sama selama 20 detik atau lebih (dipicu otomatis).
- Wasit menentukan bahwa robot tidak diam, tetapi terjebak dalam urutan gerakan.
- Robot memintanya sendiri secara otonom.
- Dalam kasus lain, kapten tim boleh memintanya, dan wasit yang membuat keputusan akhir. Ini mungkin tidak berlaku, tergantung cara permainan dijalankan.
Robot lalu ditempatkan kembali di checkpoint terakhir yang dikunjungi, atau di ubin awal jika belum pernah mencapai checkpoint. Arahnya tidak bisa dipilih. Erebus juga mengirim huruf L ke robot, agar programmu bisa menanggapinya.
Penilaian
Section titled “Penilaian”Penilaian dilakukan otomatis oleh Erebus. Poin tidak diberikan dua kali: misalnya, setiap checkpoint hanya dihitung pada kunjungan pertama.
Untuk mengidentifikasi penanda dinding, robot harus berhenti minimal 1 detik, lalu mengirim jenis dan posisinya ke pengelola permainan. Titik tengah robot harus berada paling jauh setengah ubin dari penanda.
| Item | Poin |
|---|---|
| Identifikasi penanda dinding (TI) di ubin linear di Area 1 sampai 3 | Korban huruf: 5, target kognitif: 10 |
| Identifikasi penanda dinding (TI) di ubin mengambang di Area 1 sampai 3, dan semua penanda di Area 4 | Korban huruf: 15, target kognitif: 30 |
| Jenis yang benar (TT), sebagai tambahan TI | Korban huruf: 10, target kognitif: 20 |
| Checkpoint dikunjungi (CN) | 10 |
| Salah identifikasi penanda dinding (TMI) | -5 |
| Kurangnya kemajuan (LoP) | -5 |
Skor total tidak bisa kurang dari nol. Salah identifikasi berarti melaporkan posisi yang lebih dari setengah ubin dari penanda, melaporkan penanda di tempat yang tidak ada penandanya, atau melaporkan korban huruf sebagai target kognitif atau sebaliknya. Melaporkan penanda palsu termasuk kategori kedua.
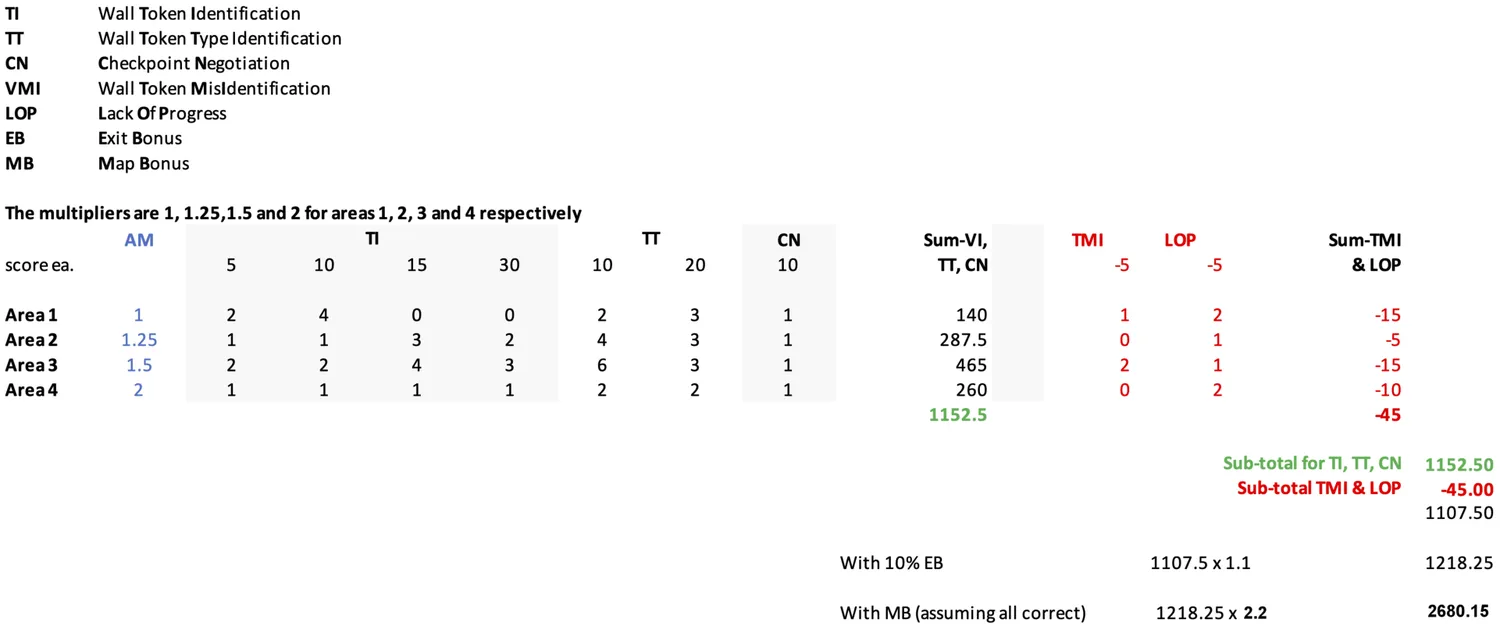
Pengali area (area multiplier, AM): TI, TT, dan CN dikalikan berturut-turut dengan 1; 1,25; 1,5; dan 2 di Area 1, 2, 3, dan 4. TMI dan LoP tidak dikalikan.
Bonus keluar (exit bonus, EB): jika robot sudah mengidentifikasi minimal satu penanda dinding, kembali ke ubin awal, dan mengirim perintah keluar, skornya bertambah 10%.
Bonus pemetaan (mapping bonus, MB): robot bisa mengirimkan peta labirin. Pengalinya adalah ketepatan × 1,2 + 1, jadi peta yang sempurna mengalikan skor dengan 2,2. Lihat Aturan pemetaan.
Skor lapangan sebuah permainan dihitung sebagai berikut:
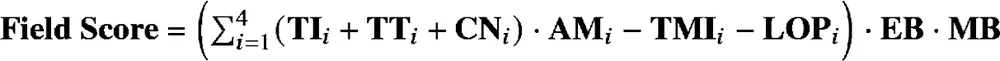
Misalnya, permainan dengan hasil berikut mendapat skor 2680,15 poin:
Kompetisi
Section titled “Kompetisi”Cara bersiap, dokumen yang harus dikirim, pengaturan kompetisi, dan skor akhir ada di Persiapan kompetisi.
Selanjutnya
Section titled “Selanjutnya”Sekarang setelah kamu tahu apa yang harus dilakukan robotmu, dapatkan robotmu.

Erebus adalah bagian dari RoboCupJunior Rescue.
Berita, acara, dan dokumen tim: Situs Web Komunitas RCJ Rescue
© 2020–2026 Erebus Development Team