

 Bahasa Indonesia
 Deutsch
 English
 Français
 Português (Brasil)
 Türkçe
 ไทย
 中文(简体)
 中文(繁體)
 日本語
 한국어
Resumen de las reglas
El juego en un minuto
Sección titulada «El juego en un minuto»Tu robot aparece solo en un laberinto desconocido. En 8 minutos, sin tu ayuda, debe:
- Explorar el laberinto sin quedarse atascado ni caer en agujeros.
- Encontrar las marcas en las paredes (wall tokens), es decir, las víctimas y los objetivos cognitivos de las paredes, e informar de qué es cada una.
- Mapear el laberinto y enviar el mapa al final.
- Volver al punto de partida.
Todo lo que sigue explica estas cuatro tareas en detalle. No hace falta que lo recuerdes todo ahora: vuelve aquí cuando programes cada parte.
Misión y objetivo
Sección titulada «Misión y objetivo»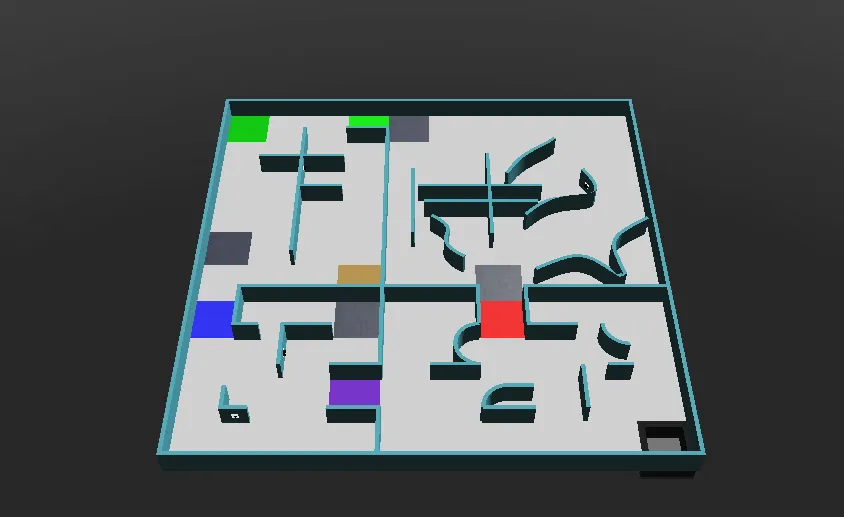
El robot debe explorar de forma autónoma un entorno desconocido sin meterse en problemas. Hay tres misiones principales:
- Recorrer un laberinto complejo sin quedarse atascado
- Mapear el entorno con precisión
- Encontrar e identificar las marcas en las paredes: víctimas de letra y objetivos cognitivos
El campo
Sección titulada «El campo»El campo puede dividirse en cuatro áreas, y cada paso entre áreas tiene el ancho de una baldosa estándar. Las baldosas (tiles) son un concepto que se usa para generar el campo, no estructuras físicas.
- Una baldosa mide 12 cm × 12 cm. En las áreas 2 y 3, cada baldosa se subdivide en cuatro cuartos de baldosa (quarter tiles) de 6 cm × 6 cm.
- Las paredes tienen 1 cm de grosor y 6 cm de alto.
- Los pasillos son al menos tan anchos como el robot, y pueden abrirse a espacios más amplios.
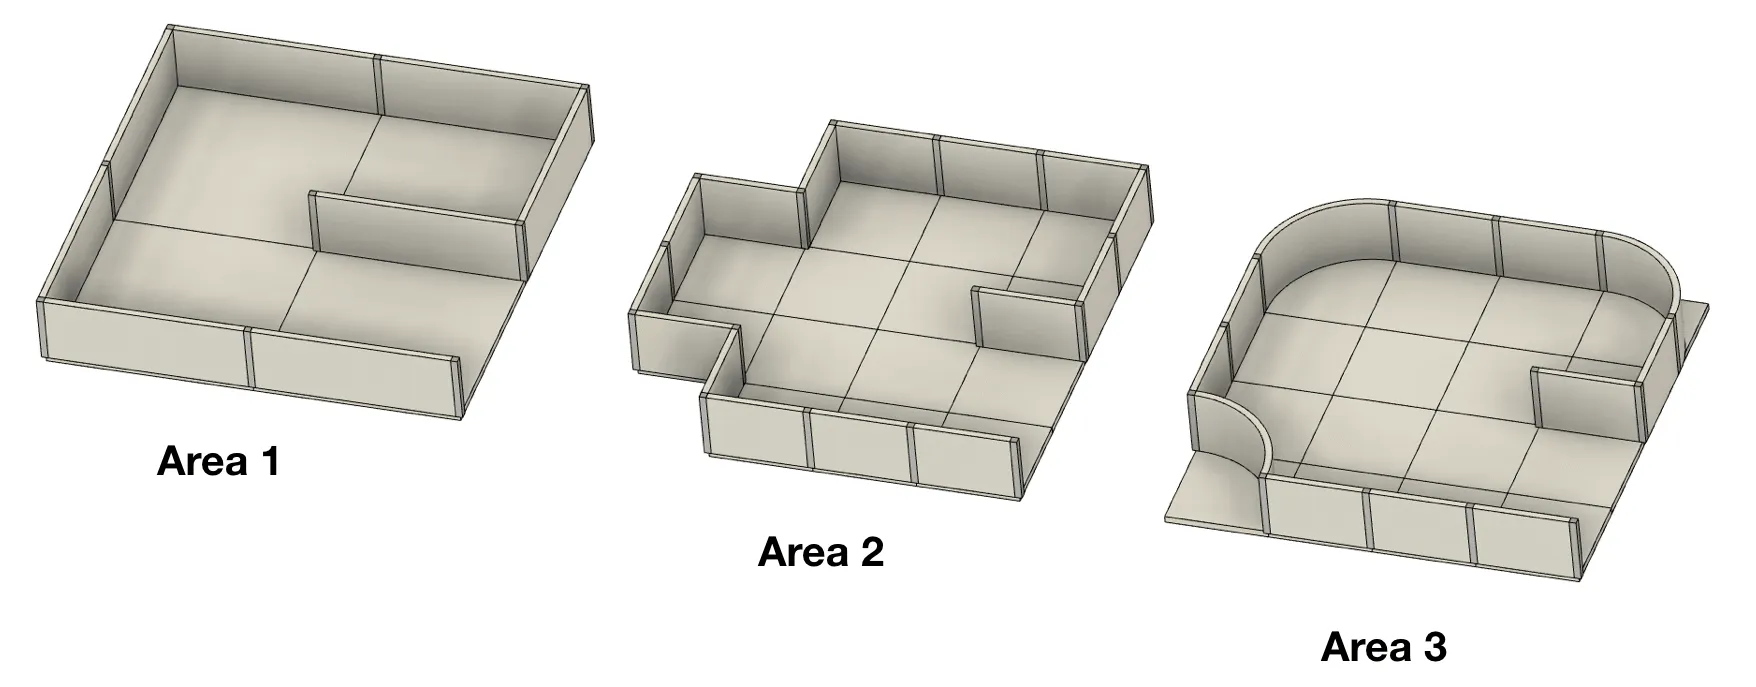
| Área | Paredes | Notas |
|---|---|---|
| Área 1 | Pueden colocarse en los bordes de cada baldosa | La baldosa de salida está en esta área |
| Área 2 | Pueden colocarse en los bordes de cada cuarto de baldosa | |
| Área 3 | Pueden colocarse en los bordes de cada cuarto de baldosa | Las esquinas de 90° pueden redondearse en un cuarto de círculo |
| Área 4 (opcional) | No se basa en baldosas; las paredes y los obstáculos se colocan libremente | Puede contener objetos como cajas, y puede requerir movimientos en diagonal |
Pasos entre áreas
Sección titulada «Pasos entre áreas»Los pasos (passages) son baldosas individuales con paredes en dos lados, para que tengan una entrada y una salida inequívocas. El color de su suelo te dice qué áreas conectan:
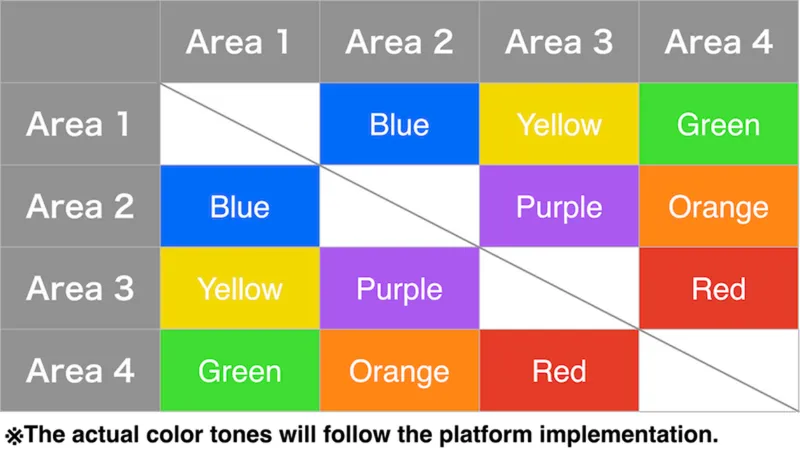
En los pasos no se colocan víctimas de letra.
Baldosas lineales y flotantes
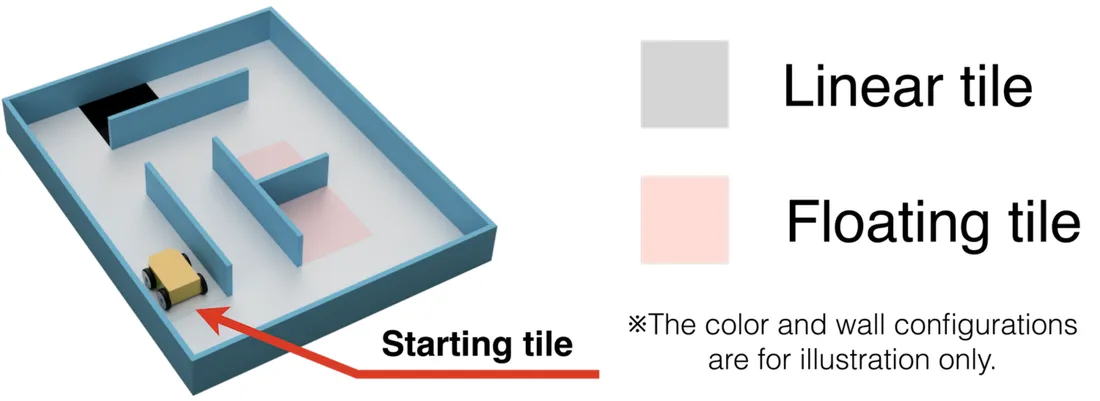
Sección titulada «Baldosas lineales y flotantes»Las baldosas que llevan a la baldosa de salida siguiendo siempre la pared de más a la izquierda o de más a la derecha son baldosas lineales (linear tiles). Todas las demás son baldosas flotantes (floating tiles). Las marcas en baldosas flotantes valen más puntos. Aquí no se tienen en cuenta los cuartos de baldosa, y los agujeros negros cuentan como paredes virtuales.
Puntos de control
Sección titulada «Puntos de control»Las baldosas plateadas son puntos de control (checkpoints), y pueden estar en cualquier lugar del campo. El área 4 tiene puntos de control justo después de sus pasos. Tras una falta de progreso, el robot vuelve a empezar desde el último punto de control que visitó.
Pantanos, obstáculos y agujeros
Sección titulada «Pantanos, obstáculos y agujeros»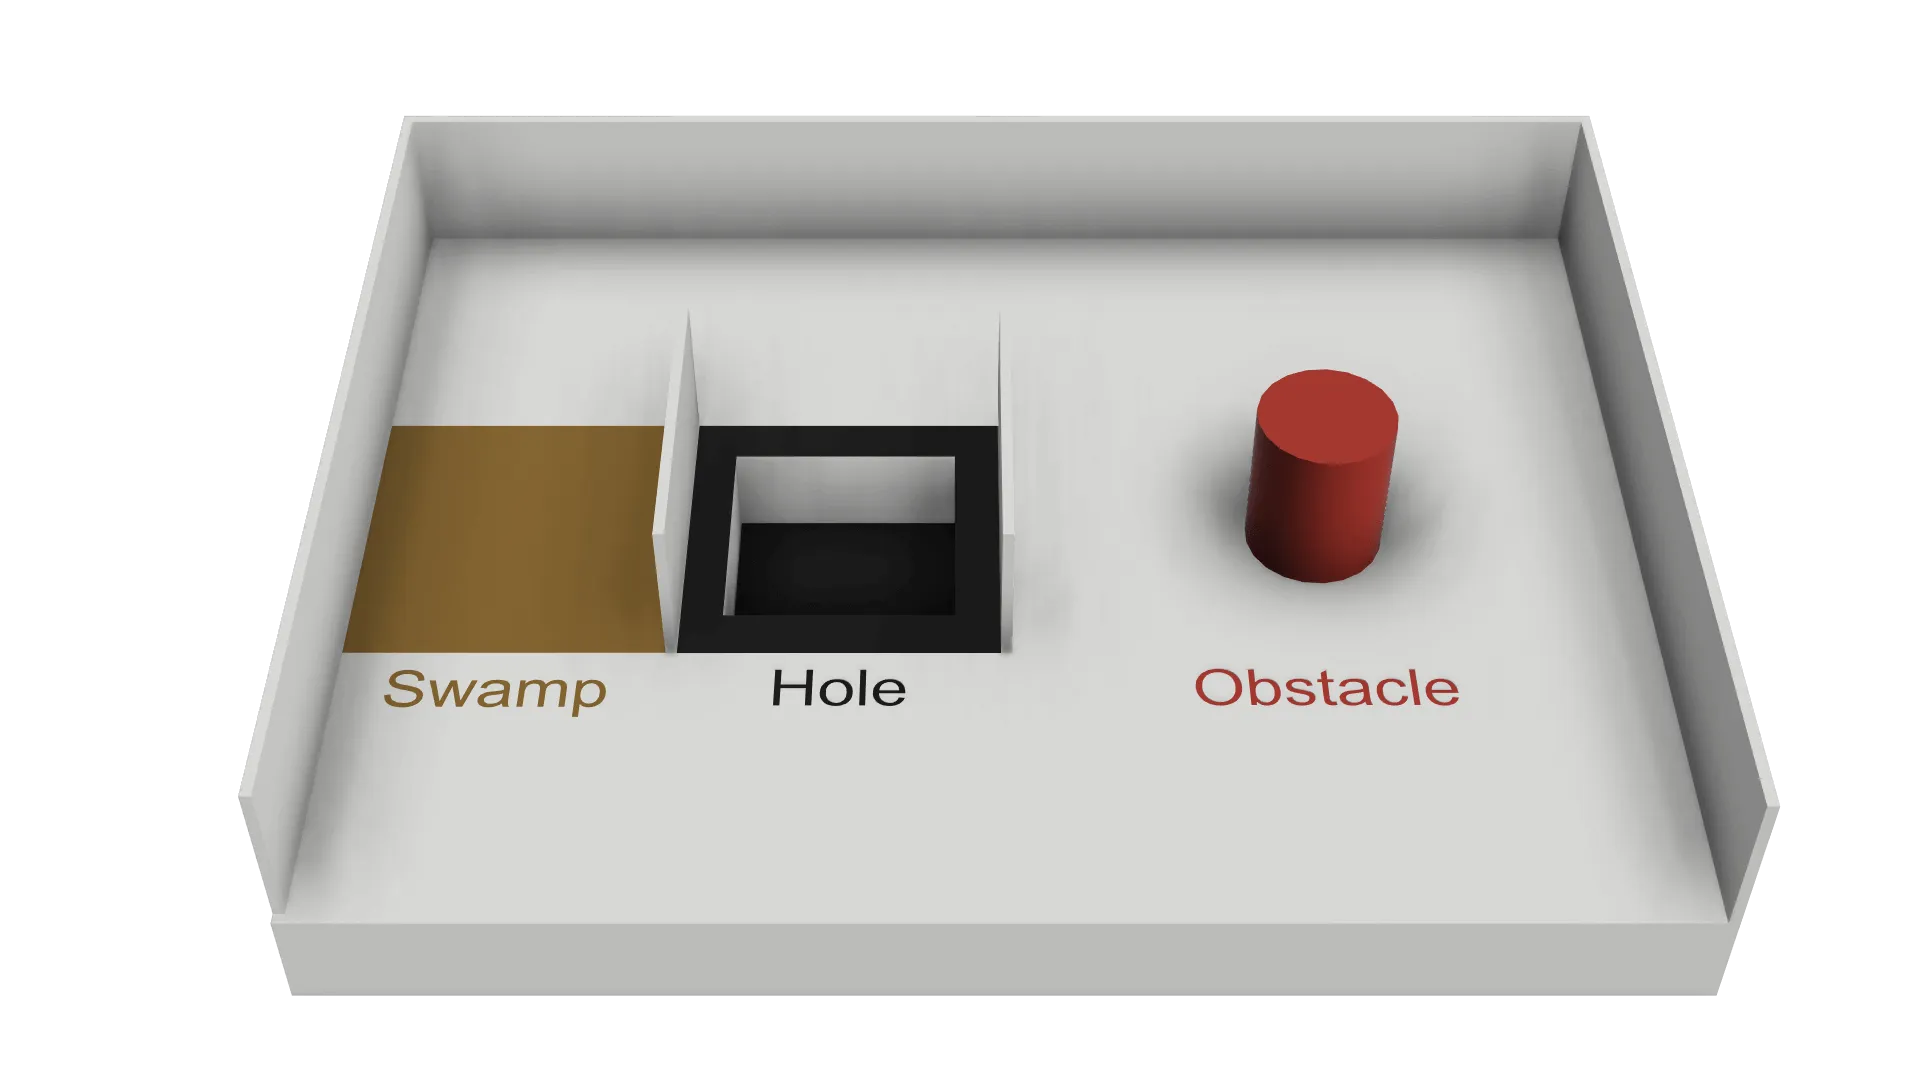
- Los pantanos (swamps, baldosas marrones) hacen que el tiempo de partida corra más rápido mientras el robot está sobre ellos. La primera vez que el robot entra en un pantano, el tiempo corre 5 veces más rápido. Cada nueva entrada en el mismo pantano aumenta este factor en uno, hasta un máximo de x10.
- Los obstáculos pueden estar fijados al suelo, pueden tener cualquier forma y color, y afectan al ancho del pasillo. En las áreas 1 a 3, el centro de un obstáculo está siempre sobre una baldosa, nunca en el borde entre baldosas, y hay como máximo un obstáculo por baldosa.
- Los agujeros tienen bordes negros. Si el robot cae en uno, se produce una falta de progreso.
Ninguna baldosa es a la vez más de una de estas cosas: pantano, agujero, punto de control, baldosa de salida, baldosa con un obstáculo o paso entre áreas.
Marcas en las paredes
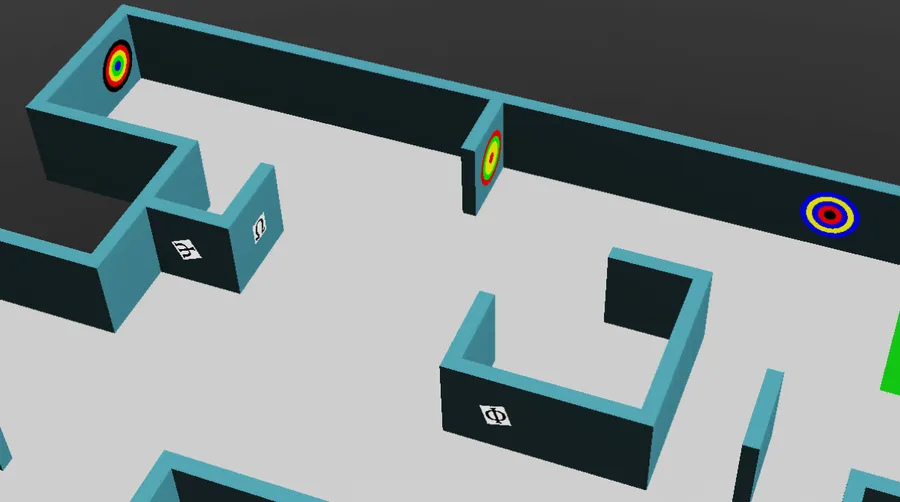
Sección titulada «Marcas en las paredes»Hay dos tipos de marcas en las paredes: víctimas de letra y objetivos cognitivos. Ambas pueden aparecer en cualquier pared, incluidas las superficies curvas. Las víctimas de letra también pueden estar giradas en cualquier ángulo.
Víctimas de letra
Sección titulada «Víctimas de letra»Las víctimas de letra (Letter victims) son imágenes de 2 cm × 2 cm. El símbolo representa el estado de salud de la víctima, y el código es la letra que debes enviar y escribir en el mapa.
| Estado | Símbolo | Código |
|---|---|---|
| Herida (Harmed) | Φ | H |
| Estable (Stable) | Ψ | S |
| Ilesa (Unharmed) | Ω | U |
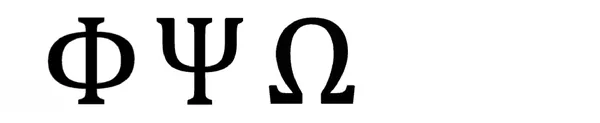
Víctimas falsas
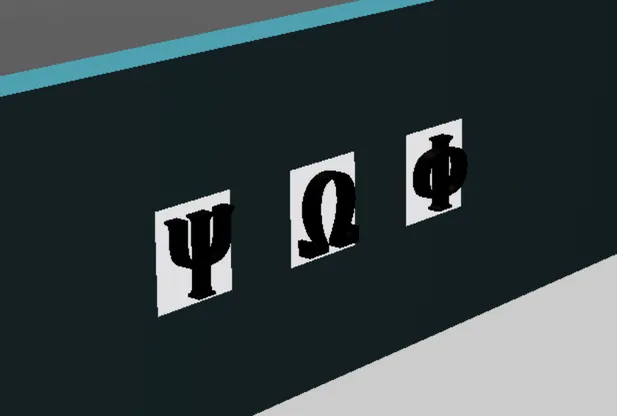
Sección titulada «Víctimas falsas»Algunas marcas muestran los mismos símbolos, pero con letras tridimensionales. Son víctimas falsas (Fake victims): no debes informar de ellas al supervisor ni incluirlas en el mapa. Las reglas indican que esta profundidad se puede detectar con uno de los sensores disponibles en el Robot Customizer.
Objetivos cognitivos
Sección titulada «Objetivos cognitivos»Los objetivos cognitivos (Cognitive targets) representan materiales peligrosos (hazmats). Son círculos de 5 cm de diámetro formados por cinco partes concéntricas, con diámetros de 1, 2, 3, 4 y 5 cm. Cada color tiene un valor:
| Negro | Rojo | Amarillo | Verde | Azul |
|---|---|---|---|---|
| -2 | -1 | 0 | 1 | 2 |
Suma los valores de las cinco partes para obtener el tipo. Si la suma no está en la lista de abajo, el objetivo es falso y no se debe informar de él ni mapearlo.
| Suma | Material peligroso | Código |
|---|---|---|
| 0 | Gas inflamable (Flammable Gas) | F |
| 1 | Veneno (Poison) | P |
| 2 | Corrosivo (Corrosive) | C |
| 3 | Peróxido orgánico (Organic Peroxide) | O |
Los anillos contiguos del mismo color no se fusionan: cuenta siempre las cinco partes, aunque se repitan colores.
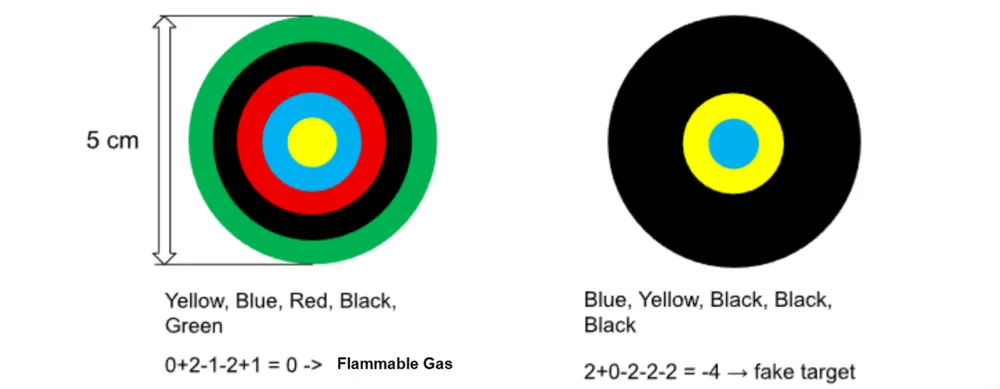
El objetivo de la izquierda es amarillo, azul, rojo, negro y verde del centro hacia fuera: 0 + 2 - 1 - 2 + 1 = 0, así que es gas inflamable (F). El de la derecha es azul, amarillo, negro, negro y negro: 2 + 0 - 2 - 2 - 2 = -4, así que es falso.
El tutorial de marcas en las paredes muestra cómo leer un objetivo con una cámara.
El robot
Sección titulada «El robot»- Los equipos usan el modelo de robot que proporcionan los organizadores, y pueden personalizarlo con el Robot Customizer dentro de un presupuesto de 3000. Consulta El robot.
- El robot puede usar un GPS, un sensor de color, sensores de distancia, cámaras RGB, un LiDAR, un giroscopio y un acelerómetro.
- Los sensores simulados tienen un ruido realista. Tu programa debe tolerarlo, y los organizadores no cambiarán los niveles de ruido para la competición.
- Los robots deben ser autónomos. Cada equipo tiene un robot en el campo.
- Está prohibido mapear de antemano: esto incluye tanto el campo como la ubicación de las marcas en las paredes, así como los movimientos predefinidos a partir de posiciones conocidas. Supone la descalificación inmediata de la ronda.
Jugar una partida
Sección titulada «Jugar una partida»- Una partida dura 8 minutos de tiempo simulado. Un segundo temporizador corre en tiempo real con un límite de 10 minutos. La partida termina cuando se acaba cualquiera de los dos.
- Una baldosa cuenta como visitada cuando el centro del robot está dentro de ella. Erebus lo decide automáticamente.
- La partida también termina cuando el robot envía la orden de salida, o cuando el capitán del equipo declara el final de la partida (según cómo se ejecute la partida).
- Los mundos de la competición se revelan justo antes de las partidas, y los programas no se pueden cambiar después de la fecha límite de cada ronda.
Falta de progreso
Sección titulada «Falta de progreso»Se produce una falta de progreso (Lack of Progress, LoP) cuando:
- El robot ha caído en un agujero.
- El robot se queda en un mismo lugar durante 20 segundos o más (se declara automáticamente).
- El árbitro determina que el robot no está quieto, pero sí atascado en una secuencia de movimientos.
- El robot la declara de forma autónoma.
- En otros casos, el capitán del equipo puede pedirla, y el árbitro toma la decisión final. Puede que esto no se aplique, según cómo se ejecute la partida.
El robot se coloca entonces de nuevo en el último punto de control visitado, o en la baldosa de salida si nunca llegó a ninguno. No se puede elegir su orientación. Erebus también envía la letra L al robot, para que tu programa pueda reaccionar.
Puntuación
Sección titulada «Puntuación»Erebus calcula la puntuación automáticamente. Las recompensas no se duplican: por ejemplo, cada punto de control solo puntúa la primera vez.
Para identificar una marca en la pared, el robot debe detenerse al menos 1 segundo y después enviar el tipo y la posición al gestor de la partida. El centro del robot debe estar como máximo a media baldosa de la marca.
| Elemento | Puntos |
|---|---|
| Identificación de una marca (TI) en una baldosa lineal en las áreas 1 a 3 | Víctima de letra: 5, objetivo cognitivo: 10 |
| Identificación de una marca (TI) en una baldosa flotante en las áreas 1 a 3, y todas las marcas del área 4 | Víctima de letra: 15, objetivo cognitivo: 30 |
| Tipo correcto (TT), además de TI | Víctima de letra: 10, objetivo cognitivo: 20 |
| Punto de control visitado (CN) | 10 |
| Marca mal identificada (TMI) | -5 |
| Falta de progreso (LoP) | -5 |
La puntuación total no puede bajar de cero. Una identificación errónea consiste en informar de una posición a más de media baldosa de la marca, informar de una marca donde no la hay, o informar de una víctima de letra como objetivo cognitivo o viceversa. Informar de una marca falsa entra en la segunda categoría.
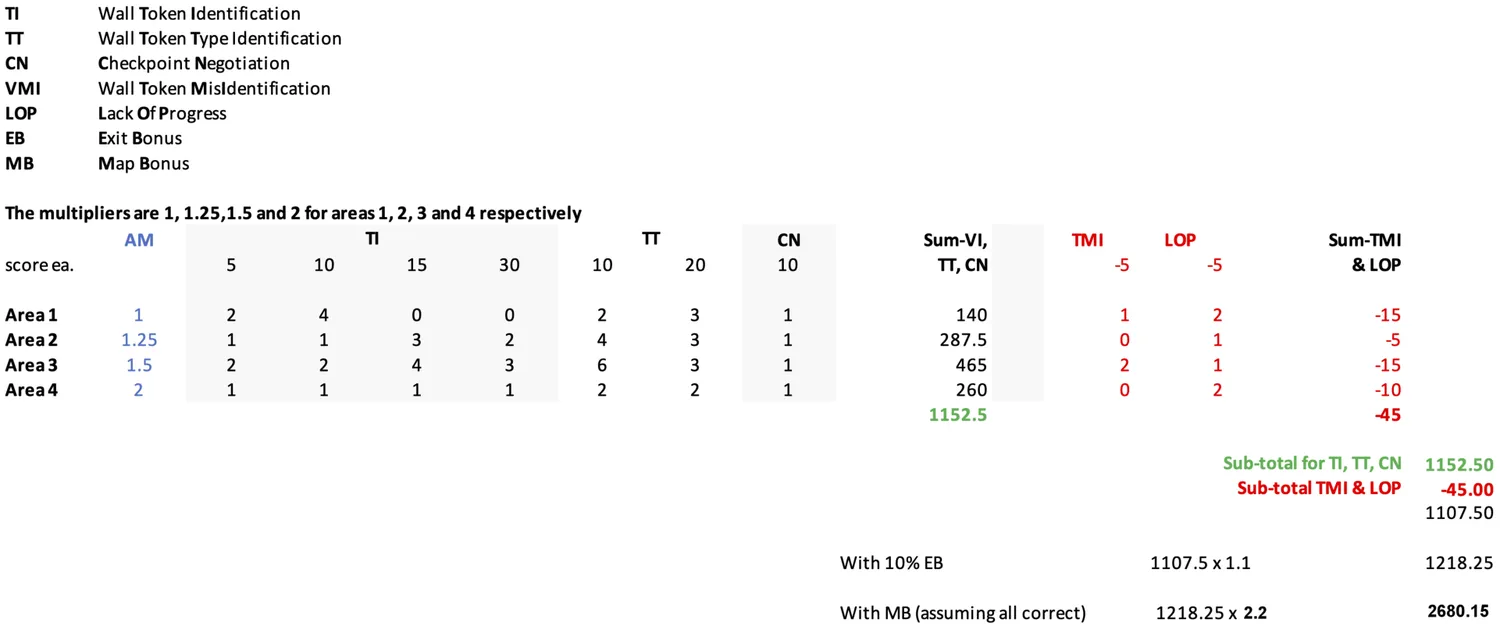
Multiplicadores de área (Area multipliers, AM): TI, TT y CN se multiplican por 1, 1,25, 1,5 y 2 en las áreas 1, 2, 3 y 4 respectivamente. TMI y LoP no se multiplican.
Bonificación de salida (Exit bonus, EB): si el robot ha identificado al menos una marca en la pared, vuelve a la baldosa de salida y envía la orden de salida, la puntuación aumenta un 10 %.
Bonificación por mapa (Mapping bonus, MB): el robot puede enviar un mapa del laberinto. El multiplicador es exactitud × 1,2 + 1, así que un mapa perfecto multiplica la puntuación por 2,2. Consulta Reglas del mapa.
La puntuación en el campo de una partida se calcula así:
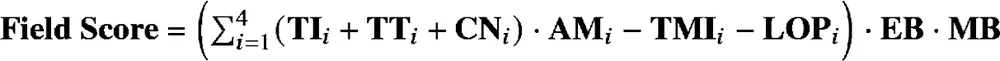
Por ejemplo, una ejecución con estos resultados obtiene 2680,15 puntos:
La competición
Sección titulada «La competición»Cómo prepararte, los documentos que debes enviar, la configuración de la competición y la puntuación final están en Prepararse para una competición.
Siguiente paso
Sección titulada «Siguiente paso»Ahora que sabes lo que tiene que hacer tu robot, consigue tu robot.

Erebus forma parte de RoboCupJunior Rescue.
Noticias, eventos y documentos de equipos: sitio web de la comunidad RCJ Rescue
© 2020–2026 Erebus Development Team