

 Bahasa Indonesia
 Deutsch
 English
 Français
 Português (Brasil)
 Türkçe
 ไทย
 中文(简体)
 中文(繁體)
 日本語
 한국어
Construye tu robot
En este tutorial construyes el robot inicial con el Robot Customizer. Es el robot que se usa en todos los ejemplos de esta documentación, así que al final lo tendrás todo listo para programarlo.
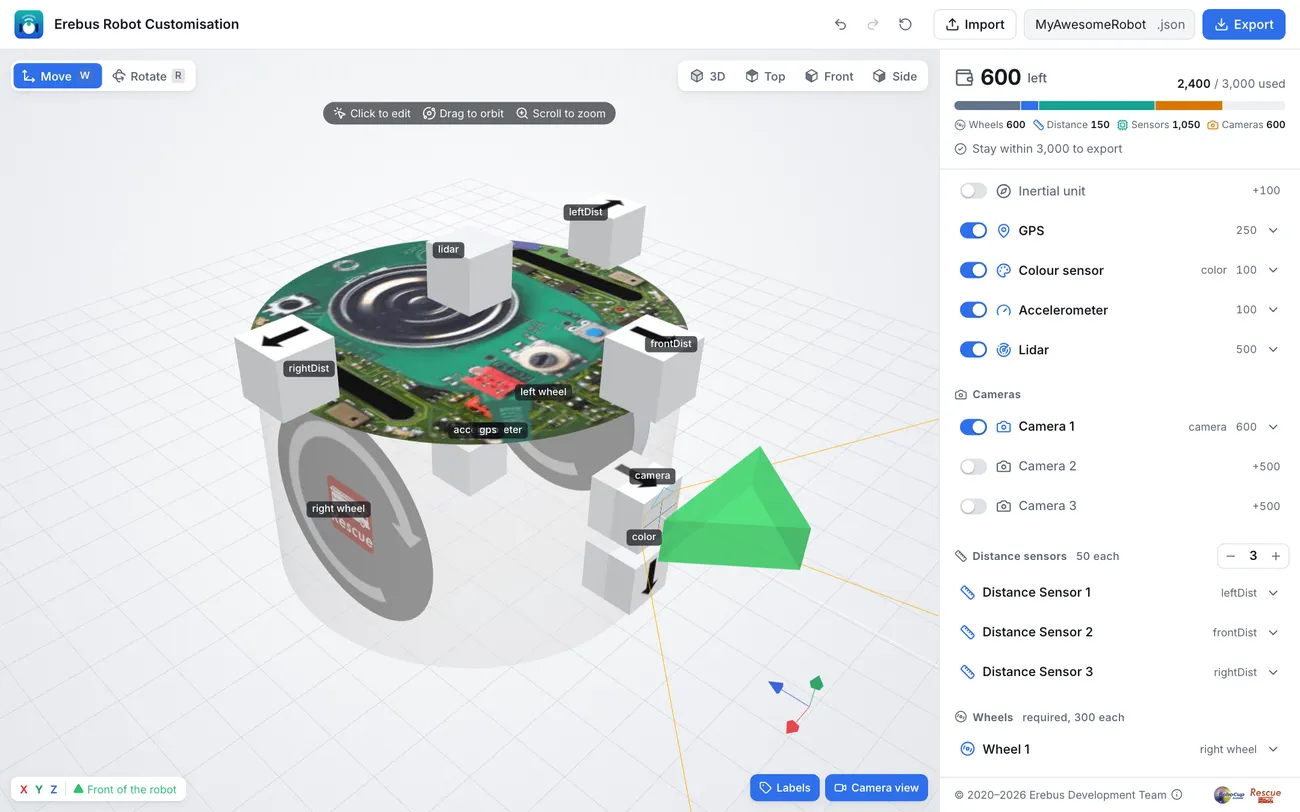
Cuesta 2400 del presupuesto de 3000.
Diseña el robot
Sección titulada «Diseña el robot»Abre el Robot Customizer. Empieza con las piezas por defecto: dos ruedas y cuatro sensores de distancia. Si ya lo has usado antes, pulsa el botón de restablecer de arriba para empezar de nuevo.
Las posiciones están en décimas de milímetro, aunque las casillas digan mm: el cuerpo del robot tiene un radio de unos 370.
-
Configura los sensores de distancia. En Distance sensors, pulsa
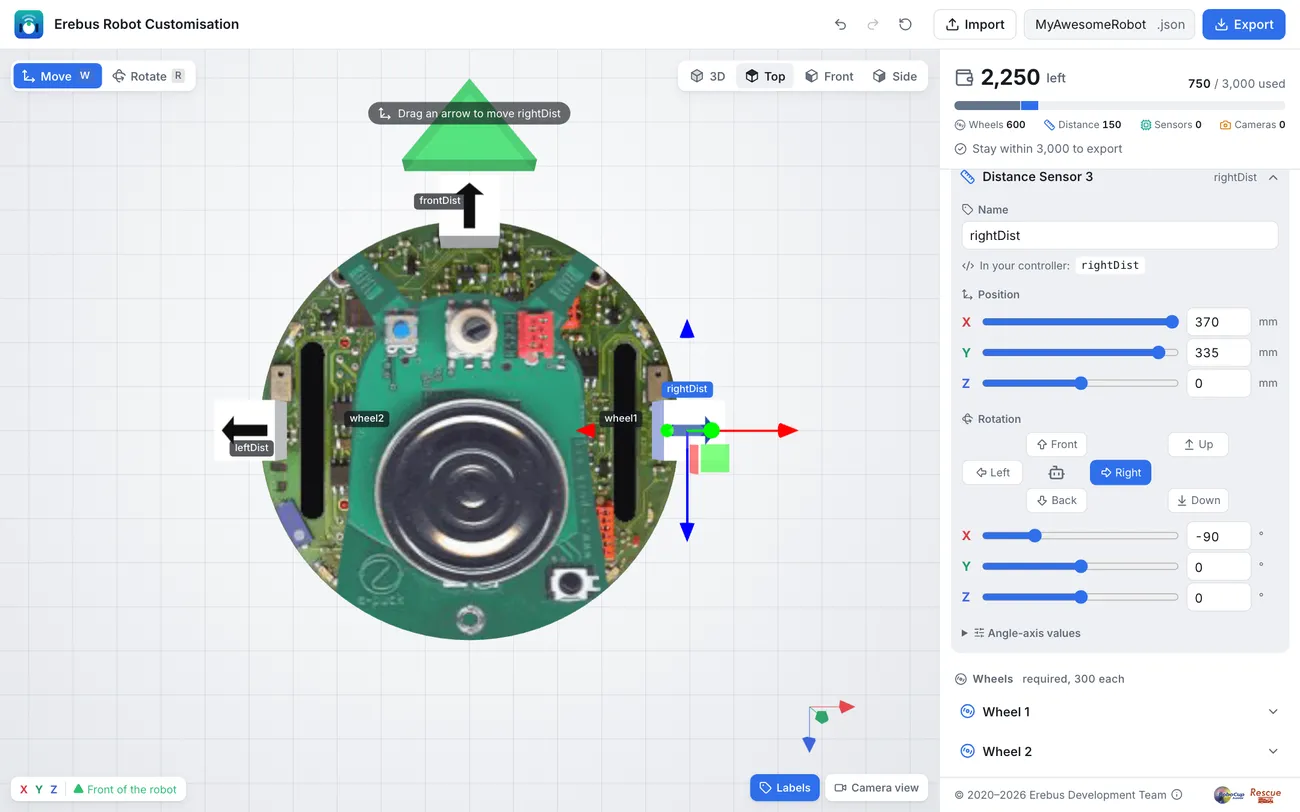
−una vez para quedarte con tres. Después haz clic en cada uno para abrirlo y ajusta su nombre, posición y rotación:Sensor Nombre X Y Z Rotación Distance Sensor 1 leftDist-370 335 0 Left Distance Sensor 2 frontDist0 335 -370 Front Distance Sensor 3 rightDist370 335 0 Right Escribe los valores en las casillas junto a los deslizadores y pulsa los botones de rotación. Top muestra el robot desde arriba, con la parte delantera hacia arriba, para que compruebes que cada sensor mira hacia el lado correcto:
-
Ponles nombre a las ruedas. Abre Wheel 1, que está en el lado derecho del robot, y llámala
right wheel. Llama a Wheel 2left wheel. Tu programa las usará comoright wheel motoryleft wheel motor, como se muestra en In your controller. -
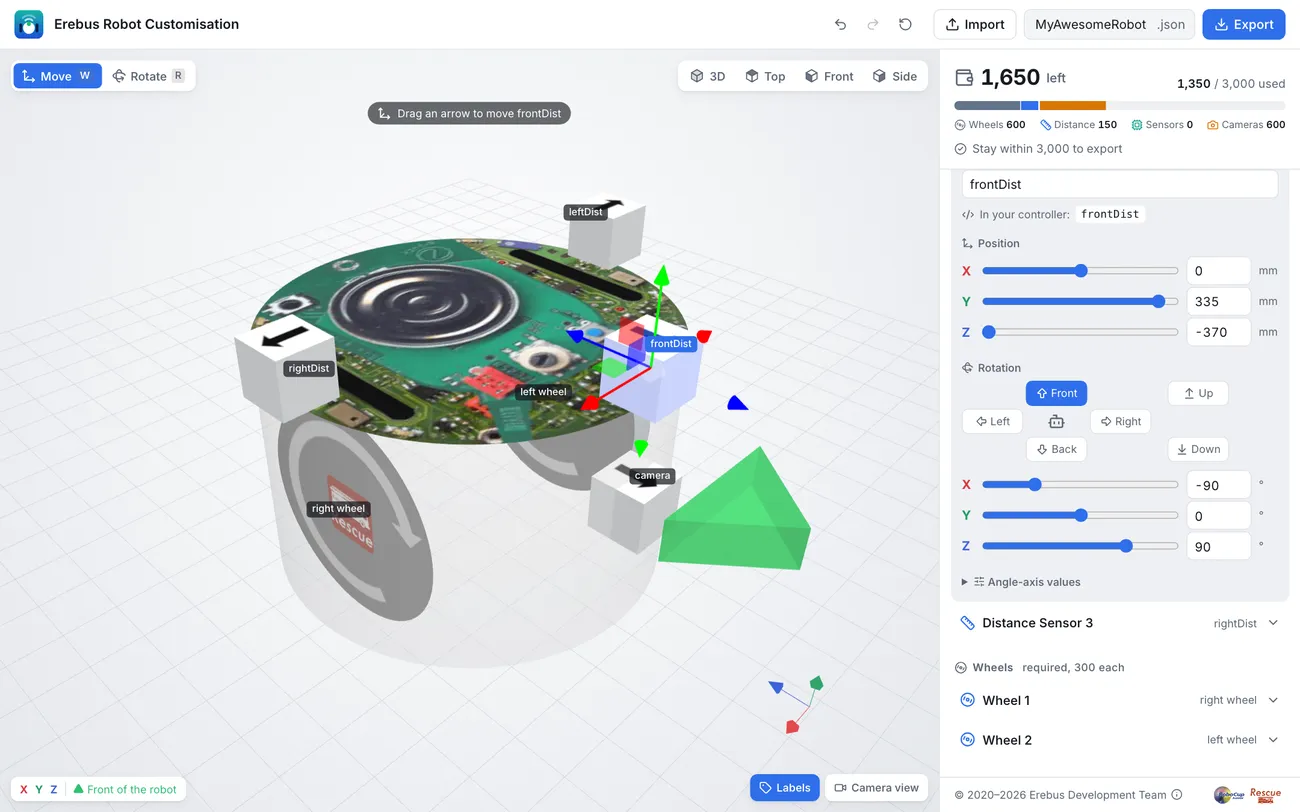
Añade la cámara. Activa Camera 1 y ajusta:
- Nombre:
camera - Resolución: ancho 64px, alto 40px
- Posición: X
0, Y90, Z-370 - Rotación: Front
- Nombre:
-
Añade el sensor de color. Activa Colour sensor y ajusta:
- Nombre:
color - Posición: X
0, Y-41, Z-370 - Rotación: Down
El sensor de color debe mirar hacia abajo para ver el suelo. Colocarlo delante permite que el robot vea un agujero antes de que sus ruedas lleguen a él.
- Nombre:
-
Añade el GPS, el giroscopio y el acelerómetro. Activa GPS, Gyro y Accelerometer. Sus nombres por defecto,
gps,gyroyaccelerometer, y sus posiciones están bien. -
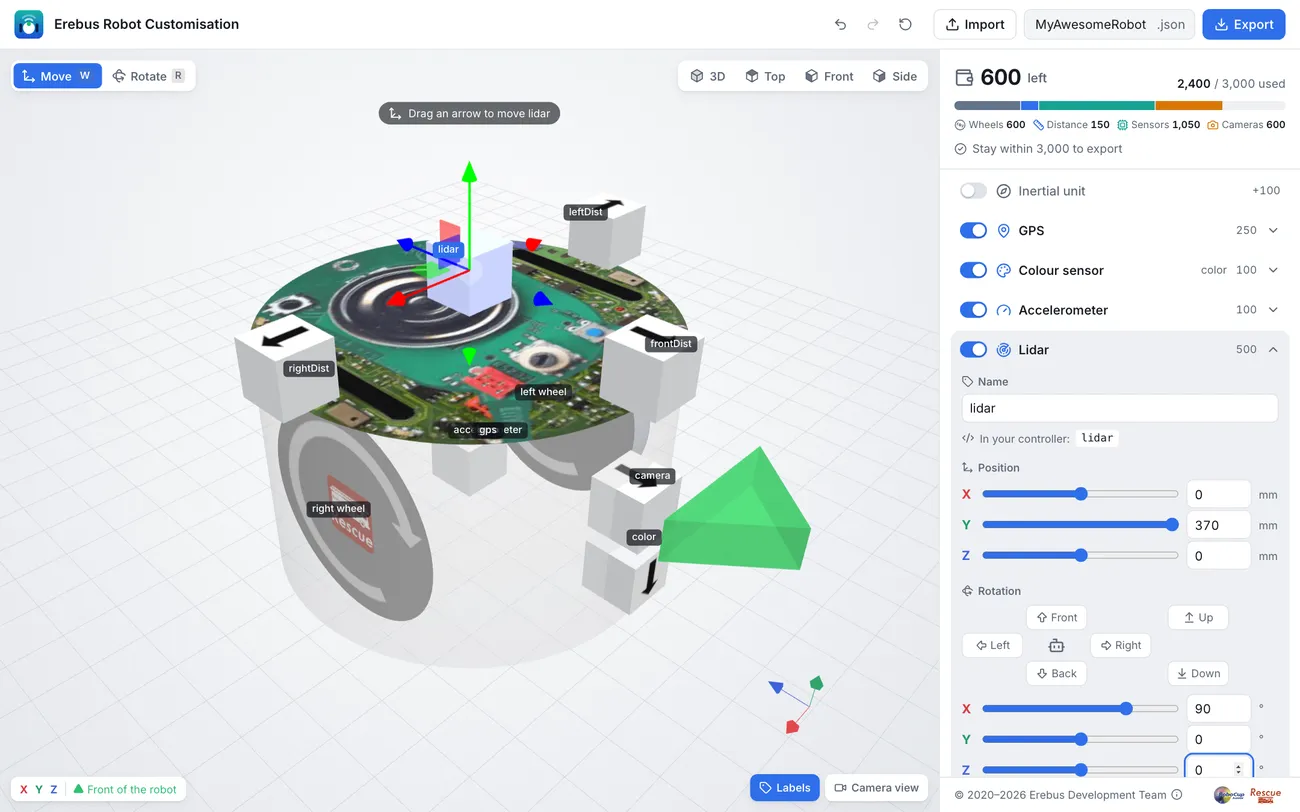
Añade el lidar. Activa Lidar y ajusta:
- Posición: X
0, Y370, Z0 - Rotación: escribe X
90, Y0, Z0
El lidar debe estar encima del robot, o el cuerpo lo tapará, y debe quedar plano para escanear todo alrededor. Los botones de rotación no pueden dejarlo plano, así que escribe los valores.
- Posición: X
-
Comprueba el robot. El presupuesto de arriba a la derecha debería mostrar 2,400 / 3,000 used. Activa Labels para ver todos los nombres, y Camera view para ver lo que verá la cámara.
-
Expórtalo. Escribe
starter-robotcomo nombre de archivo arriba y pulsa Export. Guarda el archivostarter-robot.json: puedes importarlo más tarde con Import para cambiar el robot.
Si algo ha salido mal, compáralo con el robot terminado: descarga starter-robot.json e impórtalo.
Siguiente paso
Sección titulada «Siguiente paso»
Erebus forma parte de RoboCupJunior Rescue.
Noticias, eventos y documentos de equipos: sitio web de la comunidad RCJ Rescue
© 2020–2026 Erebus Development Team