

 Bahasa Indonesia
 Deutsch
 English
 Français
 Português (Brasil)
 Türkçe
 ไทย
 中文(简体)
 中文(繁體)
 日本語
 한국어
Explorar y mapear
Un robot que deambula al azar no sumará muchos puntos. Esta página muestra cómo pasar de deambular a explorar de forma sistemática. Son ideas sobre las que construir, no una solución completa.
Averigua dónde estás
Sección titulada «Averigua dónde estás»Las baldosas miden 12 cm de ancho, así que la posición del GPS te da la baldosa. La posición de la salida es distinta en cada mundo, así que mídelo todo desde ahí:
TILE = 0.12startX, _, startZ = gps.getValues() # At the start of the game
def currentTile(): x, _, z = gps.getValues() return round((x - startX) / TILE), round((z - startZ) / TILE)Recuerda lo que has visto
Sección titulada «Recuerda lo que has visto»Guarda un diccionario de baldosas, con lo que sabes de cada una: qué lados tienen paredes, cómo es el suelo y si la has visitado.
tiles = {}tiles[(0, 0)] = {"walls": {"N": False, "E": True, "S": False, "W": True}, "floor": "start", "visited": True}Las baldosas no lo cuentan todo en las áreas 2 y 3, donde las paredes pueden estar en cuartos de baldosa. Guardar el mapa con la resolución de cuartos de baldosa, o usar una nube de puntos del lidar, te preparará para ellas.
Decide adónde ir
Sección titulada «Decide adónde ir»No te limites a seguir una pared: así nunca llegarás a las baldosas flotantes, cuyas marcas valen más. Un enfoque habitual es:
- Desde la baldosa actual, enumera las vecinas que no tienen una pared en medio.
- Ve a una que no hayas visitado, si la hay.
- Si no, encuentra la baldosa más cercana con una vecina sin visitar mediante una búsqueda en anchura y ve allí.
- Cuando no quede ninguna baldosa así, o quede poco tiempo, vuelve a la salida de la misma forma.
Trata los agujeros como paredes. Los pantanos cuestan tiempo, y más cada vez que entras en el mismo, así que visítalos solo cuando merezca la pena.
Gestiona lo inesperado
Sección titulada «Gestiona lo inesperado»- Falta de progreso (Lack of Progress): el robot se traslada al último punto de control. Escucha el mensaje
Ly actualiza tu posición. - Tiempo: pide el tiempo restante con
G. Deja suficiente para enviar el mapa y volver a la salida. - Ruido: los sensores tienen ruido, así que compara varias lecturas antes de fiarte de una pared o de una marca.
De las baldosas a la matriz del mapa
Sección titulada «De las baldosas a la matriz del mapa»La matriz del mapa tiene 4 celdas por baldosa, más una. Para una baldosa en la fila r y la columna c de tu mapa:
| Elemento | Posición en la matriz (fila, columna) |
|---|---|
Marcas del suelo, como 4 o 5 |
Filas 4r + 1 y 4r + 3, columnas 4c + 1 y 4c + 3 |
| Pared norte | Fila 4r, columnas 4c a 4c + 4 |
| Pared oeste | Columna 4c, filas 4r a 4r + 4 |
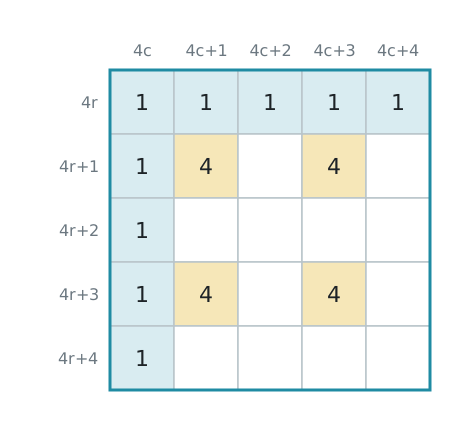
Tu mapa puede empezar en cualquier sitio: Erebus alinea la matriz usando la baldosa de salida y prueba las cuatro rotaciones. Las Reglas del mapa explican cada valor de la matriz. Después, envíalo.
Pruébalo con los mundos de ejemplo, cuyas respuestas correctas están en Reglas del mapa. El resultado aparece como Map Correctness en el historial de la ventana de control.

Erebus forma parte de RoboCupJunior Rescue.
Noticias, eventos y documentos de equipos: sitio web de la comunidad RCJ Rescue
© 2020–2026 Erebus Development Team