

 Bahasa Indonesia
 Deutsch
 English
 Français
 Português (Brasil)
 Türkçe
 ไทย
 中文(简体)
 中文(繁體)
 日本語
 한국어
LIDAR
El lidar mide distancias en metros alrededor de todo el robot, como muchos sensores de distancia a la vez. En el robot inicial se llama lidar y está encima del robot.
Mide 512 puntos alrededor del robot, en 4 capas apiladas una encima de otra, hasta 1 m de distancia. Un punto que no alcanza nada devuelve inf.
Leer distancias
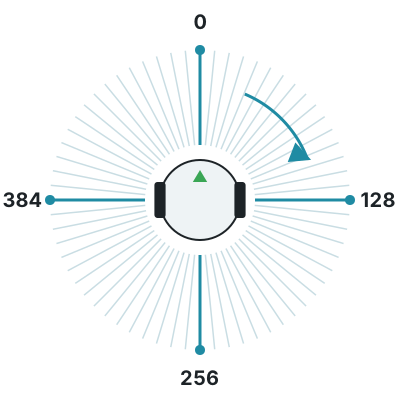
Sección titulada «Leer distancias»getLayerRangeImage(0) da las 512 distancias de una capa. La primera está delante del robot, y van en el sentido de las agujas del reloj: a un cuarto del recorrido está la derecha, a la mitad está detrás, y a tres cuartos está la izquierda.
from controller import Robot
robot = Robot()timeStep = int(robot.getBasicTimeStep())
lidar = robot.getDevice("lidar")lidar.enable(timeStep)n = lidar.getHorizontalResolution()  # Number of points in each layerprint("Points per layer:", n, "Layers:", lidar.getNumberOfLayers())
while robot.step(timeStep) != -1:    distances = lidar.getLayerRangeImage(0)  # One layer, in meters, clockwise from the front    front = distances[0]    right = distances[n // 4]    back = distances[n // 2]    left = distances[3 * n // 4]    print("front:", round(front, 3), "right:", round(right, 3), "back:", round(back, 3), "left:", round(left, 3))
#include <iostream>#include <webots/Robot.hpp>#include <webots/Lidar.hpp>
using namespace webots;using namespace std;
int main() { Robot *robot = new Robot(); int timeStep = (int)robot->getBasicTimeStep();
Lidar *lidar = robot->getLidar("lidar"); lidar->enable(timeStep); int n = lidar->getHorizontalResolution(); // Number of points in each layer cout << "Points per layer: " << n << " Layers: " << lidar->getNumberOfLayers() << endl;
while (robot->step(timeStep) != -1) { const float *distances = lidar->getLayerRangeImage(0); // One layer, in meters, clockwise from the front cout << "front: " << distances[0] << " right: " << distances[n / 4] << " back: " << distances[n / 2] << " left: " << distances[3 * n / 4] << endl; }
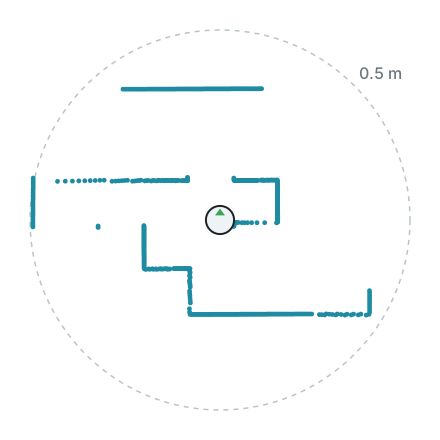
delete robot; return 0;}Esta es una capa medida por el robot inicial en world1.wbt, dibujada desde arriba con el robot en el centro. Las paredes que lo rodean aparecen como líneas de puntos.
Nube de puntos
Sección titulada «Nube de puntos»El lidar también puede dar cada punto como una posición relativa al lidar, lo que es útil para dibujar un mapa de lo que ve el robot. Calcularlo lleva tiempo extra, así que actívalo solo si lo usas.
from controller import Robot
robot = Robot()timeStep = int(robot.getBasicTimeStep())
lidar = robot.getDevice("lidar")lidar.enable(timeStep)lidar.enablePointCloud()  # Computing the point cloud takes extra time
while robot.step(timeStep) != -1:    points = lidar.getPointCloud()    point = points[0]  # Positions relative to the lidar, in meters    print("x:", round(point.x, 3), "y:", round(point.y, 3), "z:", round(point.z, 3), "layer:", point.layer)
#include <iostream>#include <webots/Robot.hpp>#include <webots/Lidar.hpp>
using namespace webots;using namespace std;
int main() { Robot *robot = new Robot(); int timeStep = (int)robot->getBasicTimeStep();
Lidar *lidar = robot->getLidar("lidar"); lidar->enable(timeStep); lidar->enablePointCloud(); // Computing the point cloud takes extra time
while (robot->step(timeStep) != -1) { const LidarPoint *points = lidar->getPointCloud(); const LidarPoint &point = points[0]; // Positions relative to the lidar, in meters cout << "x: " << point.x << " y: " << point.y << " z: " << point.z << " layer: " << point.layer_id << endl; }
delete robot; return 0;}
Erebus forma parte de RoboCupJunior Rescue.
Noticias, eventos y documentos de equipos: sitio web de la comunidad RCJ Rescue
© 2020–2026 Erebus Development Team