

 Bahasa Indonesia
 Deutsch
 English
 Español
 Français
 Português (Brasil)
 Türkçe
 ไทย
 中文(简体)
 中文(繁體)
 한국어
探索と地図作成
ランダムにさまようロボットでは、あまり得点できません。このページでは、さまよう段階から計画的な探索へ進む方法を紹介します。これは発展させるためのアイデアで、完全な解答ではありません。
自分の位置を知る
Section titled “自分の位置を知る”タイルの幅は 12 cm なので、GPS の位置からタイルがわかります。スタートの位置はワールドごとに違うので、すべてをスタートから測りましょう。
TILE = 0.12startX, _, startZ = gps.getValues() # At the start of the game
def currentTile(): x, _, z = gps.getValues() return round((x - startX) / TILE), round((z - startZ) / TILE)見たものを記憶する
Section titled “見たものを記憶する”タイルの辞書を用意して、各タイルについてわかっていること(どの辺に壁があるか、床は何か、訪れたかどうか)を記録しましょう。
tiles = {}tiles[(0, 0)] = {"walls": {"N": False, "E": True, "S": False, "W": True}, "floor": "start", "visited": True}エリア 2 と 3 では、壁が 4 分の 1 タイルの位置にあることがあるので、タイルだけではすべてを表せません。地図を 4 分の 1 タイルの解像度で保存したり、LiDAR の点群を使ったりすると、これに備えられます。
行き先を決める
Section titled “行き先を決める”壁に沿って進むだけではいけません。それでは、トークンの得点が高いフローティングタイルにはたどり着けません。よく使われる方法は次のとおりです。
- 現在のタイルから、間に壁のない隣のタイルを一覧にします。
- 未訪問のタイルがあれば、そこに進みます。
- なければ、幅優先探索で、未訪問の隣接タイルを持ついちばん近いタイルを見つけ、そこに進みます。
- そのようなタイルがなくなるか、時間が少なくなったら、同じ方法でスタートに戻ります。
穴は壁として扱いましょう。沼地は時間がかかり、同じ沼地に入るたびにさらに多くかかるので、価値があるときだけ入りましょう。
予想外のことに対処する
Section titled “予想外のことに対処する”- 競技進行停止: ロボットは最後のチェックポイントに移動されます。
Lメッセージを受け取ったら、自分の位置を更新しましょう。 - 時間:
Gで残り時間を問い合わせましょう。地図を送ってスタートに戻るのに十分な時間を残してください。 - ノイズ: センサーにはノイズがあるので、壁やトークンがあると判断する前に、複数の読み取り値を比べましょう。
タイルから地図行列へ
Section titled “タイルから地図行列へ”地図行列は、タイルあたり 4 セルに 1 を足した大きさです。地図の r 行 c 列のタイルについて:
| 要素 | 行列での位置(行、列) |
|---|---|
4 や 5 などの床のマーク |
行 4r + 1 と 4r + 3、列 4c + 1 と 4c + 3 |
| 北の壁 | 行 4r、列 4c 〜 4c + 4 |
| 西の壁 | 列 4c、行 4r 〜 4r + 4 |
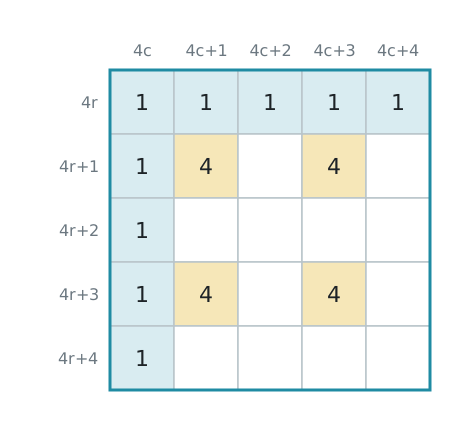
地図はどこから始めてもかまいません。Erebus はスタートタイルを使って行列の位置を合わせ、4 通りの回転を試します。行列のすべての値は地図作成のルールで説明しています。それから地図を提出しましょう。
サンプルワールドでテストしましょう。正解は地図作成のルールに載っています。結果は、コントロールウィンドウの履歴に Map Correctness として表示されます。

Erebus は RoboCupJunior Rescue の一部です。
ニュース・イベント・チーム資料: RCJ Rescue コミュニティサイト
© 2020–2026 Erebus Development Team