

 Bahasa Indonesia
 Deutsch
 English
 Español
 Français
 Português (Brasil)
 Türkçe
 ไทย
 中文(简体)
 日本語
 한국어
探索與建圖
隨機亂走的機器人得不了多少分。本頁說明如何從隨機亂走進步到有系統地探索。這些是可以延伸發展的思路,而不是完整的解答。
知道自己在哪裡
Section titled “知道自己在哪裡”地塊寬 12 cm,所以從 GPS 位置就能得知所在的地塊。每個世界的起點位置都不同,所以請以起點為基準測量一切:
TILE = 0.12startX, _, startZ = gps.getValues() # At the start of the game
def currentTile(): x, _, z = gps.getValues() return round((x - startX) / TILE), round((z - startZ) / TILE)記住你看過的東西
Section titled “記住你看過的東西”用一個字典記錄地塊,以及你對每個地塊所知道的資訊:哪幾側有牆、地板是什麼,以及是否已經造訪過。
tiles = {}tiles[(0, 0)] = {"walls": {"N": False, "E": True, "S": False, "W": True}, "floor": "start", "visited": True}在區域 2 和 3 中,牆壁可能位於四分之一地塊上,所以只看地塊無法掌握全貌。以四分之一地塊的解析度儲存地圖,或使用光達點雲,能讓你為這些區域做好準備。
決定要去哪裡
Section titled “決定要去哪裡”不要只是沿著牆走:這樣永遠到不了浮動地塊,而那裡的標記分數更高。常見的做法是:
- 從目前的地塊,列出中間沒有牆隔開的相鄰地塊。
- 如果有尚未造訪的相鄰地塊,就前往其中一個。
- 如果沒有,就用廣度優先搜尋找出最近一個有未造訪相鄰地塊的地塊,然後前往那裡。
- 當這樣的地塊都沒有了,或時間快用完時,就用同樣的方式返回起點。
把坑洞當成牆壁。沼澤會花費時間,而且每次進入同一個沼澤都會花費更多,所以只有在值得時才進入。
應付意外狀況
Section titled “應付意外狀況”- 缺乏進展: 機器人會被移到最後一個檢查點。接收
L訊息,並更新你的位置。 - 時間: 用
G查詢剩餘時間。留下足夠的時間傳送地圖並返回起點。 - 雜訊: 感測器有雜訊,所以在相信偵測到牆壁或標記之前,請先比較多次讀數。
從地塊到地圖矩陣
Section titled “從地塊到地圖矩陣”地圖矩陣中每個地塊有 4 個格子,再加上一個。對於你的地圖中第 r 列、第 c 行的地塊:
| 元素 | 矩陣位置(列,行) |
|---|---|
地板標示,例如 4 或 5 |
第 4r + 1 和 4r + 3 列,第 4c + 1 和 4c + 3 行 |
| 北側牆壁 | 第 4r 列,第 4c 到 4c + 4 行 |
| 西側牆壁 | 第 4c 行,第 4r 到 4r + 4 列 |
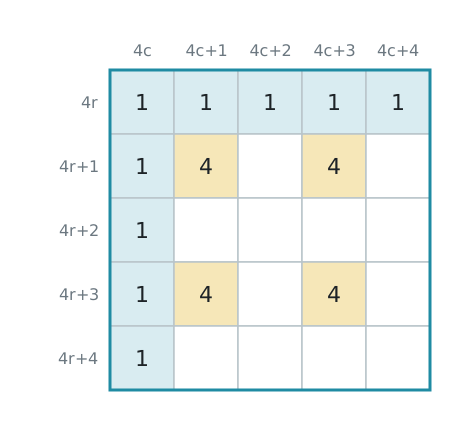
你的地圖可以從任何位置開始:Erebus 會利用起始地塊對齊矩陣,並嘗試四種旋轉方向。地圖規則說明了矩陣中的每一個值。然後再提交地圖。
用範例世界來測試,它們的正確答案在地圖規則中。結果會以 Map Correctness 顯示在控制視窗的歷史紀錄中。

Erebus 是 RoboCupJunior Rescue 的一部分。
新聞、活動與隊伍文件:RCJ Rescue 社群網站
© 2020–2026 Erebus Development Team