

 Bahasa Indonesia
 Deutsch
 English
 Español
 Français
 Português (Brasil)
 Türkçe
 ไทย
 中文(简体)
 日本語
 한국어
牆上的標記
機器人要做什麼
Section titled “機器人要做什麼”牆上的標記(wall tokens)佔了你大部分的分數,而每次錯誤的回報都會扣 5 分。所以對於找到的每個標記,你都必須判斷:
| 它是…… | 該怎麼做 |
|---|---|
| 字母受害者(Φ、Ψ、Ω) | 回報 H、S 或 U |
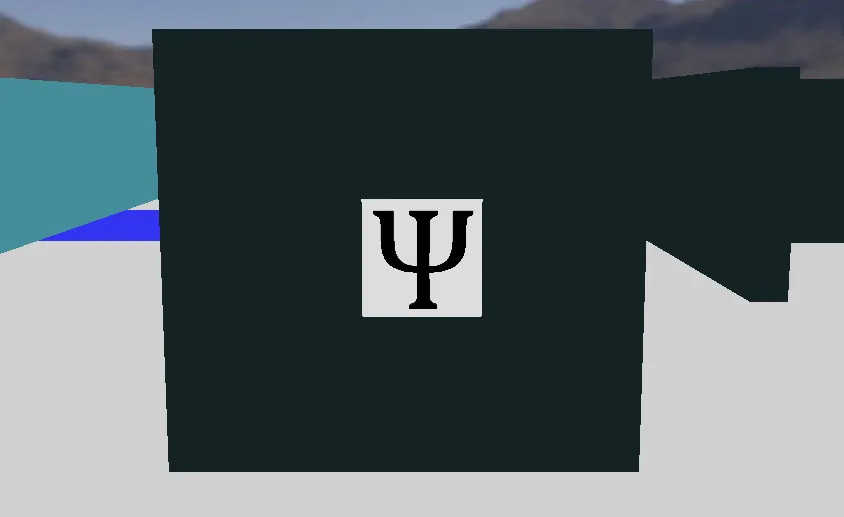
| 假受害者(相同的符號,但是立體的) | 不要回報,也不要畫進地圖 |
| 總和為 0 到 3 的認知目標 | 回報 F、P、C 或 O |
| 總和為其他數值的認知目標 | 它是假目標:不要回報,也不要畫進地圖 |
攝影機看到的畫面
Section titled “攝影機看到的畫面”入門機器人的攝影機是 64 × 40 像素。在這個解析度下,除非機器人靠得很近,否則標記只有幾個像素大,所以最好先從遠處尋找可能的標記,再靠近辨識。請記住,回報時機器人必須在距離標記半個地塊以內;另外,自訂攝影機可以有更高的解析度,但需要花費更多預算。
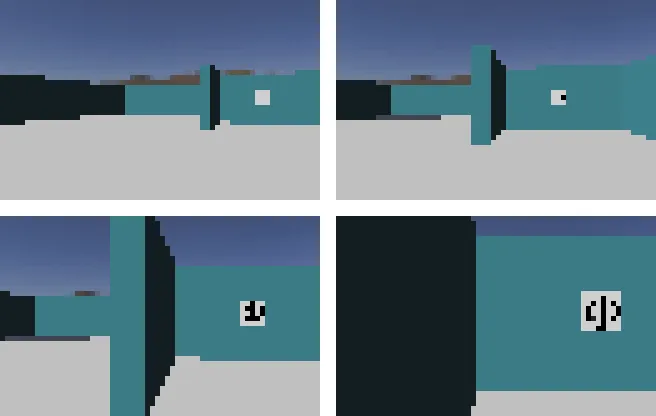

字母受害者是白色方塊上的黑色符號,而且可能被旋轉成任何角度,所以你的方法不能依賴方向。
讀取認知目標
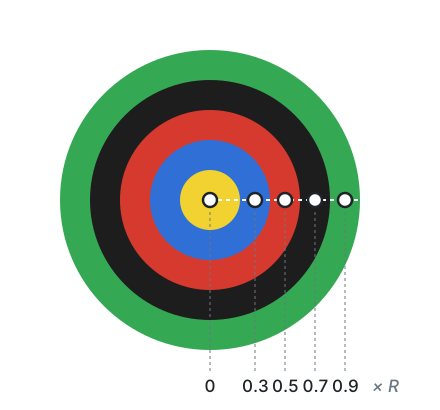
Section titled “讀取認知目標”認知目標由五個同心的部分組成,所以不需要辨識它的形狀:一旦找到它的中心和外半徑,就可以在每個部分的中間取樣顏色。各部分的半徑分別是 0.5、1、1.5、2 和 2.5 cm,所以它們的中間點分別位於外半徑的 0、0.3、0.5、0.7 和 0.9 處。
這個函式用 Python 和 OpenCV 做到這一點。要找出中心和半徑,例如可以像迷宮導航那樣使用目標的輪廓。
import cv2 as cvimport numpy as np
# Colour of each part in BGR order, as seen by the cameraCOLORS = {    'K': (0, 0, 0),      # Black    'R': (0, 0, 255),    # Red    'Y': (0, 255, 255),  # Yellow    'G': (0, 255, 0),    # Green    'B': (255, 0, 0),    # Blue}
def nearestColor(bgr):    # Returns the name of the colour that is closest to a pixel    distances = {name: np.linalg.norm(np.array(color) - bgr) for name, color in COLORS.items()}    return min(distances, key=distances.get)
def readRings(image, centerX, centerY, radius):    # image is a BGR image, as in the RGB Camera tutorial    # Returns the 5 colours from the center outwards, for example ['Y', 'B', 'R', 'K', 'G']    rings = []    for position in [0, 0.3, 0.5, 0.7, 0.9]:        x = int(round(centerX + position * radius))        y = int(round(centerY))        rings.append(nearestColor(image[y, x].astype(float)))    return rings
實際執行時,可能會從斜角看到目標,這時它看起來會像橢圓形。移動到目標正前方、把看起來不對的顏色當作警訊,或讀取多個畫面,都能讓結果更可靠。
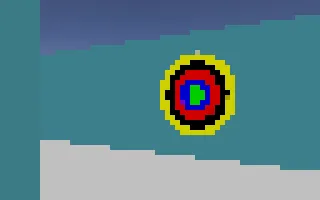
取得五個顏色之後,要回報的代碼就由它們的總和決定。五個部分每一個都要計算,即使相鄰的顏色相同也一樣。
VALUES = {'K': -2, 'R': -1, 'Y': 0, 'G': 1, 'B': 2}CODES = {0: 'F', 1: 'P', 2: 'C', 3: 'O'}
def targetCode(rings):    # rings is the list of the 5 colours of the target    # Returns the code to report, or None if the target is fake    total = sum(VALUES[color] for color in rings)    return CODES.get(total)
#include <map>#include <vector>
using namespace std;
// rings has the 5 colours of the target: 'K', 'R', 'Y', 'G' or 'B'// Returns the code to report, or 0 if the target is fakechar targetCode(const vector<char>& rings) { map<char, int> values = {{'K', -2}, {'R', -1}, {'Y', 0}, {'G', 1}, {'B', 2}}; int total = 0; for (char color : rings) total += values[color];
switch (total) { case 0: return 'F'; case 1: return 'P'; case 2: return 'C'; case 3: return 'O'; default: return 0; }}例如,['Y', 'B', 'R', 'K', 'G'] 的總和是 0,所以是 F;['B', 'Y', 'K', 'K', 'K'] 的總和是 -4,所以是假目標。
偵測假受害者
Section titled “偵測假受害者”假受害者顯示的符號和真的受害者相同,但字母是立體的。從正面看,光靠攝影機可能無法分辨它們:
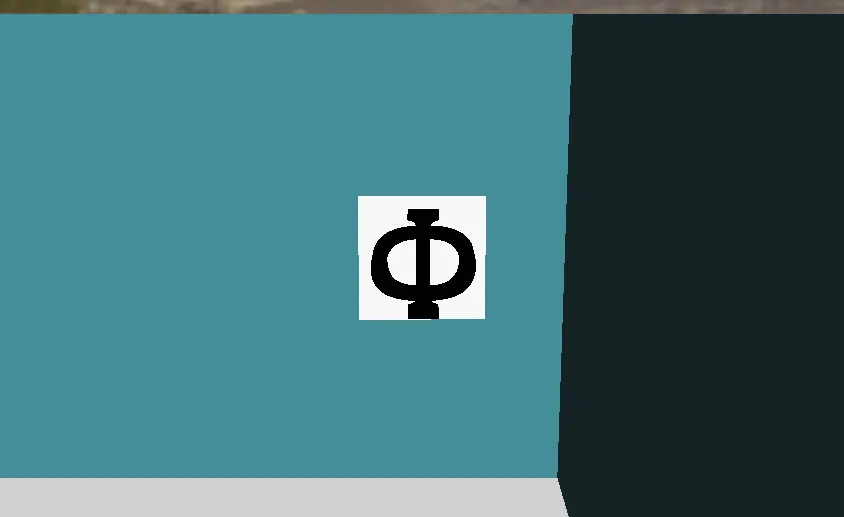
規則指出,可以用 Robot Customizer 中提供的其中一種感測器偵測到深度。以下是一些可以嘗試的思路:
- 用光達或距離感測器在標記上橫向取得多個距離測量值並比較,尋找高度差異。
- 從斜角觀察標記,立體的浮雕會改變符號的形狀。
world3.wbt 和 world4.wbt 這兩個世界包含假受害者,World Editor 也可以把它們加入你自己的地圖。Erebus 還包含 scripts/update_maps_with_fakes.py 腳本,可以把現有世界中的受害者隨機轉換成假受害者。
回報假目標會被視為誤判而扣 5 分,而區域 1 中線性地塊上的真受害者連同類型可得 15 分,其他區域的分數更高。在決定機器人要有多大把握才回報時,請把這一點列入考量。

Erebus 是 RoboCupJunior Rescue 的一部分。
新聞、活動與隊伍文件:RCJ Rescue 社群網站
© 2020–2026 Erebus Development Team