

 Bahasa Indonesia
 Deutsch
 English
 Español
 Français
 Português (Brasil)
 Türkçe
 ไทย
 中文(简体)
 日本語
 한국어
首次執行
在本頁中,你會在你的機器人上執行一個完整的程式,並學習使用 Erebus 控制視窗。你需要已安裝 Erebus,並準備好你的機器人。
Erebus 資料夾
Section titled “Erebus 資料夾”以下是你下載的版本中主要的資料夾:
| 資料夾 | 內容 |
|---|---|
game/worlds |
各個世界(.wbt 檔案)。開啟其中一個就可以開始。 |
game/logs |
每場比賽結束時寫入的比賽紀錄 |
player_controllers |
範例控制器 |
- 在 Webots 中開啟
game/worlds/world1.wbt。 - Webots 會在你的網頁瀏覽器中開啟 Erebus 控制視窗(Main Supervisor 的機器人視窗)。你要在這裡載入程式並執行比賽。
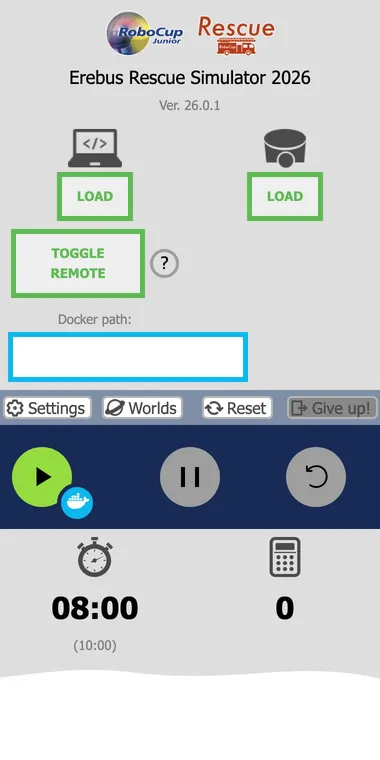
| 部分 | 用途 |
|---|---|
| 左邊的 LOAD(筆電圖示) | 載入機器人的控制器程式 |
| 右邊的 LOAD(機器人圖示) | 載入你的機器人(.json 檔案) |
| TOGGLE REMOTE | 讓在 Webots 外部執行的程式控制機器人。請參閱 Remote Controller。 |
| Docker path | 含有 Dockerfile 的資料夾,可以用播放按鈕旁邊的 Docker 按鈕,在容器中執行你的控制器。請參閱 erebus-dockerfiles 儲存庫。這是選擇性的功能。 |
| Settings | 連結和選項,說明如下 |
| Worlds | 切換到其他世界 |
| Reset | 重設已載入的程式和比賽 |
| Give up! | 結束比賽 |
| 計時器 | 比賽時間,下方括號內是實際時間。任一個歸零時,比賽就會結束。 |
| 計算機 | 目前的分數 |
下載 maze.py,這是一個讓機器人在迷宮中四處行駛的完整程式。你之後會在迷宮導航中自己寫出這個程式。
- 開啟
game/worlds/world1.wbt。 - 如果還沒載入機器人,請用右邊的 LOAD 按鈕載入。世界會連同機器人一起重新載入。
- 用左邊的 LOAD 按鈕載入
maze.py。程式載入後,按鈕會變成橘色的 REMOVE 按鈕。 - 按下開始按鈕。機器人會出現在世界中並開始移動。

- 要暫時停止機器人,請按下暫停按鈕。

- 如果機器人卡住了,請按下重新開始按鈕來觸發缺乏進展(lack of progress)。這會把機器人移回最後到達的檢查點,並扣 5 分。

- 按下 Reset 按鈕可以重設已載入的程式和進行中的比賽。如果你想在比賽結束後再次執行,請重新載入世界。
這個程式需要 OpenCV,你已經和其他 Python 函式庫一起安裝了它。程式的訊息和錯誤會顯示在 Webots 主控台中。
比賽進行時,分數歷史紀錄會顯示在視窗底部。它會明確告訴你為什麼得分或失分,所以是檢查程式最好的工具。
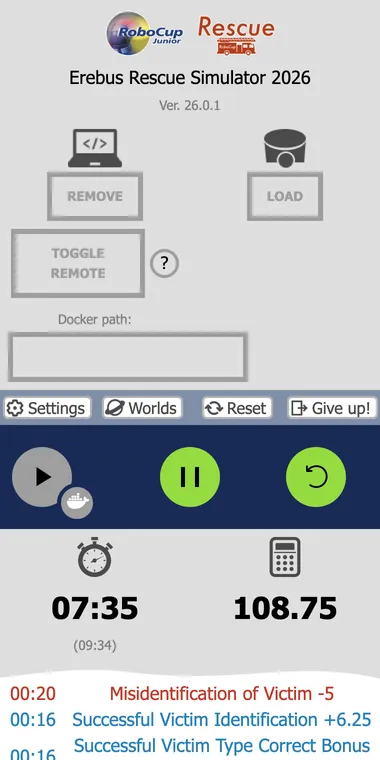
比賽結束時,同樣的資訊會儲存在 game/logs 資料夾中。
使用其他世界
Section titled “使用其他世界”按下 Worlds 可以切換到其他世界。每個世界都有一張縮圖,你也可以加入用 World Editor 製作的自己的世界。
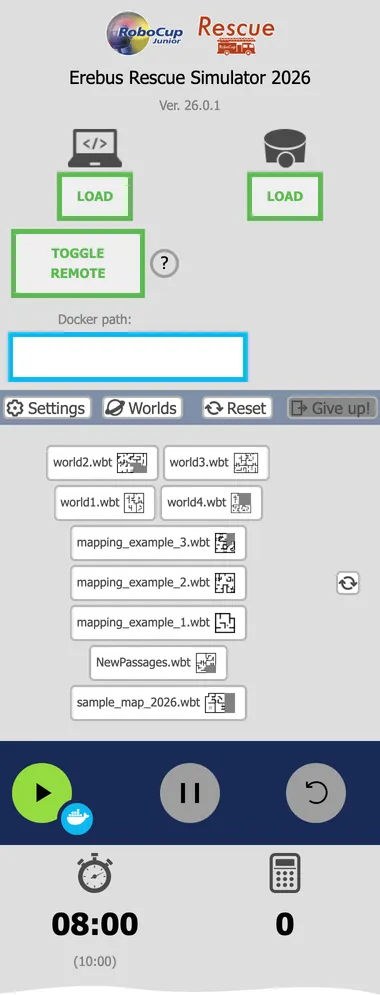
Erebus v26.1 內建的世界有:
| 世界 | 用途 |
|---|---|
world1.wbt、world2.wbt |
範例世界。world2.wbt 包含區域 4。 |
world3.wbt、world4.wbt |
較大的範例世界,也包含假受害者(fake victims) |
mapping_example_1.wbt 到 mapping_example_3.wbt |
用來測試建圖的世界。請參閱地圖規則。 |
NewPassages.wbt |
區域之間通道的範例 |
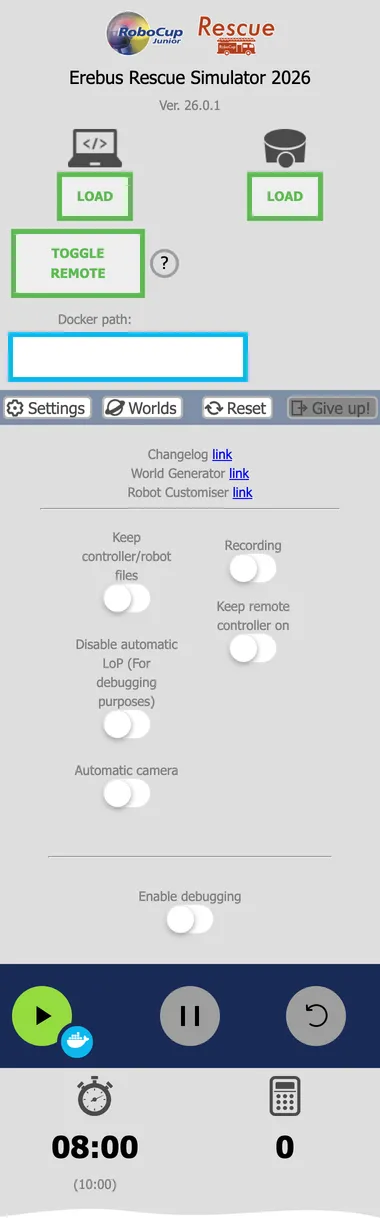
| 設定 | 用途 |
|---|---|
| Keep controller/robot files | 重新載入世界時,保持程式和機器人的載入狀態 |
| Disable automatic LoP | 停用 20 秒後自動觸發的缺乏進展。僅供除錯使用。 |
| Automatic camera | 讓視角跟隨機器人 |
| Recording | 把比賽錄製成影片 |
| Keep remote controller on | 重新載入世界時,保持 TOGGLE REMOTE 開啟 |
| Enable debugging | 在 Webots 主控台中印出額外資訊,例如牆上標記的回報為什麼被拒絕 |
頂端的連結會連到變更紀錄,以及製作世界和機器人的工具。要製作符合 2026 年規則的世界,請使用 World Editor。
手動把機器人移到你想要的位置
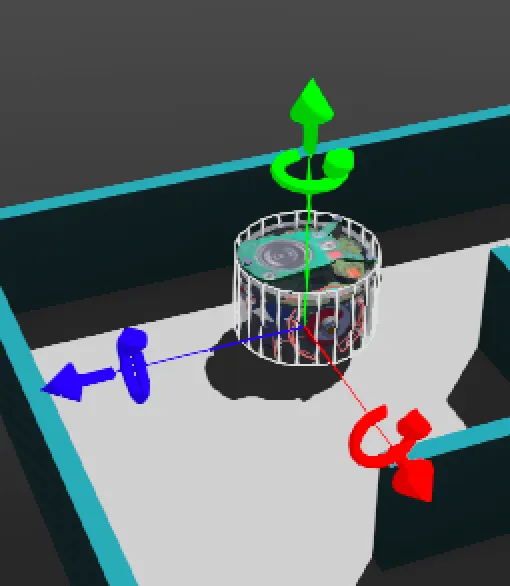
Section titled “手動把機器人移到你想要的位置”在模擬視窗中點選機器人時,會出現紅色、綠色和藍色的箭頭。用滑鼠拖曳這些箭頭,就可以把機器人移到任何位置。請注意,在程式開始執行之前,機器人不會顯示。
你已經看過機器人自己探索了。現在來學習自己為它撰寫程式:從第一個程式開始。

Erebus 是 RoboCupJunior Rescue 的一部分。
新聞、活動與隊伍文件:RCJ Rescue 社群網站
© 2020–2026 Erebus Development Team