

 Bahasa Indonesia
 Deutsch
 English
 Español
 Português (Brasil)
 Türkçe
 ไทย
 中文(简体)
 中文(繁體)
 日本語
 한국어
Marqueurs muraux
Ce que le robot doit faire
Section intitulée « Ce que le robot doit faire »Les marqueurs muraux (wall tokens) représentent l’essentiel de vos points, et chaque mauvais signalement coûte 5 points. Pour chaque marqueur trouvé, vous devez donc choisir entre :
| C’est… | Que faire |
|---|---|
| Une victime lettre (Φ, Ψ, Ω) | Signaler H, S ou U |
| Une fausse victime (les mêmes symboles, en trois dimensions) | Ne pas la signaler, et la laisser hors de la carte |
| Une cible cognitive dont la somme vaut de 0 à 3 | Signaler F, P, C ou O |
| Une cible cognitive avec toute autre somme | C’est un leurre : ne pas la signaler, et la laisser hors de la carte |
Consultez les Règles pour les définitions exactes, et Communication pour savoir comment envoyer le signalement.
Ce que voit la caméra
Section intitulée « Ce que voit la caméra »La caméra du robot de départ fait 64 × 40 pixels. À cette résolution, un marqueur ne fait que quelques pixels tant que le robot n’est pas proche : il vaut donc mieux repérer les candidats de loin, puis s’approcher pour les lire. N’oubliez pas qu’un signalement exige que le robot soit à moins d’une demi-case du marqueur, et que les caméras personnalisées peuvent avoir une résolution plus élevée, moyennant un coût.
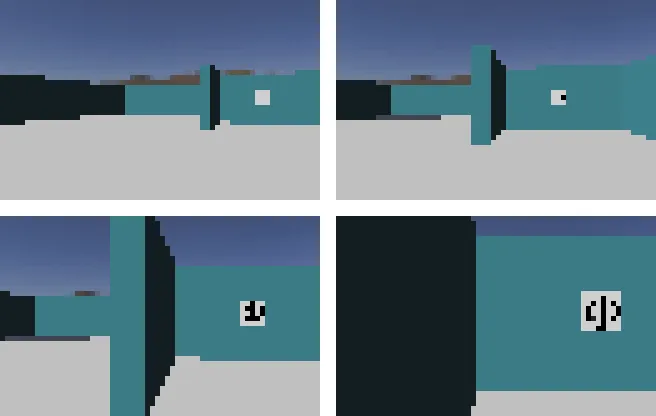

Les victimes lettres sont des symboles noirs sur un carré blanc, et elles peuvent être tournées selon n’importe quel angle : votre méthode ne doit donc pas dépendre de l’orientation.
Lire une cible cognitive
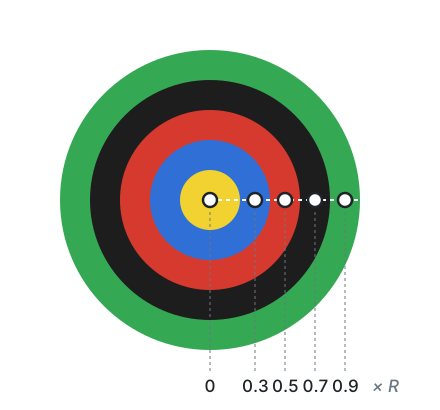
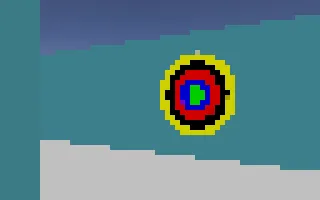
Section intitulée « Lire une cible cognitive »Une cible cognitive se compose de cinq parties concentriques : inutile donc de reconnaître sa forme. Une fois son centre et son rayon extérieur trouvés, vous pouvez échantillonner la couleur au milieu de chaque partie. Les parties ont des rayons de 0,5, 1, 1,5, 2 et 2,5 cm : leurs points médians se trouvent donc à 0, 0,3, 0,5, 0,7 et 0,9 fois le rayon extérieur.
Cette fonction le fait avec OpenCV en Python. Pour trouver le centre et le rayon, vous pouvez par exemple utiliser le contour de la cible, comme dans Parcourir le labyrinthe.
import cv2 as cvimport numpy as np
# Colour of each part in BGR order, as seen by the cameraCOLORS = {    'K': (0, 0, 0),      # Black    'R': (0, 0, 255),    # Red    'Y': (0, 255, 255),  # Yellow    'G': (0, 255, 0),    # Green    'B': (255, 0, 0),    # Blue}
def nearestColor(bgr):    # Returns the name of the colour that is closest to a pixel    distances = {name: np.linalg.norm(np.array(color) - bgr) for name, color in COLORS.items()}    return min(distances, key=distances.get)
def readRings(image, centerX, centerY, radius):    # image is a BGR image, as in the RGB Camera tutorial    # Returns the 5 colours from the center outwards, for example ['Y', 'B', 'R', 'K', 'G']    rings = []    for position in [0, 0.3, 0.5, 0.7, 0.9]:        x = int(round(centerX + position * radius))        y = int(round(centerY))        rings.append(nearestColor(image[y, x].astype(float)))    return rings
En conditions réelles, la cible peut être vue de biais : elle ressemble alors à une ellipse. Se placer en face, considérer les couleurs qui semblent incorrectes comme un avertissement, ou lire plusieurs images rendra le résultat plus fiable.
Calculer le type
Section intitulée « Calculer le type »Une fois les cinq couleurs obtenues, le code à signaler découle de leur somme. Chacune des cinq parties compte toujours, même quand des couleurs voisines sont identiques.
VALUES = {'K': -2, 'R': -1, 'Y': 0, 'G': 1, 'B': 2}CODES = {0: 'F', 1: 'P', 2: 'C', 3: 'O'}
def targetCode(rings):    # rings is the list of the 5 colours of the target    # Returns the code to report, or None if the target is fake    total = sum(VALUES[color] for color in rings)    return CODES.get(total)
#include <map>#include <vector>
using namespace std;
// rings has the 5 colours of the target: 'K', 'R', 'Y', 'G' or 'B'// Returns the code to report, or 0 if the target is fakechar targetCode(const vector<char>& rings) { map<char, int> values = {{'K', -2}, {'R', -1}, {'Y', 0}, {'G', 1}, {'B', 2}}; int total = 0; for (char color : rings) total += values[color];
switch (total) { case 0: return 'F'; case 1: return 'P'; case 2: return 'C'; case 3: return 'O'; default: return 0; }}Par exemple, ['Y', 'B', 'R', 'K', 'G'] donne une somme de 0, c’est donc F, et ['B', 'Y', 'K', 'K', 'K'] donne une somme de -4, c’est donc un leurre.
Détecter les fausses victimes
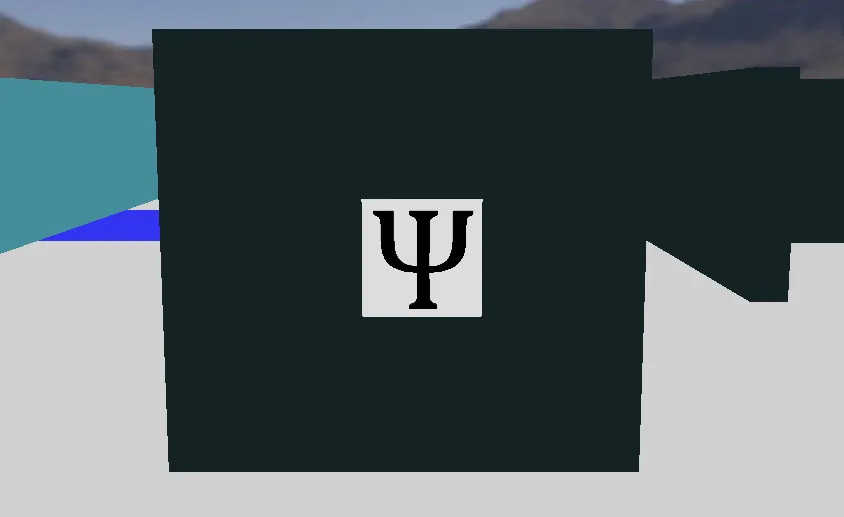
Section intitulée « Détecter les fausses victimes »Les fausses victimes (fake victims) affichent les mêmes symboles que les vraies, mais leurs lettres sont en trois dimensions. De face, une caméra seule ne permet pas toujours de les distinguer :
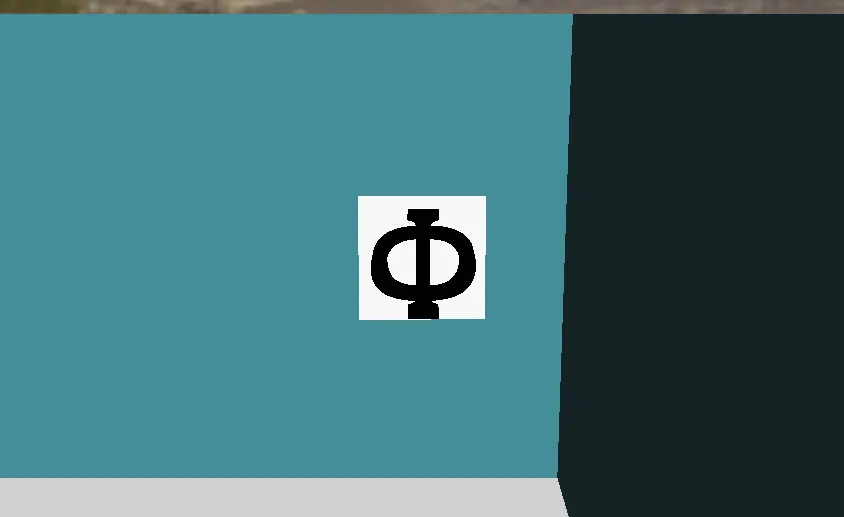
Les règles précisent que le relief peut être détecté avec l’un des capteurs disponibles dans le Robot Customizer. Quelques pistes à explorer :
- Comparer des mesures de distance prises sur toute la largeur du marqueur, avec un LIDAR ou des capteurs de distance, pour chercher une différence de hauteur.
- Regarder le marqueur de biais, là où un relief modifie la forme du symbole.
Les mondes world3.wbt et world4.wbt contiennent des fausses victimes, et le World Editor peut en ajouter à vos propres cartes. Erebus inclut aussi le script scripts/update_maps_with_fakes.py, qui transforme aléatoirement des victimes de mondes existants en leurres.
Signaler un leurre coûte 5 points au titre d’une erreur d’identification, alors qu’une vraie victime sur une case linéaire vaut 15 points avec son type dans la zone 1, et davantage dans les autres zones. Gardez cela en tête pour décider à quel point votre robot doit être sûr de lui avant de signaler.

Erebus fait partie de RoboCupJunior Rescue.
Actualités, événements et documents d’équipe : site de la communauté RCJ Rescue
© 2020–2026 Erebus Development Team