

 Bahasa Indonesia
 Deutsch
 English
 Español
 Français
 Türkçe
 ไทย
 中文(简体)
 中文(繁體)
 日本語
 한국어
Marcadores nas paredes
O que o robô precisa fazer
Seção intitulada “O que o robô precisa fazer”Os marcadores nas paredes (wall tokens) valem a maior parte dos seus pontos, e cada informe errado custa 5 pontos. Então, para cada marcador que encontrar, você precisa decidir entre:
| É… | O que fazer |
|---|---|
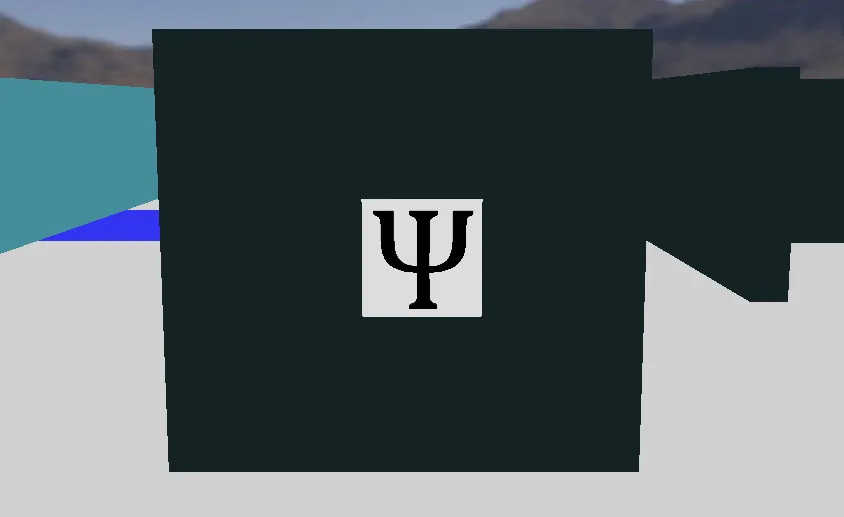
| Uma vítima de letra (Φ, Ψ, Ω) | Informe H, S ou U |
| Uma vítima falsa (os mesmos símbolos, tridimensionais) | Não a informe e deixe-a fora do mapa |
| Um alvo cognitivo com soma de 0 a 3 | Informe F, P, C ou O |
| Um alvo cognitivo com qualquer outra soma | É falso: não o informe e deixe-o fora do mapa |
Veja as Regras para as definições exatas e Comunicação para saber como enviar o informe.
O que a câmera vê
Seção intitulada “O que a câmera vê”A câmera do robô inicial tem 64 × 40 pixels. Nessa resolução, um marcador ocupa só alguns pixels até o robô chegar perto, então o melhor é procurar candidatos de longe e depois se aproximar para lê-los. Lembre que, para informar, o robô precisa estar a no máximo meio ladrilho do marcador, e que câmeras personalizadas podem ter uma resolução maior, com um custo.
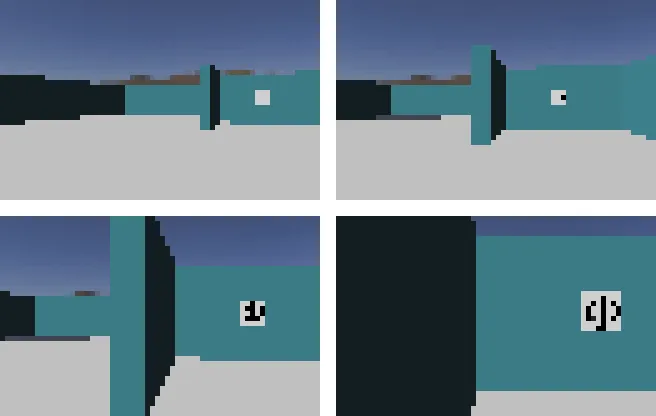

As vítimas de letra (letter victims) são símbolos pretos em um quadrado branco, e podem estar giradas em qualquer ângulo, então o seu método não pode depender da orientação.
Lendo um alvo cognitivo
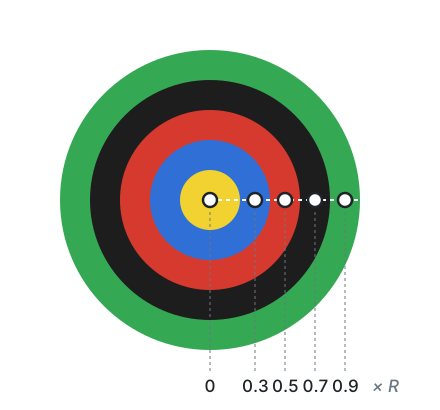
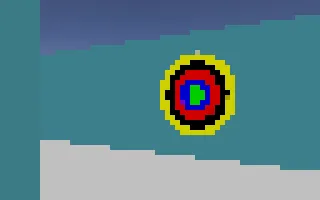
Seção intitulada “Lendo um alvo cognitivo”Um alvo cognitivo (cognitive target) é formado por cinco partes concêntricas, então não é preciso reconhecer a sua forma: depois de encontrar o centro e o raio externo, você pode amostrar a cor no meio de cada parte. As partes têm raios de 0,5, 1, 1,5, 2 e 2,5 cm, então os pontos do meio delas ficam em 0, 0,3, 0,5, 0,7 e 0,9 do raio externo.
Esta função faz isso com o OpenCV em Python. Para encontrar o centro e o raio, você pode, por exemplo, usar o contorno do alvo, como em Navegue pelo labirinto.
import cv2 as cvimport numpy as np
# Colour of each part in BGR order, as seen by the cameraCOLORS = {    'K': (0, 0, 0),      # Black    'R': (0, 0, 255),    # Red    'Y': (0, 255, 255),  # Yellow    'G': (0, 255, 0),    # Green    'B': (255, 0, 0),    # Blue}
def nearestColor(bgr):    # Returns the name of the colour that is closest to a pixel    distances = {name: np.linalg.norm(np.array(color) - bgr) for name, color in COLORS.items()}    return min(distances, key=distances.get)
def readRings(image, centerX, centerY, radius):    # image is a BGR image, as in the RGB Camera tutorial    # Returns the 5 colours from the center outwards, for example ['Y', 'B', 'R', 'K', 'G']    rings = []    for position in [0, 0.3, 0.5, 0.7, 0.9]:        x = int(round(centerX + position * radius))        y = int(round(centerY))        rings.append(nearestColor(image[y, x].astype(float)))    return rings
Em uma execução real, o alvo pode ser visto de lado e, nesse caso, parece uma elipse. Posicionar-se de frente para ele, usar as cores que parecem erradas como alerta ou ler vários quadros vai deixar o resultado mais confiável.
Calculando o tipo
Seção intitulada “Calculando o tipo”Depois de obter as cinco cores, o código a informar vem da soma delas. Cada uma das cinco partes sempre conta, mesmo quando cores vizinhas são iguais.
VALUES = {'K': -2, 'R': -1, 'Y': 0, 'G': 1, 'B': 2}CODES = {0: 'F', 1: 'P', 2: 'C', 3: 'O'}
def targetCode(rings):    # rings is the list of the 5 colours of the target    # Returns the code to report, or None if the target is fake    total = sum(VALUES[color] for color in rings)    return CODES.get(total)
#include <map>#include <vector>
using namespace std;
// rings has the 5 colours of the target: 'K', 'R', 'Y', 'G' or 'B'// Returns the code to report, or 0 if the target is fakechar targetCode(const vector<char>& rings) { map<char, int> values = {{'K', -2}, {'R', -1}, {'Y', 0}, {'G', 1}, {'B', 2}}; int total = 0; for (char color : rings) total += values[color];
switch (total) { case 0: return 'F'; case 1: return 'P'; case 2: return 'C'; case 3: return 'O'; default: return 0; }}Por exemplo, ['Y', 'B', 'R', 'K', 'G'] soma 0, então é F, e ['B', 'Y', 'K', 'K', 'K'] soma -4, então é falso.
Detectando vítimas falsas
Seção intitulada “Detectando vítimas falsas”As vítimas falsas (fake victims) mostram os mesmos símbolos que as reais, mas as letras são tridimensionais. De frente, uma câmera sozinha pode não conseguir diferenciá-las:
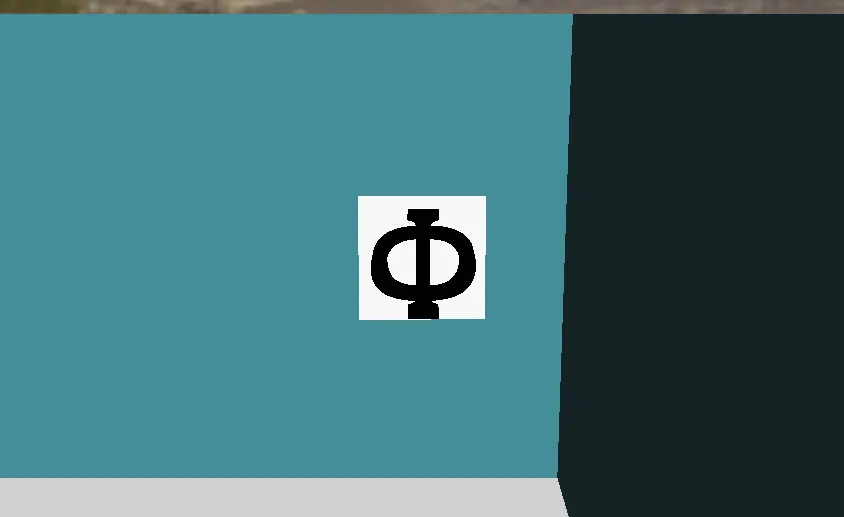
As regras dizem que a profundidade pode ser detectada com um dos sensores disponíveis no Robot Customizer. Algumas ideias para explorar:
- Compare medidas de distância tomadas ao longo do marcador, com um lidar ou com sensores de distância, para procurar uma diferença de altura.
- Olhe para o marcador de lado, onde um relevo muda a forma do símbolo.
Os mundos world3.wbt e world4.wbt têm vítimas falsas, e o World Editor pode adicioná-las aos seus próprios mapas. O Erebus também inclui o script scripts/update_maps_with_fakes.py, que transforma aleatoriamente vítimas de mundos existentes em falsas.
Informar um falso custa 5 pontos como identificação errada, enquanto uma vítima real em um ladrilho linear vale 15 pontos com o seu tipo na área 1, e mais nas outras áreas. Leve isso em conta ao decidir o quanto o seu robô precisa ter certeza antes de informar.

O Erebus faz parte da RoboCupJunior Rescue.
Notícias, eventos e documentos das equipes: site da comunidade RCJ Rescue
© 2020–2026 Erebus Development Team