

 Bahasa Indonesia
 Deutsch
 English
 Español
 Français
 Türkçe
 ไทย
 中文(简体)
 中文(繁體)
 日本語
 한국어
Resumo das regras
O jogo em um minuto
Seção intitulada “O jogo em um minuto”O seu robô é colocado sozinho em um labirinto desconhecido. Em 8 minutos, sem nenhuma ajuda sua, ele precisa:
- Explorar o labirinto sem ficar preso nem cair em buracos.
- Encontrar os marcadores nas paredes (wall tokens), ou seja, as vítimas e os alvos cognitivos, e informar o que cada um é.
- Mapear o labirinto e enviar o mapa no final.
- Voltar para onde começou.
Tudo o que vem abaixo explica essas quatro tarefas em detalhe. Você não precisa lembrar de tudo agora: volte aqui conforme for programando cada parte.
Missão e objetivo
Seção intitulada “Missão e objetivo”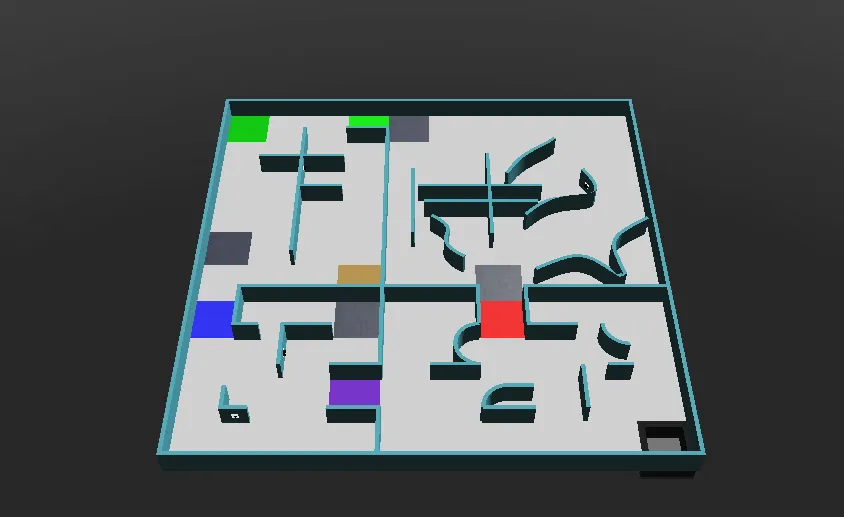
O robô precisa explorar de forma autônoma um ambiente desconhecido, sem se meter em apuros. Há três missões principais:
- Navegar por um labirinto complexo sem ficar preso
- Mapear o ambiente com precisão
- Encontrar e identificar os marcadores nas paredes: vítimas de letra e alvos cognitivos
O campo
Seção intitulada “O campo”O campo pode ser dividido em quatro áreas, e cada passagem entre áreas tem a largura de um ladrilho padrão. Os ladrilhos (tiles) são um conceito usado para gerar o campo, não estruturas físicas.
- Um ladrilho mede 12 cm × 12 cm. Nas áreas 2 e 3, cada ladrilho é subdividido em quatro quartos de ladrilho (quarter tiles) de 6 cm × 6 cm.
- As paredes têm 1 cm de espessura e 6 cm de altura.
- Os caminhos têm pelo menos a largura do robô e podem se abrir em saguões mais largos.
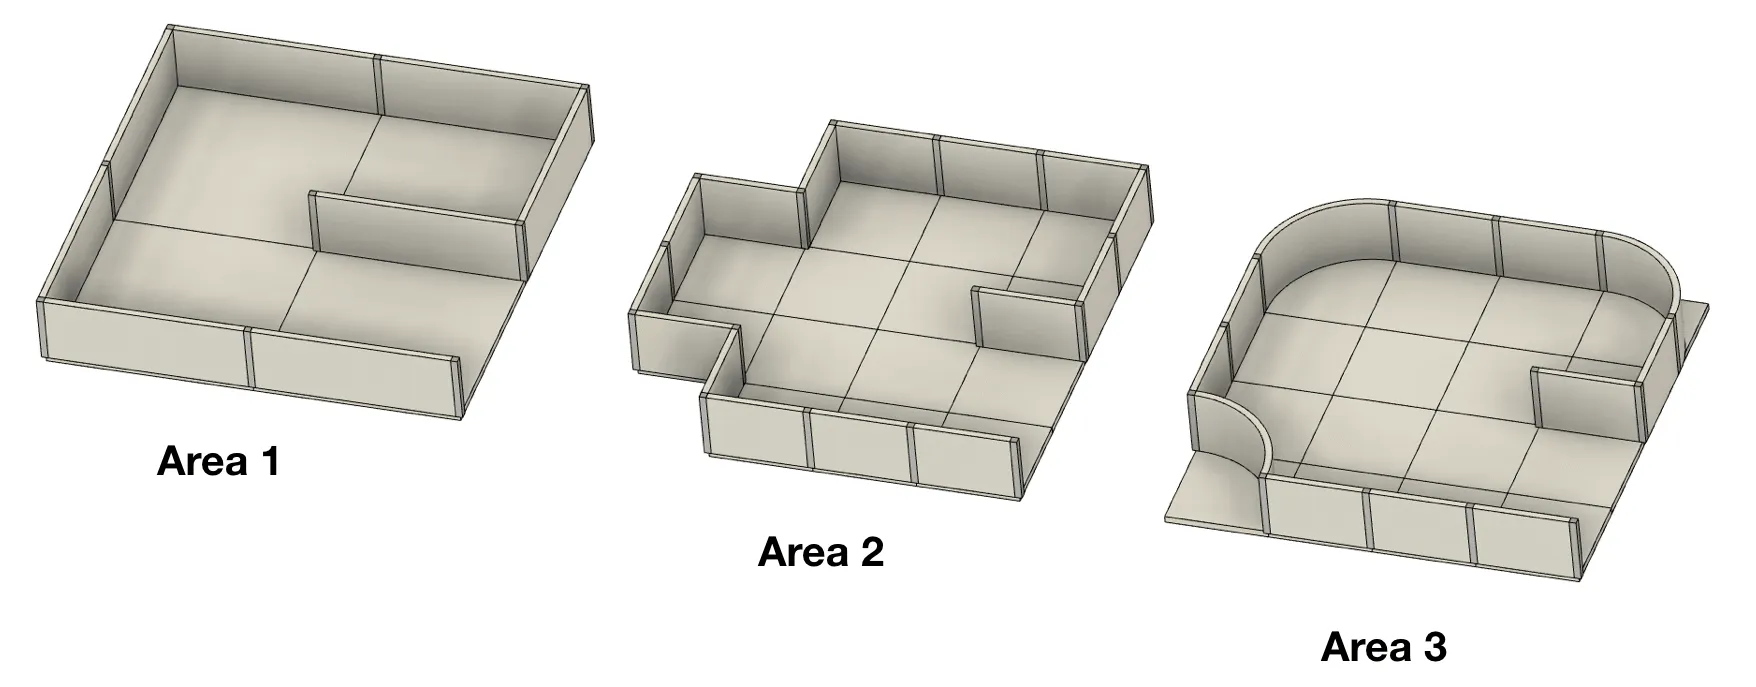
| Área | Paredes | Observações |
|---|---|---|
| Área 1 | Podem ficar nas bordas de cada ladrilho | O ladrilho inicial fica nesta área |
| Área 2 | Podem ficar nas bordas de cada quarto de ladrilho | |
| Área 3 | Podem ficar nas bordas de cada quarto de ladrilho | Cantos de 90° podem ser arredondados em um quarto de círculo |
| Área 4 (opcional) | Não é baseada em ladrilhos; paredes e obstáculos são colocados livremente | Pode conter objetos como caixas e pode exigir movimentos na diagonal |
Passagens entre áreas
Seção intitulada “Passagens entre áreas”As passagens são ladrilhos únicos com paredes em dois lados, para que tenham uma entrada e uma saída sem ambiguidade. A cor do piso indica quais áreas elas conectam:
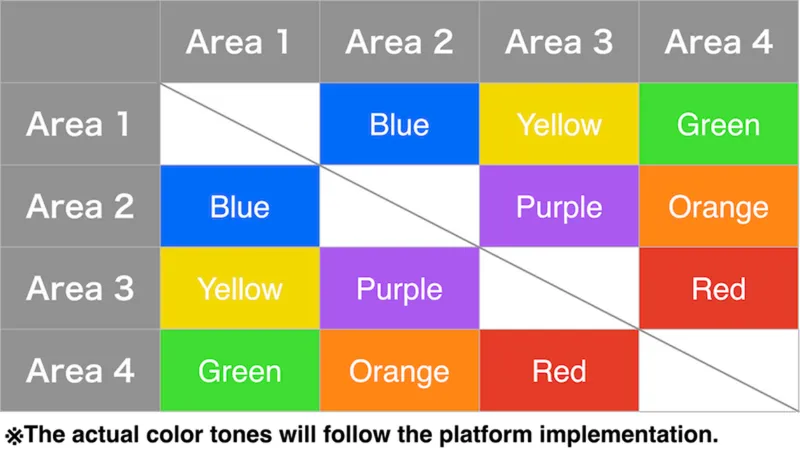
Não são colocadas vítimas de letra nas passagens.
Ladrilhos lineares e flutuantes
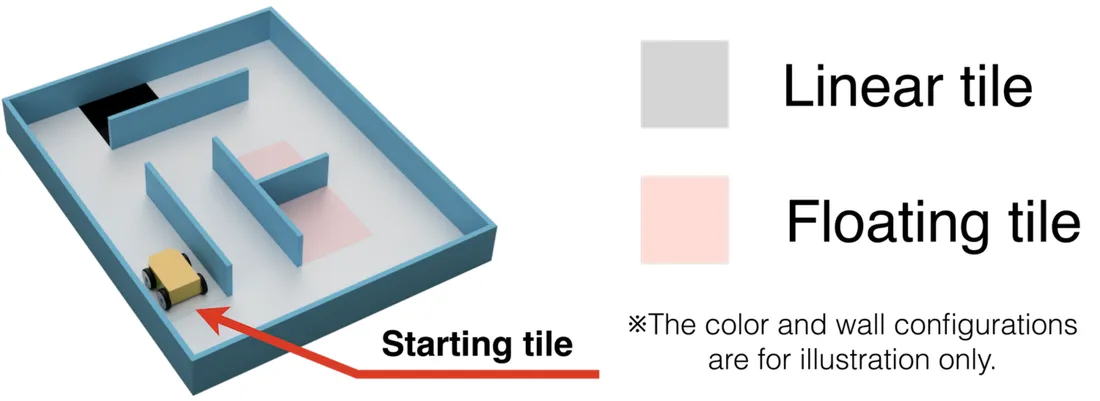
Seção intitulada “Ladrilhos lineares e flutuantes”Os ladrilhos que levam ao ladrilho inicial seguindo sempre a parede mais à esquerda ou mais à direita são ladrilhos lineares (linear tiles). Todos os outros são ladrilhos flutuantes (floating tiles). Os marcadores em ladrilhos flutuantes valem mais pontos. Os quartos de ladrilho não são levados em conta, e os buracos pretos contam como paredes virtuais aqui.
Pontos de controle
Seção intitulada “Pontos de controle”Os ladrilhos prateados são pontos de controle (checkpoints) e podem ficar em qualquer lugar do campo. A área 4 tem pontos de controle logo depois das suas passagens. Depois de uma falta de progresso, o robô recomeça a partir do último ponto de controle que visitou.
Pântanos, obstáculos e buracos
Seção intitulada “Pântanos, obstáculos e buracos”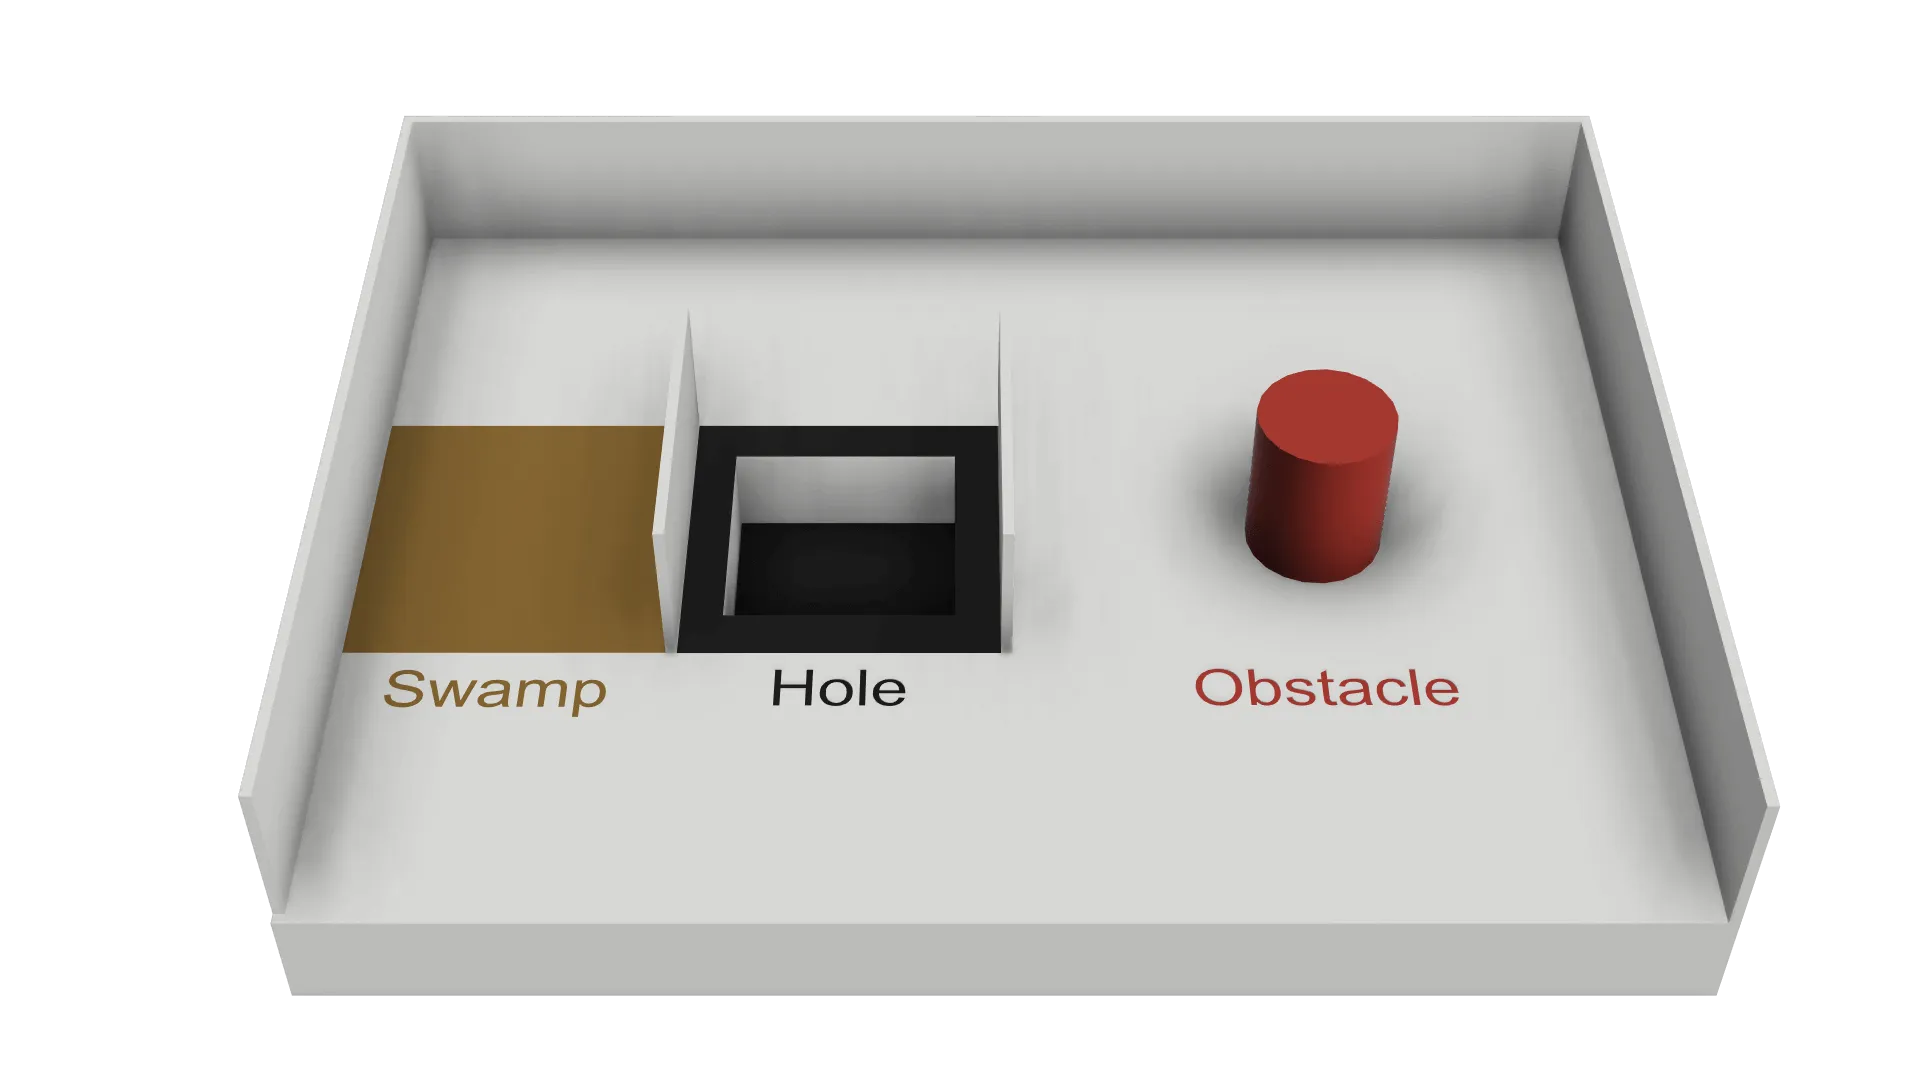
- Os pântanos (swamps, ladrilhos marrons) fazem o tempo de partida correr mais rápido enquanto o robô está sobre eles. Na primeira vez que o robô entra em um pântano, o tempo corre 5 vezes mais rápido. Cada nova entrada no mesmo pântano aumenta esse fator em um, até o máximo de x10.
- Os obstáculos podem estar fixos no piso, podem ter qualquer forma e cor e afetam a largura do caminho. Nas áreas 1 a 3, o centro de um obstáculo fica sempre em um ladrilho, nunca na borda entre ladrilhos, e há no máximo um obstáculo por ladrilho.
- Os buracos (holes) têm bordas pretas. Se o robô cair em um, acontece uma falta de progresso.
Nenhum ladrilho é mais de uma destas coisas ao mesmo tempo: pântano, buraco, ponto de controle, ladrilho inicial, ladrilho com obstáculo ou passagem entre áreas.
Marcadores nas paredes
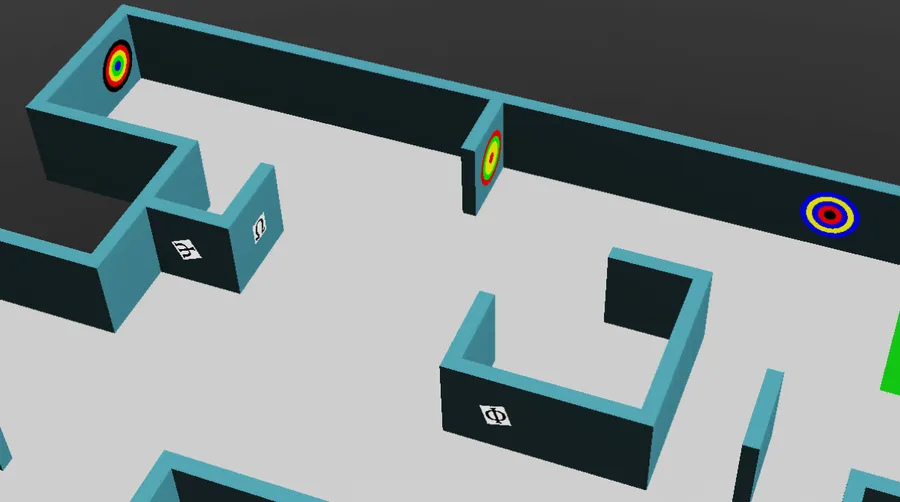
Seção intitulada “Marcadores nas paredes”Há dois tipos de marcadores nas paredes: vítimas de letra e alvos cognitivos. Os dois podem aparecer em qualquer parede, inclusive em superfícies curvas. As vítimas de letra também podem estar giradas em qualquer ângulo.
Vítimas de letra
Seção intitulada “Vítimas de letra”As vítimas de letra (letter victims) são imagens de 2 cm × 2 cm. O símbolo representa o estado de saúde da vítima, e o código é a letra que você informa e escreve no mapa.
| Estado | Símbolo | Código |
|---|---|---|
| Ferida (Harmed) | Φ | H |
| Estável (Stable) | Ψ | S |
| Ilesa (Unharmed) | Ω | U |
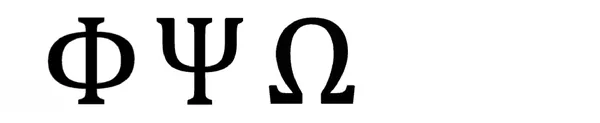
Vítimas falsas
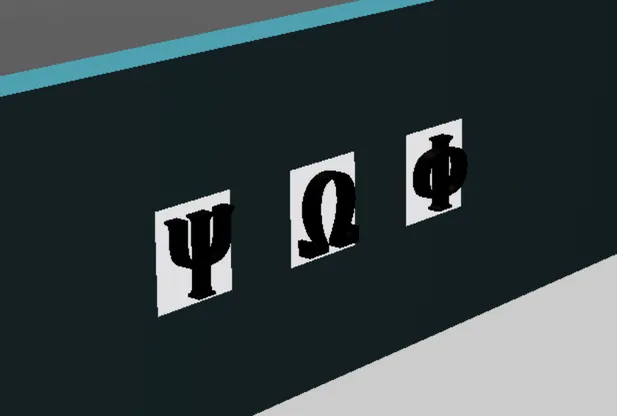
Seção intitulada “Vítimas falsas”Alguns marcadores mostram os mesmos símbolos, mas com letras tridimensionais. Eles são falsos (fake victims): você não deve informá-los ao supervisor nem incluí-los no mapa. As regras dizem que essa profundidade pode ser detectada com um dos sensores disponíveis no Robot Customizer.
Alvos cognitivos
Seção intitulada “Alvos cognitivos”Os alvos cognitivos (cognitive targets) representam materiais perigosos (hazmats). São círculos com 5 cm de diâmetro, formados por cinco partes concêntricas, com diâmetros de 1, 2, 3, 4 e 5 cm. Cada cor tem um valor:
| Preto | Vermelho | Amarelo | Verde | Azul |
|---|---|---|---|---|
| -2 | -1 | 0 | 1 | 2 |
Some os valores das cinco partes para obter o tipo. Se a soma não estiver na lista abaixo, o alvo é falso e não deve ser informado nem mapeado.
| Soma | Material perigoso | Código |
|---|---|---|
| 0 | Gás inflamável (Flammable Gas) | F |
| 1 | Veneno (Poison) | P |
| 2 | Corrosivo (Corrosive) | C |
| 3 | Peróxido orgânico (Organic Peroxide) | O |
Anéis vizinhos da mesma cor não são juntados: conte sempre as cinco partes, mesmo quando as cores se repetem.
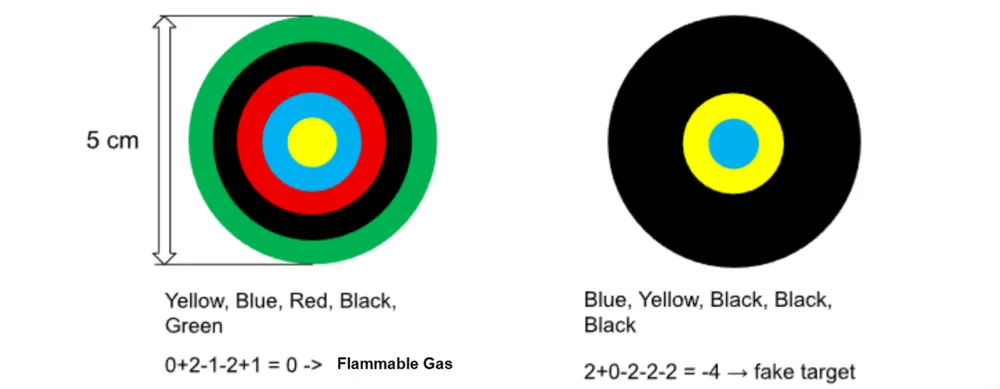
O alvo da esquerda é amarelo, azul, vermelho, preto e verde, do centro para fora: 0 + 2 - 1 - 2 + 1 = 0, então é gás inflamável (F). O alvo da direita é azul, amarelo, preto, preto e preto: 2 + 0 - 2 - 2 - 2 = -4, então é falso.
O tutorial Marcadores nas paredes mostra como ler um alvo com uma câmera.
- As equipes usam o modelo de robô fornecido pelos organizadores e podem personalizá-lo com o Robot Customizer dentro de um orçamento de 3000. Veja Obtenha seu robô.
- O robô pode usar um GPS, um sensor de cor, sensores de distância, câmeras RGB, um LiDAR, um giroscópio e um acelerômetro.
- Os sensores simulados têm ruído realista. O seu programa precisa ser robusto a ele, e os organizadores não vão mudar os níveis de ruído na competição.
- Os robôs precisam ser autônomos. Cada equipe tem um robô no campo.
- O mapeamento prévio é proibido: isso vale tanto para o campo quanto para a localização dos marcadores, incluindo movimentos predefinidos a partir de posições conhecidas. Ele resulta em desclassificação imediata da rodada.
Jogando uma partida
Seção intitulada “Jogando uma partida”- Uma partida dura 8 minutos de tempo simulado. Um segundo cronômetro corre em tempo real, com limite de 10 minutos. A partida termina quando qualquer um dos cronômetros acaba.
- Um ladrilho conta como visitado quando o centro do robô está dentro dele. O Erebus faz esse julgamento automaticamente.
- A partida também termina quando o robô envia o comando de saída, ou quando o capitão da equipe pede o fim da partida (dependendo de como a partida é executada).
- Os mundos da competição são revelados pouco antes das partidas, e os programas não podem ser alterados depois do prazo de cada rodada.
Falta de progresso
Seção intitulada “Falta de progresso”Uma falta de progresso (Lack of Progress, LoP) acontece quando:
- O robô caiu em um buraco.
- O robô fica em um mesmo lugar por 20 segundos ou mais (declarada automaticamente).
- O árbitro determina que o robô não está parado, mas preso em uma sequência de movimentos.
- O próprio robô a declara de forma autônoma.
- Em outros casos, o capitão da equipe pode pedi-la, e o árbitro toma a decisão final. Isso pode não se aplicar, dependendo de como a partida é executada.
O robô é então colocado de volta no último ponto de controle visitado, ou no ladrilho inicial se nunca tiver chegado a um. A direção dele não pode ser escolhida. O Erebus também envia a letra L ao robô, para que o seu programa possa reagir a ela.
Pontuação
Seção intitulada “Pontuação”A pontuação é automatizada pelo Erebus. As recompensas não se repetem: por exemplo, cada ponto de controle só pontua na primeira vez.
Para identificar um marcador, o robô precisa parar por pelo menos 1 segundo e depois enviar o tipo e a posição ao gerenciador da partida. O centro do robô precisa estar a no máximo meio ladrilho do marcador.
| Item | Pontos |
|---|---|
| Identificação do marcador (TI) em um ladrilho linear nas áreas 1 a 3 | Vítima de letra: 5, alvo cognitivo: 10 |
| Identificação do marcador (TI) em um ladrilho flutuante nas áreas 1 a 3, e todos os marcadores da área 4 | Vítima de letra: 15, alvo cognitivo: 30 |
| Tipo correto (TT), além da TI | Vítima de letra: 10, alvo cognitivo: 20 |
| Ponto de controle visitado (CN) | 10 |
| Identificação errada do marcador (TMI) | -5 |
| Falta de progresso (LoP) | -5 |
A pontuação total não pode ficar abaixo de zero. Uma identificação errada significa informar uma posição a mais de meio ladrilho do marcador, informar um marcador onde não há nenhum, ou informar uma vítima de letra como alvo cognitivo, ou vice-versa. Informar um marcador falso se encaixa na segunda categoria.
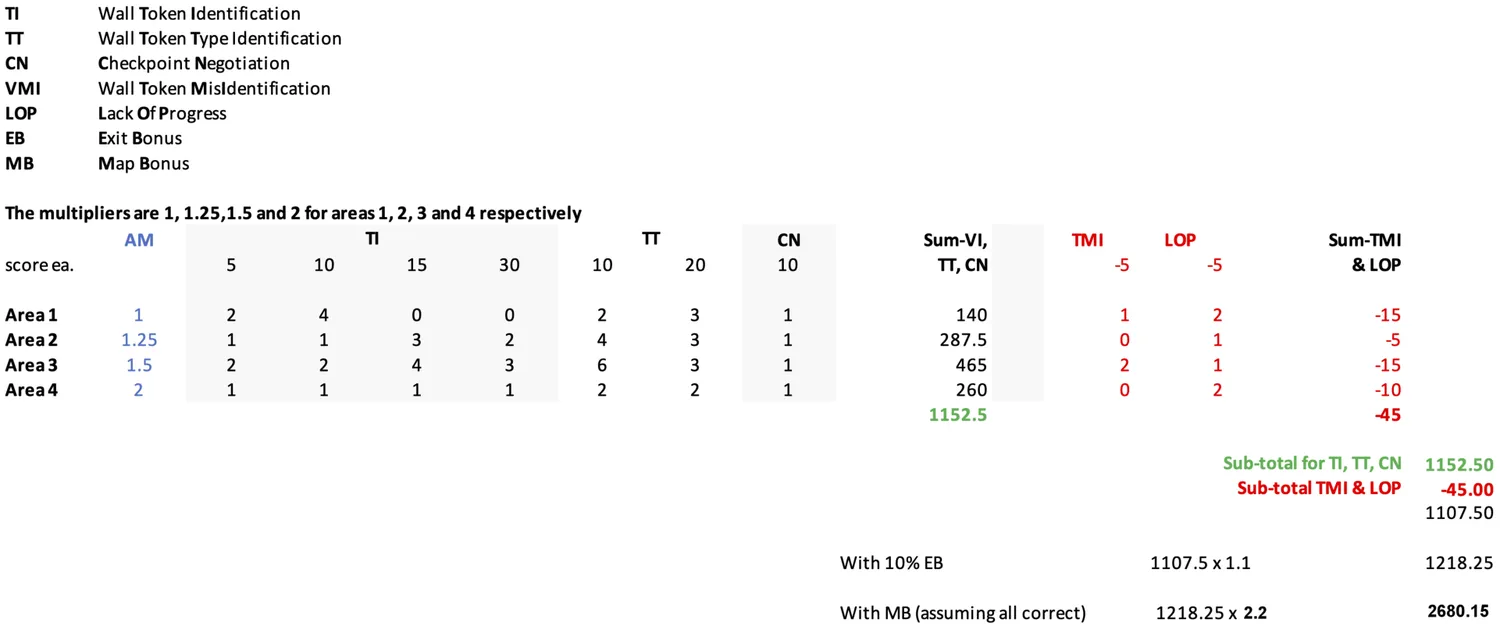
Multiplicadores de área (AM): TI, TT e CN são multiplicados por 1, 1,25, 1,5 e 2 nas áreas 1, 2, 3 e 4, respectivamente. TMI e LoP não são multiplicados.
Bônus de saída (Exit bonus, EB): se o robô identificou pelo menos um marcador, volta ao ladrilho inicial e envia o comando de saída, a pontuação aumenta 10%.
Bônus de mapa (Mapping bonus, MB): o robô pode enviar um mapa do labirinto. O multiplicador é acerto × 1,2 + 1, então um mapa perfeito multiplica a pontuação por 2,2. Veja Regras do mapa.
A pontuação de campo de uma partida é calculada assim:
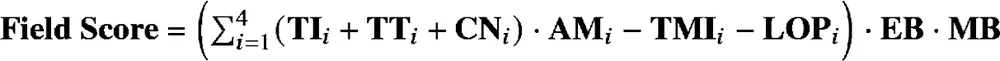
Por exemplo, uma execução com estes resultados marca 2680,15 pontos:
A competição
Seção intitulada “A competição”Como se preparar, os documentos que você precisa enviar, a configuração da competição e a pontuação final estão em Preparando-se para uma competição.
Próximo passo
Seção intitulada “Próximo passo”Agora que você sabe o que o seu robô precisa fazer, obtenha o seu robô.

O Erebus faz parte da RoboCupJunior Rescue.
Notícias, eventos e documentos das equipes: site da comunidade RCJ Rescue
© 2020–2026 Erebus Development Team