

 Bahasa Indonesia
 English
 Español
 Français
 Português (Brasil)
 Türkçe
 ไทย
 中文(简体)
 中文(繁體)
 日本語
 한국어
Regeln im Überblick
Das Spiel in einer Minute
Abschnitt betitelt „Das Spiel in einer Minute“Dein Roboter wird allein in ein unbekanntes Labyrinth gesetzt. In 8 Minuten muss er ohne deine Hilfe:
- Das Labyrinth erkunden, ohne steckenzubleiben oder in Löcher zu fallen.
- Die Wandmarkierungen finden, also die Opfer und kognitiven Ziele an den Wänden, und melden, was jede davon ist.
- Das Labyrinth kartieren und die Karte am Ende senden.
- Dorthin zurückkehren, wo er gestartet ist.
Alles Weitere erklärt diese vier Aufgaben im Detail. Du musst dir jetzt nicht alles merken: Komm hierher zurück, wenn du den jeweiligen Teil programmierst.
Mission und Ziel
Abschnitt betitelt „Mission und Ziel“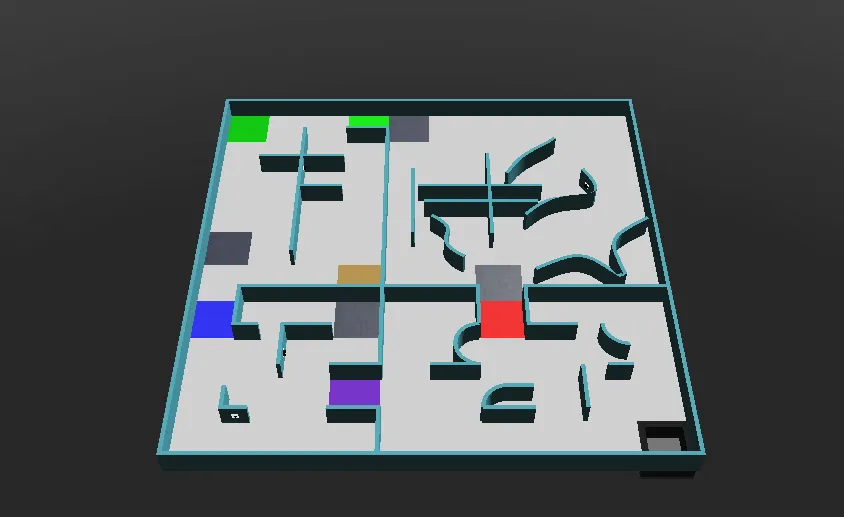
Der Roboter muss selbstständig eine unbekannte Umgebung erkunden und dabei Schwierigkeiten vermeiden. Es gibt drei Hauptaufgaben:
- Durch ein komplexes Labyrinth navigieren, ohne steckenzubleiben
- Die Umgebung genau kartieren
- Wandmarkierungen (Wall tokens) finden und erkennen: Buchstabenopfer (Letter victims) und kognitive Ziele (Cognitive targets)
Das Spielfeld
Abschnitt betitelt „Das Spielfeld“Das Spielfeld kann in vier Bereiche (Areas) unterteilt sein, und jeder Durchgang zwischen Bereichen ist eine Standardkachel breit. Kacheln sind ein Konzept, mit dem das Spielfeld erzeugt wird, keine physischen Bauteile.
- Eine Kachel ist 12 cm × 12 cm groß. In den Bereichen 2 und 3 ist jede Kachel in vier Viertelkacheln von 6 cm × 6 cm unterteilt.
- Wände sind 1 cm dick und 6 cm hoch.
- Wege sind mindestens so breit wie der Roboter und können sich zu breiteren Vorräumen öffnen.
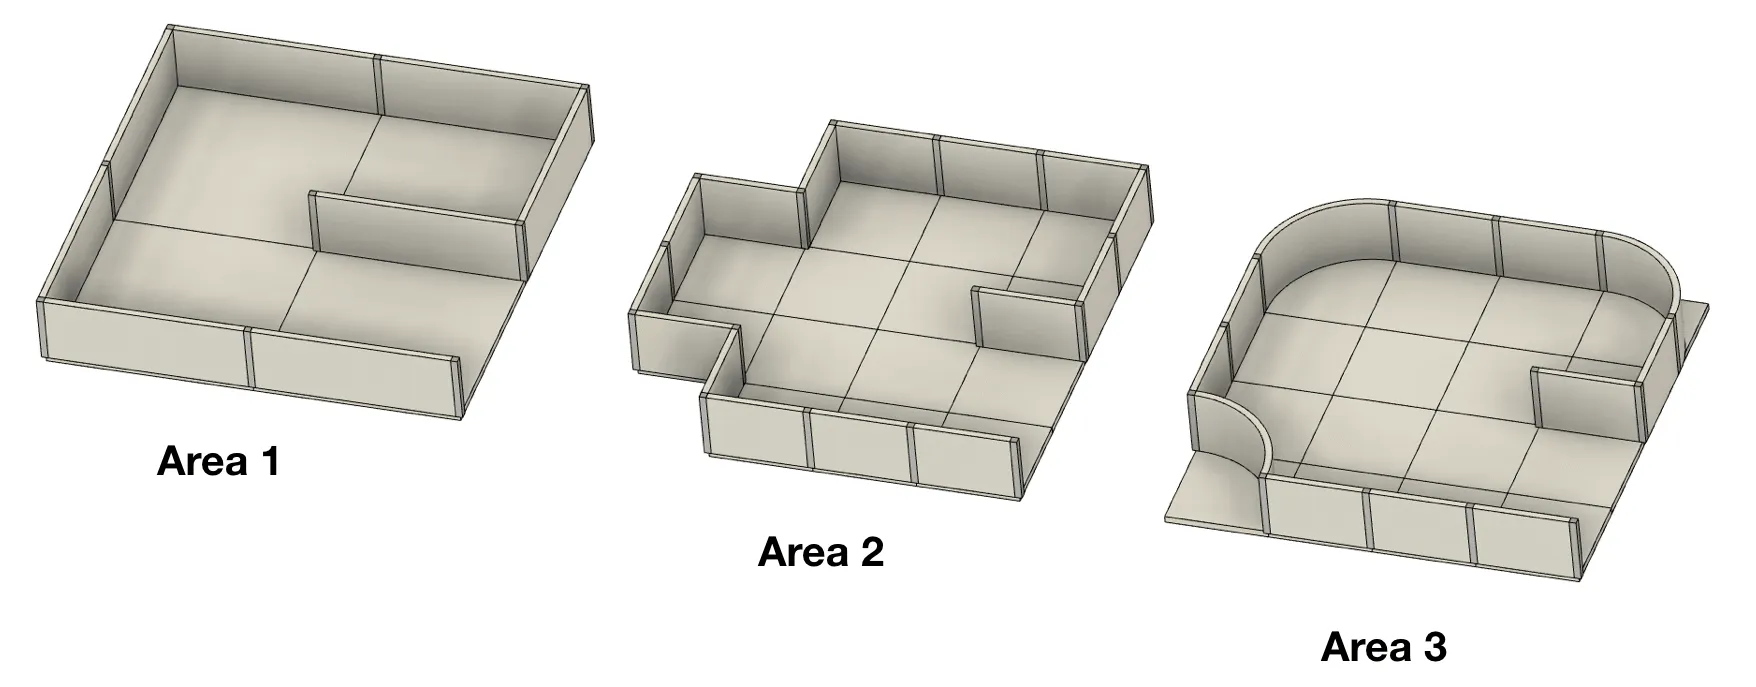
| Bereich | Wände | Hinweise |
|---|---|---|
| Bereich 1 | Können an den Kanten jeder Kachel stehen | Die Startkachel liegt in diesem Bereich |
| Bereich 2 | Können an den Kanten jeder Viertelkachel stehen | |
| Bereich 3 | Können an den Kanten jeder Viertelkachel stehen | 90°-Ecken können zu einem Viertelkreis abgerundet sein |
| Bereich 4 (optional) | Nicht kachelbasiert; Wände und Hindernisse sind beliebig platziert | Kann Objekte wie Kisten enthalten und diagonale Bewegungen erfordern |
Durchgänge zwischen Bereichen
Abschnitt betitelt „Durchgänge zwischen Bereichen“Durchgänge sind einzelne Kacheln mit Wänden an zwei Seiten, damit sie einen eindeutigen Ein- und Ausgang haben. Ihre Bodenfarbe zeigt dir, welche Bereiche sie verbinden:
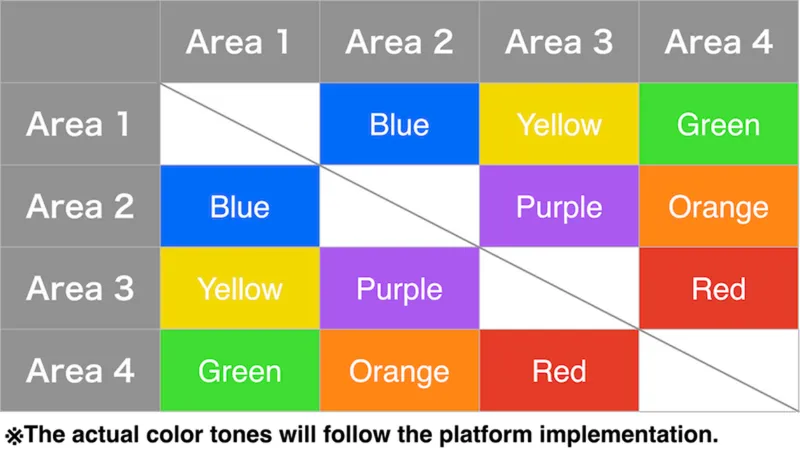
In Durchgängen werden keine Buchstabenopfer platziert.
Lineare und schwebende Kacheln
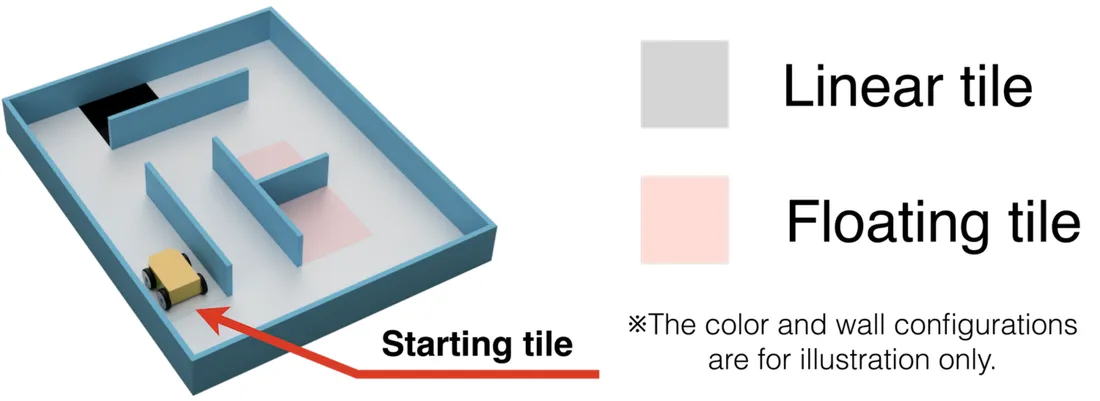
Abschnitt betitelt „Lineare und schwebende Kacheln“Kacheln, von denen man zur Startkachel gelangt, wenn man konsequent der linken oder der rechten Wand folgt, sind lineare Kacheln (Linear tiles). Alle anderen sind schwebende Kacheln (Floating tiles). Markierungen auf schwebenden Kacheln bringen mehr Punkte. Viertelkacheln werden dabei nicht berücksichtigt, und schwarze Löcher zählen hier als virtuelle Wände.
Checkpoints
Abschnitt betitelt „Checkpoints“Silberne Kacheln sind Checkpoints, und sie können überall auf dem Spielfeld liegen. Bereich 4 enthält direkt hinter seinen Durchgängen Checkpoints. Nach einem fehlenden Fortschritt startet der Roboter vom zuletzt besuchten Checkpoint neu.
Sümpfe, Hindernisse und Löcher
Abschnitt betitelt „Sümpfe, Hindernisse und Löcher“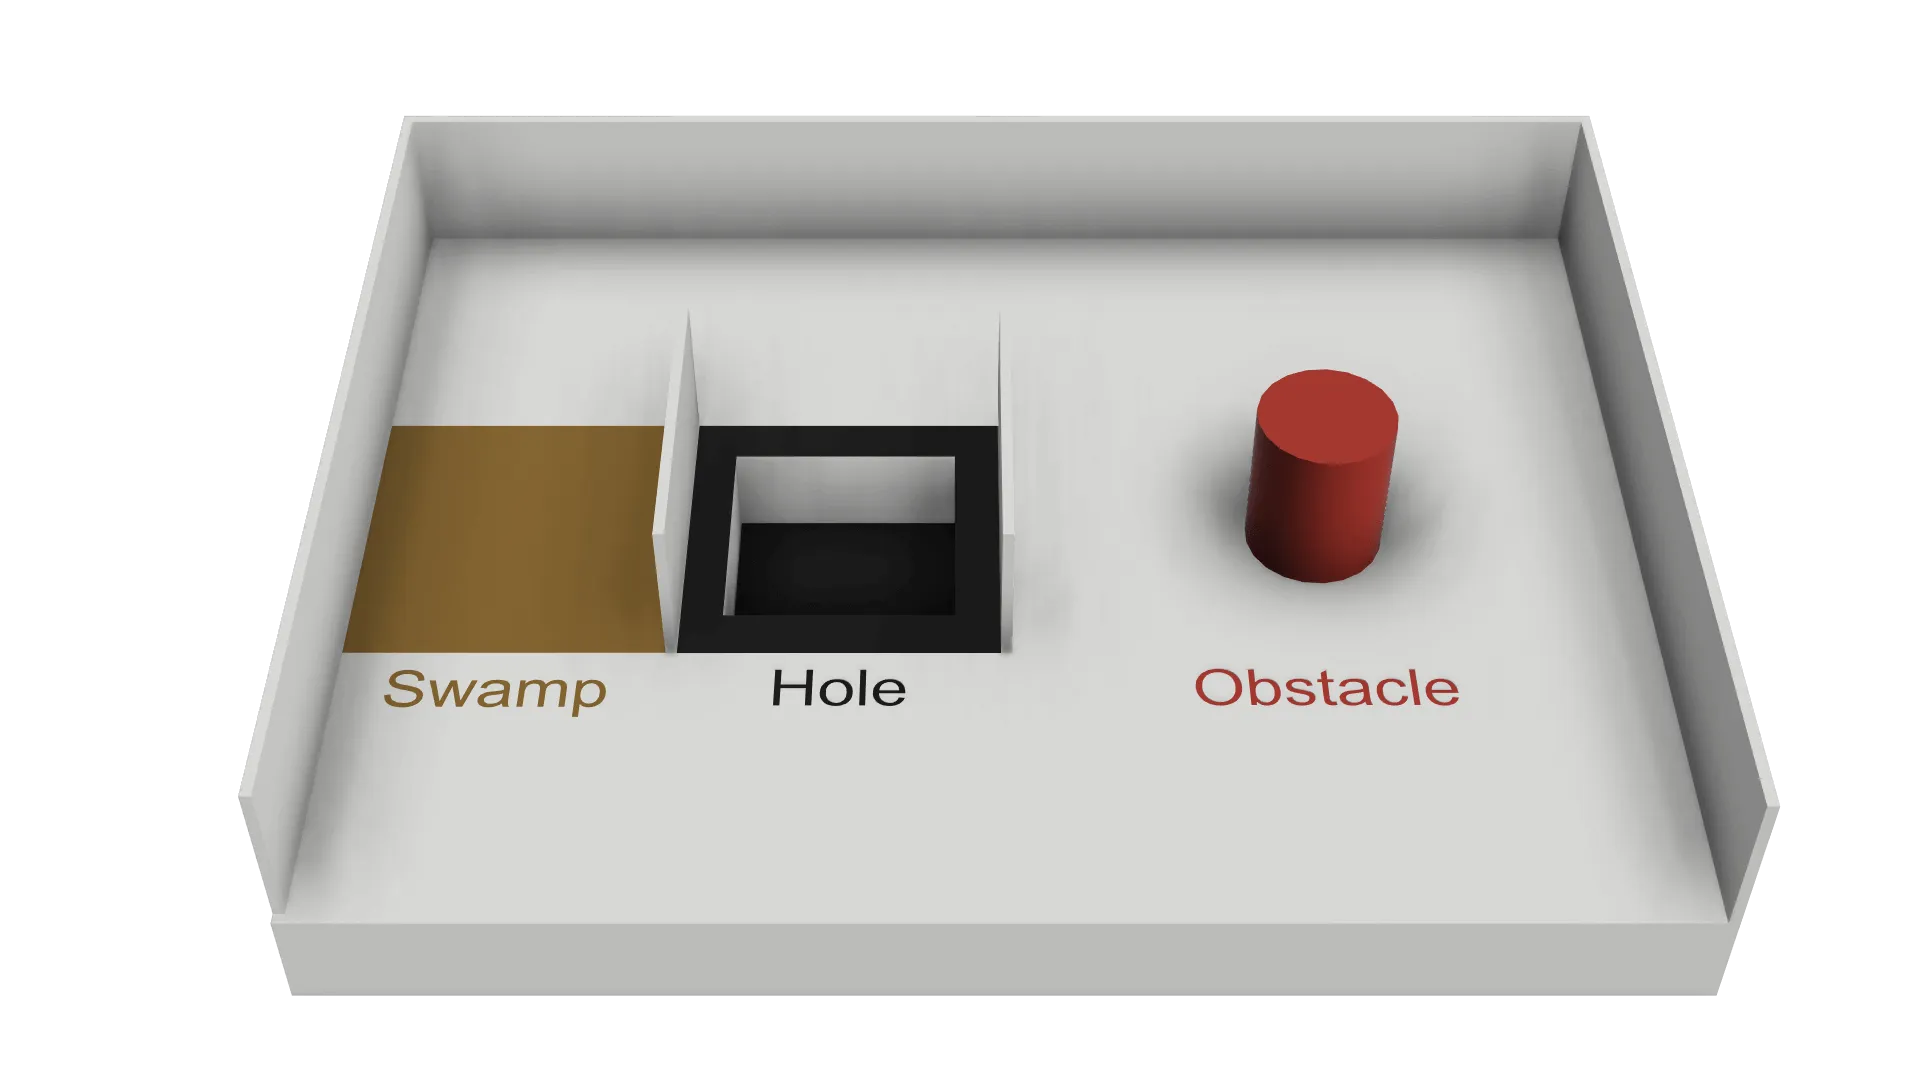
- Sümpfe (Swamps, braune Kacheln) lassen die Spielzeit schneller ablaufen, solange der Roboter darauf ist. Beim ersten Betreten eines Sumpfs läuft die Zeit 5-mal so schnell. Jedes erneute Betreten desselben Sumpfs erhöht den Faktor um eins, bis zum Höchstwert x10.
- Hindernisse können am Boden befestigt sein, jede Form und Farbe haben und beeinflussen die Breite des Wegs. In den Bereichen 1 bis 3 liegt der Mittelpunkt eines Hindernisses immer auf einer Kachel, nie auf der Kante zwischen Kacheln, und es gibt höchstens ein Hindernis pro Kachel.
- Löcher haben schwarze Ränder. Fällt der Roboter in eines, tritt ein fehlender Fortschritt ein.
Keine Kachel ist gleichzeitig mehr als eines der Folgenden: Sumpf, Loch, Checkpoint, Startkachel, Kachel mit Hindernis oder Durchgang zwischen Bereichen.
Wandmarkierungen
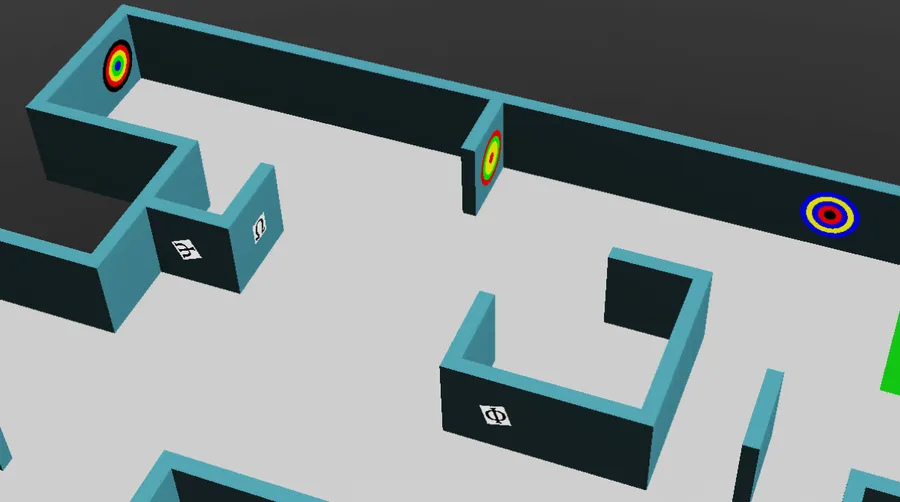
Abschnitt betitelt „Wandmarkierungen“Es gibt zwei Arten von Wandmarkierungen: Buchstabenopfer und kognitive Ziele. Beide können an jeder Wand vorkommen, auch auf gekrümmten Flächen. Buchstabenopfer können außerdem in jedem Winkel gedreht sein.
Buchstabenopfer
Abschnitt betitelt „Buchstabenopfer“Buchstabenopfer (Letter victims) sind Bilder von 2 cm × 2 cm. Das Symbol steht für den Gesundheitszustand des Opfers, und der Buchstabe ist der Code, den du meldest und in die Karte schreibst.
| Zustand | Symbol | Code |
|---|---|---|
| Verletzt (Harmed) | Φ | H |
| Stabil (Stable) | Ψ | S |
| Unverletzt (Unharmed) | Ω | U |
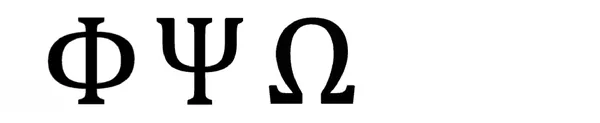
Gefälschte Opfer
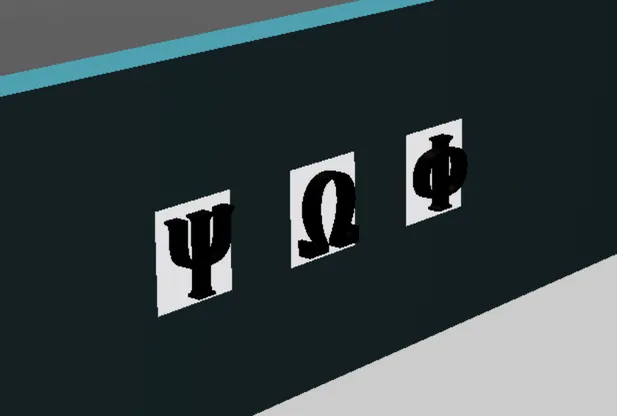
Abschnitt betitelt „Gefälschte Opfer“Manche Wandmarkierungen zeigen dieselben Symbole, aber mit dreidimensionalen Buchstaben. Das sind gefälschte Opfer (Fake victims): Du darfst sie weder dem Supervisor melden noch in die Karte eintragen. Laut den Regeln kann diese Tiefe mit einem der Sensoren erkannt werden, die im Robot Customizer verfügbar sind.
Kognitive Ziele
Abschnitt betitelt „Kognitive Ziele“Kognitive Ziele (Cognitive targets) stehen für Gefahrgüter (Hazmats). Es sind Kreise mit 5 cm Durchmesser aus fünf konzentrischen Teilen mit Durchmessern von 1, 2, 3, 4 und 5 cm. Jede Farbe hat einen Wert:
| Schwarz | Rot | Gelb | Grün | Blau |
|---|---|---|---|---|
| -2 | -1 | 0 | 1 | 2 |
Addiere die Werte aller fünf Teile, um den Typ zu erhalten. Steht die Summe nicht in der Liste unten, ist das Ziel eine Fälschung und darf weder gemeldet noch kartiert werden.
| Summe | Gefahrgut | Code |
|---|---|---|
| 0 | Entzündbares Gas (Flammable Gas) | F |
| 1 | Gift (Poison) | P |
| 2 | Ätzend (Corrosive) | C |
| 3 | Organisches Peroxid (Organic Peroxide) | O |
Benachbarte Ringe derselben Farbe werden nicht zusammengefasst: Zähle immer alle fünf, auch wenn sich Farben wiederholen.
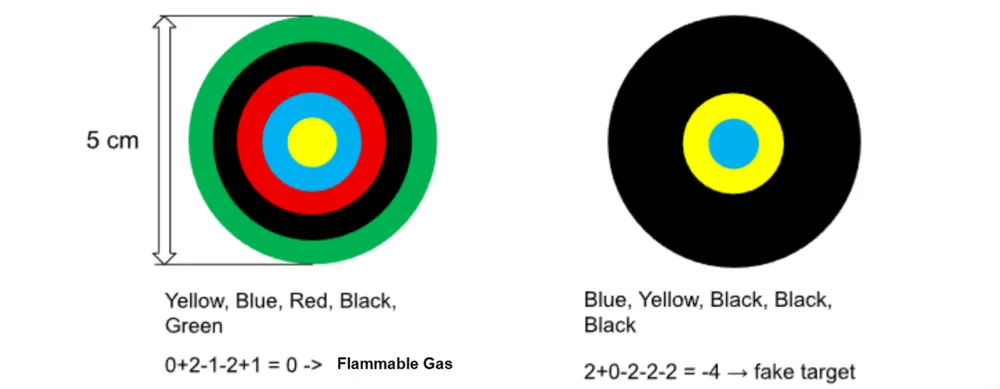
Das linke Ziel ist von innen nach außen Gelb, Blau, Rot, Schwarz, Grün: 0 + 2 - 1 - 2 + 1 = 0, also ist es entzündbares Gas (F). Das rechte Ziel ist Blau, Gelb, Schwarz, Schwarz, Schwarz: 2 + 0 - 2 - 2 - 2 = -4, also ist es eine Fälschung.
Das Tutorial zu Wandmarkierungen zeigt, wie du ein Ziel mit einer Kamera liest.
Der Roboter
Abschnitt betitelt „Der Roboter“- Die Teams verwenden das von den Organisatoren bereitgestellte Robotermodell und können es mit dem Robot Customizer im Rahmen eines Budgets von 3000 anpassen. Siehe Roboter besorgen.
- Der Roboter kann ein GPS, einen Farbsensor, Abstandssensoren, RGB-Kameras, ein Lidar, ein Gyroskop und einen Beschleunigungssensor verwenden.
- Die simulierten Sensoren haben realistisches Rauschen. Dein Programm muss damit zurechtkommen, und die Organisatoren ändern die Rauschpegel für den Wettbewerb nicht.
- Roboter müssen autonom sein. Jedes Team hat einen Roboter auf dem Spielfeld.
- Vorab-Kartierung ist verboten: Das gilt sowohl für das Spielfeld als auch für die Position der Wandmarkierungen, einschließlich vordefinierter Bewegungen von bekannten Positionen aus. Sie führt zur sofortigen Disqualifikation für die Runde.
Ein Spiel spielen
Abschnitt betitelt „Ein Spiel spielen“- Ein Spiel dauert 8 Minuten simulierte Zeit. Ein zweiter Timer läuft in Echtzeit mit einem Limit von 10 Minuten. Das Spiel endet, wenn einer der beiden Timer abläuft.
- Eine Kachel gilt als besucht, wenn der Mittelpunkt des Roboters darin ist. Erebus beurteilt das automatisch.
- Das Spiel endet außerdem, wenn der Roboter den Exit-Befehl sendet oder wenn der Teamkapitän das Ende des Spiels ausruft (je nachdem, wie das Spiel ausgetragen wird).
- Die Wettbewerbswelten werden kurz vor den Spielen bekannt gegeben, und nach der Frist jeder Runde können Programme nicht mehr geändert werden.
Fehlender Fortschritt
Abschnitt betitelt „Fehlender Fortschritt“Ein fehlender Fortschritt (Lack of Progress, LoP) tritt ein, wenn:
- der Roboter in ein Loch gefallen ist.
- der Roboter 20 Sekunden oder länger an derselben Stelle bleibt (wird automatisch ausgelöst).
- der Schiedsrichter feststellt, dass der Roboter nicht stillsteht, aber in einer Bewegungsabfolge feststeckt.
- der Roboter ihn selbstständig auslöst.
- In anderen Fällen kann der Teamkapitän ihn beantragen, und der Schiedsrichter entscheidet endgültig. Das gilt je nach Ablauf des Spiels eventuell nicht.
Der Roboter wird dann auf den zuletzt besuchten Checkpoint zurückgesetzt oder auf die Startkachel, falls er nie einen erreicht hat. Seine Richtung kann nicht gewählt werden. Erebus sendet außerdem den Buchstaben L an den Roboter, damit dein Programm darauf reagieren kann.
Wertung
Abschnitt betitelt „Wertung“Die Wertung übernimmt Erebus automatisch. Punkte werden nicht doppelt vergeben: Jeder Checkpoint bringt zum Beispiel nur beim ersten Mal Punkte.
Um eine Wandmarkierung zu erkennen, muss der Roboter mindestens 1 Sekunde anhalten und dann Typ und Position an die Spielverwaltung senden. Der Mittelpunkt des Roboters darf höchstens eine halbe Kachel von der Markierung entfernt sein.
| Posten | Punkte |
|---|---|
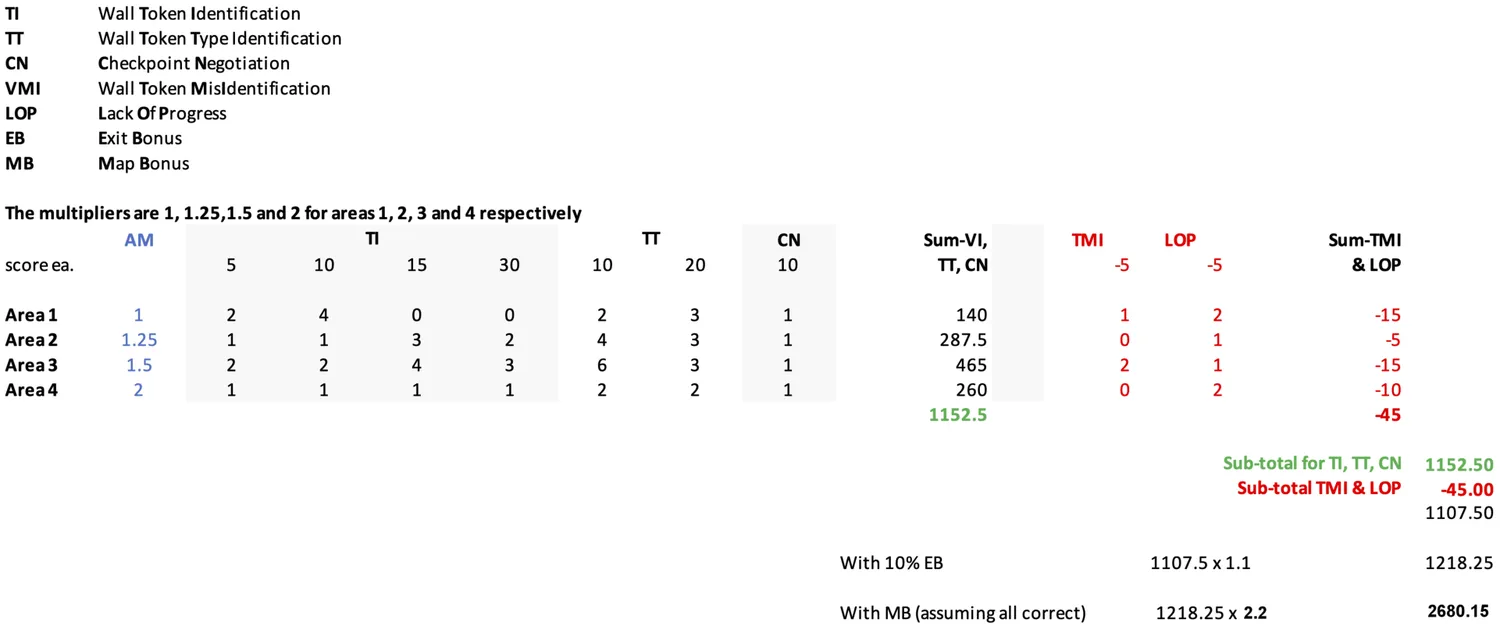
| Erkennung einer Wandmarkierung (TI) auf einer linearen Kachel in den Bereichen 1 bis 3 | Buchstabenopfer: 5, kognitives Ziel: 10 |
| Erkennung einer Wandmarkierung (TI) auf einer schwebenden Kachel in den Bereichen 1 bis 3 und alle Markierungen in Bereich 4 | Buchstabenopfer: 15, kognitives Ziel: 30 |
| Richtiger Typ (TT), zusätzlich zu TI | Buchstabenopfer: 10, kognitives Ziel: 20 |
| Besuchter Checkpoint (CN) | 10 |
| Fehlerkennung einer Wandmarkierung (TMI) | -5 |
| Fehlender Fortschritt (LoP) | -5 |
Die Gesamtpunktzahl kann nicht unter null fallen. Eine Fehlerkennung bedeutet, eine Position zu melden, die mehr als eine halbe Kachel von der Markierung entfernt ist, eine Markierung zu melden, wo keine ist, oder ein Buchstabenopfer als kognitives Ziel zu melden oder umgekehrt. Das Melden einer gefälschten Markierung fällt in die zweite Kategorie.
Bereichsmultiplikatoren (AM): TI, TT und CN werden in den Bereichen 1, 2, 3 und 4 mit 1, 1,25, 1,5 bzw. 2 multipliziert. TMI und LoP werden nicht multipliziert.
Ausgangsbonus (Exit bonus, EB): Wenn der Roboter mindestens eine Wandmarkierung erkannt hat, zur Startkachel zurückkehrt und den Exit-Befehl sendet, erhöht sich die Punktzahl um 10 %.
Kartenbonus (Mapping bonus, MB): Der Roboter kann eine Karte des Labyrinths abgeben. Der Multiplikator ist Korrektheit × 1,2 + 1, eine perfekte Karte multipliziert die Punktzahl also mit 2,2. Siehe Regeln für die Karte.
Die Spielfeld-Punktzahl eines Spiels wird so berechnet:
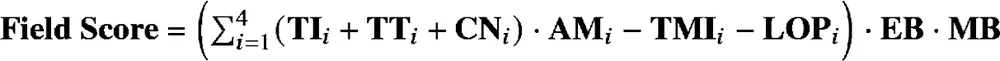
Ein Lauf mit diesen Ergebnissen erzielt zum Beispiel 2680,15 Punkte:
Der Wettbewerb
Abschnitt betitelt „Der Wettbewerb“Wie du dich vorbereitest, welche Dokumente du einreichen musst, wie das Setup beim Wettbewerb aussieht und wie sich die Endpunktzahl zusammensetzt, steht unter Vorbereitung auf einen Wettbewerb.
Jetzt, wo du weißt, was dein Roboter tun muss, besorg dir deinen Roboter.

Erebus ist Teil von RoboCupJunior Rescue.
Neuigkeiten, Events und Teamdokumente: RCJ Rescue Community-Website
© 2020–2026 Erebus Development Team