

 Bahasa Indonesia
 English
 Español
 Français
 Português (Brasil)
 Türkçe
 ไทย
 中文(简体)
 中文(繁體)
 日本語
 한국어
Durch das Labyrinth navigieren
In diesem Tutorial baust du Schritt für Schritt ein vollständiges Programm. Der Roboter fährt durch das Labyrinth, weicht Wänden und Löchern aus und meldet alles, was wie eine Wandmarkierung aussieht. Es ist das Programm, das du in Dein erster Lauf ausgeführt hast.
Es verwendet den Starter-Roboter und das, was du unter Bewegung und Sensoren gelernt hast.
Das vollständige Programm: maze.py · maze.cpp
Das Spielfeld
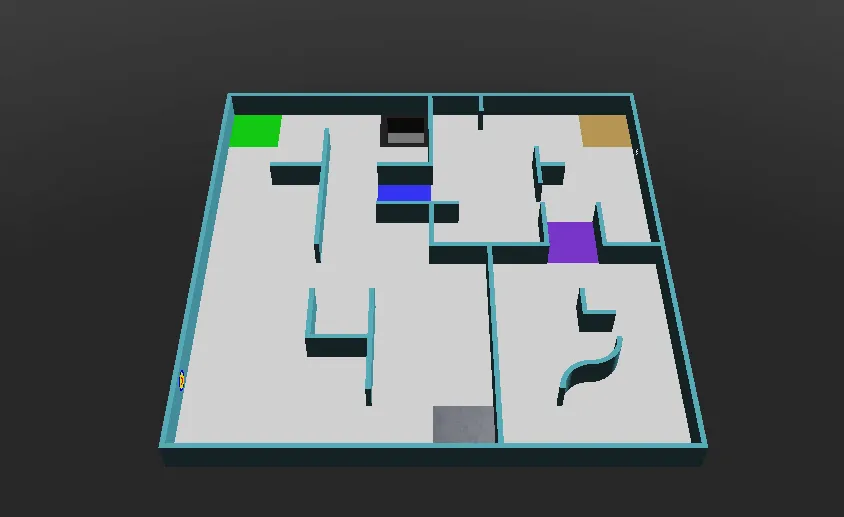
Abschnitt betitelt „Das Spielfeld“Führe es in world1.wbt aus. Die Welt sieht so aus:
Schritt für Schritt
Abschnitt betitelt „Schritt für Schritt“1. Einrichtung
Abschnitt betitelt „1. Einrichtung“Zuerst erzeugt das Programm den Roboter, holt die Radmotoren und lässt sie sich ohne Begrenzung drehen. speeds enthält die Geschwindigkeit jedes Rads, die der Rest des Programms ändert. reported merkt sich, wo der Roboter schon eine Markierung gemeldet hat.
from controller import Robotimport structimport numpy as npimport cv2 as cv
robot = Robot()timeStep = 32         # Milliseconds between stepsmaxVelocity = 6.28    # The maximum speed of the wheels, in radians per second
leftWheel = robot.getDevice("left wheel motor")rightWheel = robot.getDevice("right wheel motor")leftWheel.setPosition(float("inf"))   # Let the wheels turn without limitrightWheel.setPosition(float("inf"))
speeds = [maxVelocity, maxVelocity]   # [left wheel speed, right wheel speed]reported = []                         # Positions where a token has already been reported
#include <array>#include <cmath>#include <cstring>#include <vector>#include <opencv2/opencv.hpp>#include <webots/Robot.hpp>#include <webots/Motor.hpp>#include <webots/DistanceSensor.hpp>#include <webots/Camera.hpp>#include <webots/Emitter.hpp>#include <webots/GPS.hpp>
using namespace webots;using namespace std;
Robot *robot = new Robot();const int timeStep = 32; // Milliseconds between stepsconst double maxVelocity = 6.28; // The maximum speed of the wheels, in radians per second
Motor *leftWheel = robot->getMotor("left wheel motor");Motor *rightWheel = robot->getMotor("right wheel motor");
double speeds[2] = {maxVelocity, maxVelocity}; // {left wheel speed, right wheel speed}vector<array<int, 2>> reported; // Positions where a token has already been reported2. Sensoren
Abschnitt betitelt „2. Sensoren“Als Nächstes holt und aktiviert es die Sensoren des Starter-Roboters:
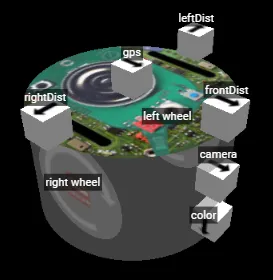
leftDist = robot.getDevice("leftDist")frontDist = robot.getDevice("frontDist")rightDist = robot.getDevice("rightDist")camera = robot.getDevice("camera")colorSensor = robot.getDevice("color")gps = robot.getDevice("gps")emitter = robot.getDevice("emitter")  # The emitter does not need to be enabled
for sensor in [leftDist, frontDist, rightDist, camera, colorSensor, gps]:    sensor.enable(timeStep)
DistanceSensor *leftDist = robot->getDistanceSensor("leftDist");DistanceSensor *frontDist = robot->getDistanceSensor("frontDist");DistanceSensor *rightDist = robot->getDistanceSensor("rightDist");Camera *camera = robot->getCamera("camera");Camera *colorSensor = robot->getCamera("color");GPS *gps = robot->getGPS("gps");Emitter *emitter = robot->getEmitter("emitter"); // The emitter does not need to be enabled
void enableSensors() { leftDist->enable(timeStep); frontDist->enable(timeStep); rightDist->enable(timeStep); camera->enable(timeStep); colorSensor->enable(timeStep); gps->enable(timeStep);}3. Bewegungen
Abschnitt betitelt „3. Bewegungen“Diese Funktionen ändern die Geschwindigkeiten, um Kurven zu fahren und sich auf der Stelle zu drehen. delay lässt den Roboter eine bestimmte Anzahl von Millisekunden lang dasselbe tun, und getBrightness liest den Farbsensor als einen einzigen Wert von 0 (Schwarz) bis 255 (Weiß) aus.
def turnRight():    speeds[0] = 0.6 * maxVelocity    speeds[1] = -0.2 * maxVelocity
def turnLeft():    speeds[0] = -0.2 * maxVelocity    speeds[1] = 0.6 * maxVelocity
def spin():    speeds[0] = 0.6 * maxVelocity    speeds[1] = -0.6 * maxVelocity
def delay(ms):    start = robot.getTime()    while robot.step(timeStep) != -1:        if (robot.getTime() - start) * 1000 > ms:            break
def getBrightness():    image = colorSensor.getImage()    return colorSensor.imageGetGray(image, colorSensor.getWidth(), 0, 0)  # 0 (black) to 255 (white)
void turnRight() { speeds[0] = 0.6 * maxVelocity; speeds[1] = -0.2 * maxVelocity;}
void turnLeft() { speeds[0] = -0.2 * maxVelocity; speeds[1] = 0.6 * maxVelocity;}
void spin() { speeds[0] = 0.6 * maxVelocity; speeds[1] = -0.6 * maxVelocity;}
void delay(int ms) { double start = robot->getTime(); while (robot->step(timeStep) != -1) { if ((robot->getTime() - start) * 1000 > ms) break; }}
int getBrightness() { const unsigned char *image = colorSensor->getImage(); return Camera::imageGetGray(image, colorSensor->getWidth(), 0, 0); // 0 (black) to 255 (white)}4. Eine Markierung sehen
Abschnitt betitelt „4. Eine Markierung sehen“Diese Funktion sucht in einem Kamerabild nach Wandmarkierungen. Markierungen sind helle Quadrate auf dunklen Wänden, also sucht sie nach hellen, ungefähr quadratischen Formen, die nicht den Bildrand berühren, wo normalerweise der Boden ist.
def seesToken(image): height, width = camera.getHeight(), camera.getWidth() image = np.frombuffer(image, np.uint8).reshape((height, width, 4)) # BGRA image for OpenCV gray = cv.cvtColor(image, cv.COLOR_BGRA2GRAY) _, bright = cv.threshold(gray, 200, 255, cv.THRESH_BINARY) # Bright parts in white contours, _ = cv.findContours(bright, cv.RETR_EXTERNAL, cv.CHAIN_APPROX_SIMPLE) for contour in contours: x, y, w, h = cv.boundingRect(contour) if x == 0 or y == 0 or x + w == width or y + h == height: continue # Shapes touching the edge of the image are usually the floor if cv.contourArea(contour) > 40 and 0.65 < w / h < 1.5: return True # A bright, roughly square shape on a wall return Falsebool seesToken(const unsigned char *image) { int height = camera->getHeight(), width = camera->getWidth(); cv::Mat frame(height, width, CV_8UC4, (void *)image); // BGRA image for OpenCV cv::Mat gray, bright; cv::cvtColor(frame, gray, cv::COLOR_BGRA2GRAY); cv::threshold(gray, bright, 200, 255, cv::THRESH_BINARY); // Bright parts in white vector<vector<cv::Point>> contours; cv::findContours(bright, contours, cv::RETR_EXTERNAL, cv::CHAIN_APPROX_SIMPLE); for (const auto &contour : contours) { cv::Rect box = cv::boundingRect(contour); if (box.x == 0 || box.y == 0 || box.x + box.width == width || box.y + box.height == height) continue; // Shapes touching the edge of the image are usually the floor double ratio = (double)box.width / box.height; if (cv::contourArea(contour) > 40 && ratio > 0.65 && ratio < 1.5) return true; // A bright, roughly square shape on a wall } return false;}Das ist ein einfacher Anfang: Die Funktion kann die Symbole nicht unterscheiden und erkennt kognitive Ziele nicht gut. Das Tutorial Wandmarkierungen zeigt, wie es besser geht.
5. Melden
Abschnitt betitelt „5. Melden“Um für eine Markierung Punkte zu bekommen, muss der Roboter länger als 1 Sekunde anhalten und ihre Position und ihren Typ senden. Jede Markierung bringt nur einmal Punkte, und eine erneute Meldung kostet 5 Punkte. Deshalb merkt sich das Programm, wo es schon gemeldet hat. Kommunikation erklärt diese Nachrichten.
def report(tokenType):    leftWheel.setVelocity(0)  # Stop for more than 1 second    rightWheel.setVelocity(0)    delay(1300)    x = int(gps.getValues()[0] * 100)  # Meters to centimeters    z = int(gps.getValues()[2] * 100)    emitter.send(struct.pack("i i c", x, z, tokenType.encode()))    robot.step(timeStep)    reported.append((x, z))
def alreadyReported():    # Reporting the same token again is a misidentification    x = gps.getValues()[0] * 100    z = gps.getValues()[2] * 100    return any(abs(x - rx) < 12 and abs(z - rz) < 12 for rx, rz in reported)  # Closer than 1 tile
void report(char tokenType) { leftWheel->setVelocity(0); // Stop for more than 1 second rightWheel->setVelocity(0); delay(1300); int x = (int)(gps->getValues()[0] * 100); // Meters to centimeters int z = (int)(gps->getValues()[2] * 100); char message[9]; memcpy(&message[0], &x, 4); memcpy(&message[4], &z, 4); message[8] = tokenType; emitter->send(message, 9); robot->step(timeStep); reported.push_back({x, z});}
bool alreadyReported() { // Reporting the same token again is a misidentification double x = gps->getValues()[0] * 100, z = gps->getValues()[2] * 100; for (const auto &position : reported) if (fabs(x - position[0]) < 12 && fabs(z - position[1]) < 12) // Closer than 1 tile return true; return false;}6. Die Hauptschleife
Abschnitt betitelt „6. Die Hauptschleife“Schließlich setzt die Hauptschleife alles zusammen. In jedem Schritt beginnt sie mit voller Geschwindigkeit, dreht von Wänden weg, dreht vor Löchern um und meldet, was die Kamera sieht, wenn vorne eine Wand nah ist.
while robot.step(timeStep) != -1:    speeds[0] = maxVelocity    speeds[1] = maxVelocity
    if leftDist.getValue() < 0.05:   # Wall on the left: turn right        turnRight()    if rightDist.getValue() < 0.05:  # Wall on the right: turn left        turnLeft()    if frontDist.getValue() < 0.05:  # Wall in front: spin        spin()
    if getBrightness() < 80:         # Black floor: turn away from the hole        spin()        leftWheel.setVelocity(speeds[0])        rightWheel.setVelocity(speeds[1])        delay(600)
    # Close to a wall, and something on it: report it    if frontDist.getValue() < 0.07 and not alreadyReported() and seesToken(camera.getImage()):        report("H")  # The type cannot be told yet, so guess "H"
    leftWheel.setVelocity(speeds[0])    rightWheel.setVelocity(speeds[1])
int main() { enableSensors(); leftWheel->setPosition(INFINITY); // Let the wheels turn without limit rightWheel->setPosition(INFINITY);
while (robot->step(timeStep) != -1) { speeds[0] = maxVelocity; speeds[1] = maxVelocity;
if (leftDist->getValue() < 0.05) // Wall on the left: turn right turnRight(); if (rightDist->getValue() < 0.05) // Wall on the right: turn left turnLeft(); if (frontDist->getValue() < 0.05) // Wall in front: spin spin();
if (getBrightness() < 80) { // Black floor: turn away from the hole spin(); leftWheel->setVelocity(speeds[0]); rightWheel->setVelocity(speeds[1]); delay(600); }
// Close to a wall, and something on it: report it if (frontDist->getValue() < 0.07 && !alreadyReported() && seesToken(camera->getImage())) report('H'); // The type cannot be told yet, so guess 'H'
leftWheel->setVelocity(speeds[0]); rightWheel->setVelocity(speeds[1]); }
delete robot; return 0;}Wie gut funktioniert es?
Abschnitt betitelt „Wie gut funktioniert es?“Dieser Roboter fährt ziellos umher: Er weiß nicht, wo er schon war, und rät den Typ jedes Opfers. Manchmal bleibt er stecken, und das Spiel setzt ihn nach 20 Sekunden zu einem Checkpoint zurück. Für ein erstes Programm ist das in Ordnung.
Probier es aus
Abschnitt betitelt „Probier es aus“- Finde die besten Geschwindigkeiten und Abstände für deinen Roboter.
- Folge der Wand auf einer Seite: Halte den seitlichen Sensor auf konstantem Abstand und dreh dich, wenn der vordere Sensor eine Wand sieht.
- Ändere die Geschwindigkeit je nachdem, wie nah die Wände sind.
Danach lernst du unter Kommunikation, Punkte zu sammeln.

Erebus ist Teil von RoboCupJunior Rescue.
Neuigkeiten, Events und Teamdokumente: RCJ Rescue Community-Website
© 2020–2026 Erebus Development Team