

 Bahasa Indonesia
 Deutsch
 English
 Español
 Français
 Português (Brasil)
 Türkçe
 中文(简体)
 中文(繁體)
 日本語
 한국어
สรุปกติกา
เกมในหนึ่งนาที
หัวข้อที่มีชื่อว่า “เกมในหนึ่งนาที”หุ่นยนต์ของคุณถูกปล่อยเข้าไปในเขาวงกตที่ไม่รู้จักเพียงลำพัง ภายใน 8 นาที โดยไม่มีความช่วยเหลือจากคุณ หุ่นยนต์ต้อง:
- สำรวจเขาวงกตโดยไม่ติดอยู่หรือตกลงไปในหลุม
- ค้นหาสัญลักษณ์บนผนัง (wall tokens) ได้แก่ผู้ประสบภัยและเป้าหมายเชิงรับรู้ (cognitive targets) บนผนัง แล้วรายงานว่าแต่ละอันคืออะไร
- ทำแผนที่เขาวงกต และส่งแผนที่ตอนท้าย
- กลับไปยังจุดที่เริ่มต้น
ทุกอย่างด้านล่างอธิบายงานทั้งสี่นี้โดยละเอียด ตอนนี้ยังไม่จำเป็นต้องจำทั้งหมด ค่อยกลับมาอ่านเมื่อเขียนโปรแกรมแต่ละส่วน
ภารกิจและเป้าหมาย
หัวข้อที่มีชื่อว่า “ภารกิจและเป้าหมาย”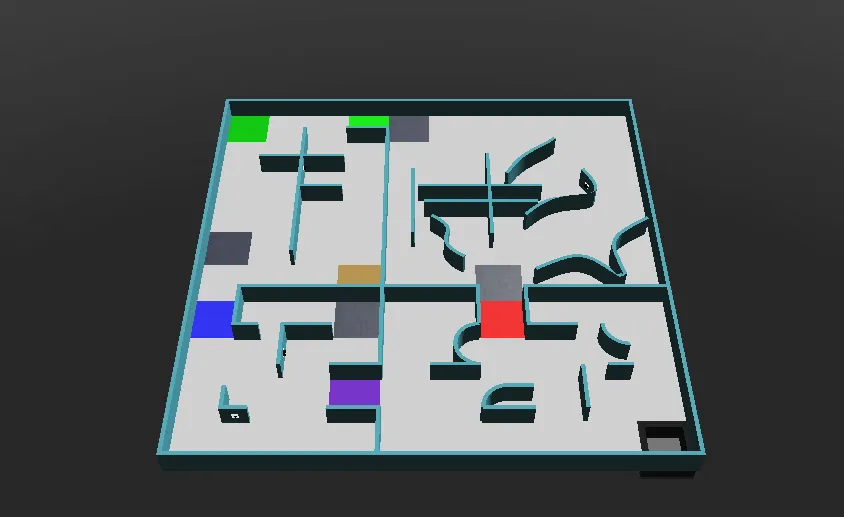
หุ่นยนต์ต้องสำรวจสภาพแวดล้อมที่ไม่รู้จักได้เองโดยอัตโนมัติ และต้องระวังไม่ให้ตัวเองเจอปัญหา มีภารกิจหลักสามอย่าง:
- นำทางในเขาวงกตที่ซับซ้อนโดยไม่ติดอยู่
- ทำแผนที่ของสภาพแวดล้อมอย่างแม่นยำ
- ค้นหาและระบุสัญลักษณ์บนผนัง: ผู้ประสบภัยแบบตัวอักษร (letter victims) และเป้าหมายเชิงรับรู้ (cognitive targets)
สนามอาจแบ่งเป็นสี่พื้นที่ (areas) และทางผ่านแต่ละทางระหว่างพื้นที่กว้างหนึ่งช่องมาตรฐาน ช่อง (tile) เป็นแนวคิดที่ใช้ในการสร้างสนาม ไม่ใช่โครงสร้างทางกายภาพ
- ช่องหนึ่งมีขนาด 12 ซม. × 12 ซม. ในพื้นที่ 2 และ 3 แต่ละช่องแบ่งย่อยเป็นช่องย่อยหนึ่งในสี่ (quarter tiles) สี่ช่อง ขนาด 6 ซม. × 6 ซม.
- ผนังหนา 1 ซม. และสูง 6 ซม.
- ทางเดินกว้างอย่างน้อยเท่ากับหุ่นยนต์ และอาจเปิดออกสู่โถงที่กว้างขึ้น
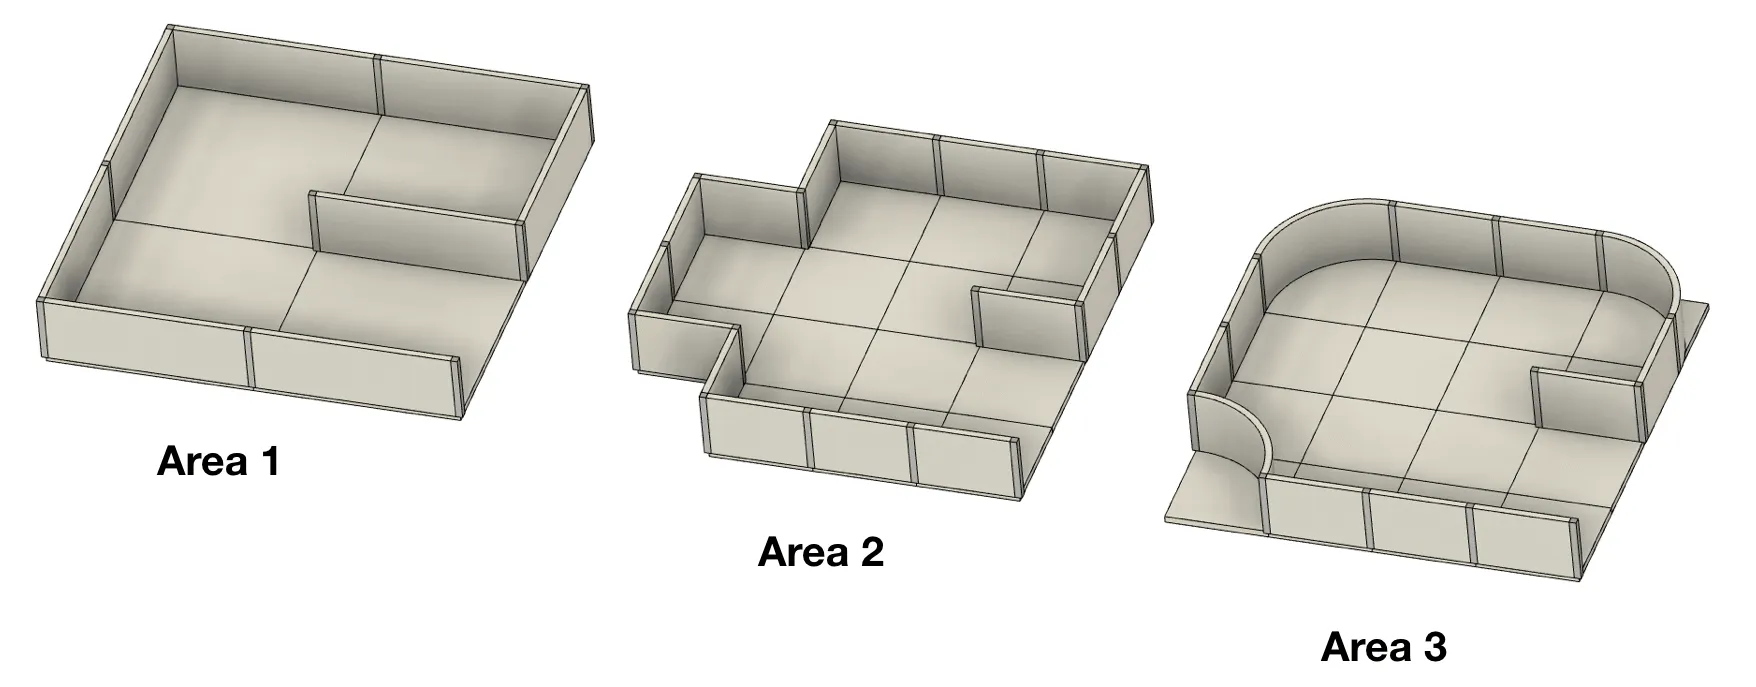
| พื้นที่ | ผนัง | หมายเหตุ |
|---|---|---|
| พื้นที่ 1 | วางได้บนขอบของแต่ละช่อง | ช่องเริ่มต้นอยู่ในพื้นที่นี้ |
| พื้นที่ 2 | วางได้บนขอบของแต่ละช่องย่อยหนึ่งในสี่ | |
| พื้นที่ 3 | วางได้บนขอบของแต่ละช่องย่อยหนึ่งในสี่ | มุม 90° อาจถูกทำให้โค้งเป็นหนึ่งในสี่ของวงกลม |
| พื้นที่ 4 (ไม่บังคับ) | ไม่อิงกับช่อง ผนังและสิ่งกีดขวางวางได้อย่างอิสระ | อาจมีวัตถุ เช่น กล่อง และอาจต้องเคลื่อนที่ในแนวทแยง |
ทางผ่านระหว่างพื้นที่
หัวข้อที่มีชื่อว่า “ทางผ่านระหว่างพื้นที่”ทางผ่าน (passages) เป็นช่องเดี่ยวที่มีผนังสองด้าน เพื่อให้มีทางเข้าและทางออกที่ชัดเจน สีของพื้นบอกว่าทางผ่านเชื่อมพื้นที่ใด:
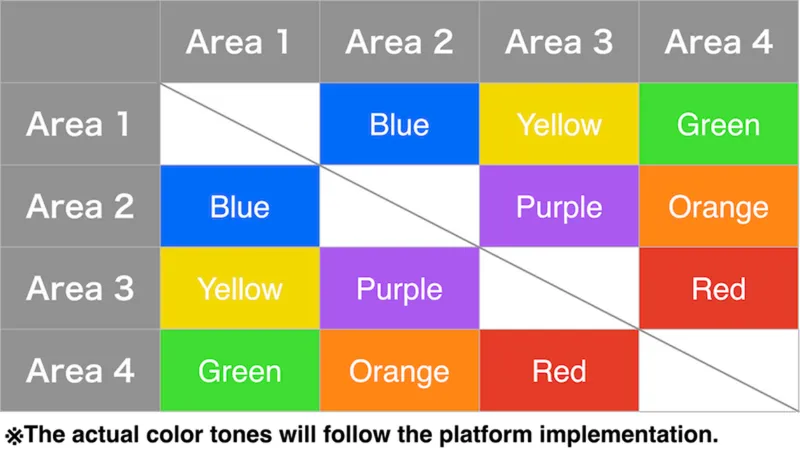
จะไม่มีการวางผู้ประสบภัยแบบตัวอักษรในทางผ่าน
ช่องเชิงเส้นและช่องลอย
หัวข้อที่มีชื่อว่า “ช่องเชิงเส้นและช่องลอย”ช่องที่นำไปสู่ช่องเริ่มต้นได้ด้วยการเดินตามผนังซ้ายสุดหรือขวาสุดอย่างสม่ำเสมอ เรียกว่าช่องเชิงเส้น (linear tiles) ช่องอื่นทั้งหมดเป็นช่องลอย (floating tiles) สัญลักษณ์บนช่องลอยมีคะแนนสูงกว่า ในที่นี้ไม่นับช่องย่อยหนึ่งในสี่ และหลุมดำนับเป็นผนังเสมือน
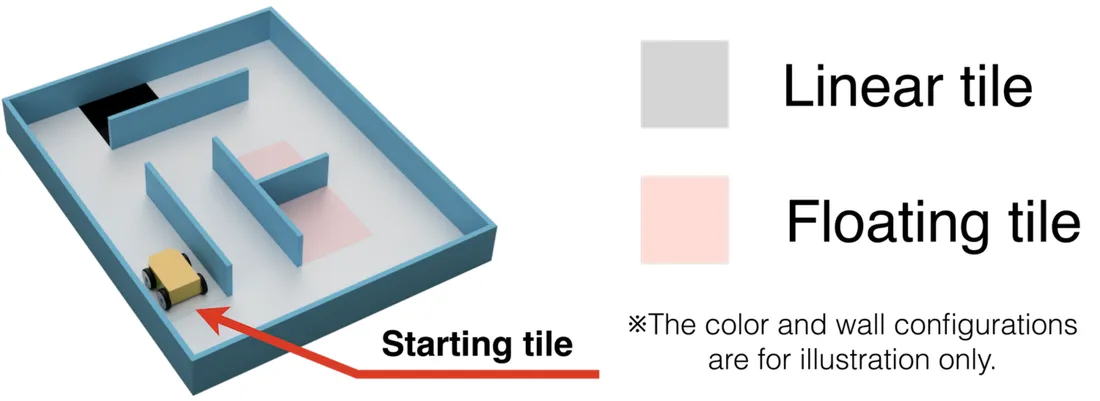
จุดตรวจ
หัวข้อที่มีชื่อว่า “จุดตรวจ”ช่องสีเงินคือจุดตรวจ (checkpoints) ซึ่งอยู่ตรงไหนของสนามก็ได้ พื้นที่ 4 มีจุดตรวจอยู่ทันทีหลังทางผ่าน เมื่อเกิดการไม่มีความคืบหน้า หุ่นยนต์จะเริ่มใหม่จากจุดตรวจล่าสุดที่ผ่านมา
หนองน้ำ สิ่งกีดขวาง และหลุม
หัวข้อที่มีชื่อว่า “หนองน้ำ สิ่งกีดขวาง และหลุม”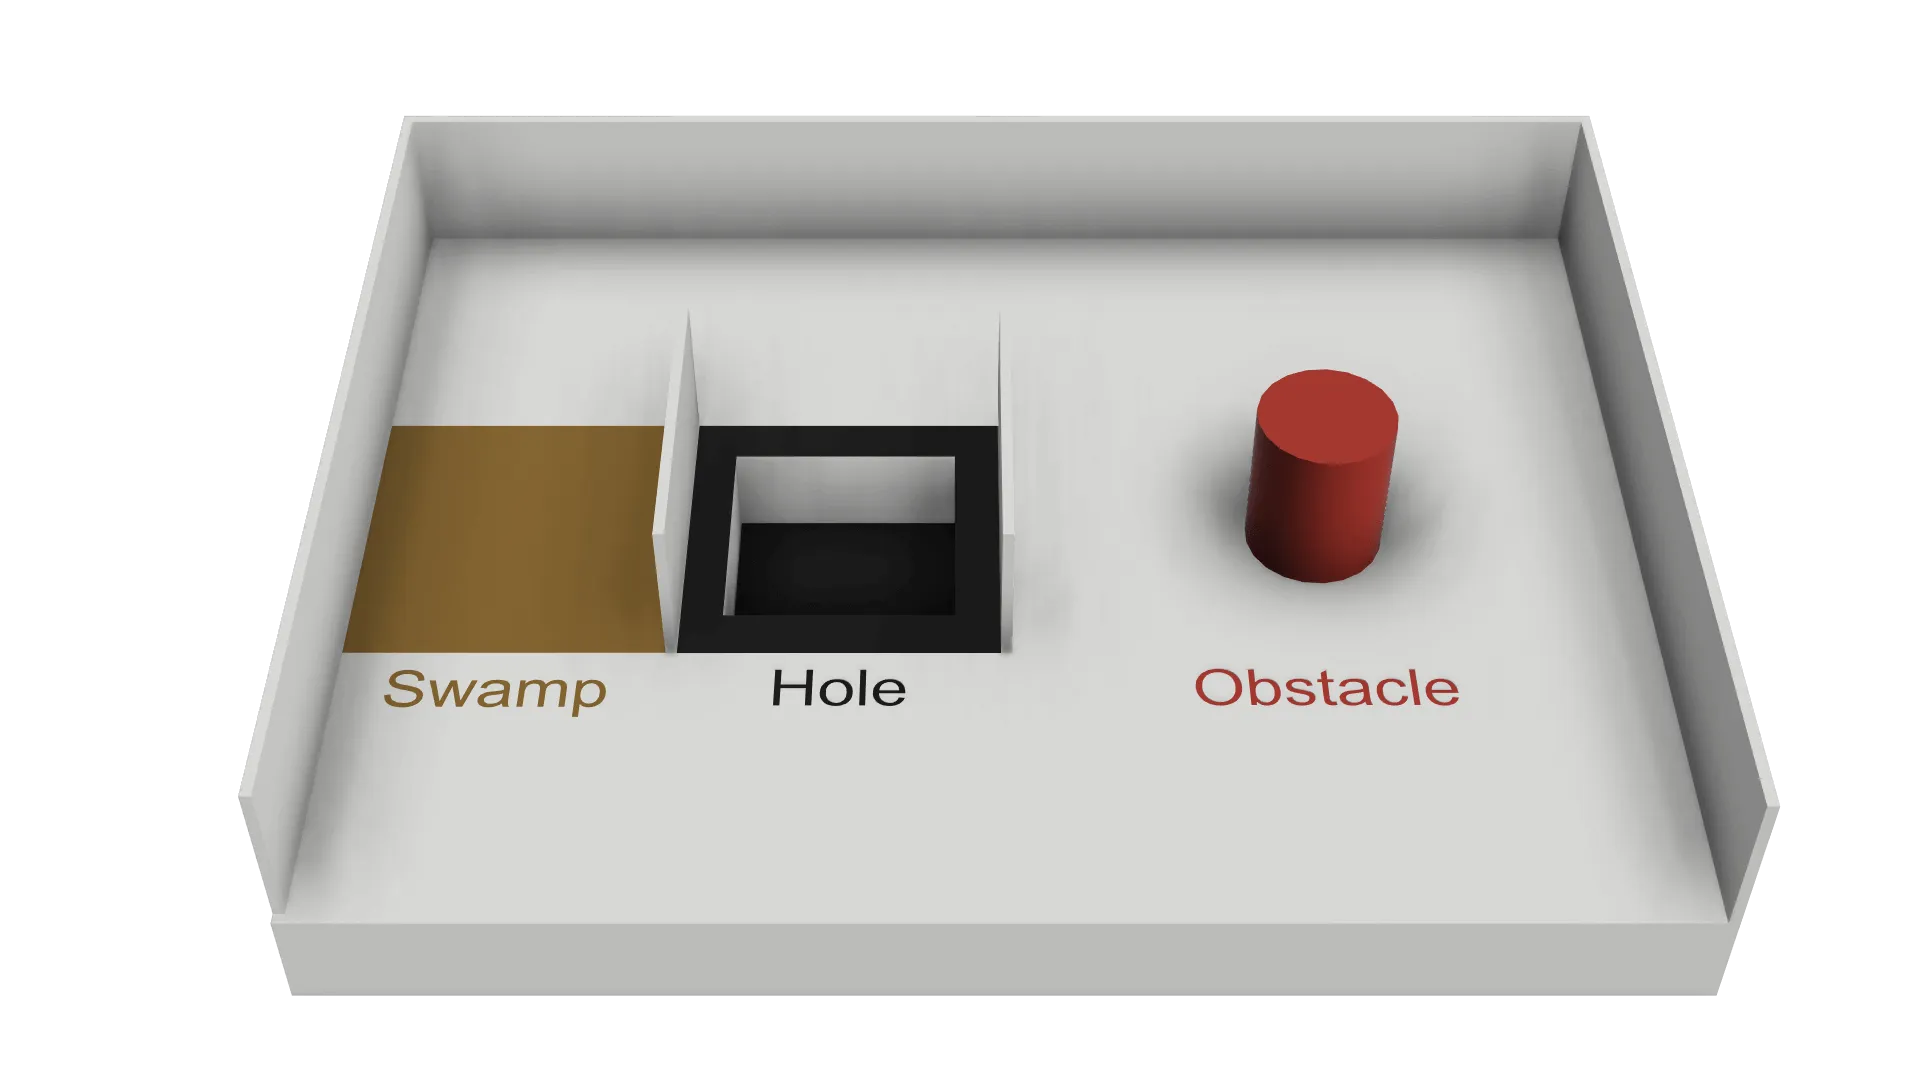
- หนองน้ำ (swamps) (ช่องสีน้ำตาล) ทำให้เวลาของเกมเดินเร็วขึ้นขณะที่หุ่นยนต์อยู่บนนั้น ครั้งแรกที่หุ่นยนต์เข้าหนองน้ำ เวลาจะเดินเร็วขึ้น 5 เท่า และทุกครั้งที่เข้าหนองน้ำเดิมอีกจะเร็วขึ้นอีกหนึ่งเท่า จนถึงขีดจำกัด x10
- สิ่งกีดขวาง (obstacles) อาจยึดติดกับพื้น มีรูปทรงและสีใดก็ได้ และมีผลต่อความกว้างของทางเดิน ในพื้นที่ 1 ถึง 3 จุดศูนย์กลางของสิ่งกีดขวางอยู่บนช่องเสมอ ไม่อยู่บนขอบระหว่างช่อง และมีสิ่งกีดขวางได้ไม่เกินหนึ่งชิ้นต่อช่อง
- หลุม (holes) มีขอบสีดำ หากหุ่นยนต์ตกลงไป จะนับเป็นการไม่มีความคืบหน้า
ไม่มีช่องใดเป็นมากกว่าหนึ่งอย่างต่อไปนี้ในเวลาเดียวกัน: หนองน้ำ หลุม จุดตรวจ ช่องเริ่มต้น ช่องที่มีสิ่งกีดขวาง หรือทางผ่านระหว่างพื้นที่
สัญลักษณ์บนผนัง
หัวข้อที่มีชื่อว่า “สัญลักษณ์บนผนัง”สัญลักษณ์บนผนังมีสองแบบ: ผู้ประสบภัยแบบตัวอักษรและเป้าหมายเชิงรับรู้ ทั้งสองแบบปรากฏบนผนังใดก็ได้ รวมถึงพื้นผิวโค้ง ผู้ประสบภัยแบบตัวอักษรยังอาจหมุนไปทำมุมใดก็ได้ด้วย
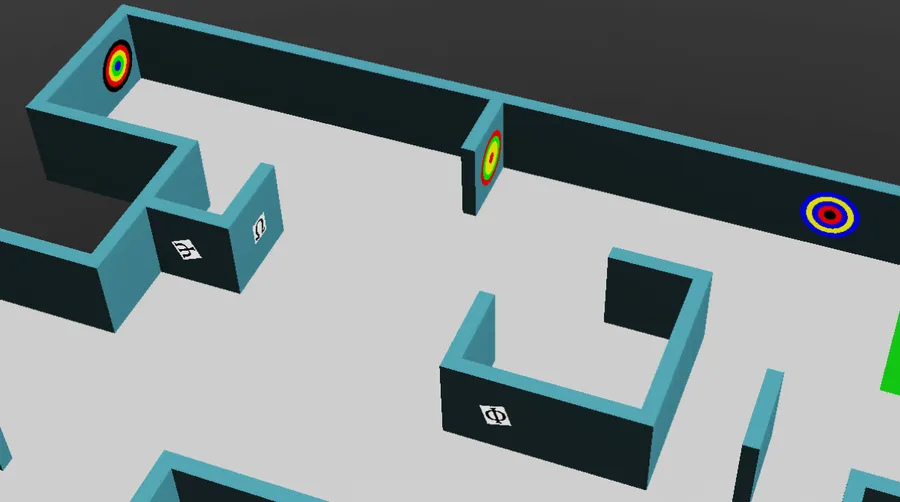
ผู้ประสบภัยแบบตัวอักษร
หัวข้อที่มีชื่อว่า “ผู้ประสบภัยแบบตัวอักษร”ผู้ประสบภัยแบบตัวอักษร (letter victims) เป็นภาพขนาด 2 ซม. × 2 ซม. สัญลักษณ์แสดงสถานะสุขภาพของผู้ประสบภัย ส่วนรหัสคือตัวอักษรที่คุณใช้รายงานและเขียนลงในแผนที่
| สถานะ | สัญลักษณ์ | รหัส |
|---|---|---|
| บาดเจ็บ (Harmed) | Φ | H |
| อาการคงที่ (Stable) | Ψ | S |
| ไม่บาดเจ็บ (Unharmed) | Ω | U |
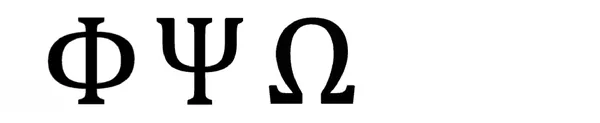
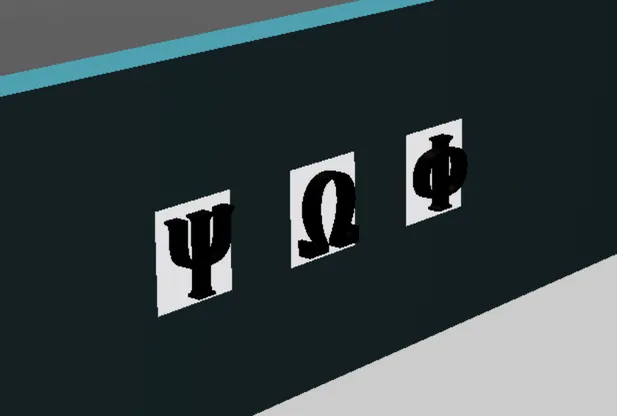
ผู้ประสบภัยปลอม
หัวข้อที่มีชื่อว่า “ผู้ประสบภัยปลอม”สัญลักษณ์บนผนังบางอันมีเครื่องหมายแบบเดียวกัน แต่ตัวอักษรเป็นสามมิติ สิ่งเหล่านี้คือผู้ประสบภัยปลอม (fake victims) ซึ่งต้องไม่รายงานให้ Supervisor และต้องไม่ใส่ลงในแผนที่ กติการะบุว่าความลึกนี้ตรวจจับได้ด้วยเซนเซอร์ตัวใดตัวหนึ่งที่มีใน Robot Customizer
เป้าหมายเชิงรับรู้
หัวข้อที่มีชื่อว่า “เป้าหมายเชิงรับรู้”เป้าหมายเชิงรับรู้ (cognitive targets) แทนวัตถุอันตราย (hazmat) เป็นวงกลมเส้นผ่านศูนย์กลาง 5 ซม. ประกอบด้วยห้าส่วนที่ซ้อนกันเป็นวงกลมร่วมศูนย์ มีเส้นผ่านศูนย์กลาง 1, 2, 3, 4 และ 5 ซม. แต่ละสีมีค่าดังนี้:
| ดำ | แดง | เหลือง | เขียว | น้ำเงิน |
|---|---|---|---|---|
| -2 | -1 | 0 | 1 | 2 |
รวมค่าของทั้งห้าส่วนเพื่อหาชนิด หากผลรวมไม่อยู่ในรายการด้านล่าง เป้าหมายนั้นเป็นของปลอม และต้องไม่รายงานหรือใส่ในแผนที่
| ผลรวม | วัตถุอันตราย | รหัส |
|---|---|---|
| 0 | ก๊าซไวไฟ (Flammable Gas) | F |
| 1 | สารพิษ (Poison) | P |
| 2 | สารกัดกร่อน (Corrosive) | C |
| 3 | สารเปอร์ออกไซด์อินทรีย์ (Organic Peroxide) | O |
วงแหวนที่อยู่ติดกันและมีสีเดียวกันไม่ถูกรวมเป็นวงเดียว: นับทั้งห้าส่วนเสมอ แม้ว่าสีจะซ้ำกัน
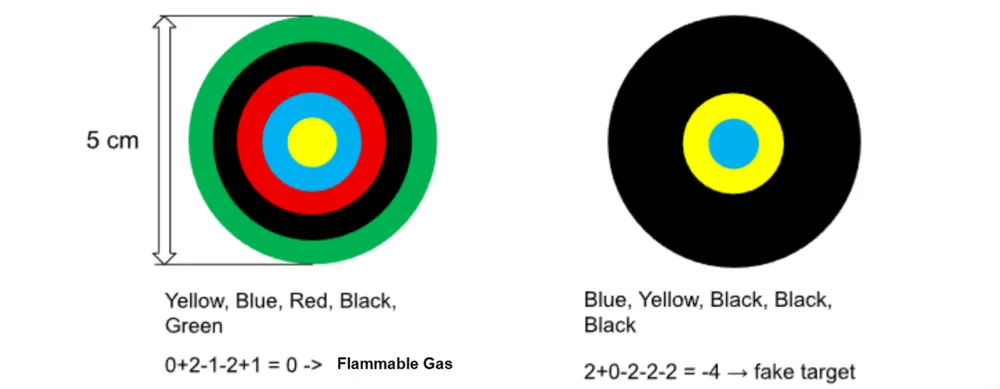
เป้าหมายทางซ้ายเป็นสีเหลือง น้ำเงิน แดง ดำ เขียว จากกึ่งกลางออกไปด้านนอก: 0 + 2 - 1 - 2 + 1 = 0 จึงเป็นก๊าซไวไฟ (F) เป้าหมายทางขวาเป็นสีน้ำเงิน เหลือง ดำ ดำ ดำ: 2 + 0 - 2 - 2 - 2 = -4 จึงเป็นของปลอม
บทเรียนสัญลักษณ์บนผนัง แสดงวิธีอ่านเป้าหมายด้วยกล้อง
หุ่นยนต์
หัวข้อที่มีชื่อว่า “หุ่นยนต์”- ทีมใช้แบบจำลองหุ่นยนต์ที่ผู้จัดเตรียมไว้ และปรับแต่งได้ด้วย Robot Customizer ภายในงบประมาณ 3000 ดูหุ่นยนต์
- หุ่นยนต์ใช้ GPS, เซนเซอร์สี, เซนเซอร์วัดระยะ, กล้อง RGB, LiDAR, ไจโรสโคป และมาตรความเร่งได้
- เซนเซอร์จำลองมีสัญญาณรบกวนเหมือนจริง โปรแกรมของคุณต้องทนทานต่อสัญญาณรบกวนนี้ และผู้จัดจะไม่เปลี่ยนระดับสัญญาณรบกวนในการแข่งขัน
- หุ่นยนต์ต้องทำงานอัตโนมัติ แต่ละทีมมีหุ่นยนต์หนึ่งตัวในสนาม
- ห้ามทำแผนที่ล่วงหน้า (pre-mapping): ครอบคลุมทั้งสนามและตำแหน่งของสัญลักษณ์บนผนัง รวมถึงการเคลื่อนที่ที่กำหนดไว้ล่วงหน้าจากตำแหน่งที่รู้อยู่แล้ว การฝ่าฝืนจะถูกตัดสิทธิ์จากรอบนั้นทันที
การเล่นเกม
หัวข้อที่มีชื่อว่า “การเล่นเกม”- เกมหนึ่งใช้เวลาในการจำลอง 8 นาที ตัวจับเวลาตัวที่สองเดินตามเวลาจริงโดยมีขีดจำกัด 10 นาที เกมจะจบเมื่อตัวจับเวลาใดตัวหนึ่งหมด
- ช่องจะนับว่าไปถึงแล้วเมื่อจุดศูนย์กลางของหุ่นยนต์อยู่ภายในช่อง Erebus ตัดสินเรื่องนี้โดยอัตโนมัติ
- เกมจะจบเช่นกันเมื่อหุ่นยนต์ส่งคำสั่งออก หรือเมื่อกัปตันทีมขอจบเกม (ขึ้นอยู่กับวิธีการรันเกม)
- โลกที่ใช้ในการแข่งขันจะถูกเปิดเผยก่อนการแข่งขันไม่นาน และเปลี่ยนโปรแกรมไม่ได้หลังกำหนดเวลาของแต่ละรอบ
การไม่มีความคืบหน้า
หัวข้อที่มีชื่อว่า “การไม่มีความคืบหน้า”การไม่มีความคืบหน้า (lack of progress, LoP) เกิดขึ้นเมื่อ:
- หุ่นยนต์ตกลงไปในหลุม
- หุ่นยนต์อยู่ในตำแหน่งเดิม 20 วินาทีขึ้นไป (เรียกโดยอัตโนมัติ)
- กรรมการตัดสินว่าหุ่นยนต์ไม่ได้หยุดนิ่ง แต่ติดอยู่ในรูปแบบการเคลื่อนที่ซ้ำ ๆ
- หุ่นยนต์เรียกเองโดยอัตโนมัติ
- ในกรณีอื่น กัปตันทีมอาจขอ และกรรมการเป็นผู้ตัดสินขั้นสุดท้าย ข้อนี้อาจไม่มีผล ขึ้นอยู่กับวิธีการรันเกม
จากนั้นหุ่นยนต์จะถูกวางกลับไปที่จุดตรวจล่าสุดที่ผ่านมา หรือที่ช่องเริ่มต้นหากยังไม่เคยไปถึงจุดตรวจใด โดยเลือกทิศทางไม่ได้ Erebus ยังส่งตัวอักษร L ให้หุ่นยนต์ด้วย เพื่อให้โปรแกรมของคุณตอบสนองได้
การให้คะแนน
หัวข้อที่มีชื่อว่า “การให้คะแนน”Erebus ให้คะแนนโดยอัตโนมัติ รางวัลจะไม่ซ้ำกัน: ตัวอย่างเช่น จุดตรวจแต่ละจุดได้คะแนนเฉพาะครั้งแรก
ในการระบุสัญลักษณ์บนผนัง หุ่นยนต์ต้องหยุดอย่างน้อย 1 วินาที แล้วส่งชนิดและตำแหน่ง ให้ตัวจัดการเกม จุดศูนย์กลางของหุ่นยนต์ต้องอยู่ห่างจากสัญลักษณ์ไม่เกินครึ่งช่อง
| รายการ | คะแนน |
|---|---|
| การระบุสัญลักษณ์บนผนัง (TI) บนช่องเชิงเส้นในพื้นที่ 1 ถึง 3 | ผู้ประสบภัยแบบตัวอักษร: 5, เป้าหมายเชิงรับรู้: 10 |
| การระบุสัญลักษณ์บนผนัง (TI) บนช่องลอยในพื้นที่ 1 ถึง 3 และสัญลักษณ์ทั้งหมดในพื้นที่ 4 | ผู้ประสบภัยแบบตัวอักษร: 15, เป้าหมายเชิงรับรู้: 30 |
| ชนิดถูกต้อง (TT) เพิ่มจาก TI | ผู้ประสบภัยแบบตัวอักษร: 10, เป้าหมายเชิงรับรู้: 20 |
| ผ่านจุดตรวจ (CN) | 10 |
| ระบุสัญลักษณ์บนผนังผิด (TMI) | -5 |
| การไม่มีความคืบหน้า (LoP) | -5 |
คะแนนรวมจะไม่ต่ำกว่าศูนย์ การระบุผิดหมายถึงการรายงานตำแหน่งที่ห่างจากสัญลักษณ์เกินครึ่งช่อง การรายงานสัญลักษณ์ในที่ที่ไม่มี หรือการรายงานผู้ประสบภัยแบบตัวอักษรเป็นเป้าหมายเชิงรับรู้หรือกลับกัน การรายงานสัญลักษณ์ปลอมจัดอยู่ในประเภทที่สอง
ตัวคูณพื้นที่ (Area multipliers, AM): TI, TT และ CN จะคูณด้วย 1, 1.25, 1.5 และ 2 ในพื้นที่ 1, 2, 3 และ 4 ตามลำดับ TMI และ LoP ไม่ถูกคูณ
โบนัสออกจากสนาม (Exit bonus, EB): หากหุ่นยนต์ได้ระบุสัญลักษณ์บนผนังอย่างน้อยหนึ่งอัน กลับมายังช่องเริ่มต้น และส่งคำสั่งออก คะแนนจะเพิ่มขึ้น 10%
โบนัสแผนที่ (Mapping bonus, MB): หุ่นยนต์ส่งแผนที่ของเขาวงกตได้ ตัวคูณคือ ความถูกต้อง × 1.2 + 1 ดังนั้นแผนที่ที่สมบูรณ์แบบจะคูณคะแนนด้วย 2.2 ดูการทำแผนที่
คะแนนสนามของเกมคำนวณดังนี้:
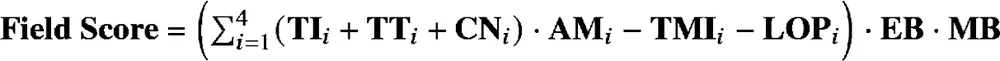
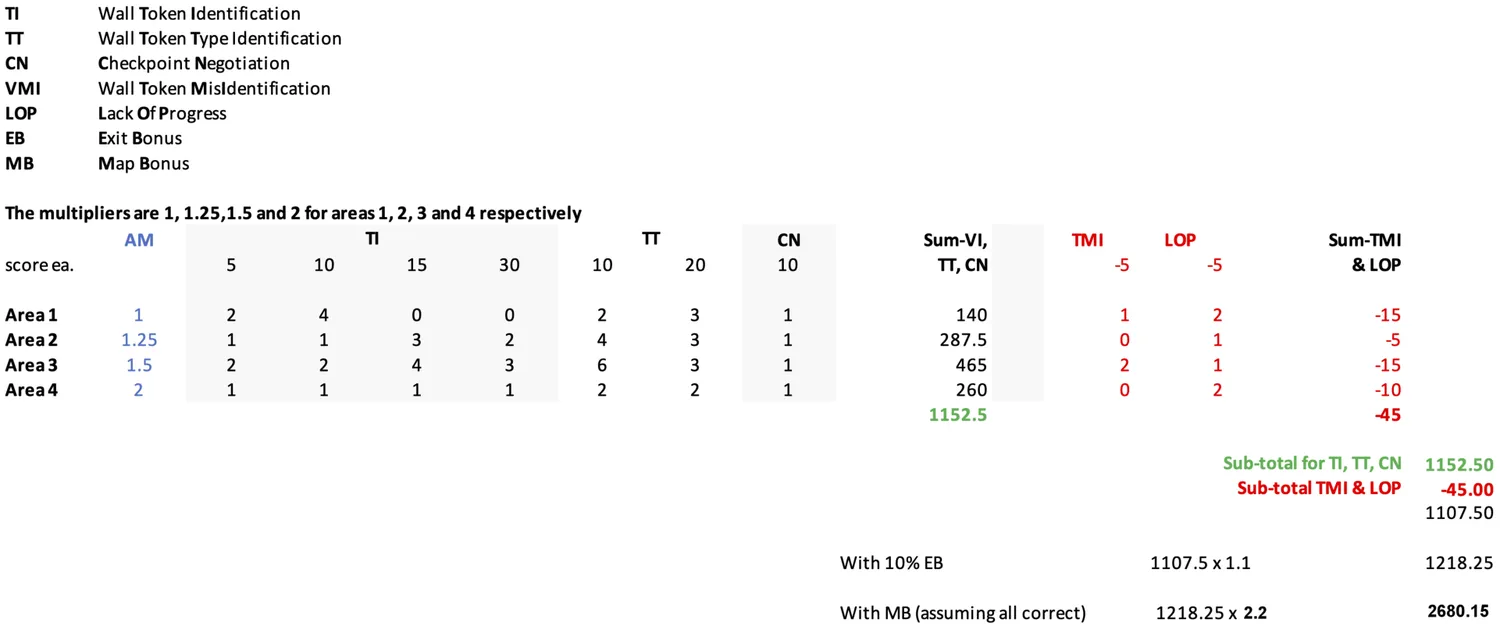
ตัวอย่างเช่น การรันที่ได้ผลลัพธ์ดังนี้จะได้ 2680.15 คะแนน:
การแข่งขัน
หัวข้อที่มีชื่อว่า “การแข่งขัน”วิธีเตรียมตัว เอกสารที่ต้องส่ง การตั้งค่าในการแข่งขัน และคะแนนสุดท้าย อยู่ในการเตรียมตัวสำหรับการแข่งขัน
ขั้นต่อไป
หัวข้อที่มีชื่อว่า “ขั้นต่อไป”เมื่อคุณรู้แล้วว่าหุ่นยนต์ต้องทำอะไร รับหุ่นยนต์ของคุณ

Erebus เป็นส่วนหนึ่งของ RoboCupJunior Rescue
ข่าว กิจกรรม และเอกสารของทีม: เว็บไซต์ชุมชน RCJ Rescue
© 2020–2026 Erebus Development Team