

 Bahasa Indonesia
 Deutsch
 English
 Español
 Français
 Português (Brasil)
 Türkçe
 中文(简体)
 中文(繁體)
 日本語
 한국어
ประกอบหุ่นยนต์ของคุณ
ในบทเรียนนี้ คุณจะประกอบหุ่นยนต์เริ่มต้น ด้วย Robot Customizer นี่คือหุ่นยนต์ที่ใช้ในทุกตัวอย่างของเอกสารนี้ ดังนั้นเมื่อจบบทเรียน คุณจะมีทุกอย่างพร้อมสำหรับเขียนโปรแกรม
หุ่นยนต์นี้ใช้งบประมาณ 2400 จาก 3000
ออกแบบหุ่นยนต์
หัวข้อที่มีชื่อว่า “ออกแบบหุ่นยนต์”เปิด Robot Customizer ซึ่งจะเริ่มด้วยชิ้นส่วนเริ่มต้น: ล้อสองล้อและเซนเซอร์วัดระยะสี่ตัว หากคุณเคยใช้มาก่อน ให้กดปุ่มรีเซ็ตด้านบนเพื่อเริ่มใหม่
ตำแหน่งมีหน่วยเป็นหนึ่งในสิบของมิลลิเมตร แม้ว่าช่องกรอกจะเขียนว่า mm: ตัวหุ่นยนต์มีรัศมีประมาณ 370
-
ตั้งค่าเซนเซอร์วัดระยะ ใต้ Distance sensors กด
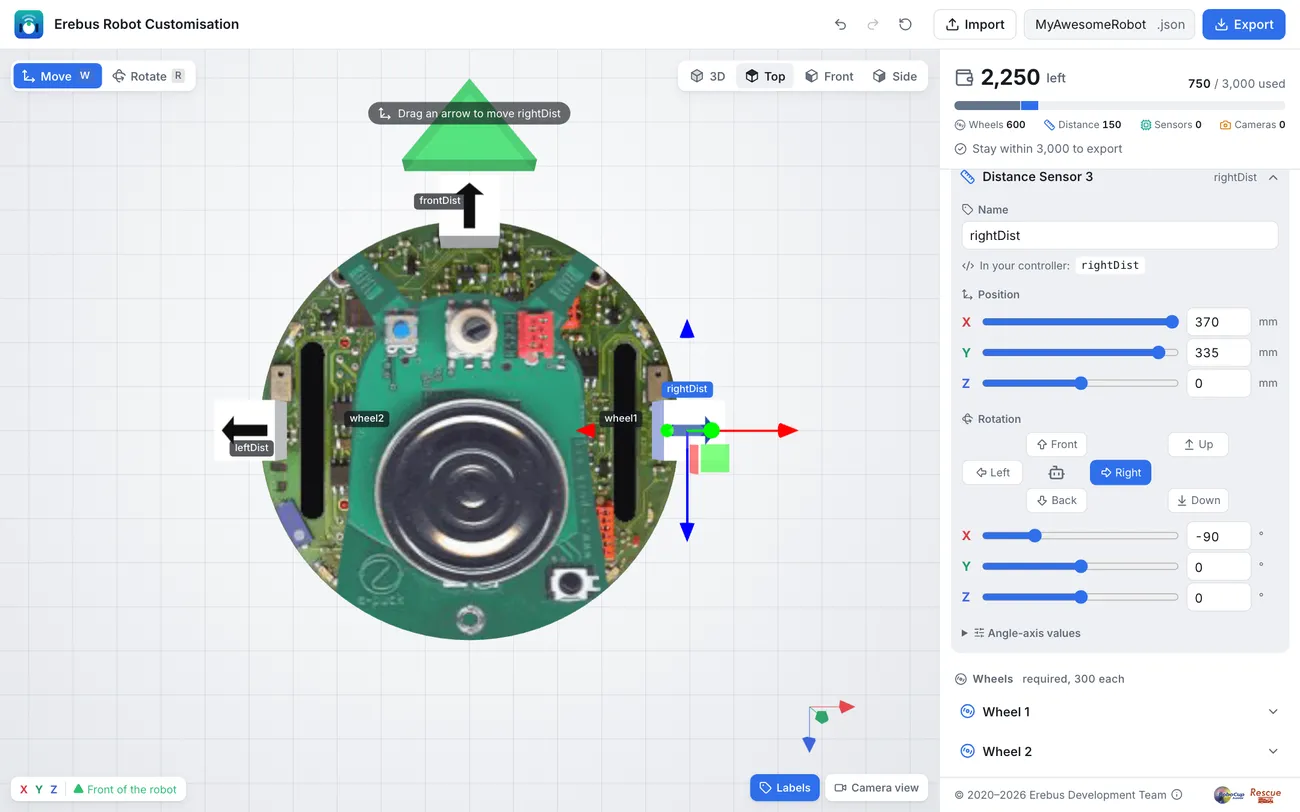
−หนึ่งครั้งเพื่อให้เหลือสามตัว จากนั้นคลิกแต่ละตัวเพื่อเปิด แล้วตั้งชื่อ ตำแหน่ง และการหมุน:เซนเซอร์ ชื่อ X Y Z การหมุน Distance Sensor 1 leftDist-370 335 0 Left Distance Sensor 2 frontDist0 335 -370 Front Distance Sensor 3 rightDist370 335 0 Right พิมพ์ค่าลงในช่องข้างแถบเลื่อน แล้วกดปุ่มการหมุน Top แสดงหุ่นยนต์จากด้านบน โดยด้านหน้าหันขึ้น คุณจึงตรวจสอบได้ว่าเซนเซอร์แต่ละตัวหันไปทางที่ถูกต้อง:
-
ตั้งชื่อล้อ เปิด Wheel 1 ซึ่งอยู่ทางด้านขวาของหุ่นยนต์ แล้วตั้งชื่อว่า
right wheelตั้งชื่อ Wheel 2 ว่าleft wheelโปรแกรมของคุณจะใช้ล้อเหล่านี้ในชื่อright wheel motorและleft wheel motorตามที่แสดงใต้ In your controller -
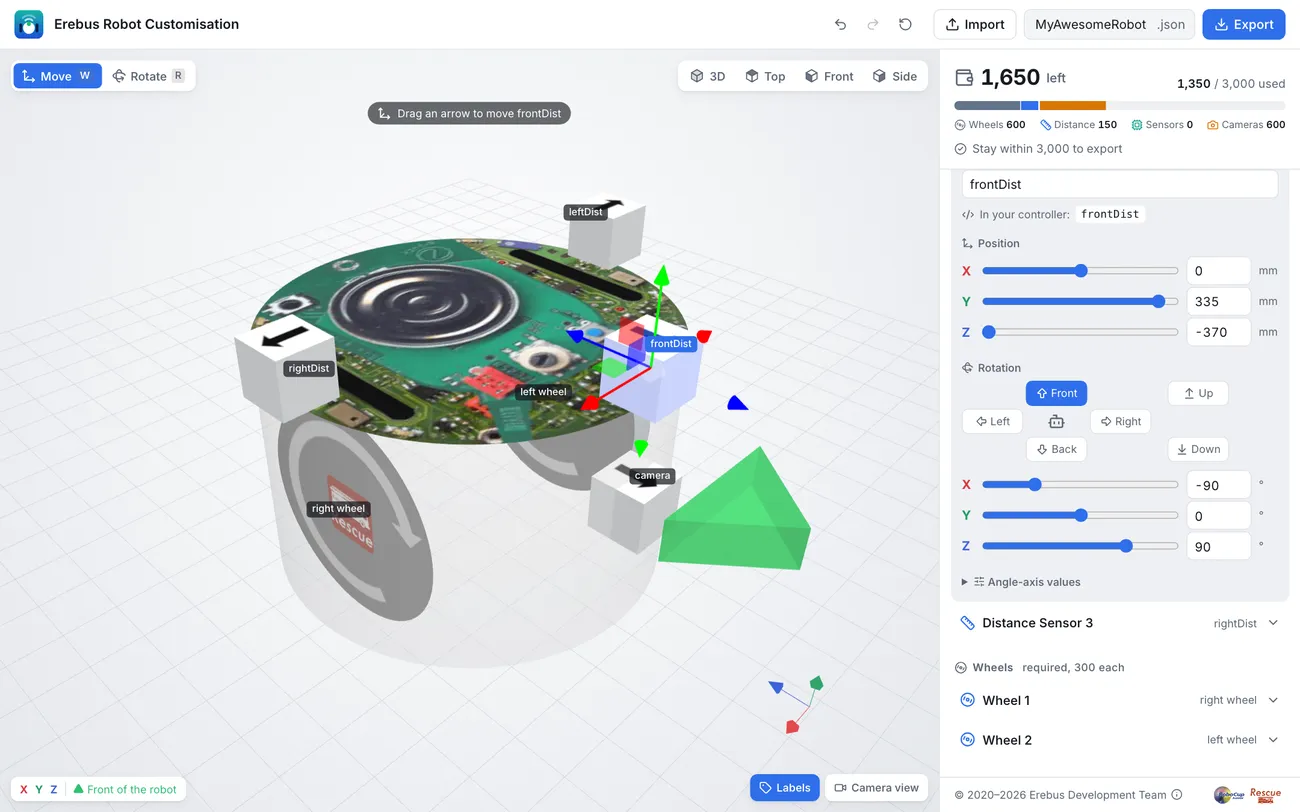
เพิ่มกล้อง เปิด Camera 1 แล้วตั้งค่า:
- ชื่อ:
camera - ความละเอียด: กว้าง 64px สูง 40px
- ตำแหน่ง: X
0, Y90, Z-370 - การหมุน: Front
- ชื่อ:
-
เพิ่มเซนเซอร์สี เปิด Colour sensor แล้วตั้งค่า:
- ชื่อ:
color - ตำแหน่ง: X
0, Y-41, Z-370 - การหมุน: Down
เซนเซอร์สีต้องมองลงเพื่อดูพื้น การติดไว้ด้านหน้าทำให้หุ่นยนต์เห็นหลุมก่อนที่ล้อจะไปถึง
- ชื่อ:
-
เพิ่ม GPS ไจโร และมาตรความเร่ง เปิด GPS, Gyro และ Accelerometer ชื่อเริ่มต้น
gps,gyroและaccelerometerรวมถึงตำแหน่งเริ่มต้นใช้ได้เลย -
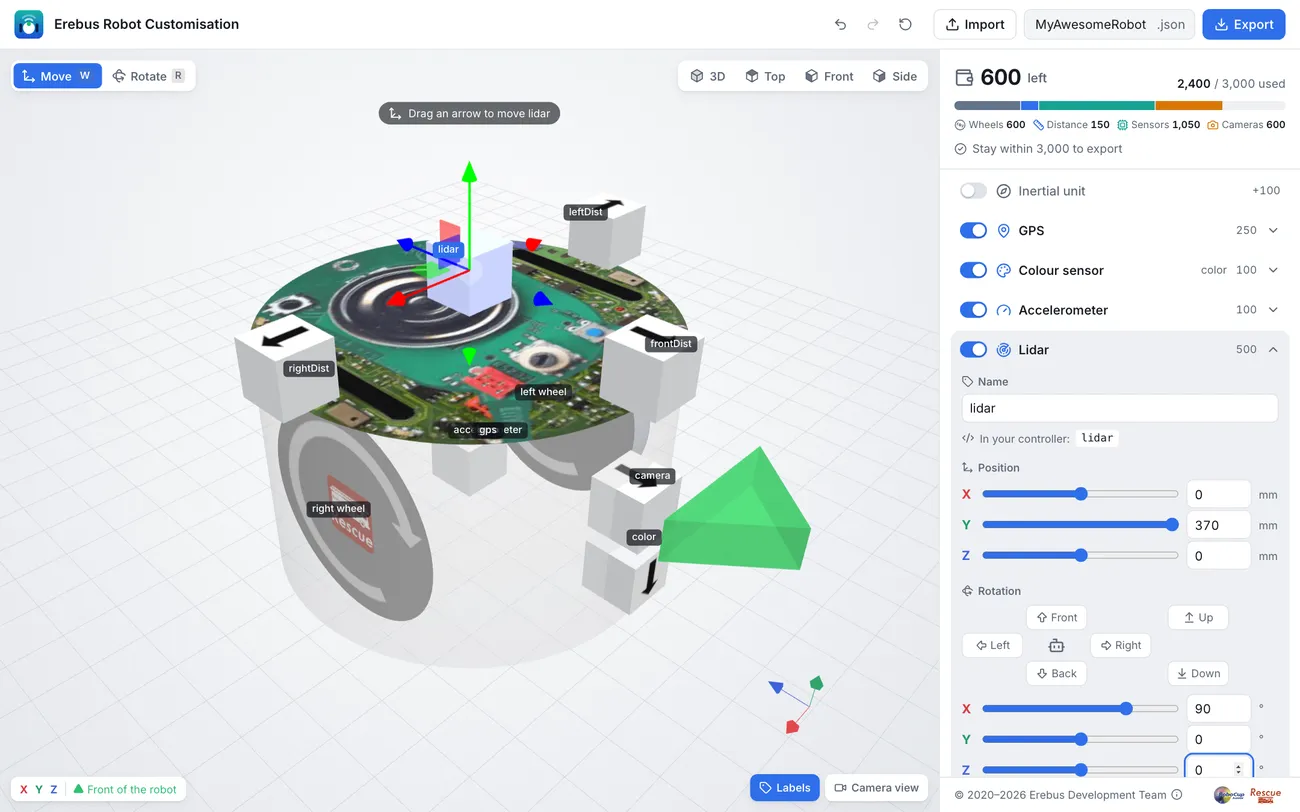
เพิ่ม lidar เปิด Lidar แล้วตั้งค่า:
- ตำแหน่ง: X
0, Y370, Z0 - การหมุน: พิมพ์ X
90, Y0, Z0
lidar ต้องอยู่ด้านบนของหุ่นยนต์ มิฉะนั้นตัวหุ่นยนต์จะบัง และต้องวางราบเพื่อสแกนได้รอบตัว ปุ่มการหมุนทำให้ lidar วางราบไม่ได้ จึงต้องพิมพ์ค่าเอง
- ตำแหน่ง: X
-
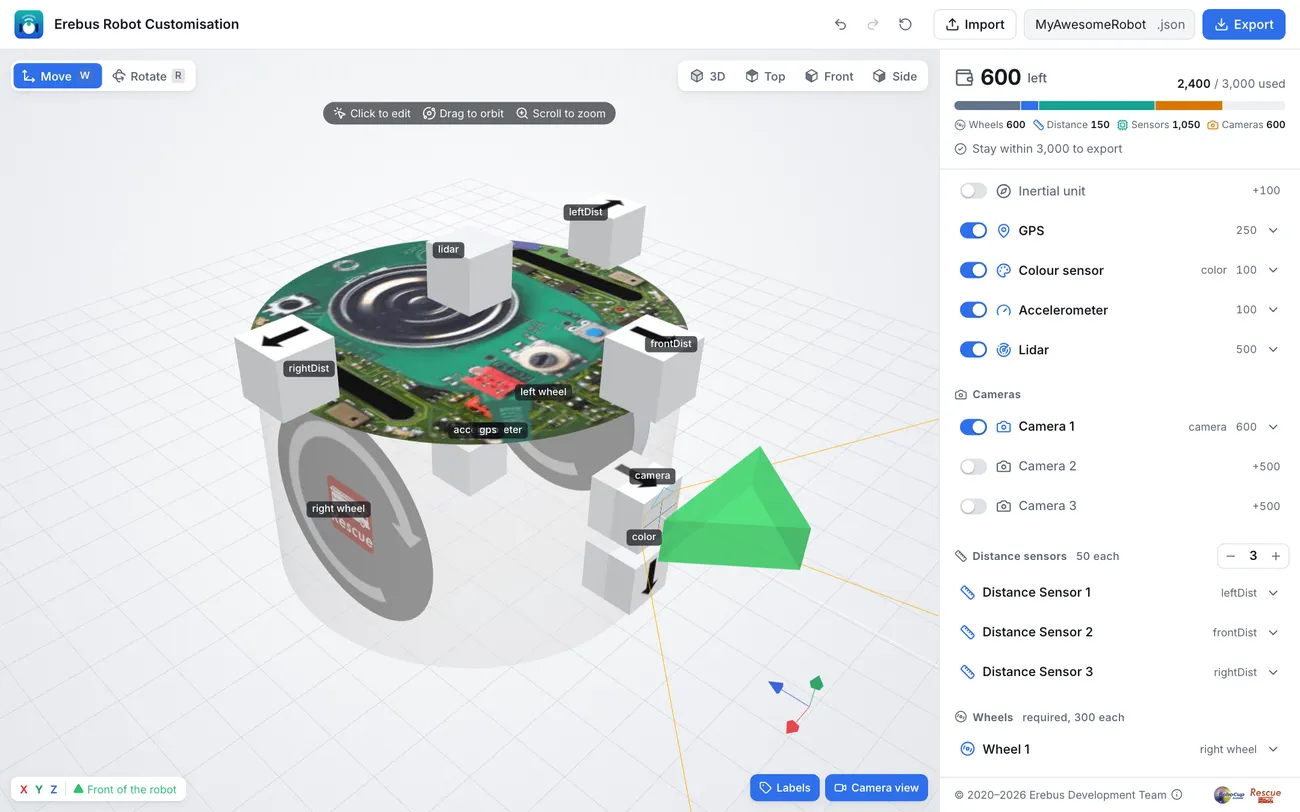
ตรวจสอบหุ่นยนต์ งบประมาณที่มุมขวาบนควรแสดง 2,400 / 3,000 used เปิด Labels เพื่อดูชื่อทั้งหมด และ Camera view เพื่อดูสิ่งที่กล้องจะเห็น
-
ส่งออก พิมพ์
starter-robotเป็นชื่อไฟล์ที่ด้านบน แล้วกด Export เก็บไฟล์starter-robot.jsonไว้: คุณ Import ไฟล์นี้ภายหลังเพื่อแก้ไขหุ่นยนต์ได้
หากมีอะไรผิดพลาด ให้เปรียบเทียบกับหุ่นยนต์ที่เสร็จแล้ว: ดาวน์โหลด starter-robot.json แล้ว Import เข้าไป
ขั้นต่อไป
หัวข้อที่มีชื่อว่า “ขั้นต่อไป”
Erebus เป็นส่วนหนึ่งของ RoboCupJunior Rescue
ข่าว กิจกรรม และเอกสารของทีม: เว็บไซต์ชุมชน RCJ Rescue
© 2020–2026 Erebus Development Team