

 Bahasa Indonesia
 Deutsch
 English
 Español
 Français
 Português (Brasil)
 ไทย
 中文(简体)
 中文(繁體)
 日本語
 한국어
Robotunu yap
Bu eğitimde Robot Customizer ile başlangıç robotunu yapacaksın. Bu robot, belgelerdeki tüm örneklerde kullanılır; eğitimin sonunda onu programlamak için her şeyin hazır olacak.
Robotun maliyeti, 3000’lik bütçenin 2400’üdür.
Robotu tasarla
Bölüm başlığı “Robotu tasarla”Robot Customizer aracını aç. Varsayılan parçalarla başlar: iki tekerlek ve dört mesafe sensörü. Daha önce kullandıysan baştan başlamak için üstteki sıfırlama düğmesine bas.
Kutularda mm yazsa da konumlar milimetrenin onda biri cinsindendir: robotun gövdesinin yarıçapı yaklaşık 370’tir.
-
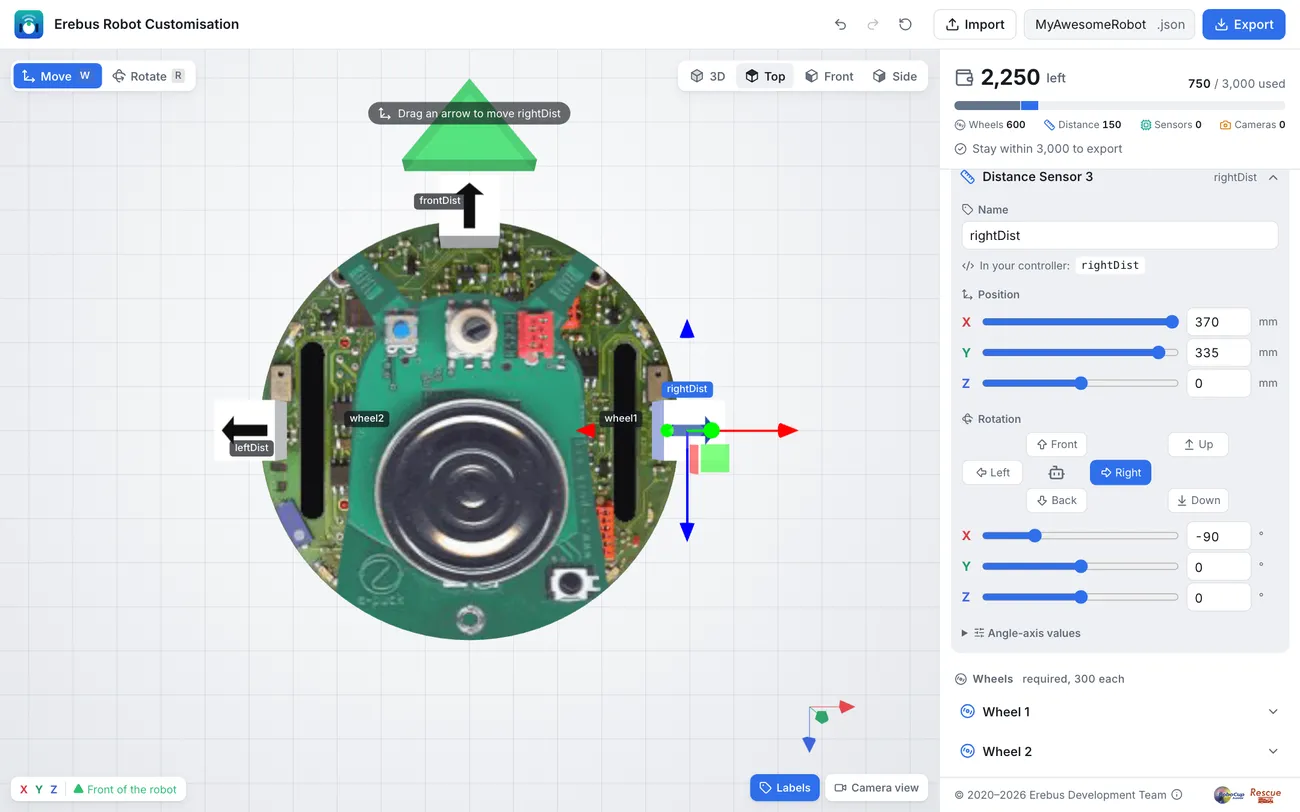
Mesafe sensörlerini ayarla. Distance sensors altında üç sensör kalması için
−düğmesine bir kez bas. Sonra her birini tıklayarak aç; adını, konumunu ve dönüşünü ayarla:Sensör Ad X Y Z Dönüş Distance Sensor 1 leftDist-370 335 0 Left Distance Sensor 2 frontDist0 335 -370 Front Distance Sensor 3 rightDist370 335 0 Right Değerleri kaydırıcıların yanındaki kutulara yaz ve dönüş düğmelerine bas. Top, robotu önü yukarıda olacak şekilde yukarıdan gösterir; böylece her sensörün doğru yöne baktığını kontrol edebilirsin:
-
Tekerleklere ad ver. Robotun sağ tarafındaki Wheel 1’i aç ve adını
right wheelyap. Wheel 2’nin adınıleft wheelyap. Programın bunları, In your controller altında gösterildiği gibiright wheel motorveleft wheel motorolarak kullanır. -
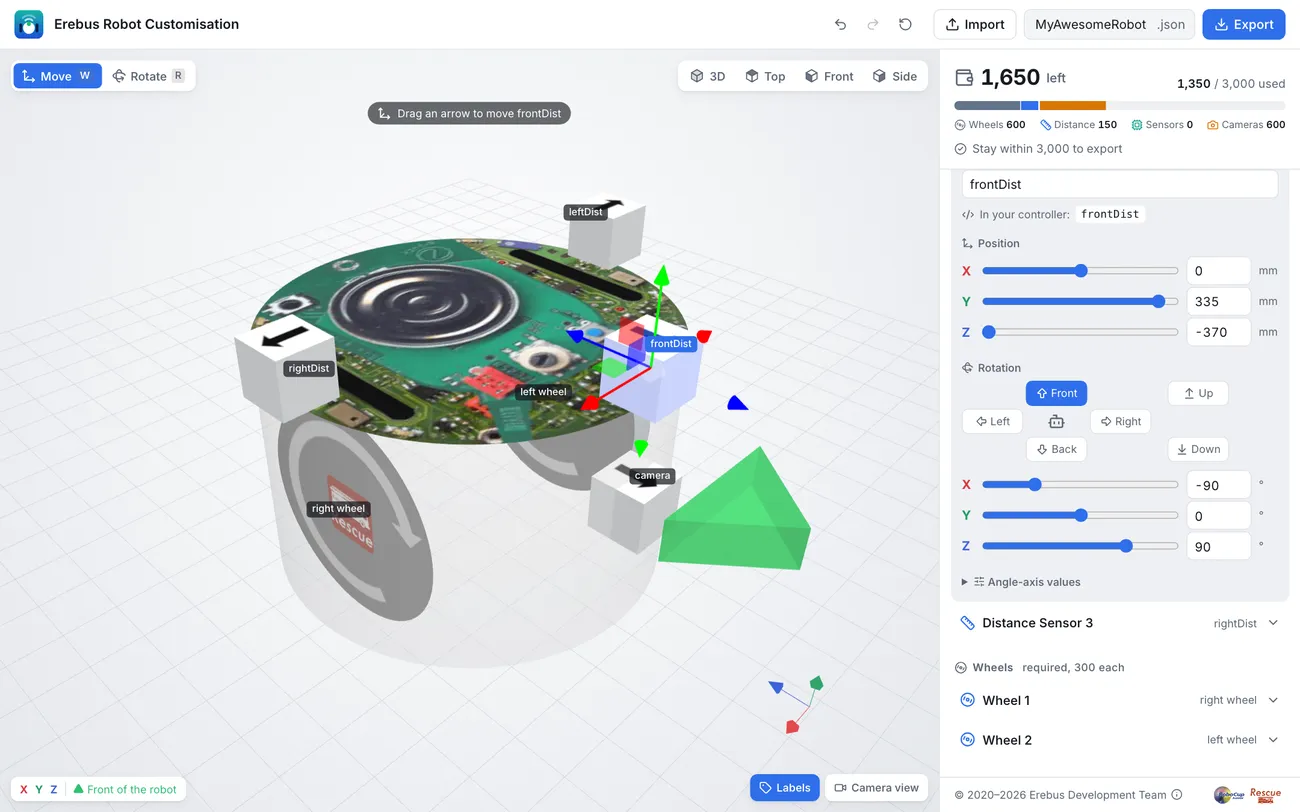
Kamerayı ekle. Camera 1’i aç ve şunları ayarla:
- Ad:
camera - Çözünürlük: genişlik 64px, yükseklik 40px
- Konum: X
0, Y90, Z-370 - Dönüş: Front
- Ad:
-
Renk sensörünü ekle. Colour sensor’ü aç ve şunları ayarla:
- Ad:
color - Konum: X
0, Y-41, Z-370 - Dönüş: Down
Renk sensörü zemini görmek için aşağıya bakmalıdır. Onu öne yerleştirmek, robotun tekerlekleri bir çukura ulaşmadan önce çukuru görmesini sağlar.
- Ad:
-
GPS’i, jiroskobu ve ivmeölçeri ekle. GPS, Gyro ve Accelerometer’ı aç. Varsayılan adları (
gps,gyroveaccelerometer) ve konumları uygundur. -
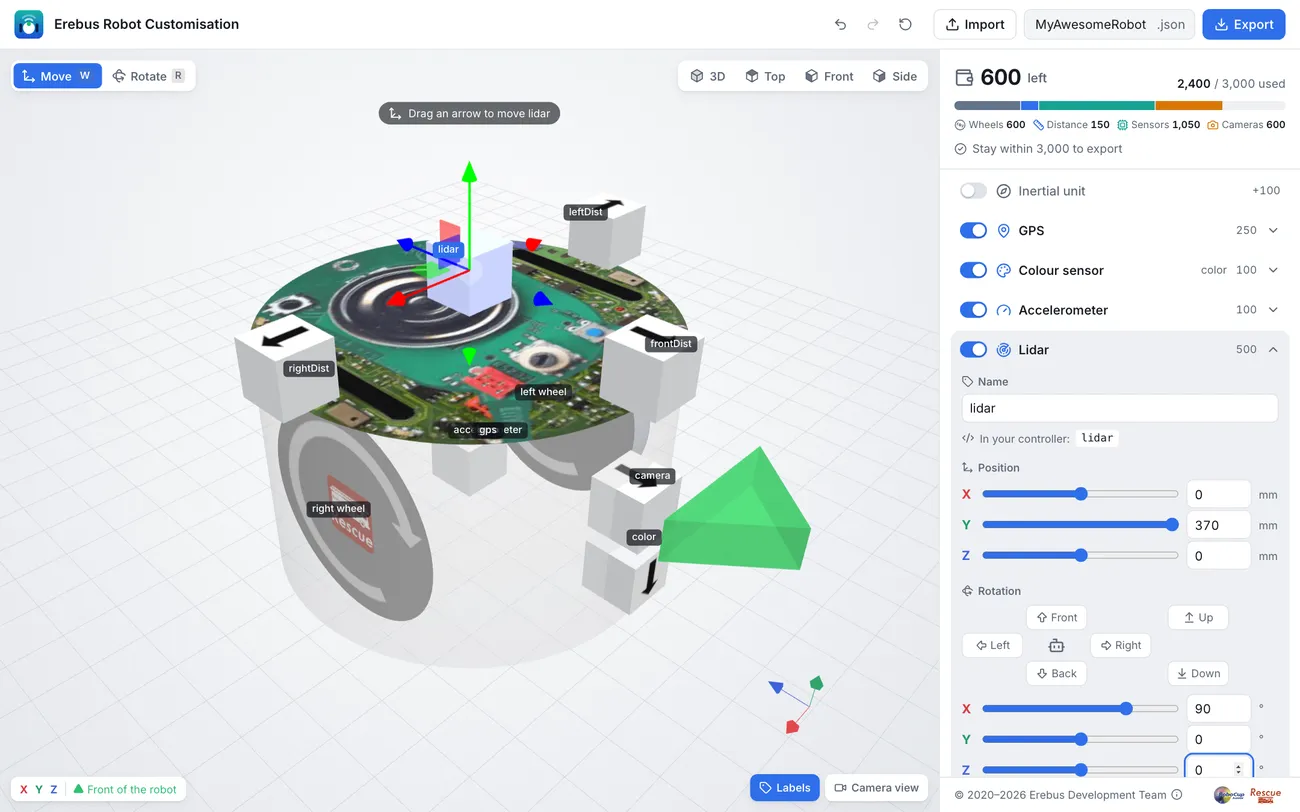
Lidarı ekle. Lidar’ı aç ve şunları ayarla:
- Konum: X
0, Y370, Z0 - Dönüş: X
90, Y0, Z0yaz
Lidar robotun üstünde olmalıdır, aksi halde gövde onu engeller; çevresini tamamen tarayabilmesi için de düz yatmalıdır. Dönüş düğmeleriyle lidar düz yatırılamaz, bu yüzden değerleri elle yaz.
- Konum: X
-
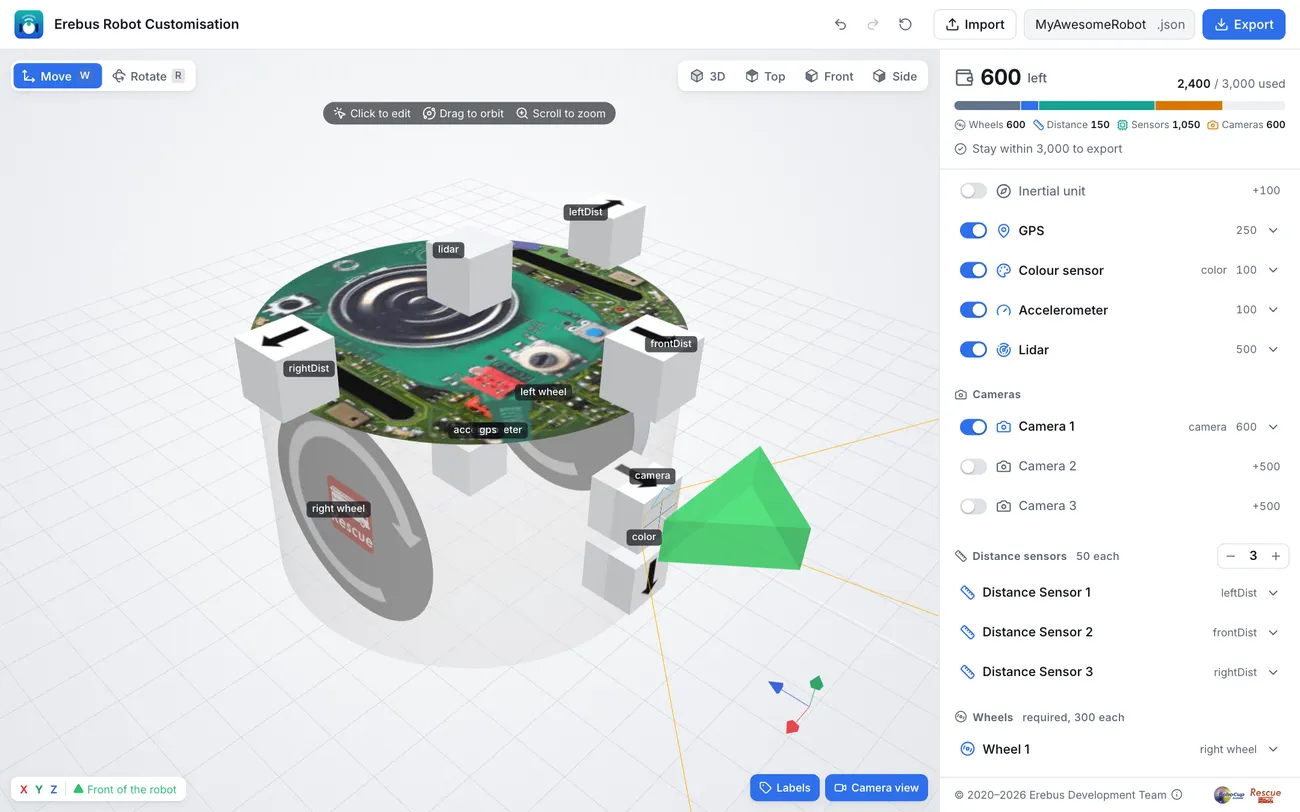
Robotu kontrol et. Sağ üstteki bütçe 2,400 / 3,000 used göstermelidir. Tüm adları görmek için Labels’ı, kameranın ne göreceğini görmek için Camera view’u aç.
-
Dışa aktar. Üstteki dosya adı alanına
starter-robotyaz ve Export düğmesine bas.starter-robot.jsondosyasını sakla: robotu değiştirmek için onu daha sonra Import ile içe aktarabilirsin.
Bir şeyler ters gittiyse bitmiş robotla karşılaştır: starter-robot.json dosyasını indir ve içe aktar.
Sonraki adım
Bölüm başlığı “Sonraki adım”
Erebus, RoboCupJunior Rescue programının bir parçasıdır.
Haberler, etkinlikler ve takım belgeleri: RCJ Rescue Topluluk Web Sitesi
© 2020–2026 Erebus Development Team