

 Bahasa Indonesia
 Deutsch
 English
 Español
 Français
 Português (Brasil)
 Türkçe
 ไทย
 中文(繁體)
 日本語
 한국어
搭建机器人
在本教程中,你将用 Robot Customizer 搭建入门机器人。本文档的所有示例都使用这个机器人,所以完成之后,你就可以开始为它编程了。
它在 3000 的预算中花费 2400。
打开 Robot Customizer。它一开始带有默认部件:两个车轮和四个距离传感器。如果你以前用过它,请按顶部的重置按钮重新开始。
虽然输入框上写的是 mm,但位置的单位其实是十分之一毫米:机器人车身的半径大约是 370。
-
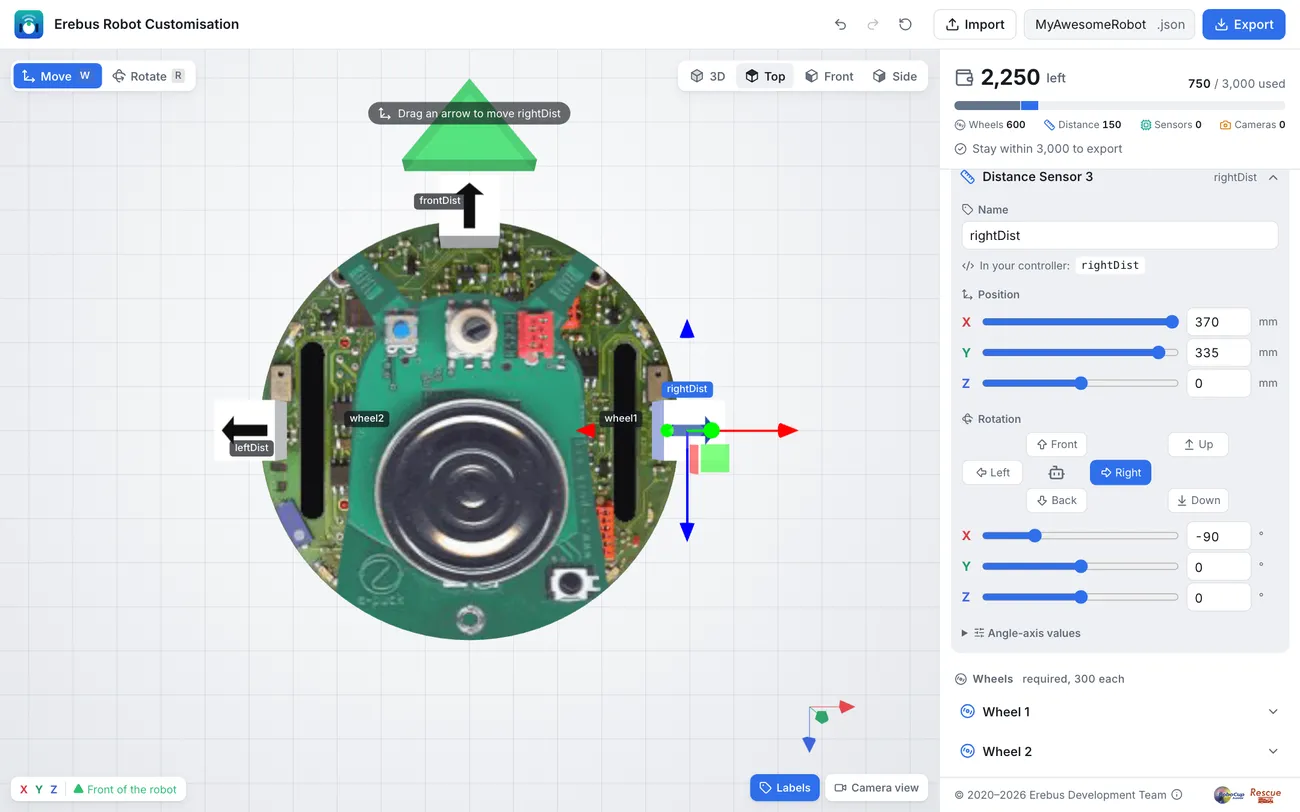
设置距离传感器。 在 Distance sensors 下,按一次
−,保留三个。然后依次点击每个传感器将其展开,设置它的名称、位置和旋转方向:传感器 名称 X Y Z 旋转方向 Distance Sensor 1 leftDist-370 335 0 Left Distance Sensor 2 frontDist0 335 -370 Front Distance Sensor 3 rightDist370 335 0 Right 在滑块旁边的输入框中输入数值,然后按下旋转方向按钮。Top 从上方显示机器人,前方朝上,这样你可以检查每个传感器是否朝向正确的方向:
-
为车轮命名。 展开位于机器人右侧的 Wheel 1,把它命名为
right wheel。把 Wheel 2 命名为left wheel。你的程序会以right wheel motor和left wheel motor的名字使用它们,如 In your controller 下所示。 -
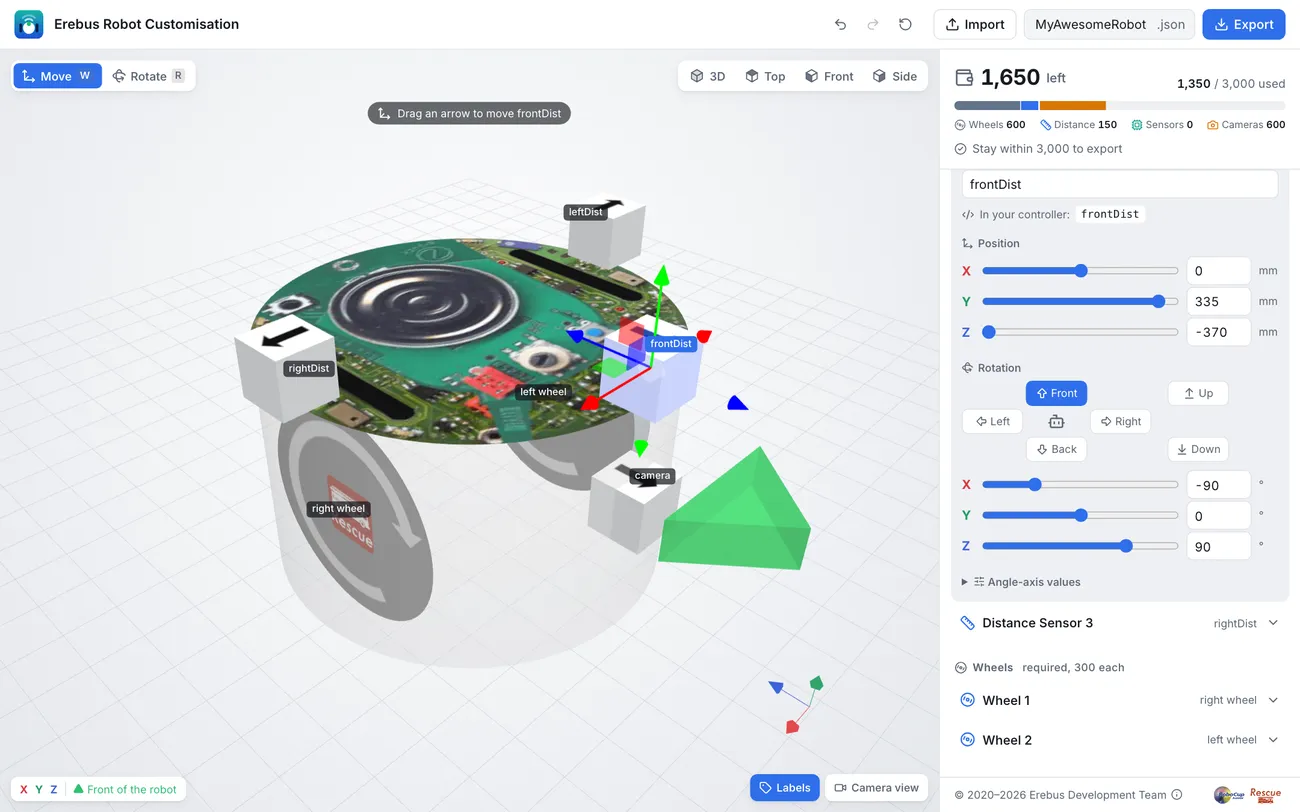
添加摄像头。 打开 Camera 1,并设置:
- 名称:
camera - 分辨率:宽 64px,高 40px
- 位置:X
0,Y90,Z-370 - 旋转方向:Front
- 名称:
-
添加颜色传感器。 打开 Colour sensor,并设置:
- 名称:
color - 位置:X
0,Y-41,Z-370 - 旋转方向:Down
颜色传感器必须朝下才能看到地面。把它放在前部,机器人就能在车轮到达坑洞之前看到坑洞。
- 名称:
-
添加 GPS、陀螺仪和加速度计。 打开 GPS、Gyro 和 Accelerometer。它们的默认名称
gps、gyro和accelerometer以及默认位置都可以直接使用。 -
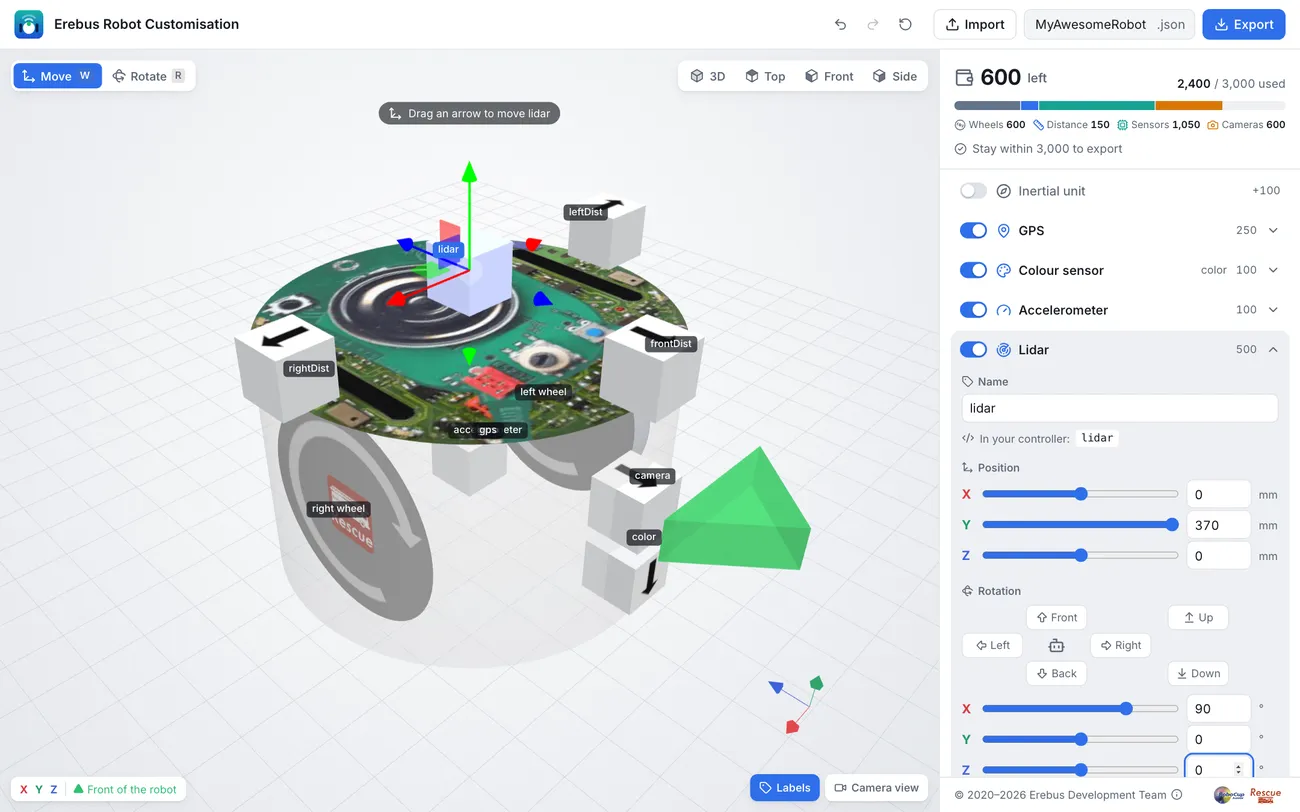
添加激光雷达。 打开 Lidar,并设置:
- 位置:X
0,Y370,Z0 - 旋转:输入 X
90,Y0,Z0
激光雷达必须位于机器人顶部,否则会被车身挡住;而且它必须保持水平,才能扫描四周。旋转方向按钮无法让它保持水平,所以请直接输入数值。
- 位置:X
-
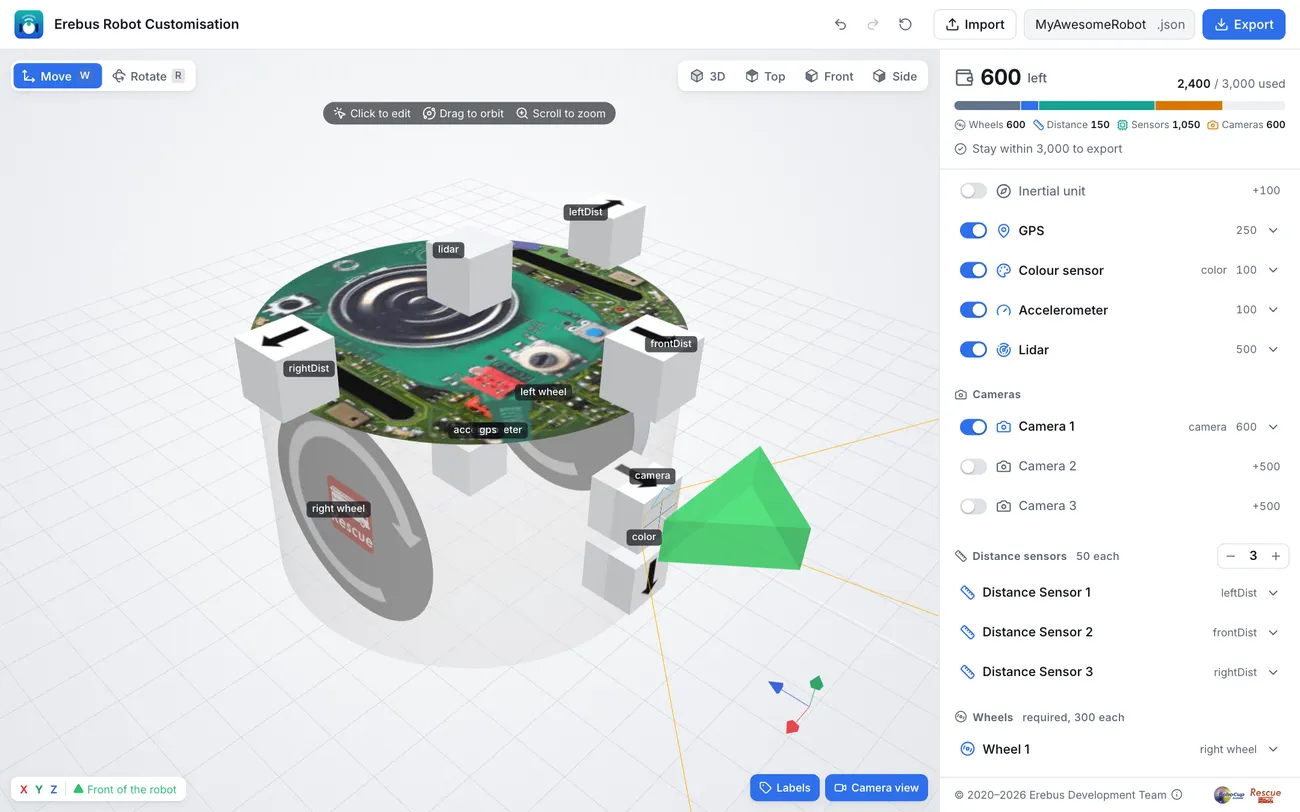
检查机器人。 右上角的预算应该显示 2,400 / 3,000 used。打开 Labels 可以看到每个名称,打开 Camera view 可以看到摄像头将会看到的画面。
-
导出。 在顶部输入文件名
starter-robot,然后按 Export。保留starter-robot.json文件:以后可以用 Import 导入它来修改机器人。
如果哪里出了问题,可以和搭建好的机器人比较一下:下载 starter-robot.json 并导入它。

Erebus 是 RoboCupJunior Rescue 的一部分。
新闻、活动和队伍文档:RCJ Rescue 社区网站
© 2020–2026 Erebus Development Team