

 Bahasa Indonesia
 Deutsch
 English
 Español
 Français
 Português (Brasil)
 Türkçe
 ไทย
 中文(繁體)
 日本語
 한국어
获取机器人
在 Erebus 中,机器人由你来设计:你在预算范围内选择它的传感器和安装位置。每个程序都需要一个机器人,所以第一步就是获取一个机器人,并把它加载到 Erebus 中。
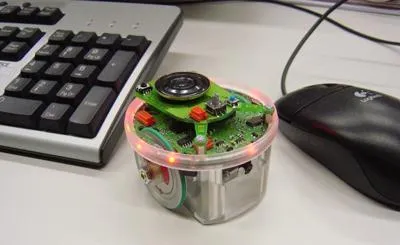
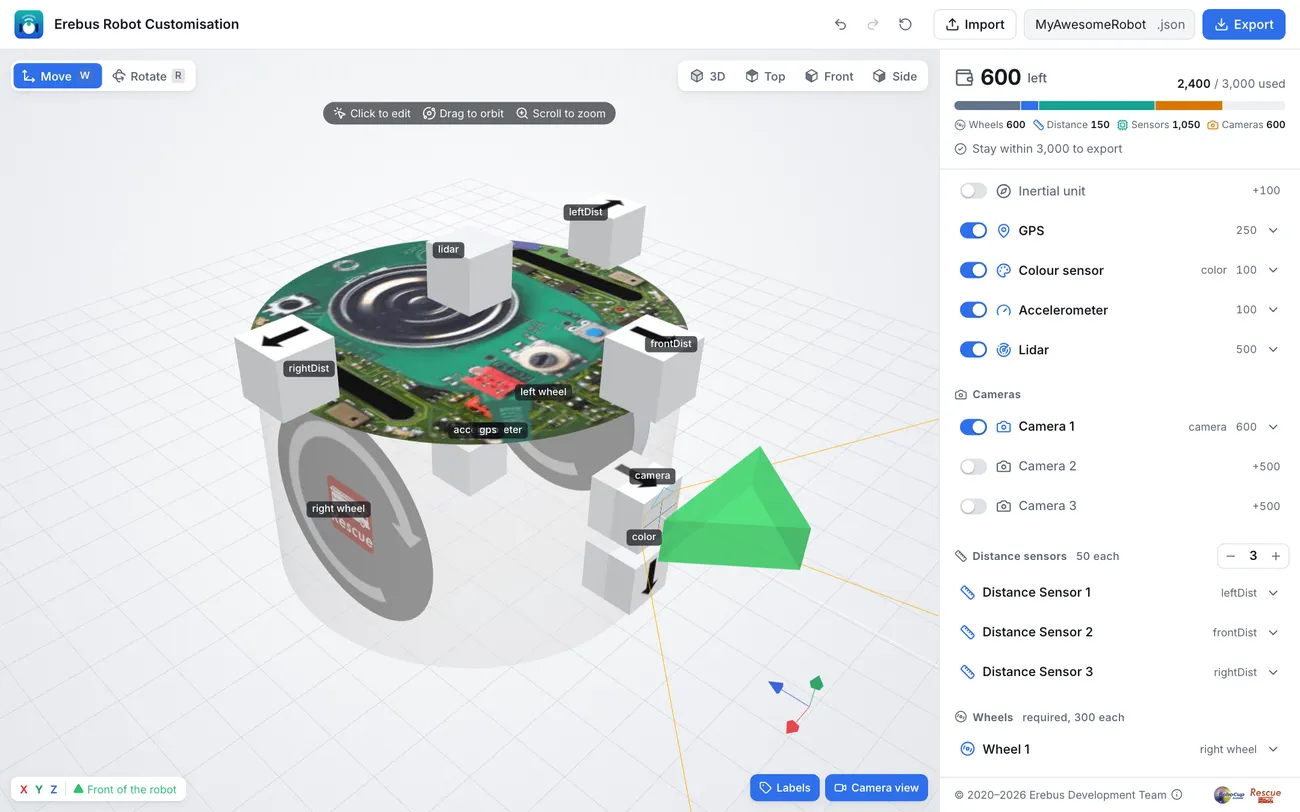
这个机器人基于 e-puck,一种有两个车轮的小型圆形教育机器人。你用 Robot Customizer 为它添加传感器,并把设计保存为 Erebus 可以加载的 .json 文件。
本文档在所有地方都使用同一个机器人,也就是入门机器人,这样每个示例都能直接运行。它拥有教程需要的所有传感器:
| 部件 | 程序中的名称 | 用途 |
|---|---|---|
| 两个车轮 | left wheel motor、right wheel motor |
移动 |
| 车轮编码器 | left wheel sensor、right wheel sensor |
测量车轮转过了多少 |
| 三个距离传感器 | leftDist、frontDist、rightDist |
找到左侧、前方和右侧的墙 |
| 摄像头,64 × 40 像素 | camera |
寻找墙面标识 |
| 颜色传感器 | color |
查看地面:坑洞、沼泽和通道 |
| GPS | gps |
了解自己的位置,用于报告标识 |
| 陀螺仪 | gyro |
测量转过了多少 |
| 加速度计 | accelerometer |
测量加速度 |
| 激光雷达 | lidar |
测量四周的距离 |
| 发射器和接收器 | emitter、receiver |
与比赛通信。每个机器人都有。 |
它在 3000 的预算中花费 2400。
选择你的方式
Section titled “选择你的方式”推荐:自己动手搭建。 大约需要 15 分钟,你会了解机器人的每一个部分。请按照搭建机器人操作。
赶时间的话:下载搭建好的机器人,继续学习教程。你随时可以回来再自己搭建。
在 Erebus 中加载
Section titled “在 Erebus 中加载”- 打开一个世界,例如
game/worlds/world1.wbt。 - 在控制窗口中,按下带有机器人图标的右侧 LOAD 按钮,然后选择你的
.json文件。 - 查看 Webots 控制台。Erebus 会列出每个部件及其花费,最后显示
Your custom robot has been successfully generated!。
在你加载另一个机器人或重置比赛之前,机器人会一直保持加载状态。接下来,运行你的第一个程序。
设计你自己的机器人
Section titled “设计你自己的机器人”掌握基础之后,你可以修改入门机器人,或者设计一个新的机器人:更多、分辨率更高的摄像头,更多距离传感器,或者把传感器放在其他位置。Robot Customizer 参考列出了所有部件及其花费和限制。
如果你修改了某个部件的名称,也要在程序中同步修改。

Erebus 是 RoboCupJunior Rescue 的一部分。
新闻、活动和队伍文档:RCJ Rescue 社区网站
© 2020–2026 Erebus Development Team