

 Bahasa Indonesia
 Deutsch
 English
 Español
 Français
 Português (Brasil)
 Türkçe
 ไทย
 中文(繁體)
 日本語
 한국어
故障排除
首先,请查看 Webots 控制台。大多数问题都会在那里显示错误信息。
No module named 'cv2'
Section titled “No module named 'cv2'”Webots 使用的 Python 中没有安装 OpenCV。请在这个 Python 中安装所需的库。如果你安装了多个 Python,下面提到的 Python command 设置会告诉你 Webots 使用的是哪一个。
WARNING: Python was not found
Section titled “WARNING: Python was not found”Webots 不知道 Python 在哪里。
-
找到 Python。在 macOS 和 Linux 上,在终端中运行
which python3。在 Windows 上,检查在新打开的命令提示符中输入python能否启动 Python。如果不能,请重新安装 Python,并勾选把它添加到 PATH 的选项。 -
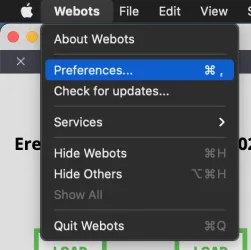
打开 Webots 首选项:在 macOS 上是 Webots > Preferences,在 Windows 和 Linux 上是 Tools > Preferences。
-
在 Python command 字段中设置路径。在 Windows 上,通常填
python就够了。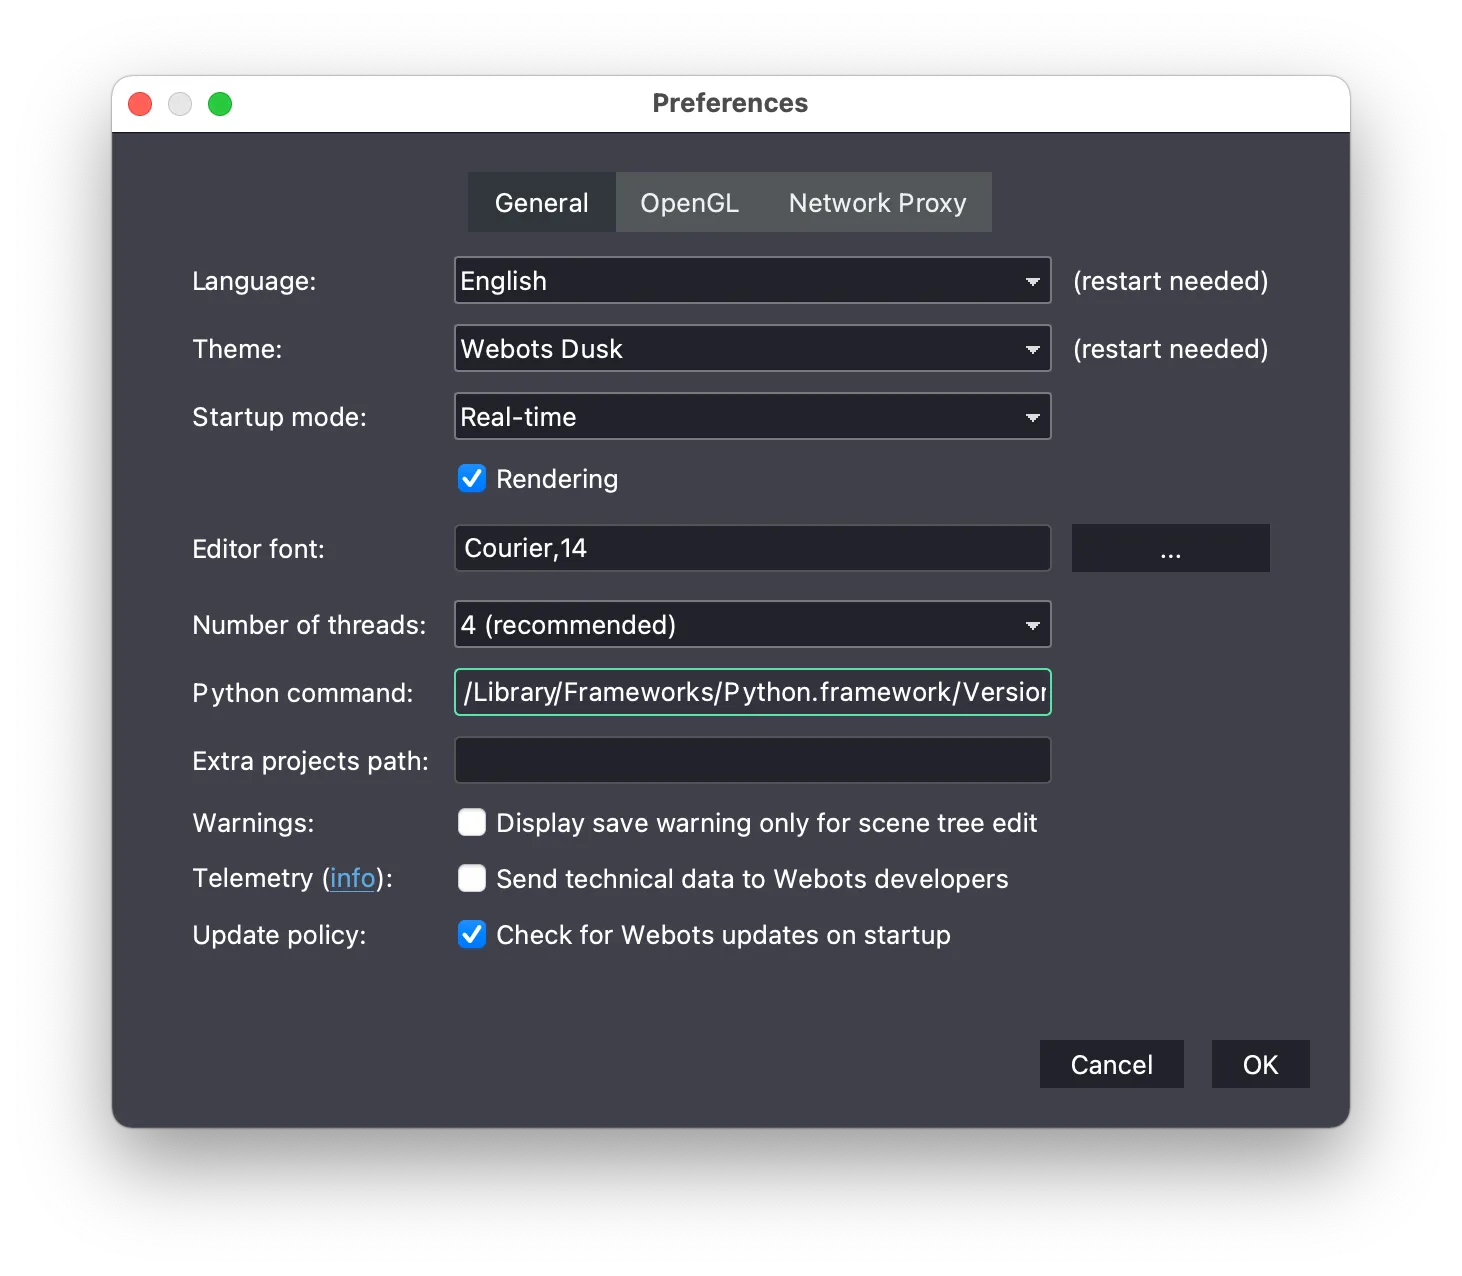
比赛计时器没有出现
Section titled “比赛计时器没有出现”第一次启动时,Erebus 需要安装一些库,可能要花几分钟。如果一直没有完成,请查看控制台中的错误。如果自动安装不起作用,请自己安装所需的库。
运行 Erebus
Section titled “运行 Erebus”控制窗口没有出现
Section titled “控制窗口没有出现”控制窗口是 Webots 打开的一个网页。
- 如果被浏览器拦截了,请在世界打开的状态下打开控制窗口。
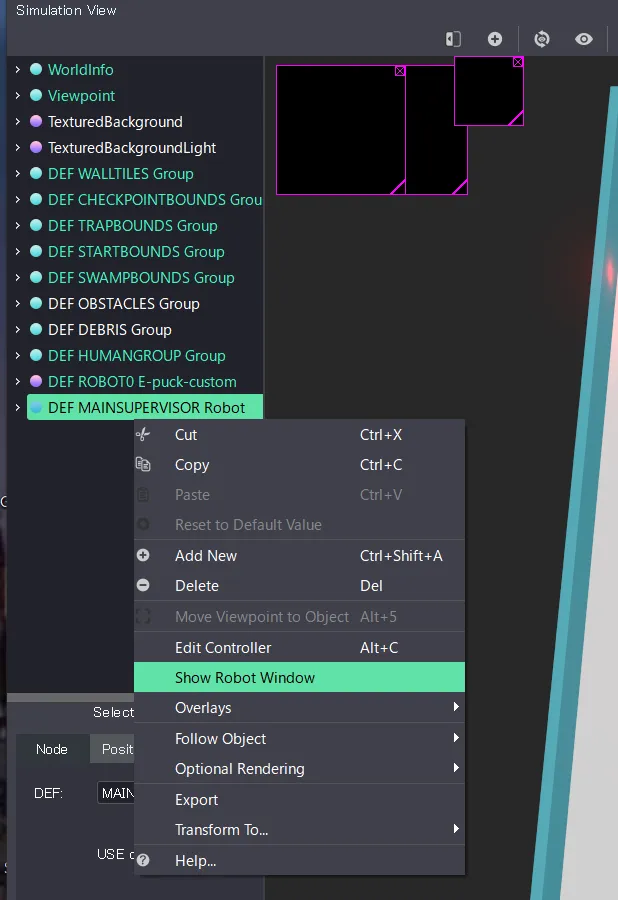
- 否则,请通过 Tools > Scene Tree 确保 Scene Tree(场景树)处于显示状态。
- 在 Scene Tree 中找到 DEF MAINSUPERVISOR Robot,右键点击它,选择 Show Robot Window。
Webots 画面空白或全黑
Section titled “Webots 画面空白或全黑”在打开世界之前,先把下载的文件复制并解压到一个单独的文件夹中。
仿真运行得太慢
Section titled “仿真运行得太慢”这很可能是由于你的电脑性能不足。降低图形质量可能会有帮助:
- 打开 Webots 首选项。
- 打开 OpenGL 标签页。
- 修改设置。
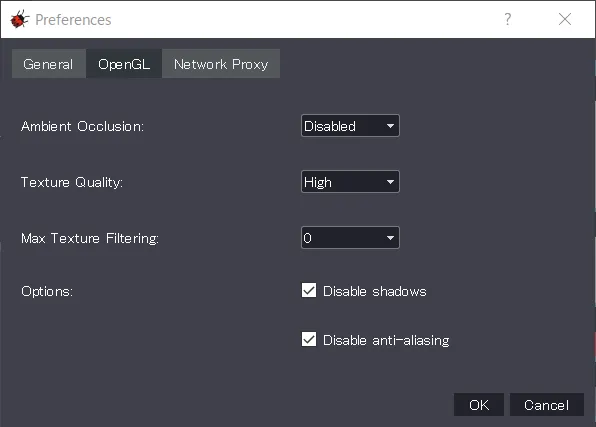
这些设置会改变摄像头看到的画面,而比赛使用的是比赛自己的设置,所以也请用那些设置检查你的程序。
PROTO parameter 'camera_width' has no matching IS field
Section titled “PROTO parameter 'camera_width' has no matching IS field”加载用当前版本 Robot Customizer 制作的机器人时,Erebus v26.1 会用红字显示这个错误。你可以忽略它:机器人能正常工作,摄像头也是你选择的分辨率。
我的程序说找不到某个设备
Section titled “我的程序说找不到某个设备”请看下文。另外,请检查你是否在开始比赛之前用右侧的 LOAD 按钮加载了机器人。
Device "..." was not found {#device–was-not-found}
Section titled “Device "..." was not found {#device–was-not-found}”程序中的设备名称与你的机器人不一致。入门机器人的设备名称在参考中。对于你自己的机器人,名称就是你在 Robot Customizer 中设置的名字。请检查机器人是否已经加载。
报告墙面标识时什么都没有发生
Section titled “报告墙面标识时什么都没有发生”在控制窗口的 Settings 标签页中打开 Enable debugging,然后查看控制台。最常见的原因是机器人停止的时间不足 1 秒,或者坐标没有换算成厘米。请参阅通信。
我的报告都被判为误判
Section titled “我的报告都被判为误判”机器人必须在距离标识半个地块以内,并且与标识位于墙的同一侧,而且每个标识只能得分一次。报告假标识也算作误判。
地图得到 0% 或出现计分错误
Section titled “地图得到 0% 或出现计分错误”你的地图必须包含起始地块(5),而且只能被评估一次。请参阅提交地图。
在远程模式下控制器无法连接
Section titled “在远程模式下控制器无法连接”请参阅你所用操作系统的 Remote Controller 指南。
还是解决不了?
Section titled “还是解决不了?”请在 Discord 服务器上提问,或者提交 issue。请附上你的操作系统、Erebus 和 Webots 的版本,以及控制台中的消息。

Erebus 是 RoboCupJunior Rescue 的一部分。
新闻、活动和队伍文档:RCJ Rescue 社区网站
© 2020–2026 Erebus Development Team