

 Bahasa Indonesia
 Deutsch
 English
 Español
 Français
 Português (Brasil)
 Türkçe
 ไทย
 中文(简体)
 中文(繁體)
 日本語
문제 해결
가장 먼저 Webots 콘솔을 확인하세요. 대부분의 문제는 그곳에 오류 메시지가 표시돼요.
No module named 'cv2'
섹션 제목: “No module named 'cv2'”Webots가 사용하는 Python에 OpenCV가 설치되어 있지 않아요. 그 Python에 필요한 라이브러리를 설치하세요. Python이 여러 개 설치되어 있다면, 아래의 Python command 설정을 보면 Webots가 어떤 Python을 사용하는지 알 수 있어요.
WARNING: Python was not found
섹션 제목: “WARNING: Python was not found”Webots가 Python이 어디에 있는지 몰라요.
-
Python을 찾으세요. macOS와 Linux에서는 터미널에서
which python3를 실행하세요. Windows에서는 새 명령 프롬프트에서python을 입력했을 때 Python이 열리는지 확인하세요. 열리지 않으면 PATH에 추가하는 옵션을 체크하고 Python을 다시 설치하세요. -
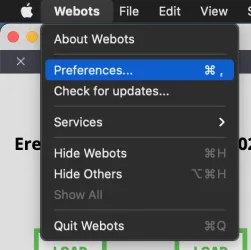
Webots 환경 설정을 여세요. macOS에서는 Webots > Preferences, Windows와 Linux에서는 Tools > Preferences예요.
-
Python command 칸에 경로를 설정하세요. Windows에서는 보통
python이면 충분해요.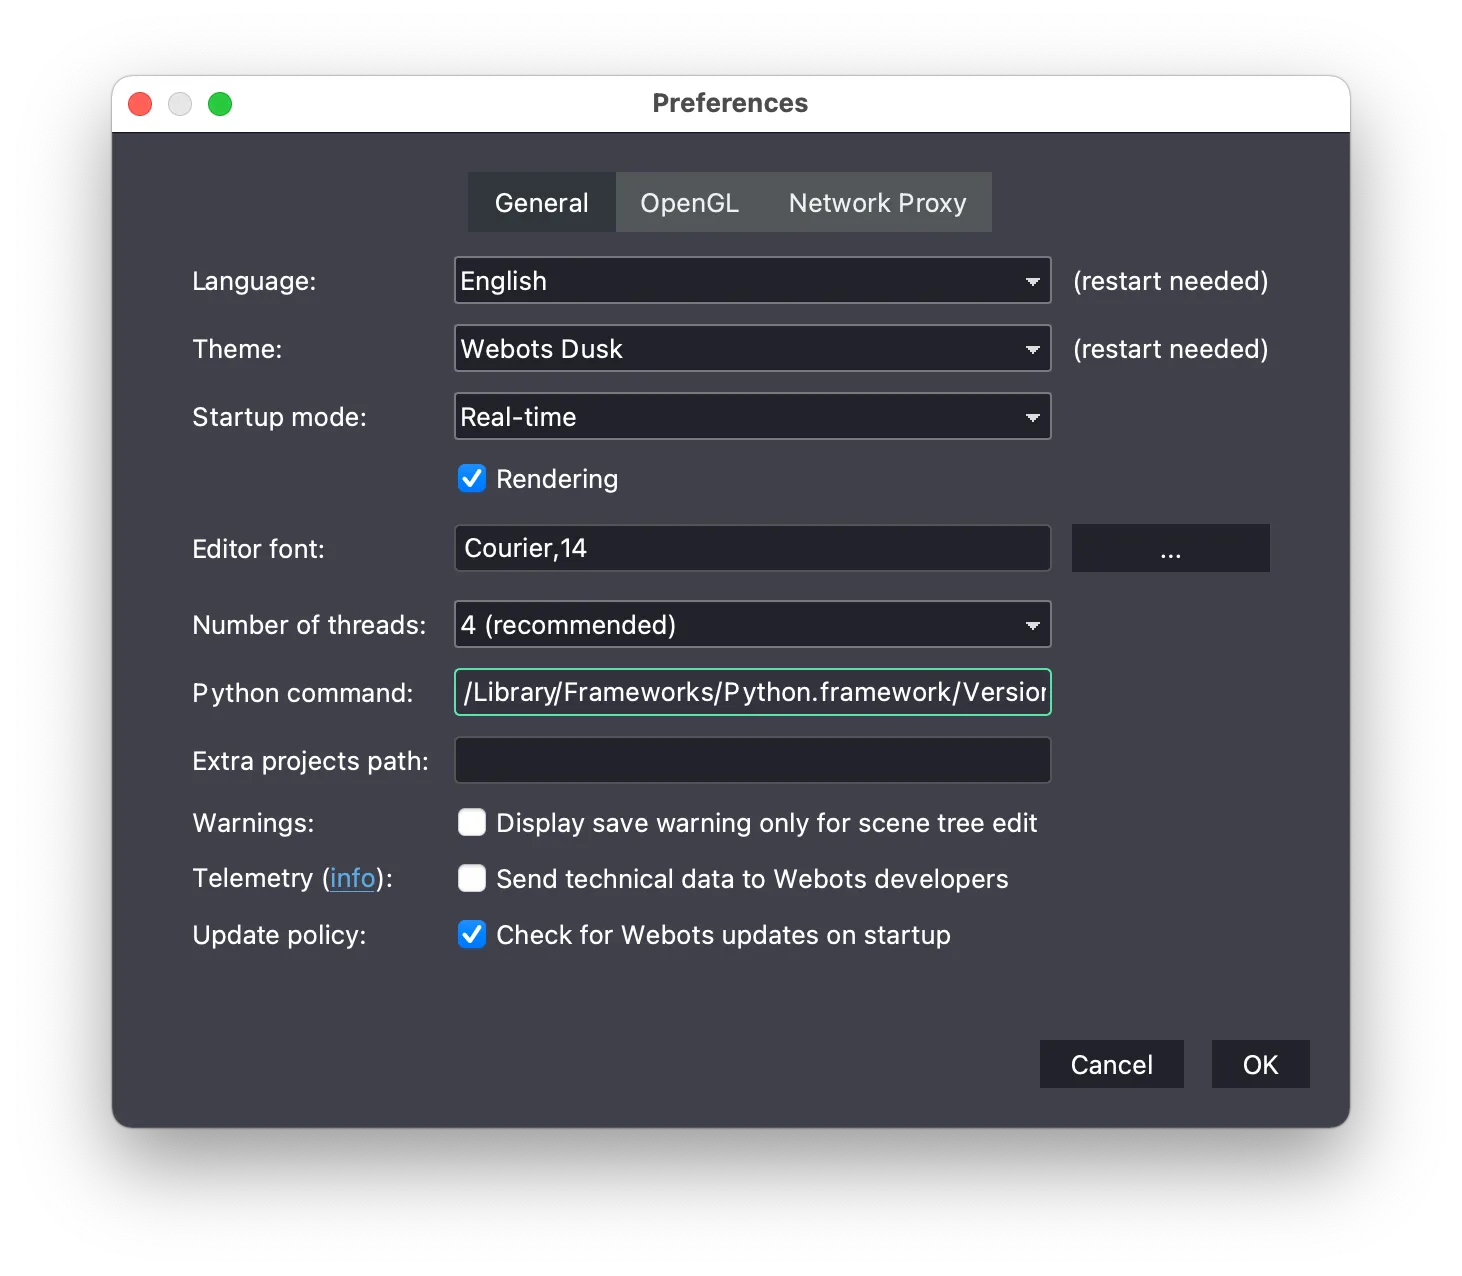
게임 타이머가 나타나지 않아요
섹션 제목: “게임 타이머가 나타나지 않아요”처음 시작할 때는 Erebus가 라이브러리를 설치하느라 몇 분 걸릴 수 있어요. 끝나지 않는다면 콘솔에서 오류를 확인하세요. 자동 설치가 작동하지 않으면 필요한 라이브러리를 직접 설치하세요.
Erebus 실행
섹션 제목: “Erebus 실행”제어 창이 나타나지 않아요
섹션 제목: “제어 창이 나타나지 않아요”제어 창은 Webots가 여는 웹 페이지예요.
- 브라우저가 차단했다면, 월드가 열려 있는 동안 제어 창을 여세요.
- 그렇지 않다면 Tools > Scene Tree로 Scene Tree가 표시되어 있는지 확인하세요.
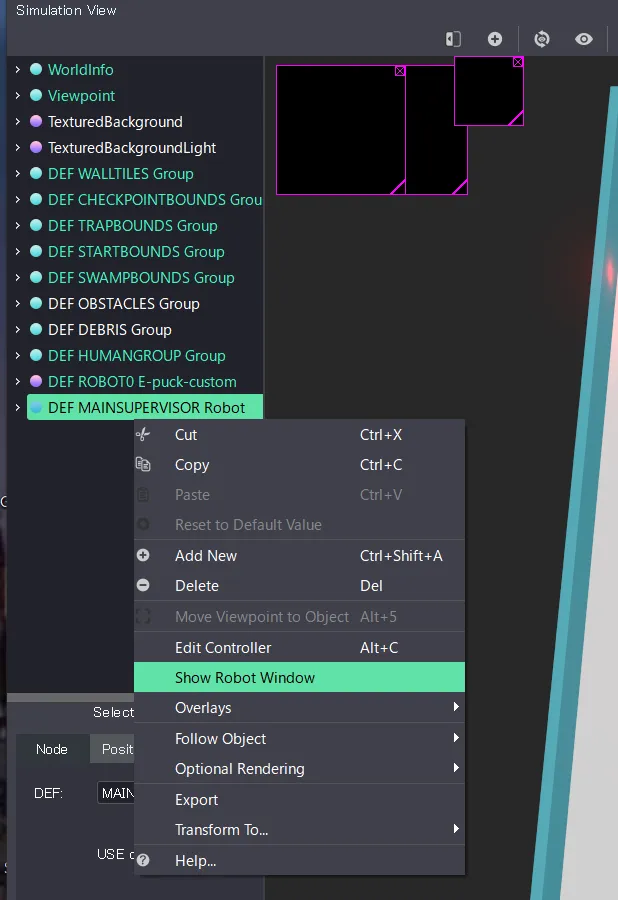
- Scene Tree에서 DEF MAINSUPERVISOR Robot을 찾아 마우스 오른쪽 버튼으로 클릭하고 Show Robot Window를 선택하세요.
Webots 화면이 비어 있거나 검은색이에요
섹션 제목: “Webots 화면이 비어 있거나 검은색이에요”월드를 열기 전에 다운로드한 파일을 별도의 폴더에 복사해서 압축을 푸세요.
시뮬레이션이 너무 느려요
섹션 제목: “시뮬레이션이 너무 느려요”아마 컴퓨터 성능 때문일 거예요. 그래픽 품질을 낮추면 도움이 될 수 있어요.
- Webots 환경 설정을 여세요.
- OpenGL 탭을 여세요.
- 설정을 바꾸세요.
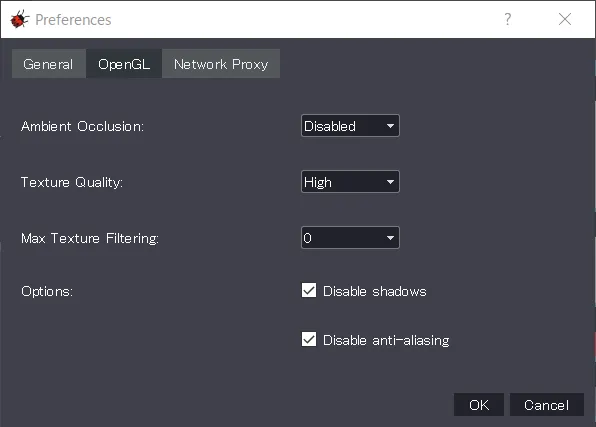
이 설정은 카메라에 보이는 모습을 바꾸고, 대회에서는 대회 설정을 사용하므로, 그 설정으로도 프로그램을 확인하세요.
PROTO parameter 'camera_width' has no matching IS field
섹션 제목: “PROTO parameter 'camera_width' has no matching IS field”Erebus v26.1은 현재 버전의 Robot Customizer로 만든 로봇을 불러올 때 이 오류를 빨간색으로 표시해요. 무시해도 돼요. 로봇은 작동하고, 카메라는 선택한 해상도 그대로예요.
장치를 찾을 수 없다고 나와요
섹션 제목: “장치를 찾을 수 없다고 나와요”아래를 참고하세요. 게임을 시작하기 전에 오른쪽 LOAD 버튼으로 로봇을 불러왔는지도 확인하세요.
프로그램
섹션 제목: “프로그램”Device "..." was not found {#device–was-not-found}
섹션 제목: “Device "..." was not found {#device–was-not-found}”프로그램의 장치 이름이 로봇과 맞지 않아요. 스타터 로봇의 이름은 레퍼런스에 있어요. 직접 만든 로봇이라면 Robot Customizer에서 설정한 이름이에요. 로봇을 불러왔는지 확인하세요.
벽 토큰을 보고해도 아무 일도 일어나지 않아요
섹션 제목: “벽 토큰을 보고해도 아무 일도 일어나지 않아요”제어 창의 Settings 탭에서 Enable debugging을 켜고 콘솔을 확인하세요. 가장 흔한 원인은 로봇이 최소 1초 동안 정지해 있지 않았거나, 좌표를 센티미터로 변환하지 않은 경우예요. 통신을 참고하세요.
보고가 오식별로 처리돼요
섹션 제목: “보고가 오식별로 처리돼요”로봇은 토큰에서 최대 반 타일 이내, 같은 쪽 벽에 있어야 하고, 각 토큰은 한 번만 점수를 얻을 수 있어요. 가짜를 보고해도 오식별로 처리돼요.
지도가 0%이거나 점수 계산 오류가 나요
섹션 제목: “지도가 0%이거나 점수 계산 오류가 나요”지도에는 시작 타일(5)이 있어야 하고, 평가는 한 번만 할 수 있어요. 지도 제출을 참고하세요.
원격 모드에서 컨트롤러가 연결되지 않아요
섹션 제목: “원격 모드에서 컨트롤러가 연결되지 않아요”사용하는 운영 체제의 Remote Controller 가이드를 참고하세요.
그래도 해결되지 않나요?
섹션 제목: “그래도 해결되지 않나요?”Discord 서버에서 물어보거나, 이슈를 올리세요. 운영 체제, Erebus와 Webots 버전, 콘솔의 메시지를 함께 알려 주세요.

Erebus는 RoboCupJunior Rescue의 일부예요.
뉴스, 이벤트, 팀 문서: RCJ Rescue 커뮤니티 웹사이트
© 2020–2026 Erebus Development Team