

 Bahasa Indonesia
 Deutsch
 English
 Español
 Français
 Português (Brasil)
 Türkçe
 ไทย
 中文(繁體)
 日本語
 한국어
探索与建图
随机乱逛的机器人得不了多少分。本页介绍如何从随机乱逛变成有条理地探索。这些是供你在此基础上发展的思路,而不是完整的解决方案。
知道自己在哪里
Section titled “知道自己在哪里”地块宽 12 cm,所以根据 GPS 位置就能知道机器人在哪个地块上。每个世界中起点的位置都不同,所以一切都要从起点开始计算:
TILE = 0.12startX, _, startZ = gps.getValues() # At the start of the game
def currentTile(): x, _, z = gps.getValues() return round((x - startX) / TILE), round((z - startZ) / TILE)记住你看到的东西
Section titled “记住你看到的东西”用一个字典记录各个地块,以及你对每个地块所了解的信息:哪几侧有墙、地面是什么,以及你是否去过那里。
tiles = {}tiles[(0, 0)] = {"walls": {"N": False, "E": True, "S": False, "W": True}, "floor": "start", "visited": True}在区域 2 和 3 中,只看地块并不能说明全部情况,因为那里的墙可能位于四分之一地块上。以四分之一地块的精度保存地图,或者使用激光雷达的点云,可以帮你应对这种情况。
不要只是沿着墙走:那样永远到不了浮动地块,而那里的标识分值更高。一种常见的方法是:
- 从当前地块出发,列出中间没有墙隔开的相邻地块。
- 如果其中有没去过的地块,就去那里。
- 如果没有,用广度优先搜索找到最近的、有未访问相邻地块的地块,然后前往那里。
- 当不再有这样的地块,或者时间不多时,用同样的方法返回起点。
把坑洞当作墙来处理。沼泽会消耗时间,而且每次进入同一片沼泽消耗得更多,所以只有在值得时才进入。
应对意外情况
Section titled “应对意外情况”- 缺乏进展:机器人会被移到最后一个检查点。监听
L消息,并更新你的位置。 - 时间:用
G查询剩余时间。留出足够的时间来发送地图并返回起点。 - 噪声:传感器有噪声,所以在相信某处有墙或标识之前,先比较多个读数。
从地块到地图矩阵
Section titled “从地块到地图矩阵”地图矩阵中每个地块对应 4 个单元格,再加上一个。对于你的地图中第 r 行、第 c 列的地块:
| 元素 | 在矩阵中的位置(行,列) |
|---|---|
地面标记,例如 4 或 5 |
第 4r + 1 和 4r + 3 行,第 4c + 1 和 4c + 3 列 |
| 北侧的墙 | 第 4r 行,第 4c 至 4c + 4 列 |
| 西侧的墙 | 第 4c 列,第 4r 至 4r + 4 行 |
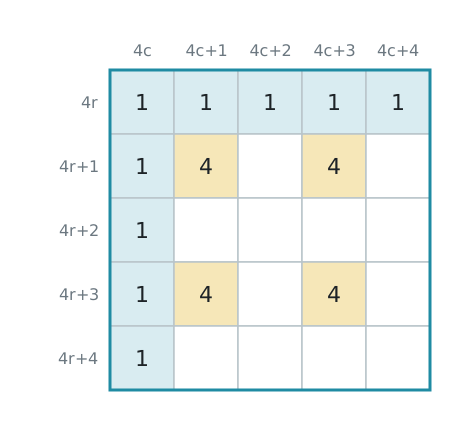
你的地图可以从任何位置开始:Erebus 会利用起始地块来对齐矩阵,并尝试四种旋转方向。地图规则解释了矩阵中的每一个值。然后提交地图。
用示例世界来测试,它们的正确答案在地图规则中。结果会以 Map Correctness 的形式显示在控制窗口的历史记录中。

Erebus 是 RoboCupJunior Rescue 的一部分。
新闻、活动和队伍文档:RCJ Rescue 社区网站
© 2020–2026 Erebus Development Team