

 Deutsch
 English
 Español
 Français
 Português (Brasil)
 Türkçe
 ไทย
 中文(简体)
 中文(繁體)
 日本語
 한국어
Menjelajah dan memetakan
Robot yang berkeliaran secara acak tidak akan mencetak banyak poin. Halaman ini menunjukkan cara beralih dari berkeliaran ke menjelajah secara sistematis. Ini adalah ide untuk dikembangkan, bukan solusi lengkap.
Ketahui posisimu
Section titled “Ketahui posisimu”Lebar ubin adalah 12 cm, jadi dari posisi GPS kamu bisa mengetahui ubin tempat robot berada. Posisi titik awal berbeda di setiap world, jadi ukur semuanya dari sana:
TILE = 0.12startX, _, startZ = gps.getValues() # At the start of the game
def currentTile(): x, _, z = gps.getValues() return round((x - startX) / TILE), round((z - startZ) / TILE)Ingat apa yang sudah kamu lihat
Section titled “Ingat apa yang sudah kamu lihat”Simpan dictionary berisi ubin-ubin, beserta apa yang kamu ketahui tentang setiap ubin: sisi mana yang punya dinding, lantainya seperti apa, dan apakah kamu sudah mengunjunginya.
tiles = {}tiles[(0, 0)] = {"walls": {"N": False, "E": True, "S": False, "W": True}, "floor": "start", "visited": True}Data per ubin saja tidak cukup di Area 2 dan 3, tempat dinding bisa berada di seperempat ubin. Menyimpan peta dengan resolusi seperempat ubin, atau menggunakan awan titik Lidar, akan membuatmu siap menghadapinya.
Tentukan ke mana harus pergi
Section titled “Tentukan ke mana harus pergi”Jangan hanya menyusuri dinding: cara itu tidak akan pernah mencapai ubin mengambang, yang penandanya bernilai lebih tinggi. Pendekatan yang umum adalah:
- Dari ubin saat ini, buat daftar ubin tetangga yang tidak dipisahkan oleh dinding.
- Pergi ke tetangga yang belum dikunjungi, jika ada.
- Jika tidak ada, cari ubin terdekat yang punya tetangga belum dikunjungi dengan breadth-first search, lalu pergi ke sana.
- Jika tidak ada lagi ubin seperti itu, atau waktunya hampir habis, kembali ke titik awal dengan cara yang sama.
Anggap lubang sebagai dinding. Rawa menghabiskan waktu, dan makin banyak setiap kali kamu masuk ke rawa yang sama, jadi masuki rawa hanya jika sepadan.
Tangani hal yang tak terduga
Section titled “Tangani hal yang tak terduga”- Kurangnya kemajuan (lack of progress): robot dipindahkan ke checkpoint terakhir. Dengarkan pesan
L, dan perbarui posisimu. - Waktu: minta sisa waktu dengan
G. Sisakan cukup waktu untuk mengirim peta dan kembali ke titik awal. - Derau: sensor punya derau, jadi bandingkan beberapa pembacaan sebelum memercayai adanya dinding atau penanda.
Dari ubin ke matriks peta
Section titled “Dari ubin ke matriks peta”Matriks peta punya 4 sel per ubin, ditambah satu. Untuk ubin di baris r dan kolom c pada petamu:
| Elemen | Posisi di matriks (baris, kolom) |
|---|---|
Tanda lantai, seperti 4 atau 5 |
Baris 4r + 1 dan 4r + 3, kolom 4c + 1 dan 4c + 3 |
| Dinding utara | Baris 4r, kolom 4c hingga 4c + 4 |
| Dinding barat | Kolom 4c, baris 4r hingga 4r + 4 |
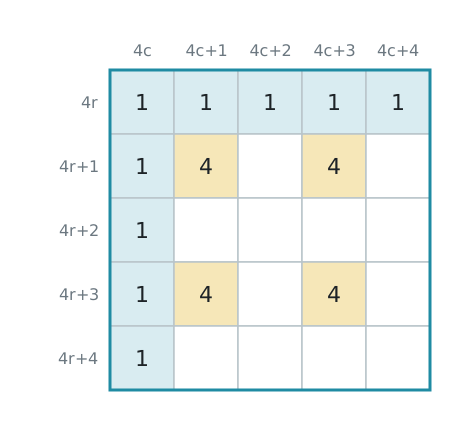
Petamu bisa dimulai dari mana saja: Erebus menyejajarkan matriks menggunakan ubin awal, dan mencoba keempat rotasinya. Aturan pemetaan menjelaskan setiap nilai dalam matriks. Lalu kirimkan petanya.
Uji dengan world contoh, yang jawaban benarnya ada di Aturan pemetaan. Hasilnya muncul sebagai Map Correctness di riwayat jendela kontrol.

Erebus adalah bagian dari RoboCupJunior Rescue.
Berita, acara, dan dokumen tim: Situs Web Komunitas RCJ Rescue
© 2020–2026 Erebus Development Team