

 Bahasa Indonesia
 Deutsch
 English
 Español
 Português (Brasil)
 Türkçe
 ไทย
 中文(简体)
 中文(繁體)
 日本語
 한국어
Explorer et cartographier
Un robot qui erre au hasard ne marquera pas beaucoup de points. Cette page montre comment passer de l’errance à une exploration méthodique. Ce sont des idées sur lesquelles construire, pas une solution complète.
Savoir où vous êtes
Section intitulée « Savoir où vous êtes »Les cases font 12 cm de large : la position GPS vous donne donc la case. Comme la position de départ change d’un monde à l’autre, mesurez tout à partir d’elle :
TILE = 0.12startX, _, startZ = gps.getValues() # At the start of the game
def currentTile(): x, _, z = gps.getValues() return round((x - startX) / TILE), round((z - startZ) / TILE)Mémoriser ce que vous avez vu
Section intitulée « Mémoriser ce que vous avez vu »Tenez un dictionnaire des cases, avec ce que vous savez de chacune : quels côtés ont des murs, quel est le sol, et si vous l’avez visitée.
tiles = {}tiles[(0, 0)] = {"walls": {"N": False, "E": True, "S": False, "W": True}, "floor": "start", "visited": True}Les cases ne disent pas tout dans les zones 2 et 3, où les murs peuvent se trouver sur des quarts de case. Stocker la carte à la résolution du quart de case, ou utiliser un nuage de points du LIDAR, vous y préparera.
Décider où aller
Section intitulée « Décider où aller »Ne vous contentez pas de suivre un mur : cela n’atteint jamais les cases flottantes, dont les marqueurs valent davantage. Une approche courante :
- Depuis la case actuelle, listez les voisines sans mur entre les deux.
- Allez sur une case non visitée, s’il y en a une.
- Sinon, trouvez la case la plus proche ayant une voisine non visitée grâce à un parcours en largeur, et allez-y.
- Quand il ne reste plus de telle case, ou que le temps vient à manquer, revenez au départ de la même façon.
Traitez les trous comme des murs. Les marécages coûtent du temps, et davantage à chaque fois que vous entrez dans le même : ne les visitez que si cela en vaut la peine.
Gérer l’imprévu
Section intitulée « Gérer l’imprévu »- Absence de progression (Lack of Progress) : le robot est ramené au dernier point de contrôle. Écoutez le message
L, et mettez à jour votre position. - Temps : demandez le temps restant avec
G. Gardez-en assez pour envoyer la carte et revenir au départ. - Bruit : les capteurs sont bruités : comparez plusieurs mesures avant de vous fier à un mur ou à un marqueur.
Des cases à la matrice de la carte
Section intitulée « Des cases à la matrice de la carte »La matrice de la carte compte 4 cellules par case, plus une. Pour une case à la ligne r et à la colonne c de votre carte :
| Élément | Position dans la matrice (ligne, colonne) |
|---|---|
Marques au sol, comme 4 ou 5 |
Lignes 4r + 1 et 4r + 3, colonnes 4c + 1 et 4c + 3 |
| Mur nord | Ligne 4r, colonnes 4c à 4c + 4 |
| Mur ouest | Colonne 4c, lignes 4r à 4r + 4 |
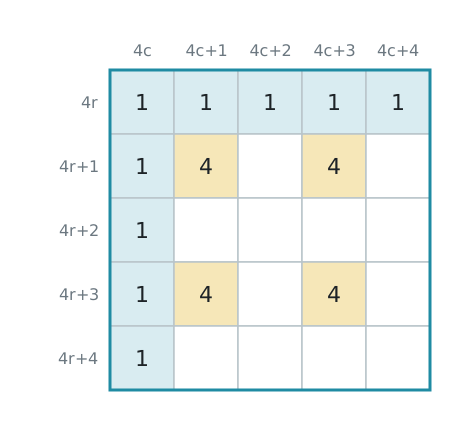
Votre carte peut commencer n’importe où : Erebus aligne la matrice à l’aide de la case de départ, et essaie les quatre rotations. Les Règles de cartographie expliquent chaque valeur de la matrice. Ensuite, soumettez-la.
Testez-la avec les mondes d’exemple, dont les bonnes réponses figurent dans Règles de cartographie. Le résultat apparaît sous la forme Map Correctness dans l’historique de la fenêtre de contrôle.

Erebus fait partie de RoboCupJunior Rescue.
Actualités, événements et documents d’équipe : site de la communauté RCJ Rescue
© 2020–2026 Erebus Development Team