

 Bahasa Indonesia
 Deutsch
 English
 Español
 Français
 Português (Brasil)
 Türkçe
 ไทย
 中文(简体)
 中文(繁體)
 한국어
ロボットを用意する
Erebus では、ロボットを自分で設計します。予算の範囲内で、センサーとその配置を選びます。どのプログラムにもロボットが必要なので、まずはロボットを用意して Erebus に読み込みましょう。
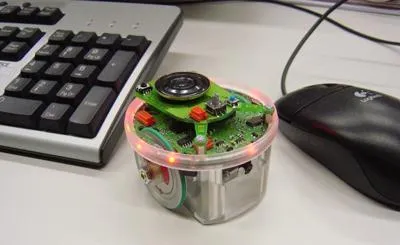
ロボットは、2 つの車輪を持つ小さな丸い教育用ロボット e-puck をもとにしています。Robot Customizer でセンサーを追加し、その設計を Erebus が読み込む .json ファイルとして保存します。
スターターロボット
Section titled “スターターロボット”すべての例がそのまま動くように、このドキュメントではどこでも 1 台のロボット、スターターロボット を使います。チュートリアルに必要なセンサーがすべて付いています。
| 構成要素 | プログラムでの名前 | 用途 |
|---|---|---|
| 2 つの車輪 | left wheel motor、right wheel motor |
移動 |
| 車輪のエンコーダー | left wheel sensor、right wheel sensor |
車輪が回った量を測る |
| 3 つの距離センサー | leftDist、frontDist、rightDist |
左、前、右の壁を見つける |
| カメラ(64 × 40 ピクセル) | camera |
壁のトークンを見つける |
| カラーセンサー | color |
床(穴、沼地、通路)を見る |
| GPS | gps |
トークンを報告するために自分の位置を知る |
| ジャイロ | gyro |
回転した量を測る |
| 加速度センサー | accelerometer |
加速度を測る |
| LiDAR | lidar |
周囲全体の距離を測る |
| エミッターとレシーバー | emitter、receiver |
ゲームとやり取りする。すべてのロボットに付いています。 |
コストは、予算 3000 のうち 2400 です。
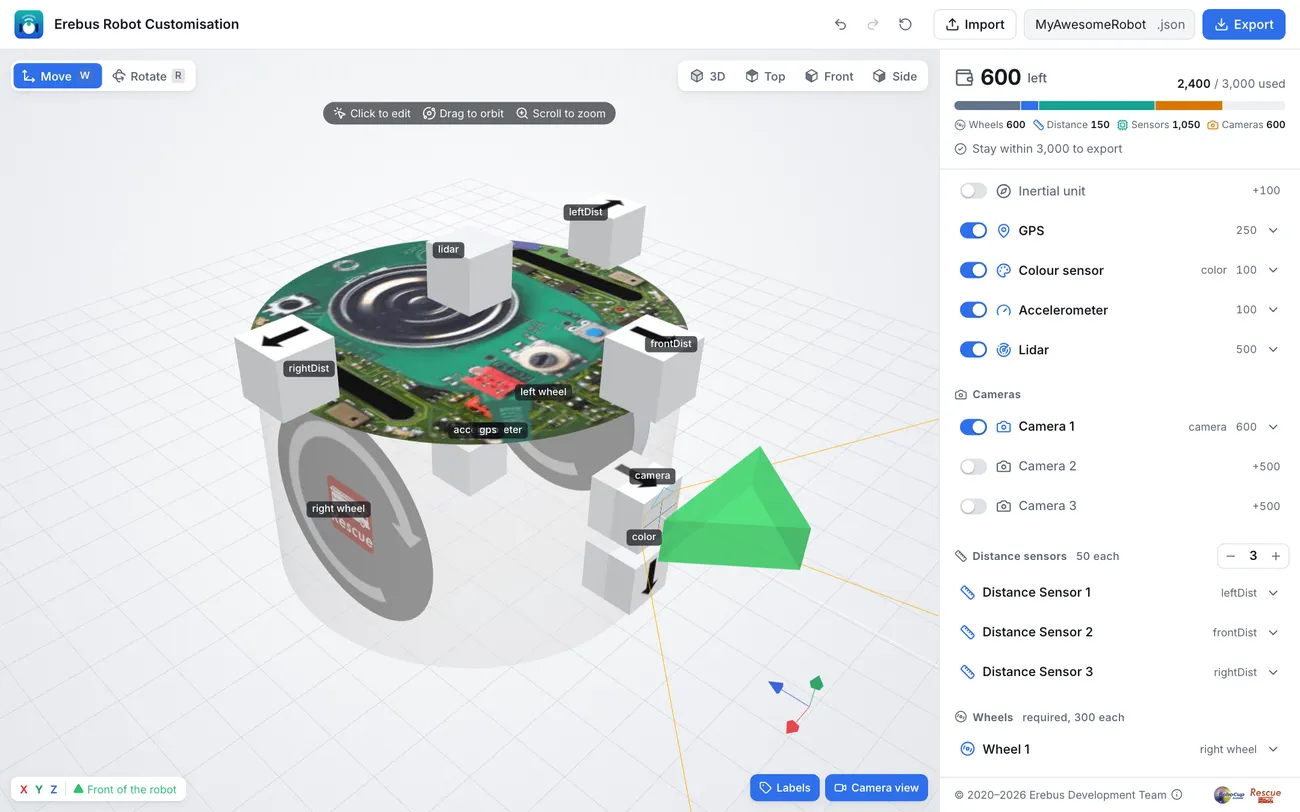
進め方を選ぶ
Section titled “進め方を選ぶ”おすすめ: 自分で組み立てる。 15 分ほどで終わり、ロボットのすべての部分を理解できます。ロボットを組み立てるに従って進めてください。
急いでいる場合: 完成したロボットをダウンロードして、チュートリアルに進みましょう。後でいつでも戻って組み立てられます。
Erebus に読み込む
Section titled “Erebus に読み込む”game/worlds/world1.wbtなどのワールドを開きます。- コントロールウィンドウで、ロボットのアイコンが付いた 右側の LOAD ボタン を押し、
.jsonファイルを選びます。 - Webots のコンソールを確認します。Erebus が各構成要素とそのコストを一覧表示し、最後に
Your custom robot has been successfully generated!と表示されます。
ロボットは、別のロボットを読み込むかゲームをリセットするまで読み込まれたままです。次は、最初のプログラムを実行しましょう。
自分で設計する
Section titled “自分で設計する”基本がわかったら、スターターロボットを変更したり、新しいロボットを設計したりしましょう。より高解像度のカメラを増やしたり、距離センサーを増やしたり、センサーを別の場所に付けたりできます。Robot Customizer リファレンスに、すべての構成要素とそのコスト、制限が載っています。
構成要素の名前を変えたら、プログラムの中の名前も変えてください。

Erebus は RoboCupJunior Rescue の一部です。
ニュース・イベント・チーム資料: RCJ Rescue コミュニティサイト
© 2020–2026 Erebus Development Team