

 Bahasa Indonesia
 Deutsch
 English
 Español
 Français
 Türkçe
 ไทย
 中文(简体)
 中文(繁體)
 日本語
 한국어
Obtenha seu robô
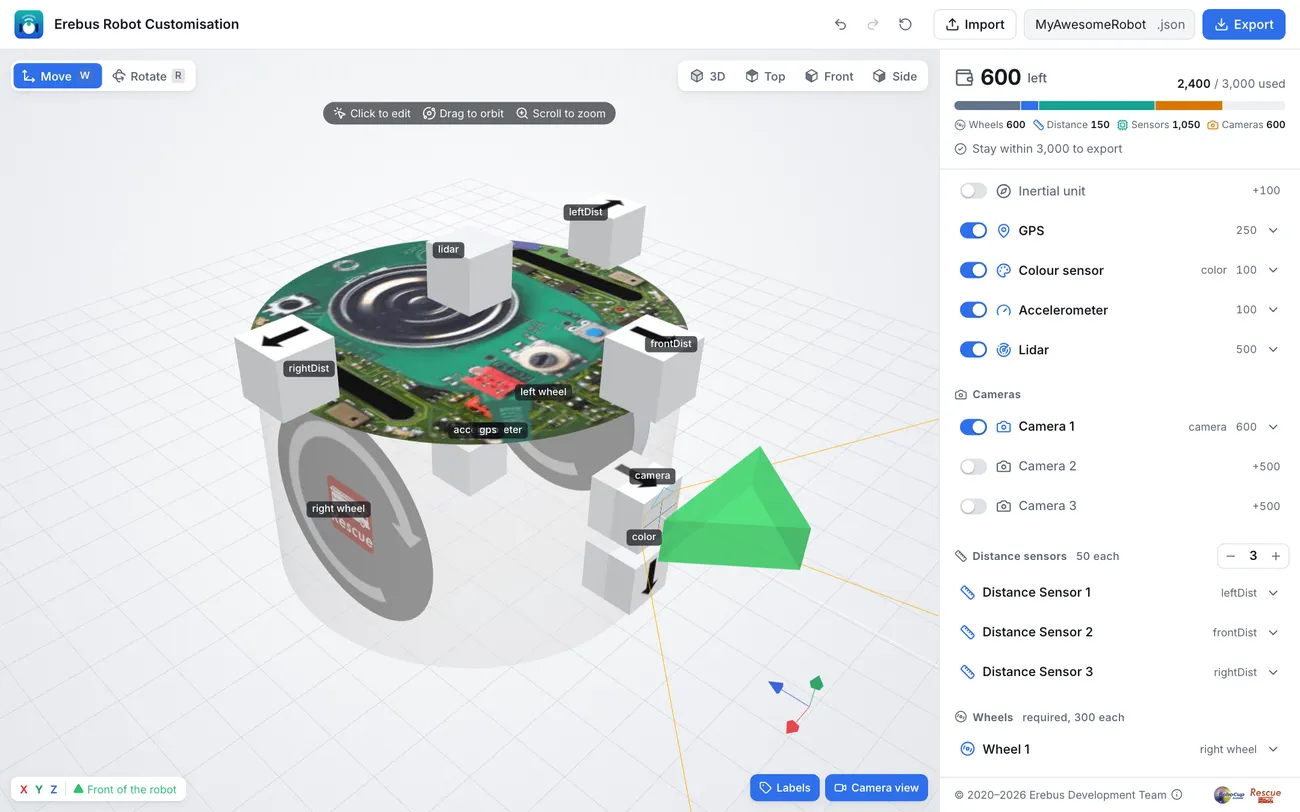
No Erebus, você projeta o seu robô: escolhe os sensores dele e onde ficam, dentro de um orçamento. Todo programa precisa de um, então o primeiro passo é obter um robô e carregá-lo no Erebus.
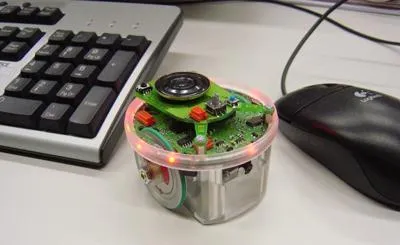
O robô é baseado no e-puck, um pequeno robô educacional redondo com duas rodas. Você adiciona sensores a ele com o Robot Customizer e salva o projeto como um arquivo .json, que o Erebus carrega.
O robô inicial
Seção intitulada “O robô inicial”Esta documentação usa o mesmo robô em todo lugar, o robô inicial, para que todos os exemplos funcionem do jeito que estão. Ele tem todos os sensores de que os tutoriais precisam:
| Componente | Nome no seu programa | Para que serve |
|---|---|---|
| Duas rodas | left wheel motor, right wheel motor |
Mover-se |
| Encoders das rodas | left wheel sensor, right wheel sensor |
Medir quanto as rodas giraram |
| Três sensores de distância | leftDist, frontDist, rightDist |
Encontrar paredes à esquerda, à frente e à direita |
| Câmera, 64 × 40 pixels | camera |
Encontrar marcadores nas paredes |
| Sensor de cor | color |
Ver o piso: buracos, pântanos e passagens |
| GPS | gps |
Saber a sua posição, para informar marcadores |
| Giroscópio | gyro |
Medir quanto o robô girou |
| Acelerômetro | accelerometer |
Medir a aceleração |
| Lidar | lidar |
Medir distâncias ao redor |
| Emissor e receptor | emitter, receiver |
Conversar com a partida. Todo robô tem os dois. |
Ele custa 2400 do orçamento de 3000.
Escolha o seu caminho
Seção intitulada “Escolha o seu caminho”Recomendado: monte-o você mesmo. Leva cerca de 15 minutos, e você vai entender cada parte do seu robô. Siga Monte seu robô.
Com pressa: baixe o robô pronto e continue com os tutoriais. Você sempre pode voltar e montá-lo depois.
Carregue-o no Erebus
Seção intitulada “Carregue-o no Erebus”- Abra um mundo, como
game/worlds/world1.wbt. - Na janela de controle, pressione o botão LOAD da direita, com o ícone do robô, e escolha o seu arquivo
.json. - Confira o console do Webots. O Erebus lista cada componente com o seu custo e termina com
Your custom robot has been successfully generated!.
O robô continua carregado até você carregar outro ou reiniciar a partida. Em seguida, execute o seu primeiro programa.
Projetando o seu próprio robô
Seção intitulada “Projetando o seu próprio robô”Quando você já souber o básico, altere o robô inicial ou projete um novo: mais câmeras com resolução maior, mais sensores de distância, sensores em outros lugares. A Referência do Robot Customizer lista todos os componentes, os custos e os limites deles.
Se você mudar o nome de um componente, mude-o também no seu programa.

O Erebus faz parte da RoboCupJunior Rescue.
Notícias, eventos e documentos das equipes: site da comunidade RCJ Rescue
© 2020–2026 Erebus Development Team